VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam
VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN

Knowledge Base

Blog

Chia sẻ kiến thức về Robotics, AI & Tự động hóa

Mới học robotics? Bắt đầu tại đây.

Hiểu một khái niệm điều khiển, khám phá robot rồi chọn nội dung muốn học tiếp.

1. Hiểu cách điều khiển robot

Tìm hiểu cách bộ điều khiển PID điều chỉnh chuyển động qua giải thích và ví dụ thực hành.

Đọc hướng dẫn PID

2. Thử Control Lab

Khám phá Unitree G1 mô phỏng bằng các cần trên màn hình. Cần đăng nhập; không cần robot thật hay cài đặt.

Mở Control Lab

3. Xây dựng kiến thức nền

Khám phá bài nhập môn về mô phỏng, lập trình, navigation và nhiều chủ đề khác.

Xem bài cho người mới
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam

Bài Mới Nhất

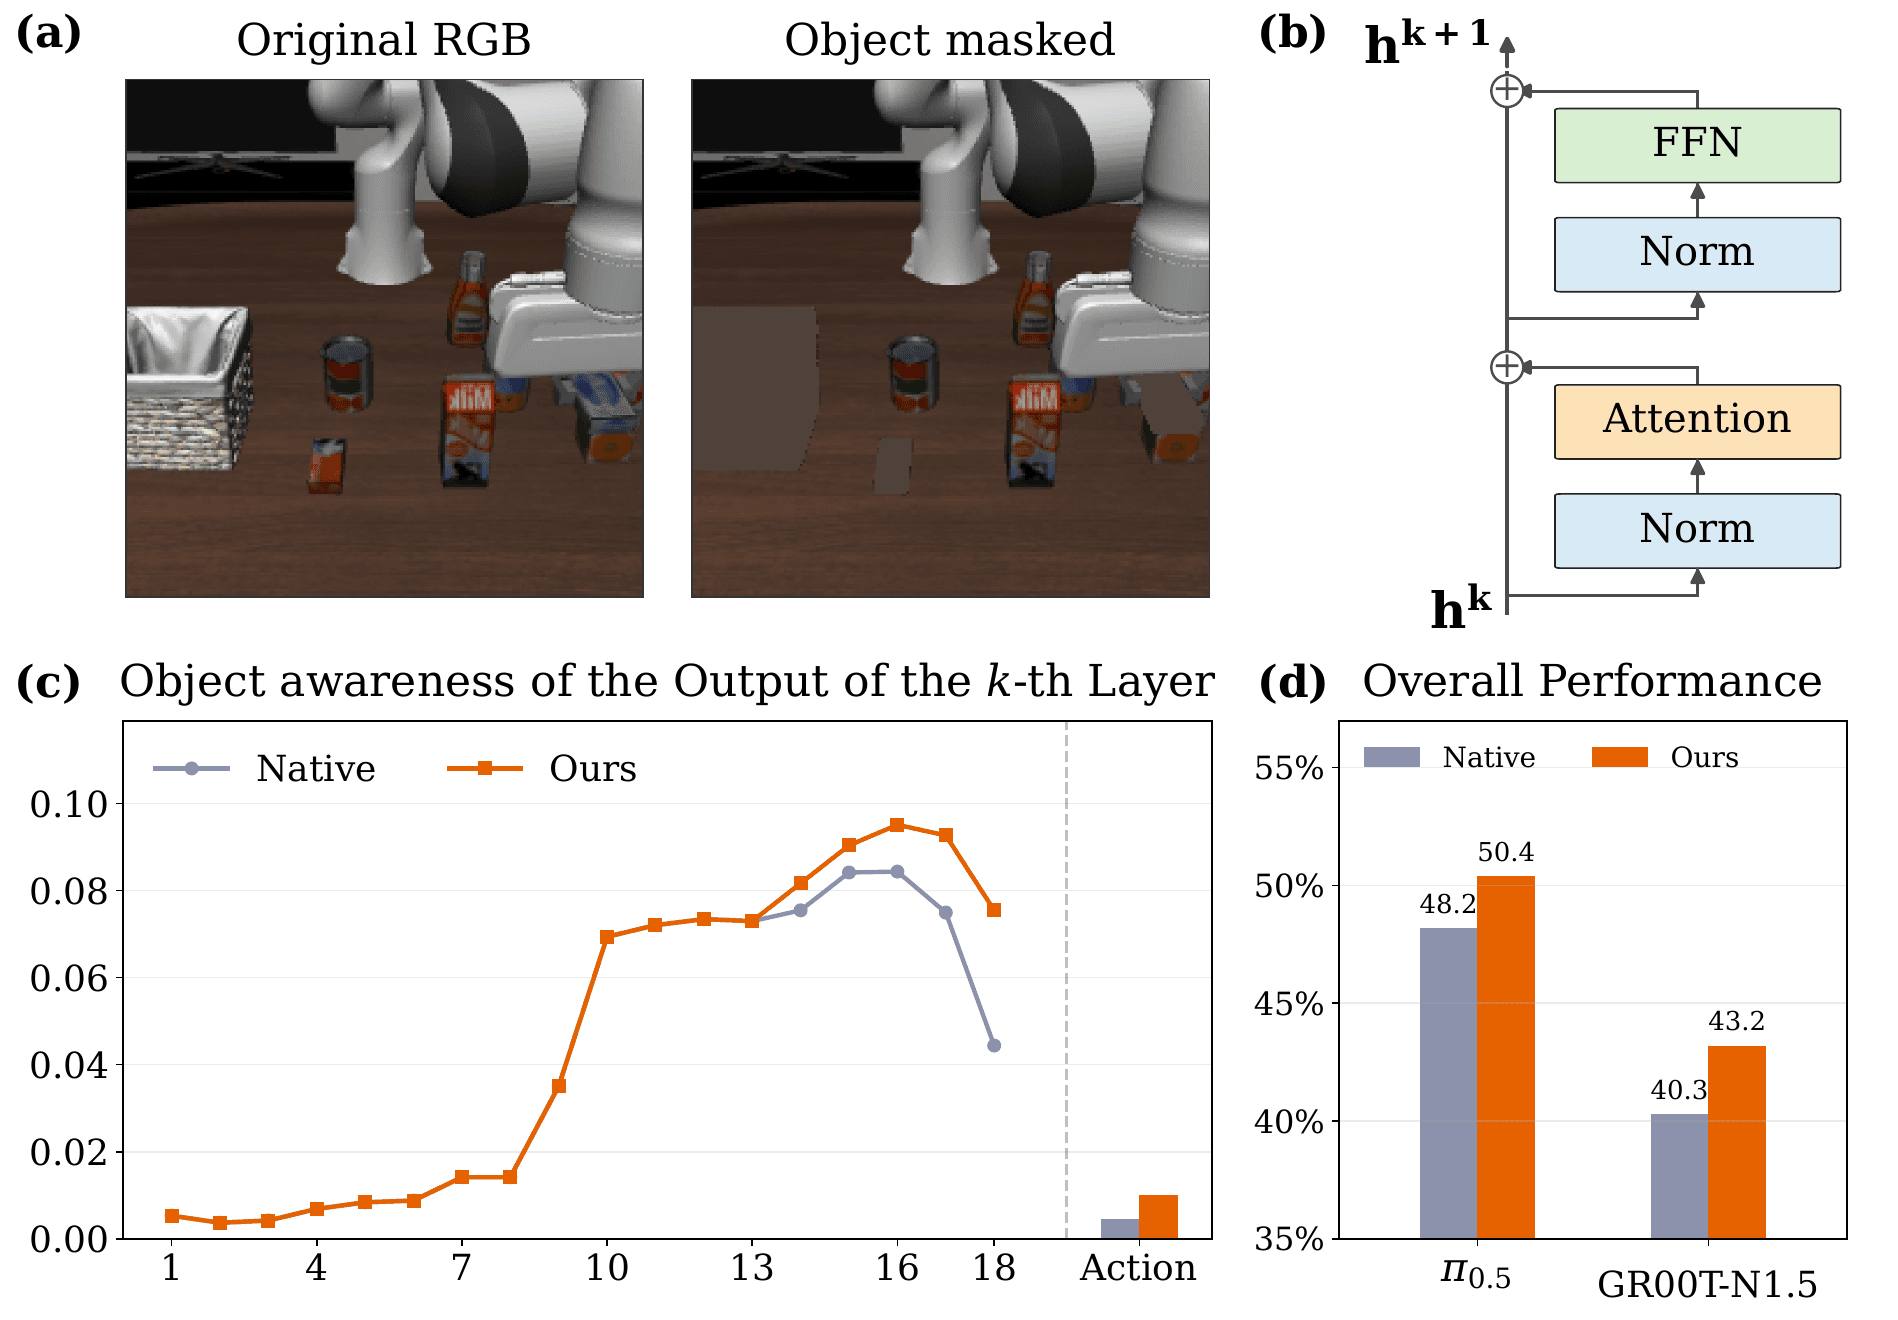
STAR: Cải thiện VLA π0.5 không cần huấn luyện lại
Whole-body VLA

STAR: Cải thiện VLA π0.5 không cần huấn luyện lại

Hướng dẫn STAR trên LIBERO-PRO: hiểu residual steering, cài π0.5, chạy inference và phân biệt kết quả README với paper v1.

vlapi0pi05
3/11/202614 phút đọc
RynnVLA-Latent: học VLA 3D từ dữ liệu mẫu
Whole-body VLA

RynnVLA-Latent: học VLA 3D từ dữ liệu mẫu

1/11/2026
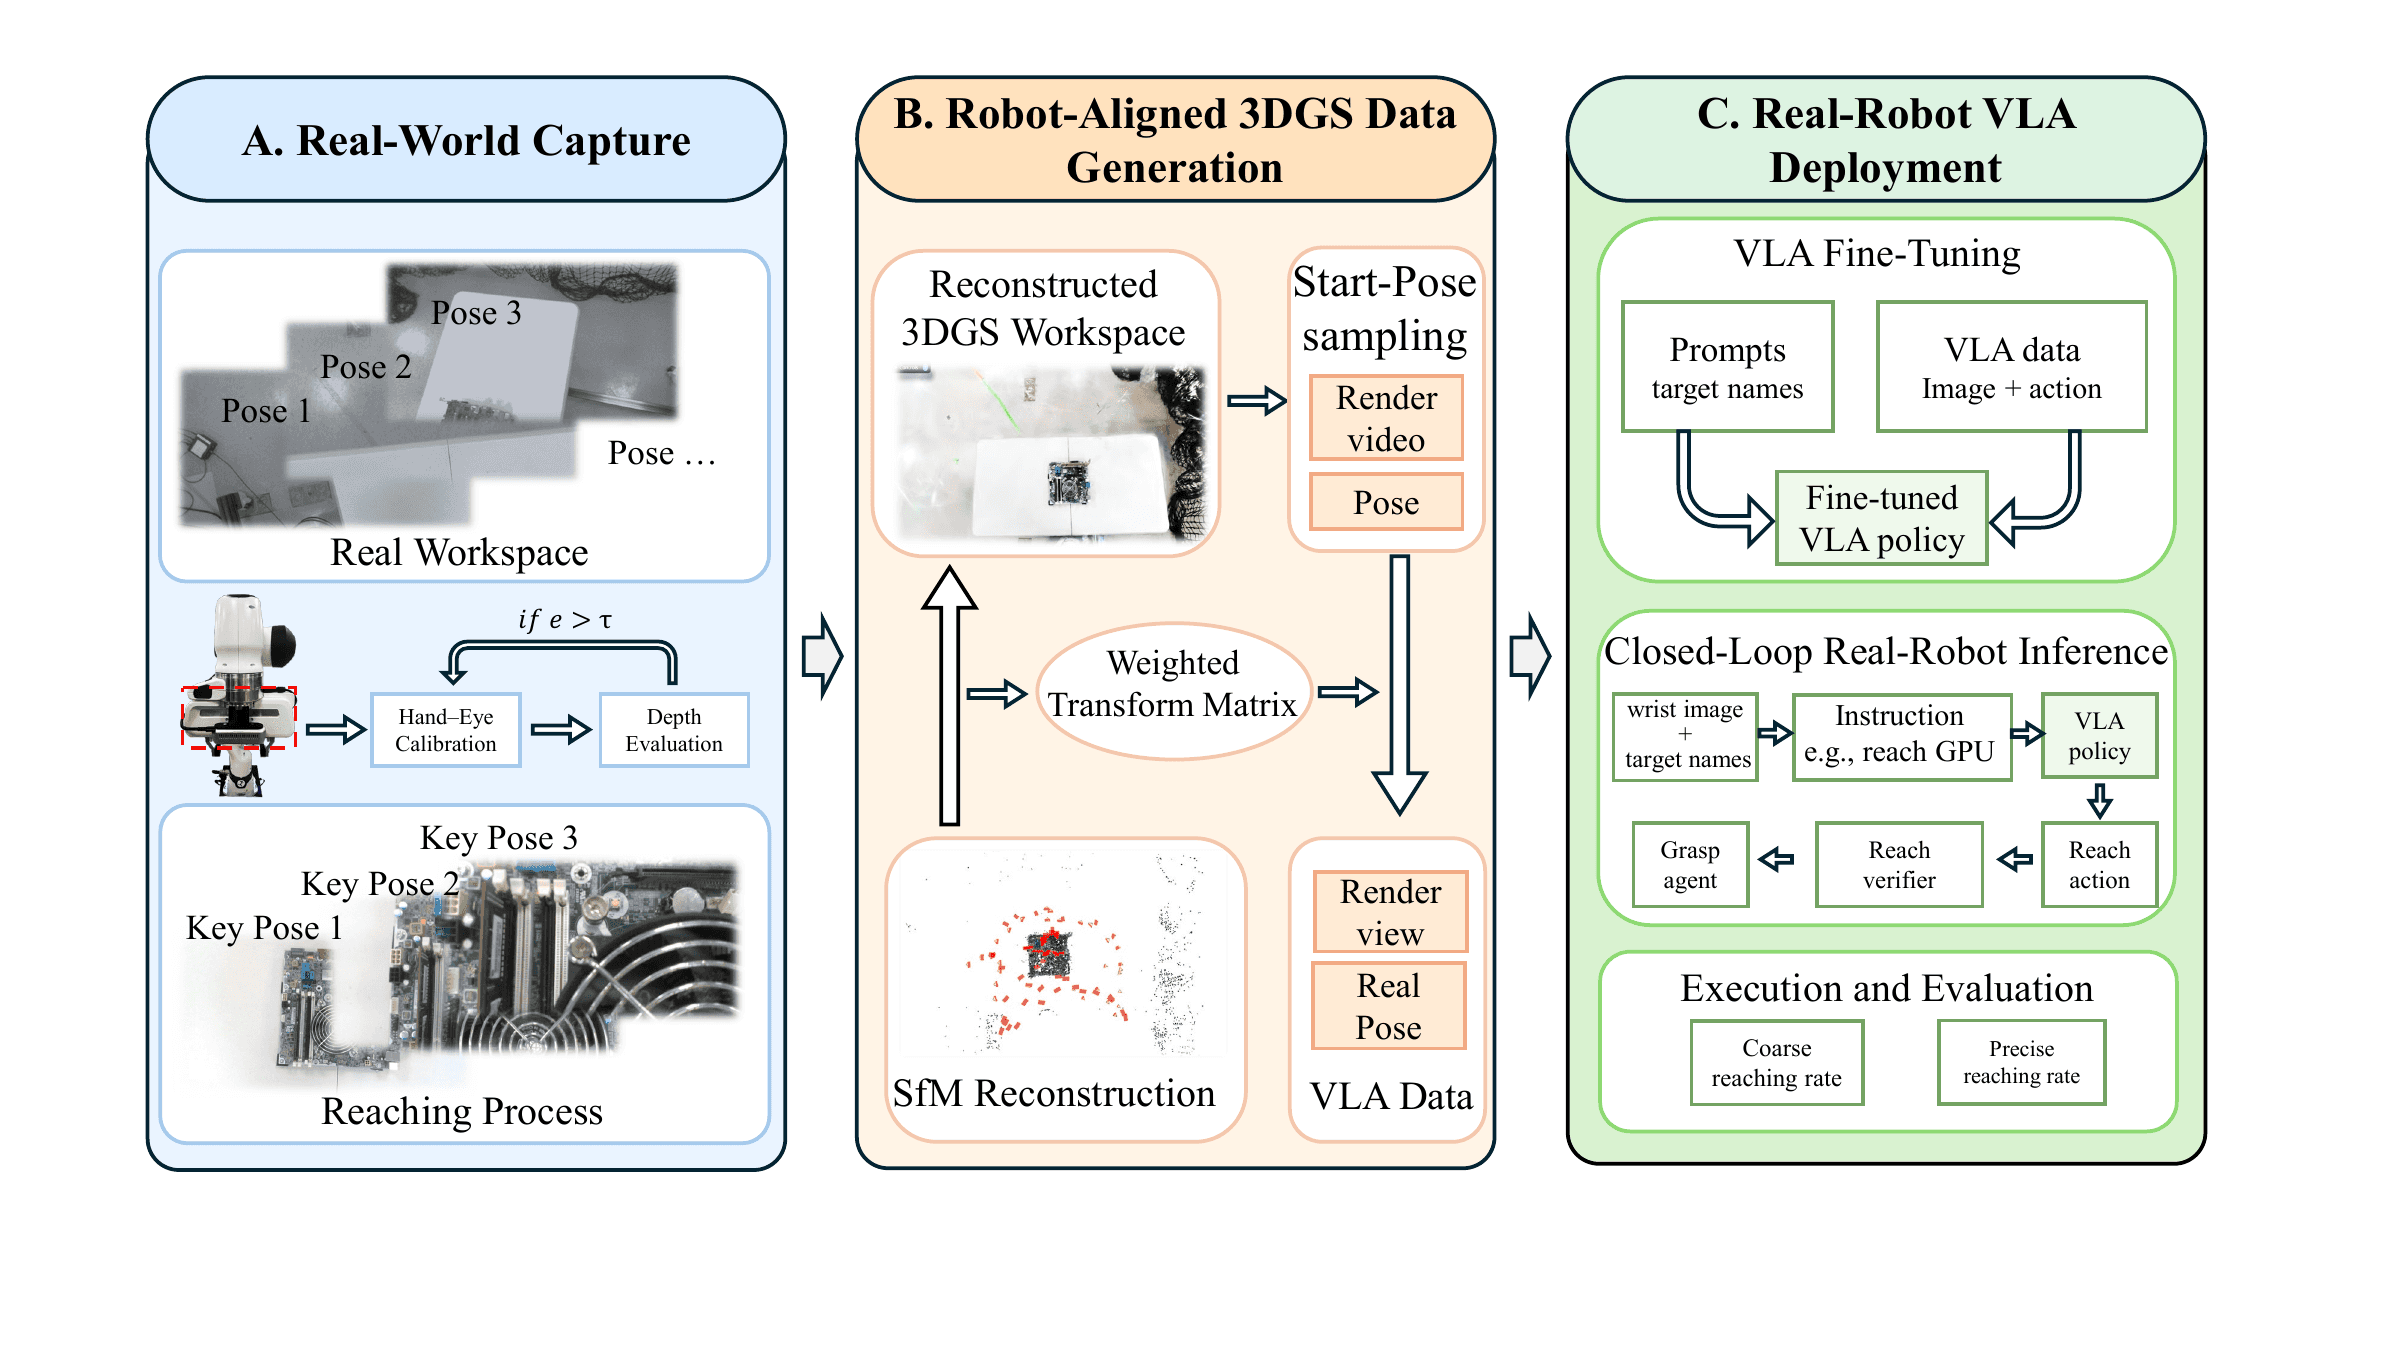
PrecisionReach-GS: Dữ liệu 3DGS cho VLA π0.5
Whole-body VLA

PrecisionReach-GS: Dữ liệu 3DGS cho VLA π0.5

29/10/2026

Học theo Series

Adas Fundamentals 2026

· 6 phần
SAE Level 2 vs 2+ vs 3 vs 4: khác gì ngoài marketing
Phần 1/6

SAE Level 2 vs 2+ vs 3 vs 4: khác gì ngoài marketing

12 phút đọc
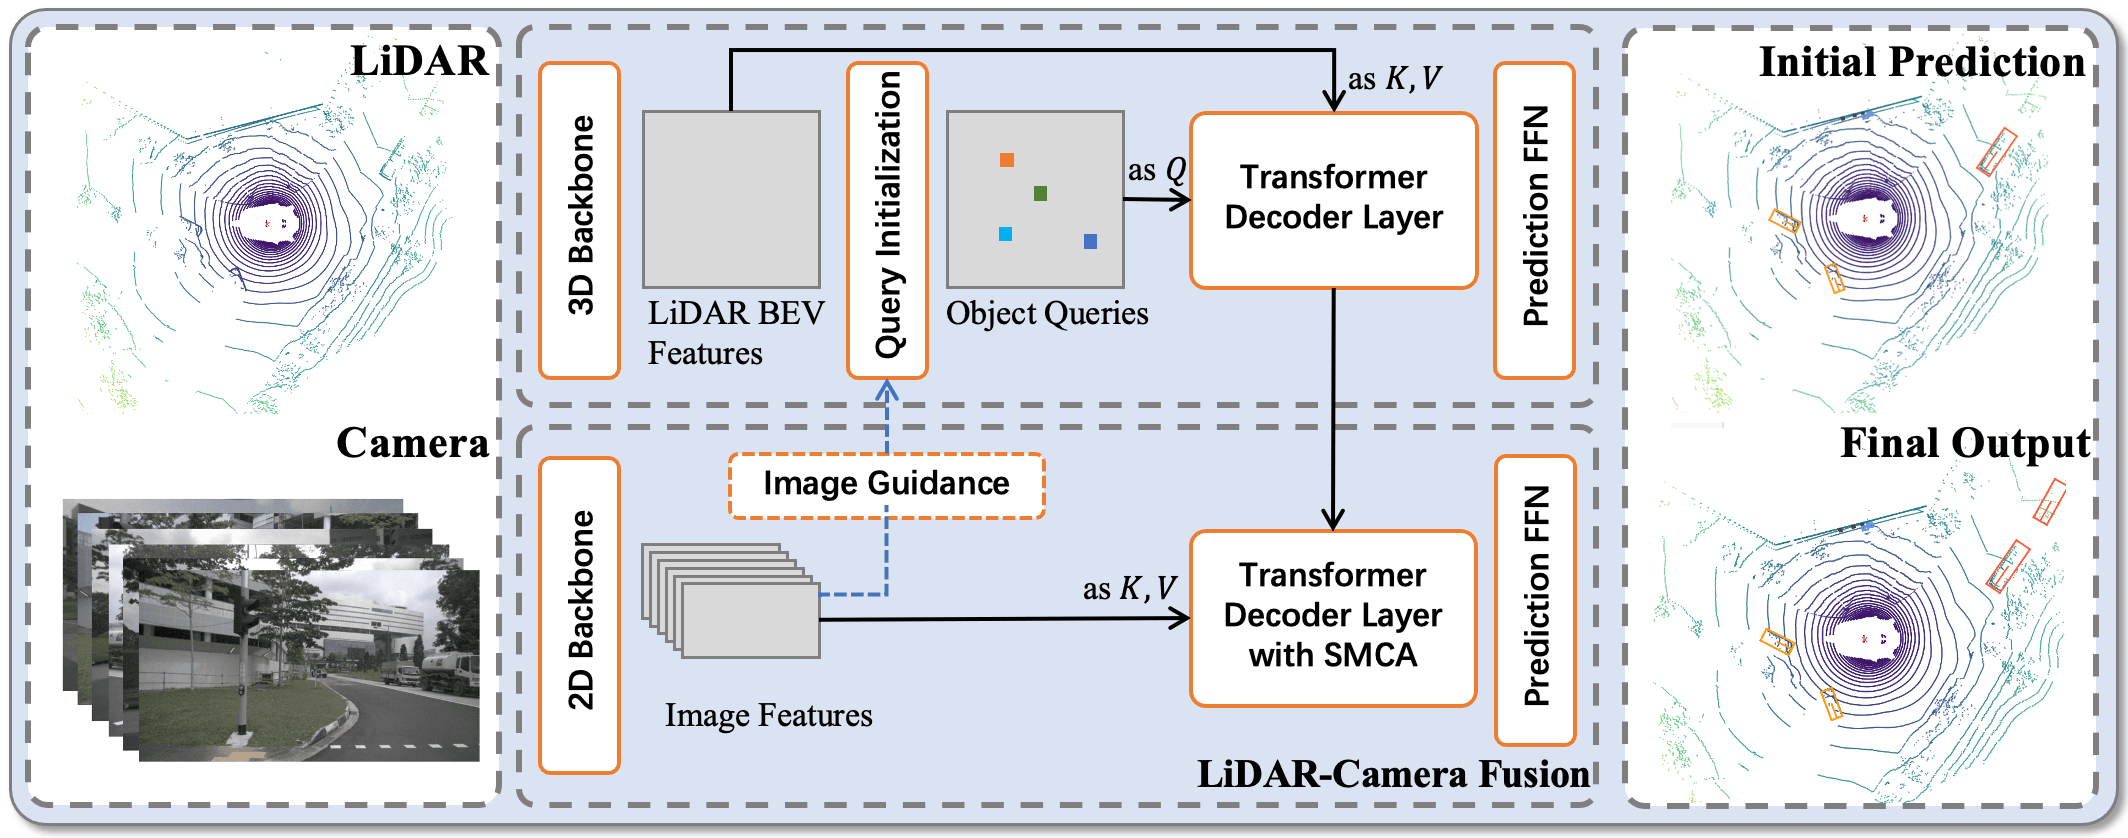
Sensor Fusion cho ADAS: Camera, Radar, LiDAR 2026
Phần 2/6

Sensor Fusion cho ADAS: Camera, Radar, LiDAR 2026

13 phút đọc
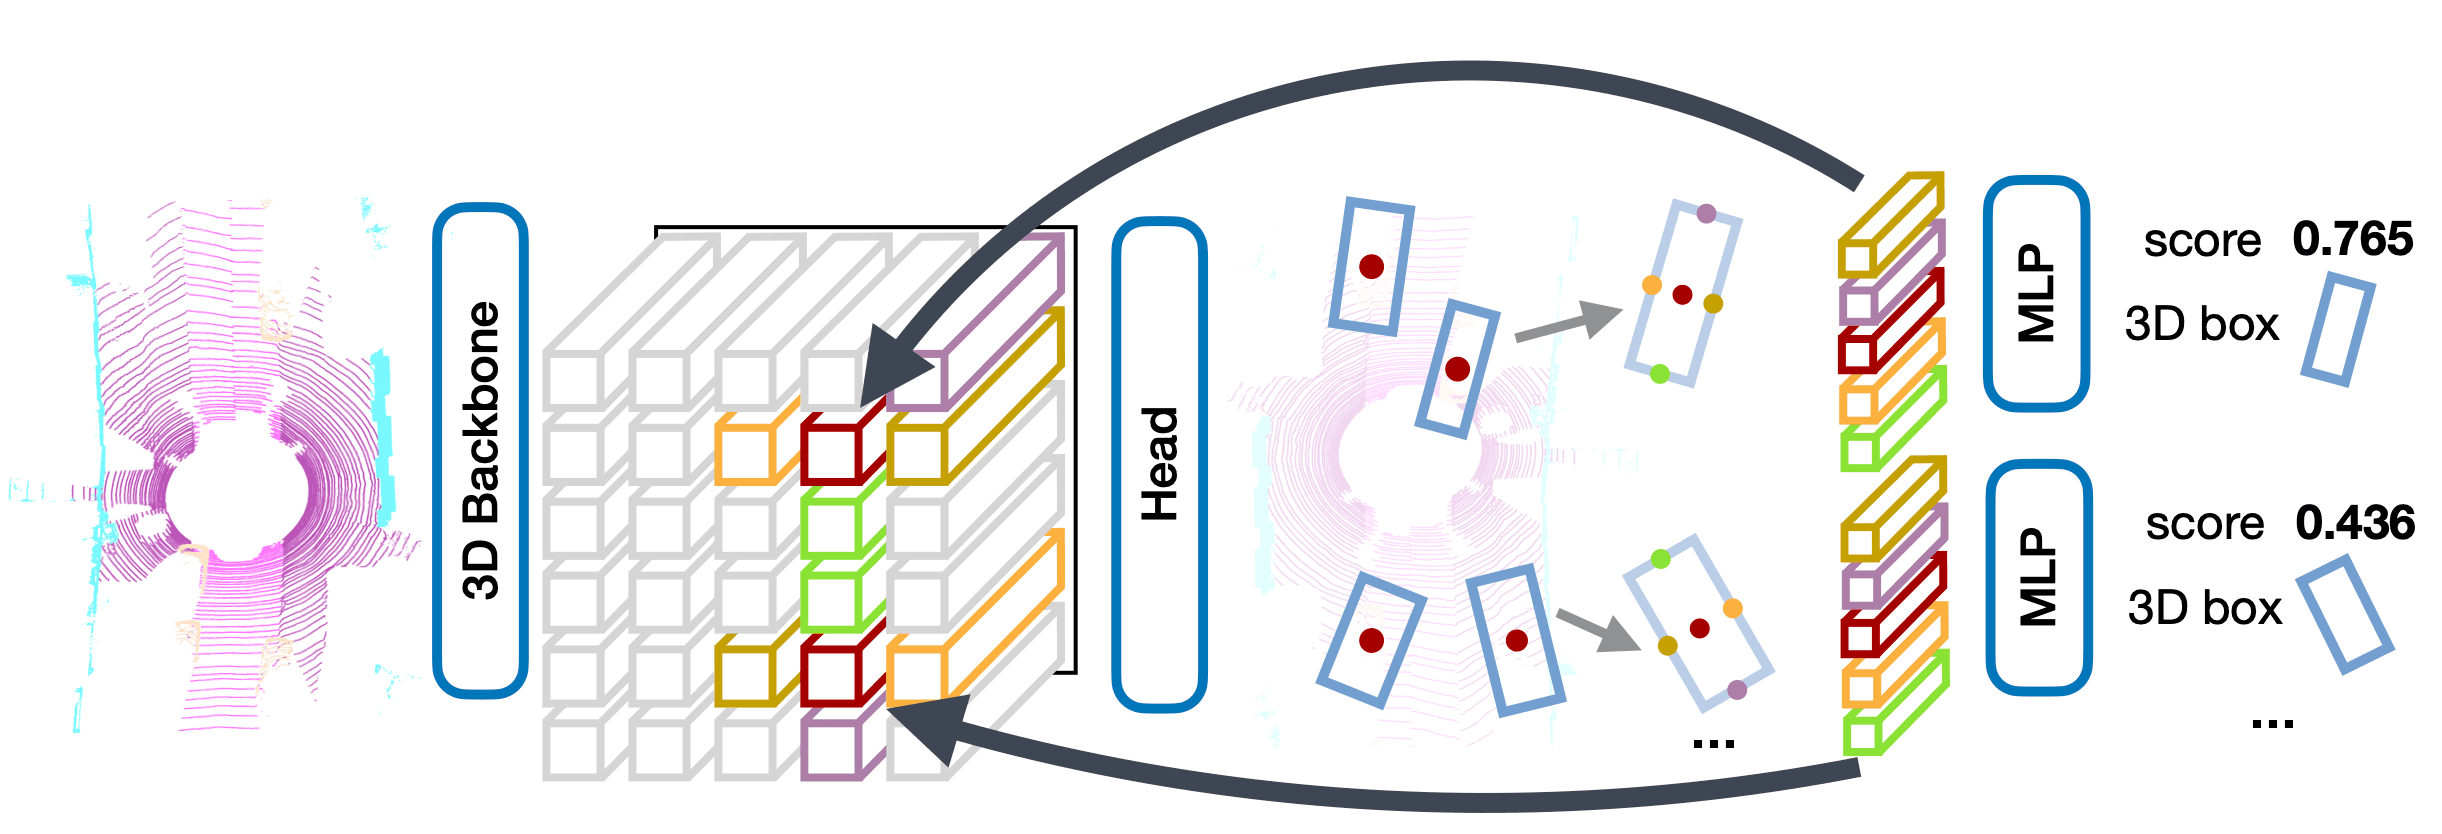
ADAS Perception: 3D Detection và Occupancy Grid 2026
Phần 3/6

ADAS Perception: 3D Detection và Occupancy Grid 2026

14 phút đọc
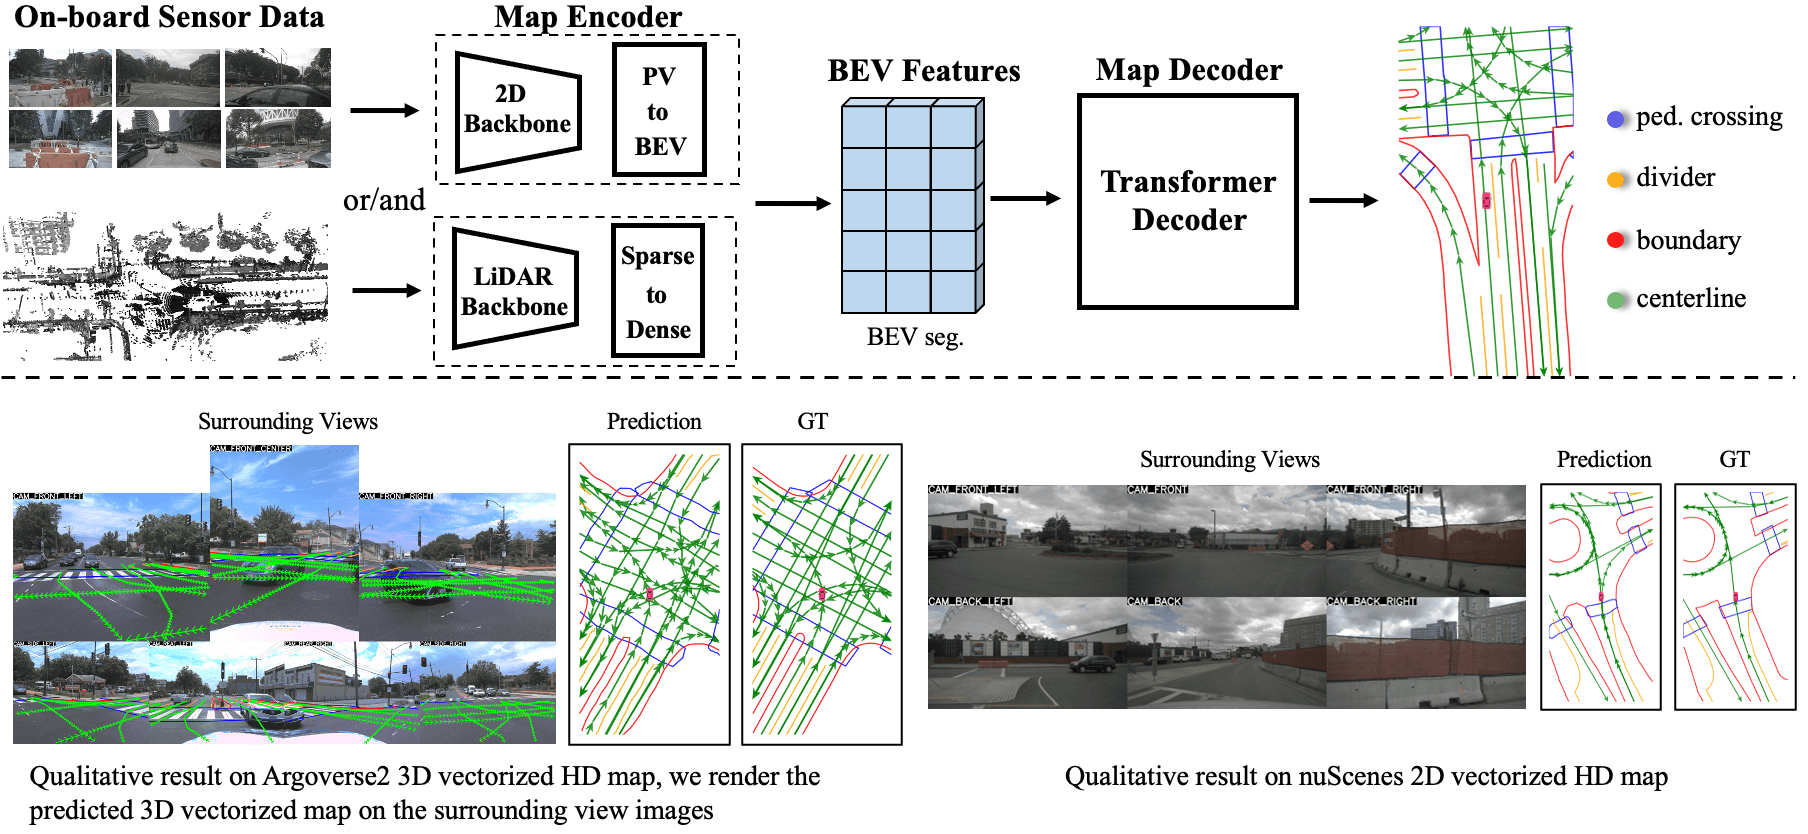
Localization và HD Map cho ADAS: NDT, Lanelet2, MapFree
Phần 4/6

Localization và HD Map cho ADAS: NDT, Lanelet2, MapFree

20 phút đọc
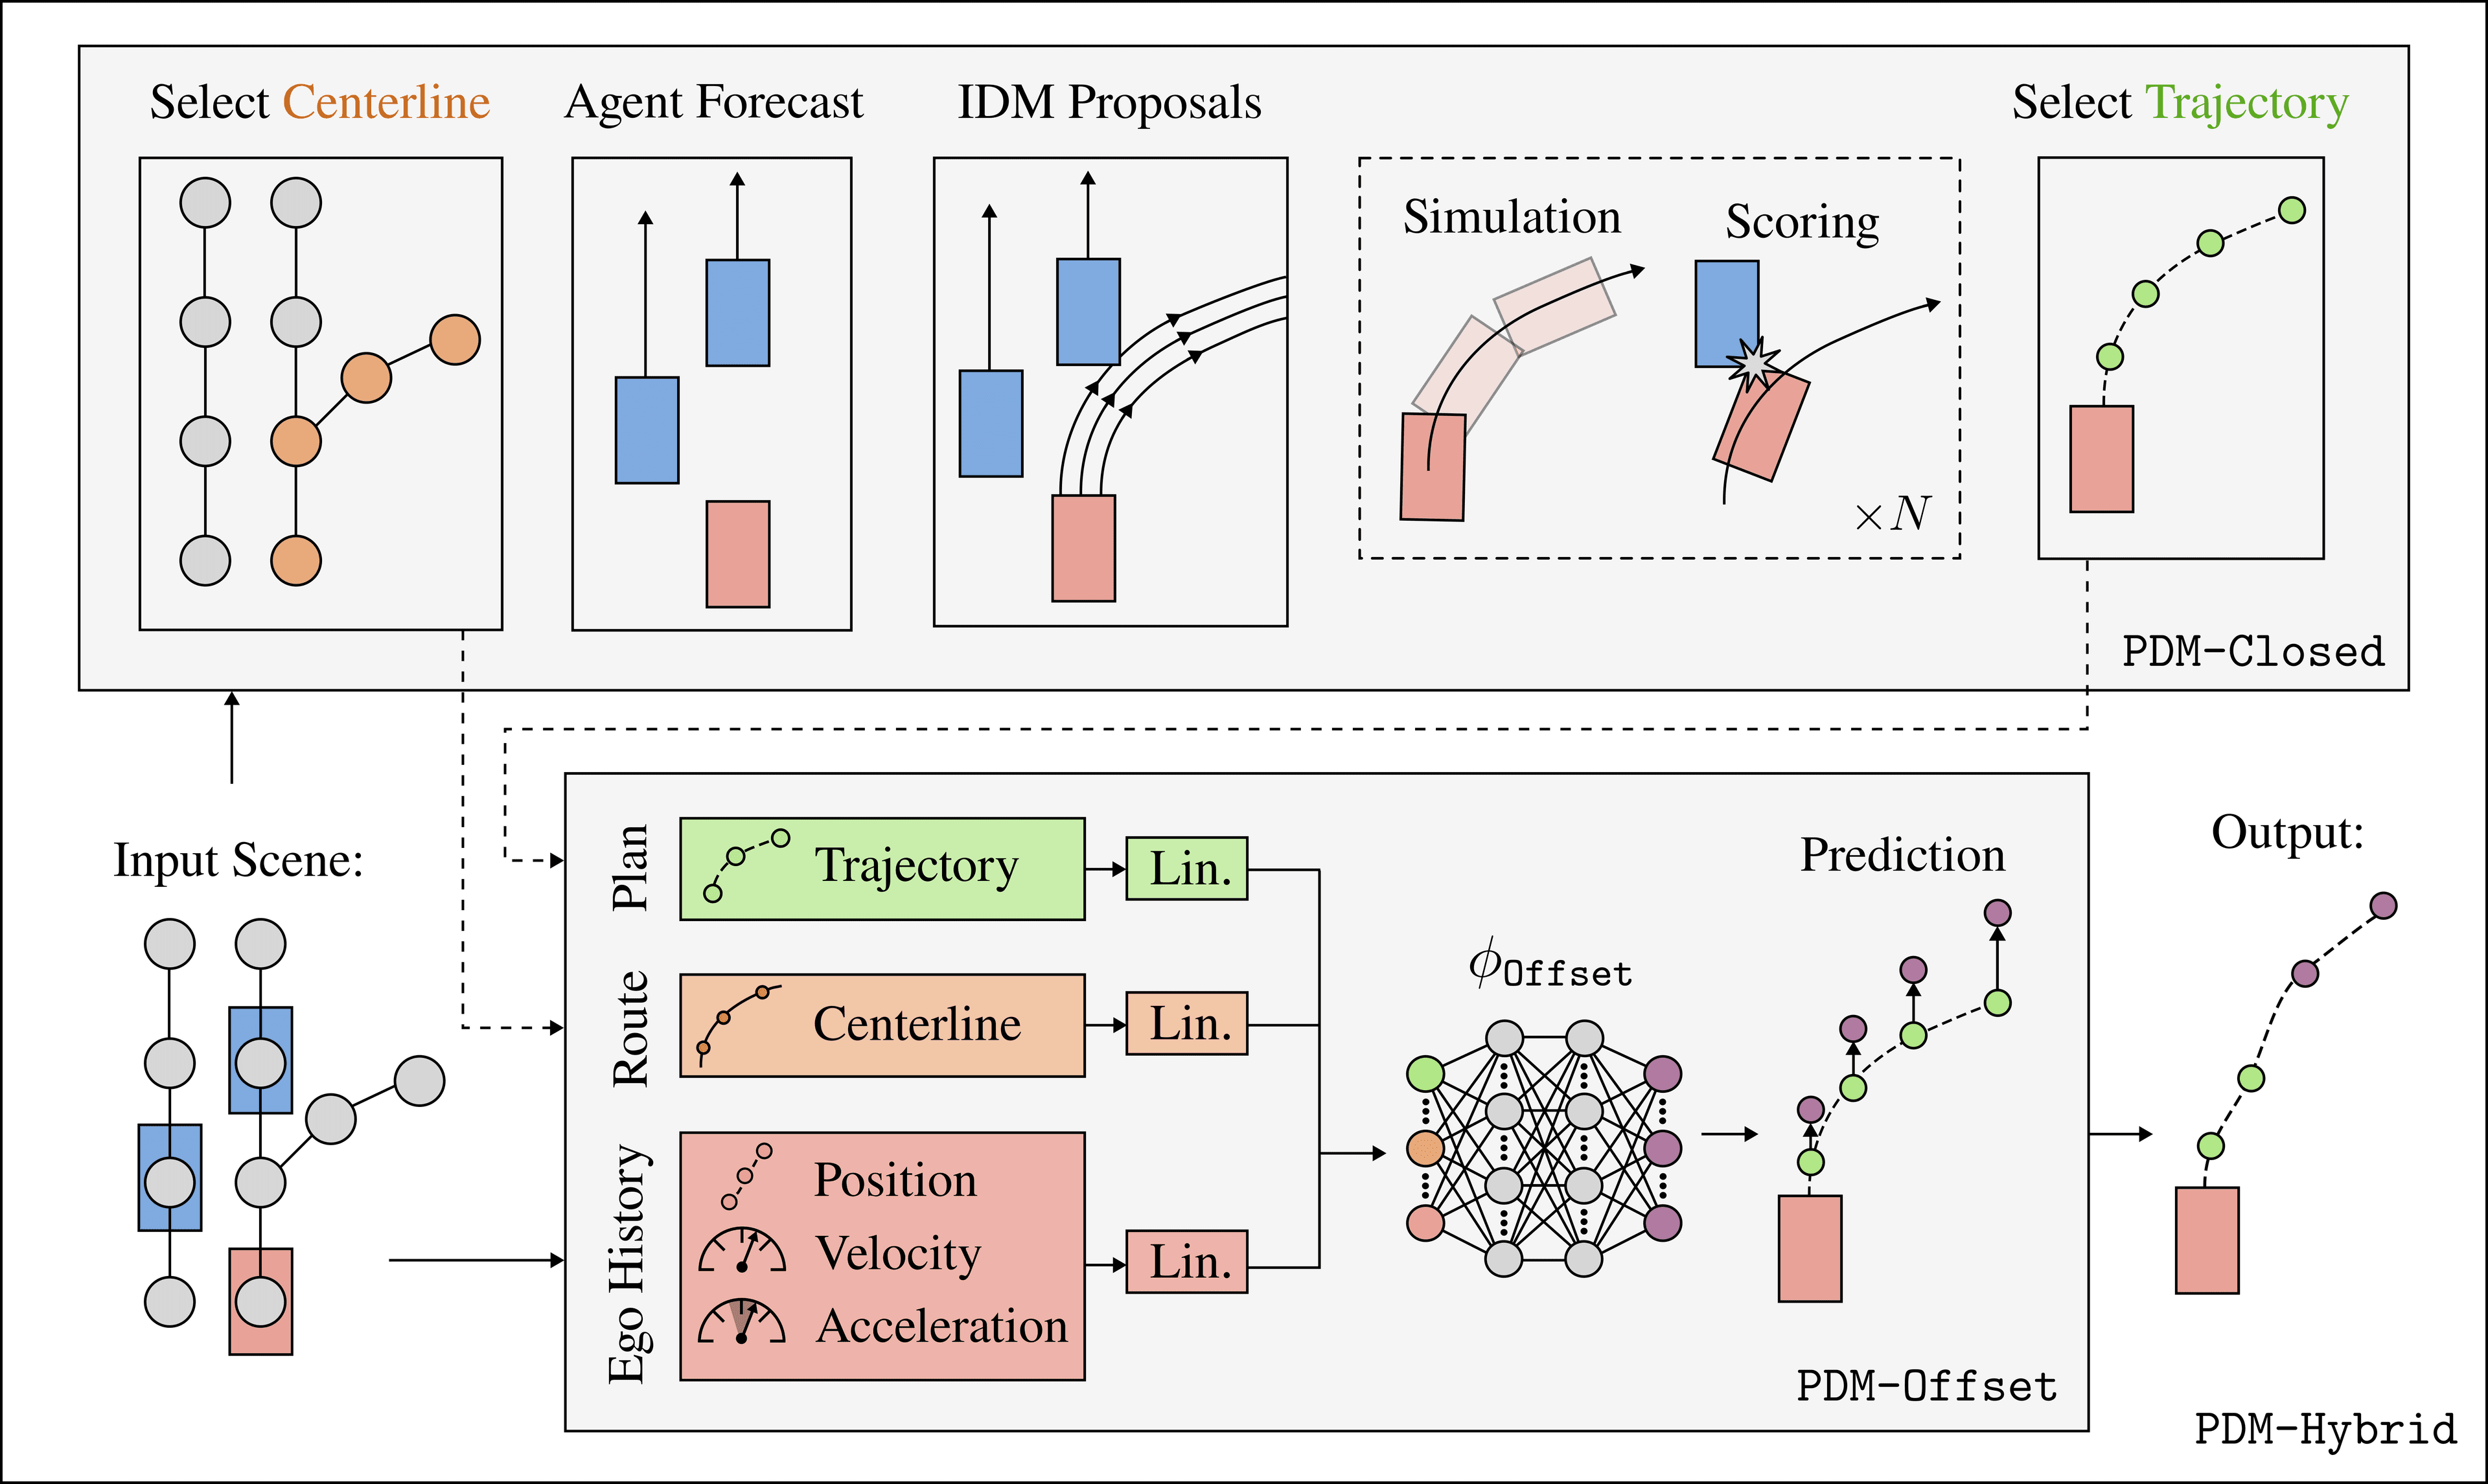
Planning & Control cho ADAS: từ Rule-based đến MPC và PDM
Phần 5/6

Planning & Control cho ADAS: từ Rule-based đến MPC và PDM

19 phút đọc
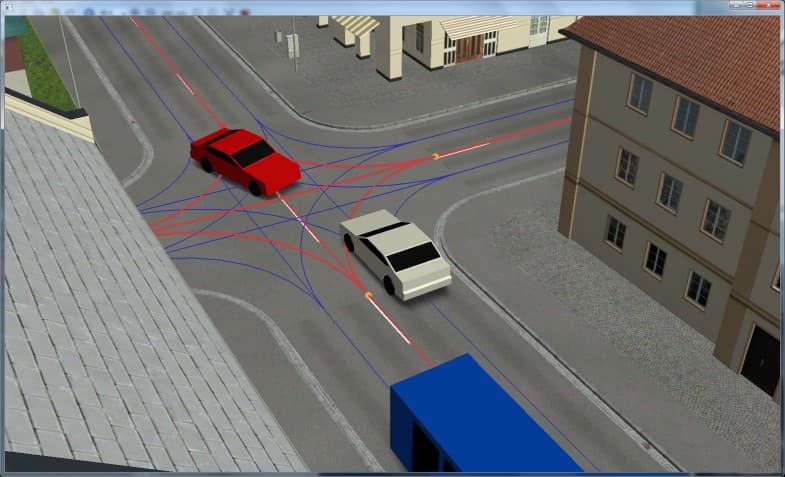
Validation ADAS: ISO 26262, SOTIF và Euro NCAP 2026
Phần 6/6

Validation ADAS: ISO 26262, SOTIF và Euro NCAP 2026

20 phút đọc

Adas E2e 2026

· 6 phần
Từ UniAD tới VLA: bản đồ end-to-end driving 2026
Phần 1/6

Từ UniAD tới VLA: bản đồ end-to-end driving 2026

13 phút đọc
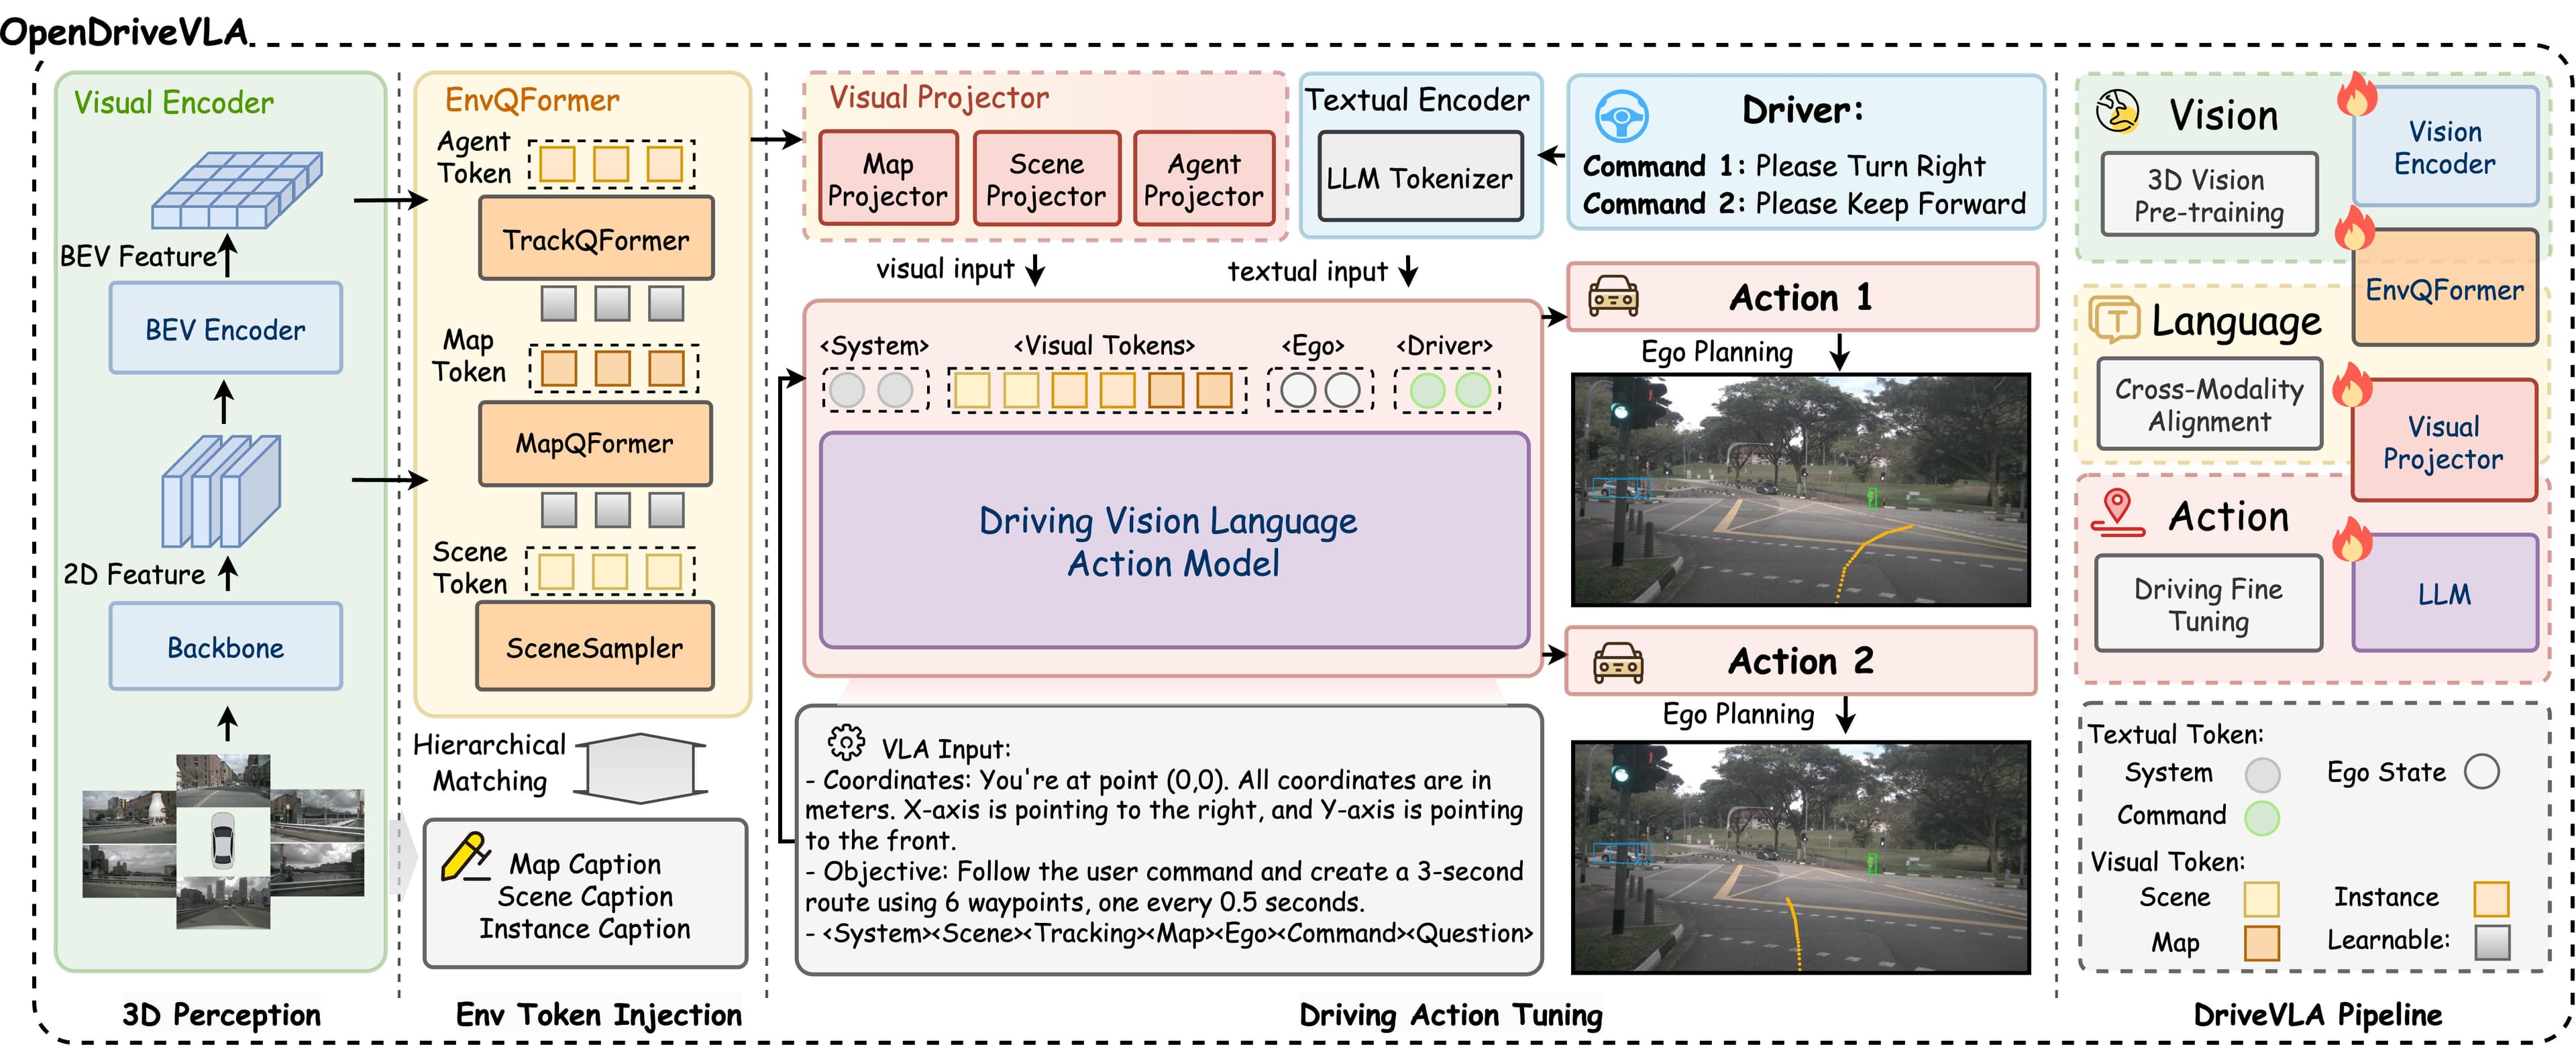
Tự chạy một VLA lái xe: OpenDriveVLA trên nuScenes
Phần 2/6

Tự chạy một VLA lái xe: OpenDriveVLA trên nuScenes

11 phút đọc
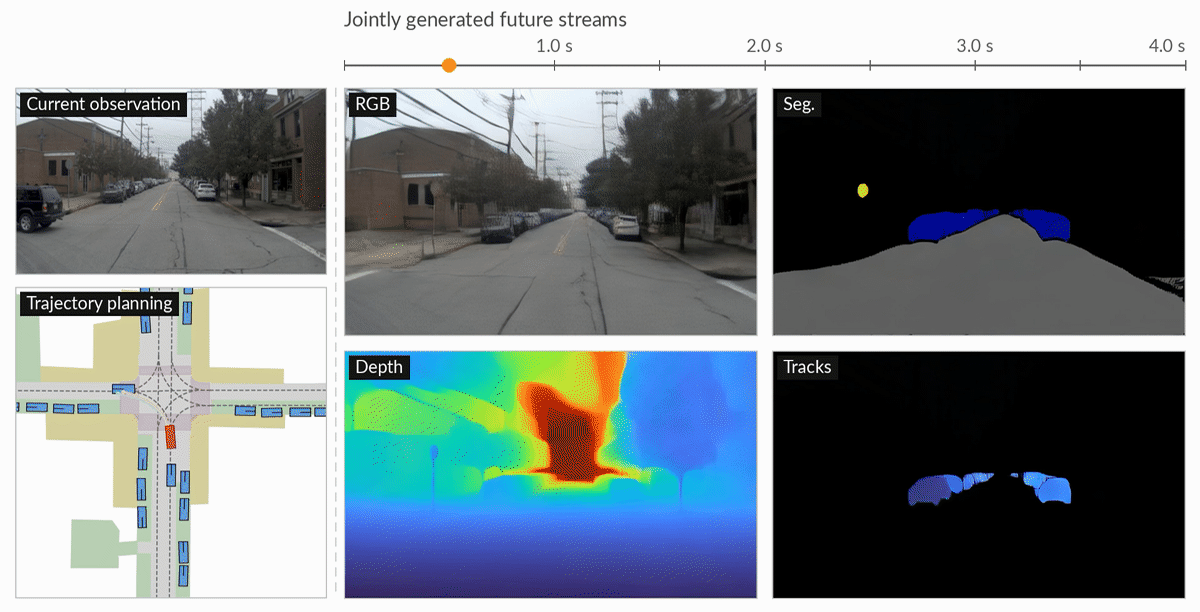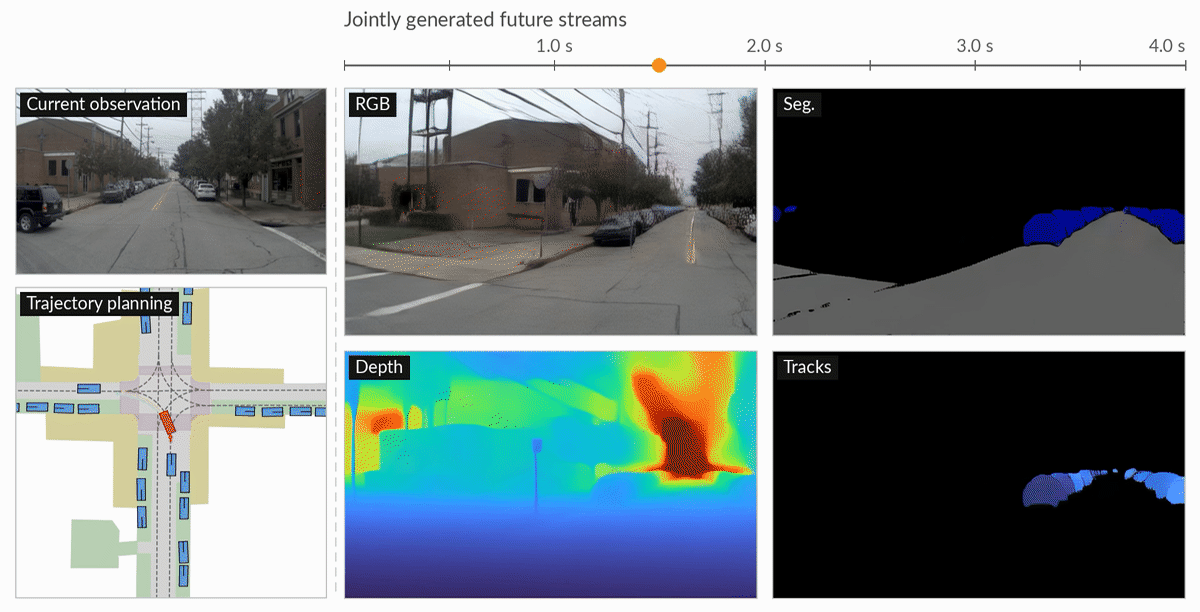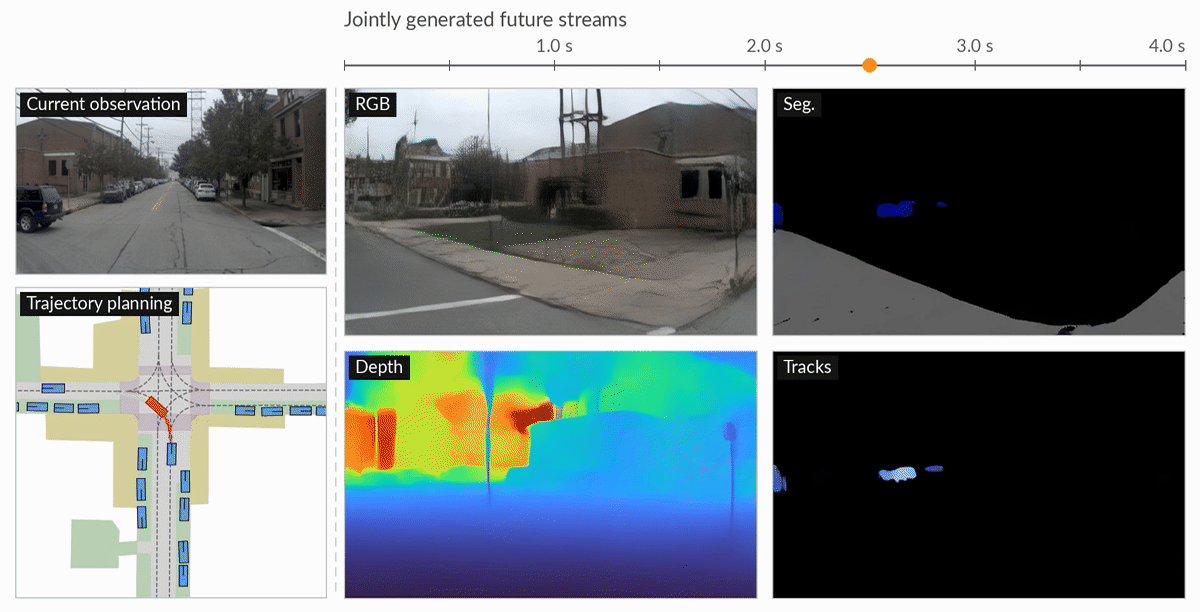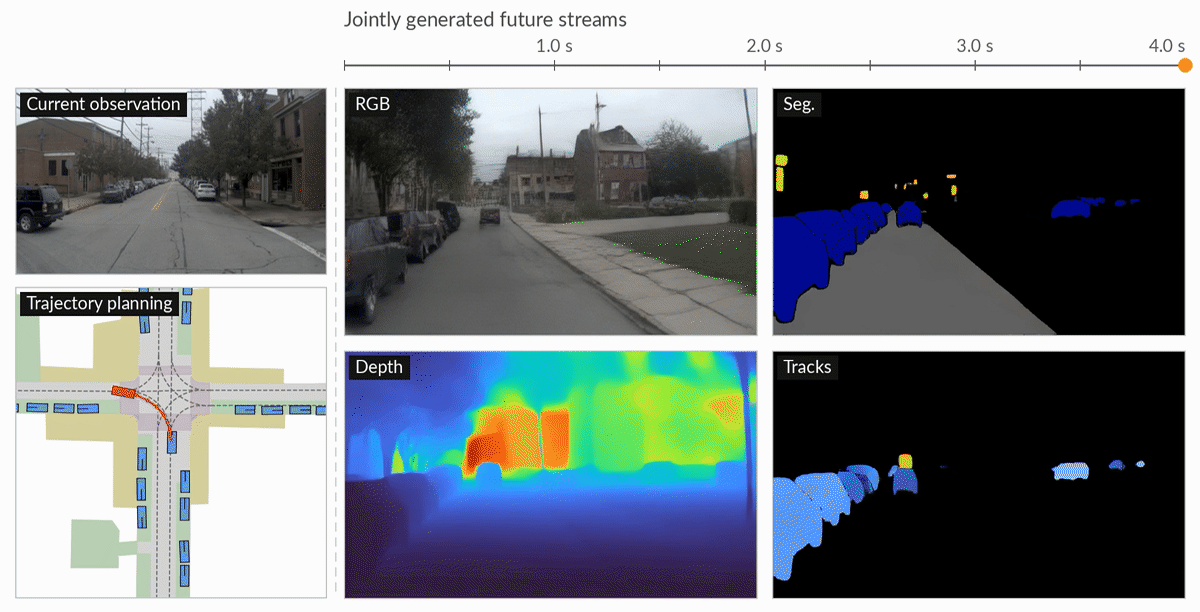
Benchmark chính là lập luận: NAVSIM v2, Bench2Drive, WOD-E2E
Phần 3/6

Benchmark chính là lập luận: NAVSIM v2, Bench2Drive, WOD-E2E

12 phút đọc
Suy luận kiểm tra được: Alpamayo-R1 và Chain-of-Causation
Phần 4/6

Suy luận kiểm tra được: Alpamayo-R1 và Chain-of-Causation

10 phút đọc
World model thôi làm video đẹp, chuyển sang đo lường policy
Phần 5/6

World model thôi làm video đẹp, chuyển sang đo lường policy

13 phút đọc
ADAS
Phần 6/6

Robotaxi công bố gì: đọc số liệu an toàn cho đúng

17 phút đọc

cuRobo trên Jetson AGX Orin và Unitree G1

· 10 phần
cuRobo trên Jetson AGX Orin và Unitree G1: lộ trình 10 bài
Phần 1/10

cuRobo trên Jetson AGX Orin và Unitree G1: lộ trình 10 bài

5 phút đọc
Cài đặt cuRoboV2 trên Jetson AGX Orin: CUDA và kiểm tra
Phần 2/10

Cài đặt cuRoboV2 trên Jetson AGX Orin: CUDA và kiểm tra

5 phút đọc
Build robot model cho cuRobo: URDF và collision spheres
Phần 3/10

Build robot model cho cuRobo: URDF và collision spheres

3 phút đọc
FK và IK trong cuRobo: frame, quaternion và joint order
Phần 4/10

FK và IK trong cuRobo: frame, quaternion và joint order

3 phút đọc
Motion planning và grasp với cuRobo: obstacle và trajectory
Phần 5/10

Motion planning và grasp với cuRobo: obstacle và trajectory

3 phút đọc
ROS 2 bridge cho cuRobo: từ goal pose tới JointTrajectory
Phần 6/10

ROS 2 bridge cho cuRobo: từ goal pose tới JointTrajectory

2 phút đọc
Scene mapping cho cuRobo: depth camera, TSDF/ESDF
Phần 7/10

Scene mapping cho cuRobo: depth camera, TSDF/ESDF

3 phút đọc
Unitree G1 arm-only với cuRobo: điều khiển tay, giữ balance
Phần 8/10

Unitree G1 arm-only với cuRobo: điều khiển tay, giữ balance

3 phút đọc
G1 whole-body với cuRobo: floating base và retargeting
Phần 9/10

G1 whole-body với cuRobo: floating base và retargeting

4 phút đọc
Deploy cuRobo lên robot thật: checklist, issue và rollback
Phần 10/10

Deploy cuRobo lên robot thật: checklist, issue và rollback

5 phút đọc

Ai Manipulation Agents

· 5 phần
Multi-Agent Đánh Bại VLA Đơn Thuần? | Manipulation Agents #1
Phần 1/5

Multi-Agent Đánh Bại VLA Đơn Thuần? | Manipulation Agents #1

13 phút đọc
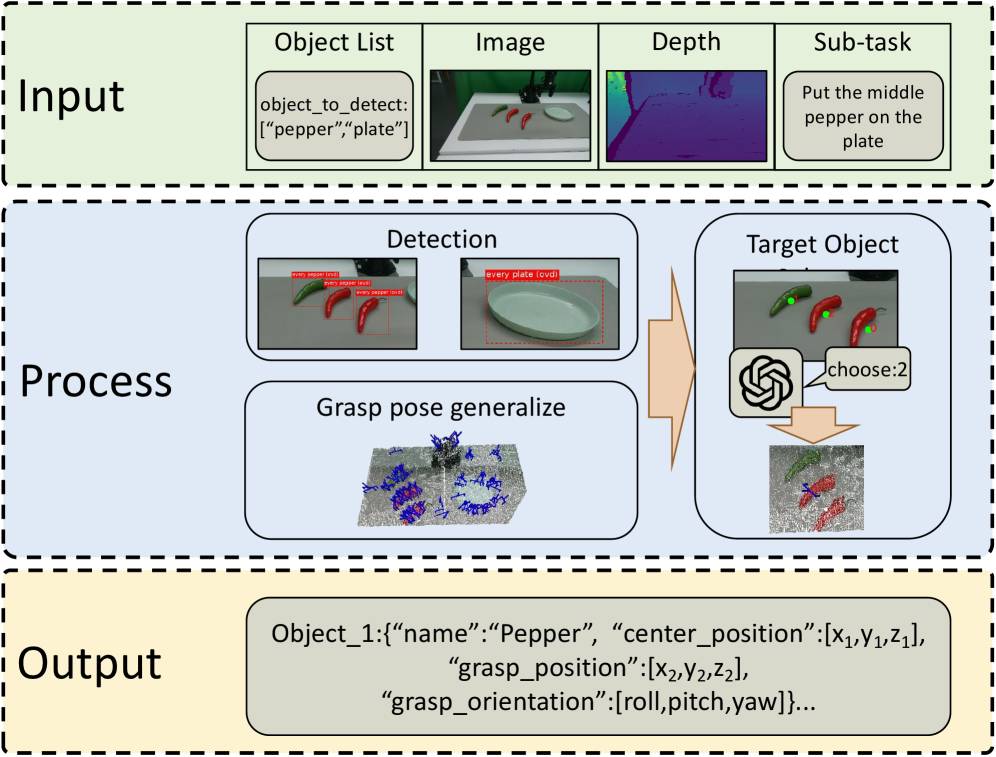
Perception Agent: Florence-v2 + AnyGrasp | Agents #2
Phần 2/5

Perception Agent: Florence-v2 + AnyGrasp | Agents #2

17 phút đọc
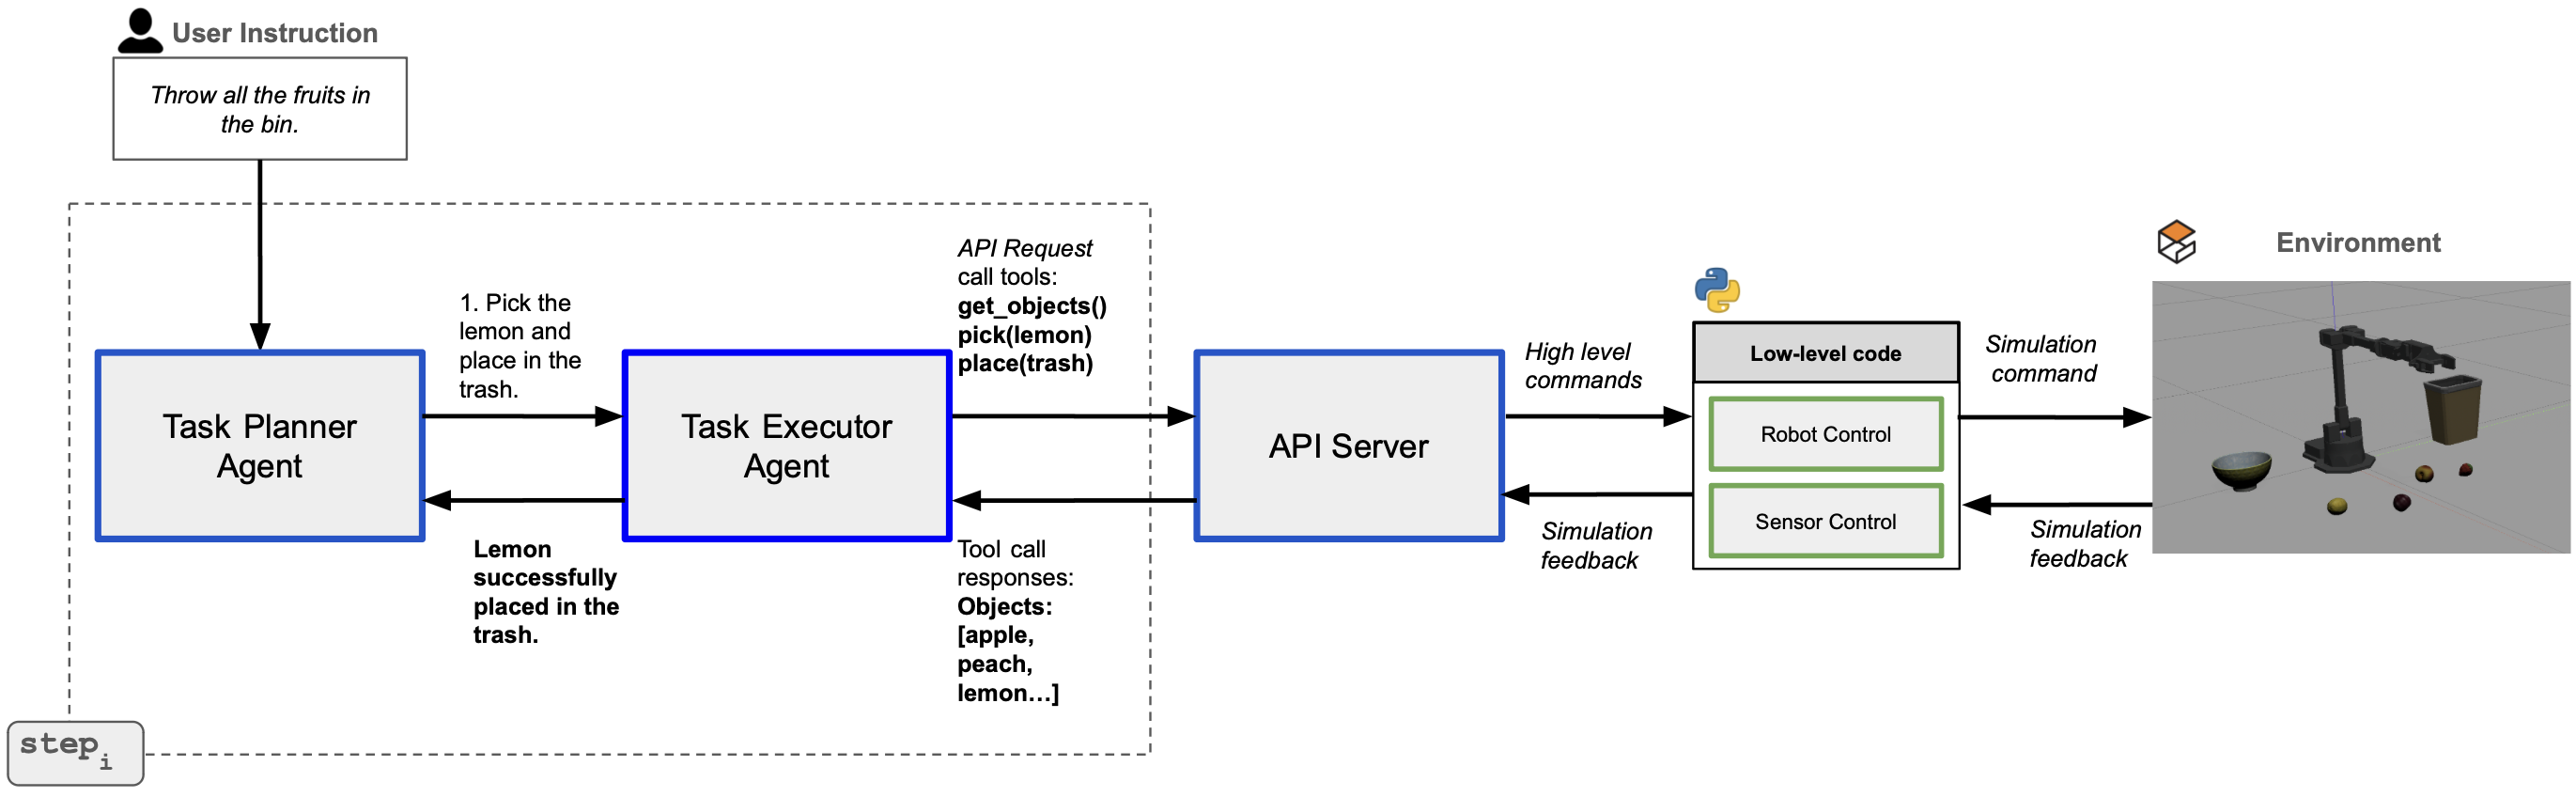
ALRM: Code-as-Policy vs Tool-as-Policy | Agents #3
Phần 3/5

ALRM: Code-as-Policy vs Tool-as-Policy | Agents #3

12 phút đọc
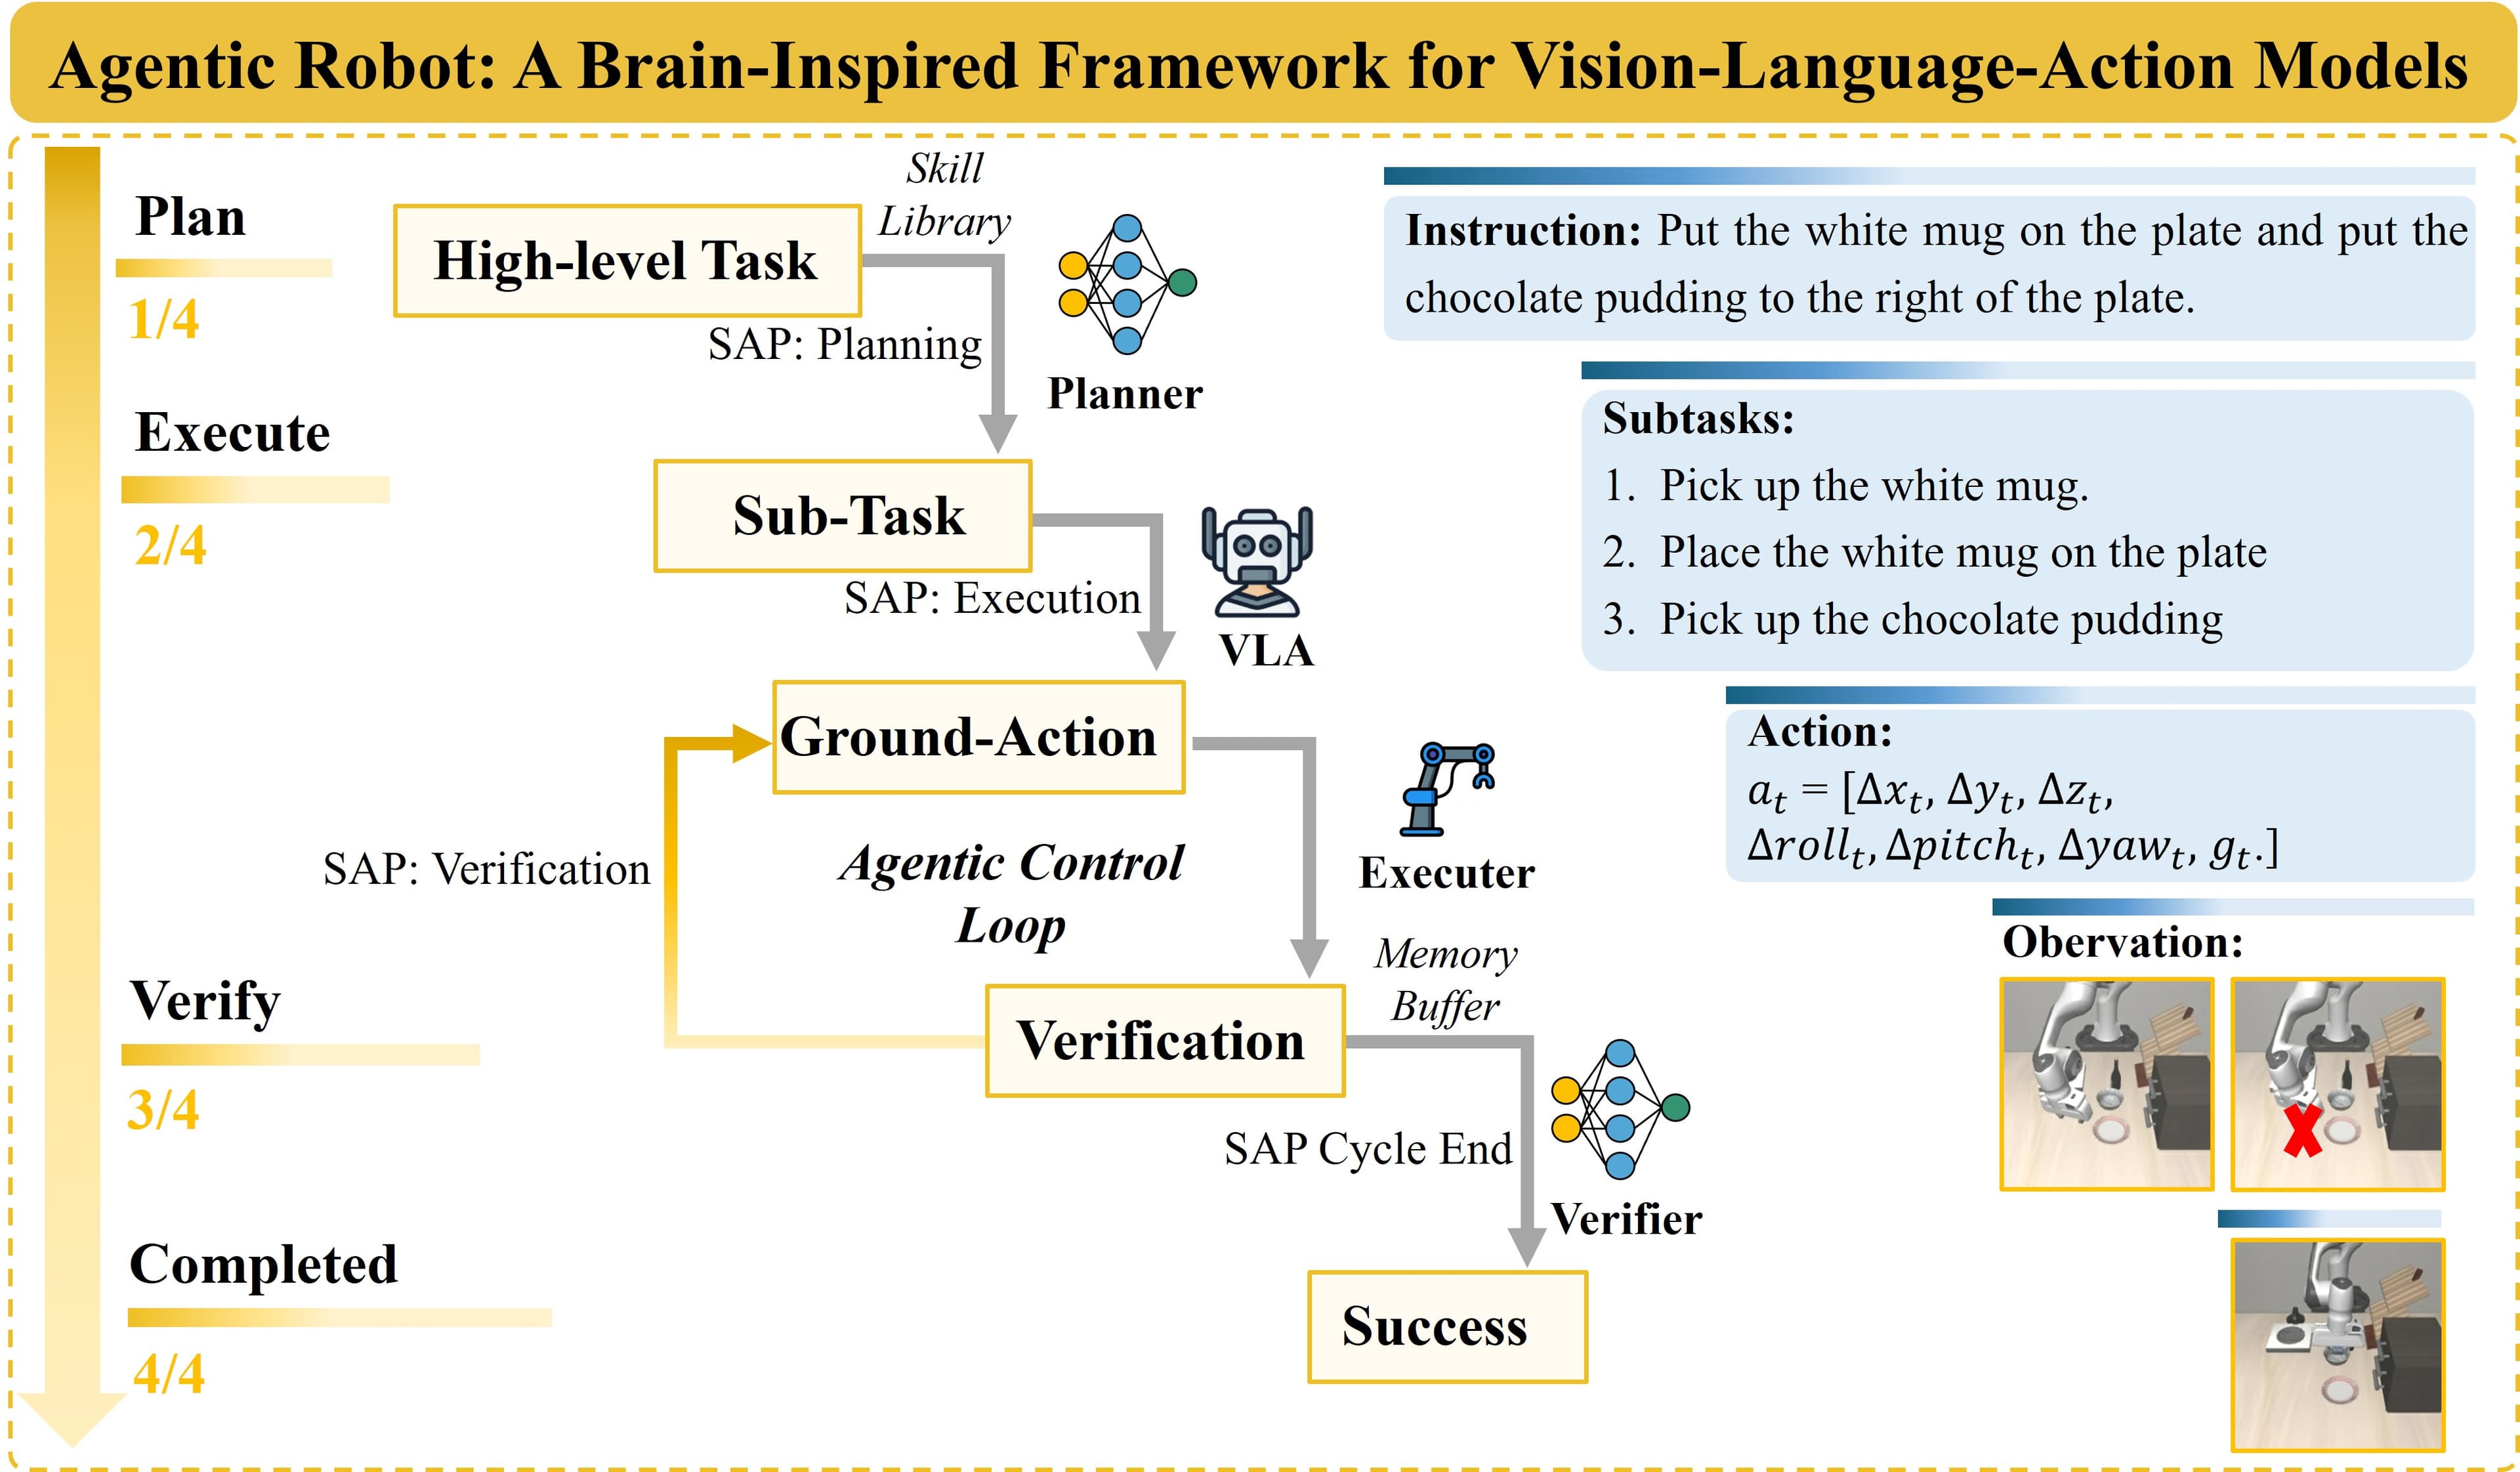
Agentic Robot: SAP Protocol + Temporal Verifier
Phần 4/5

Agentic Robot: SAP Protocol + Temporal Verifier

14 phút đọc
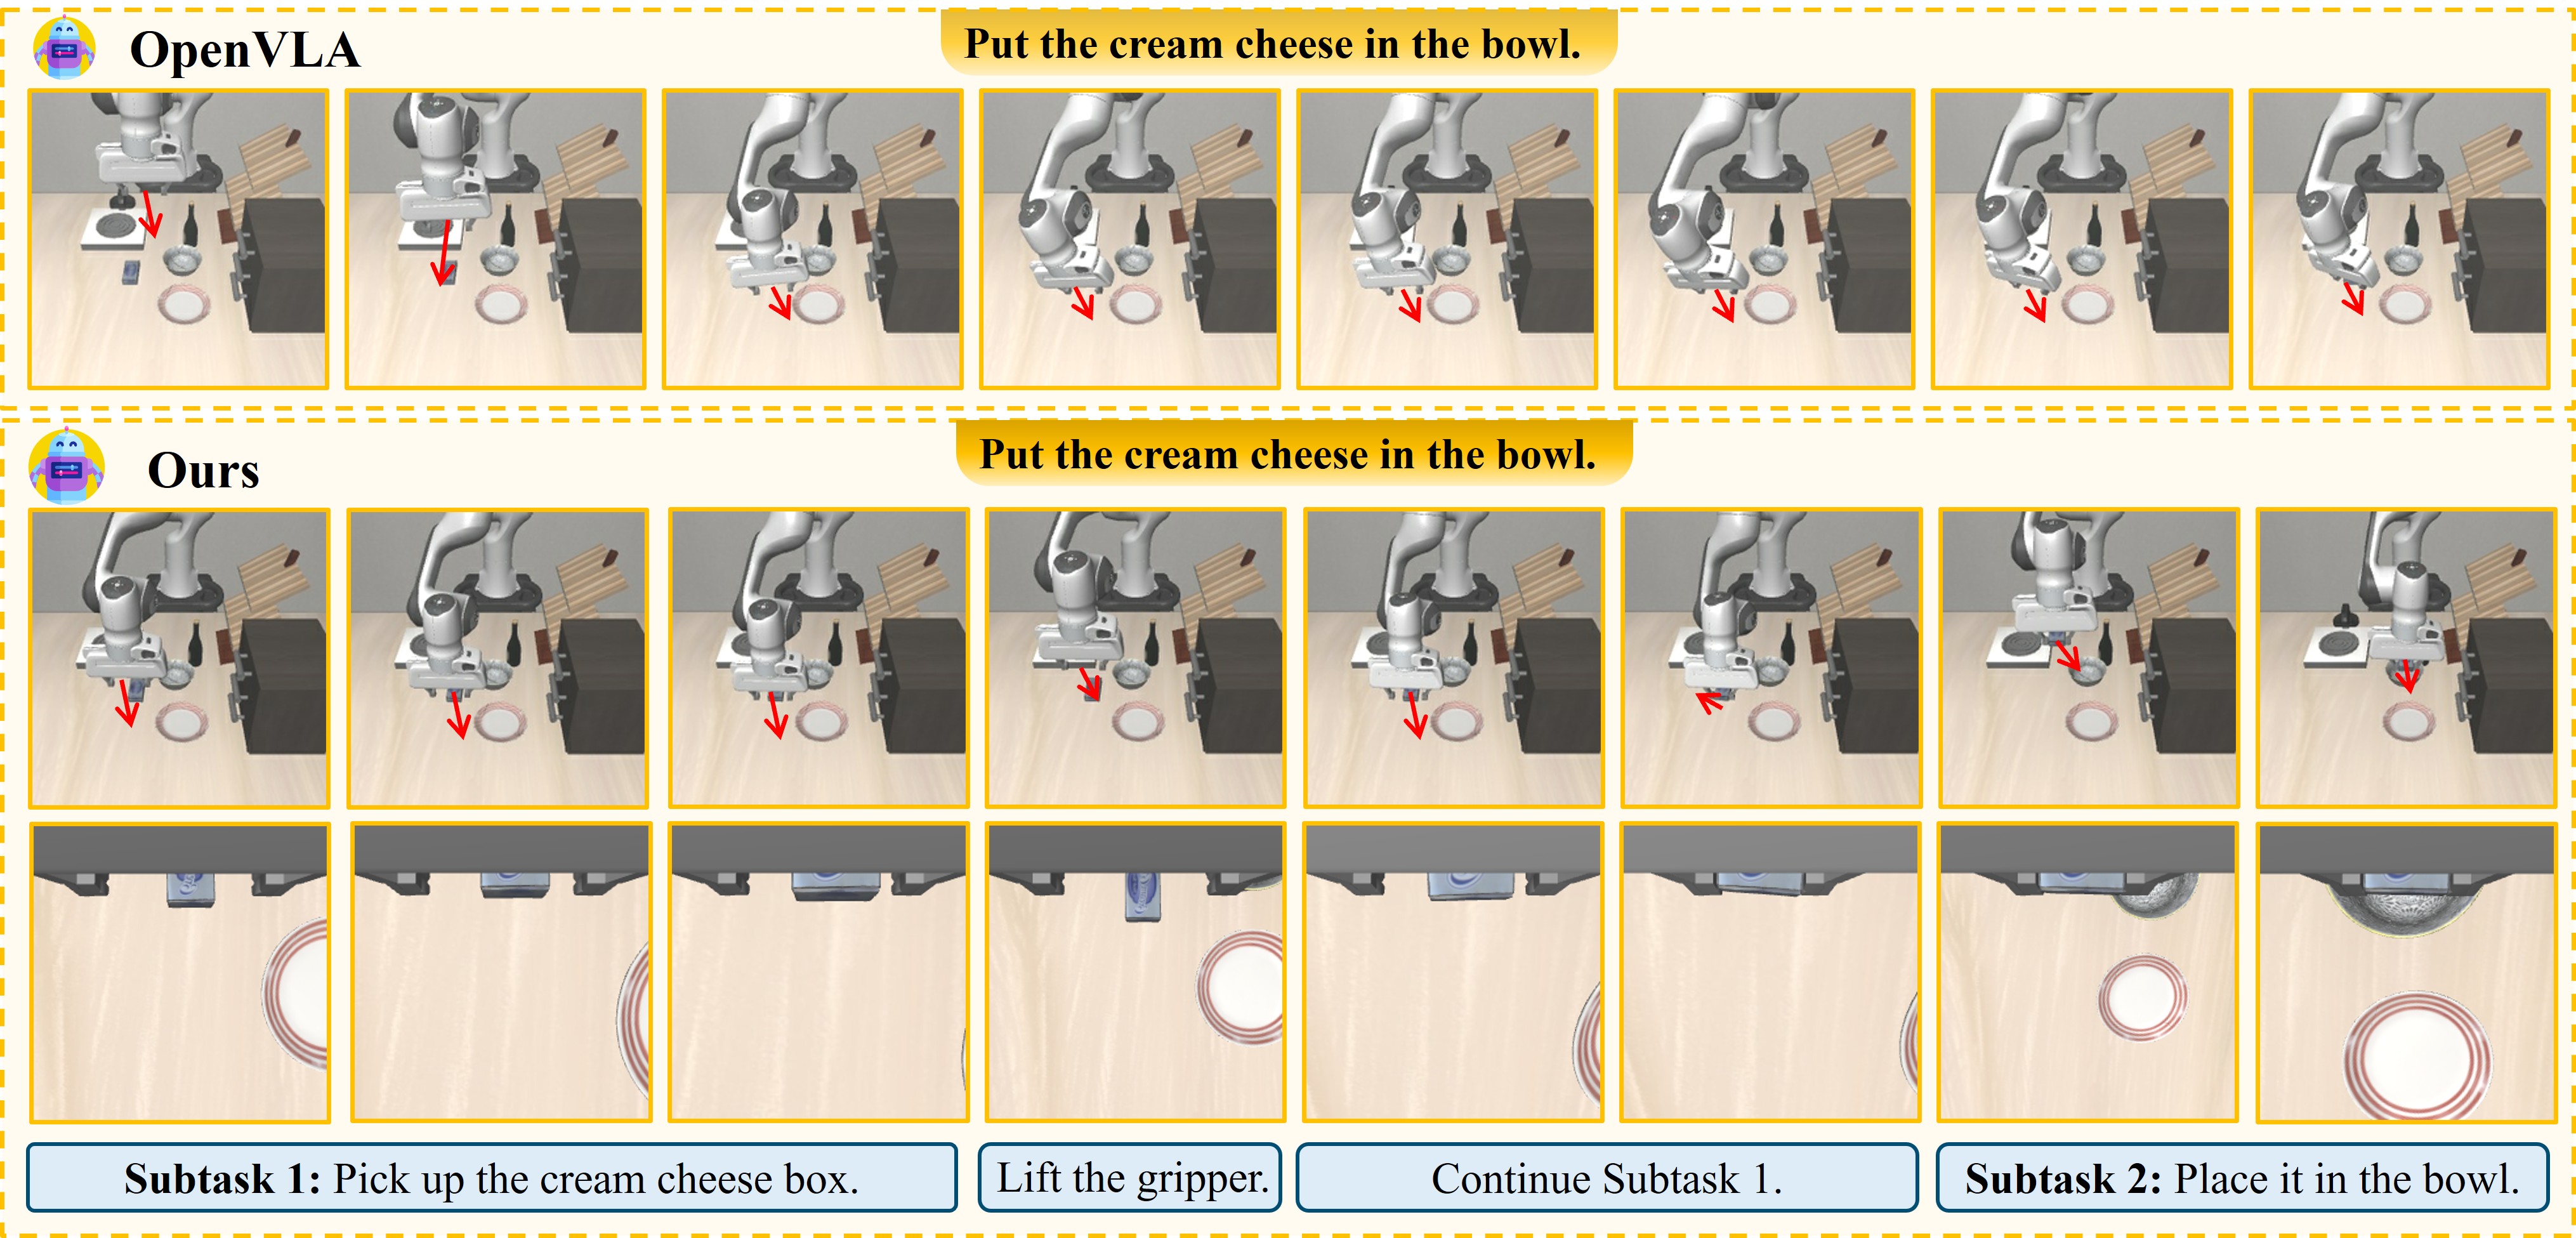
Sim-to-Real: Đưa SAP Pipeline từ LIBERO ra Robot Thật
Phần 5/5

Sim-to-Real: Đưa SAP Pipeline từ LIBERO ra Robot Thật

16 phút đọc

Vima Humanoid Manip

· 5 phần
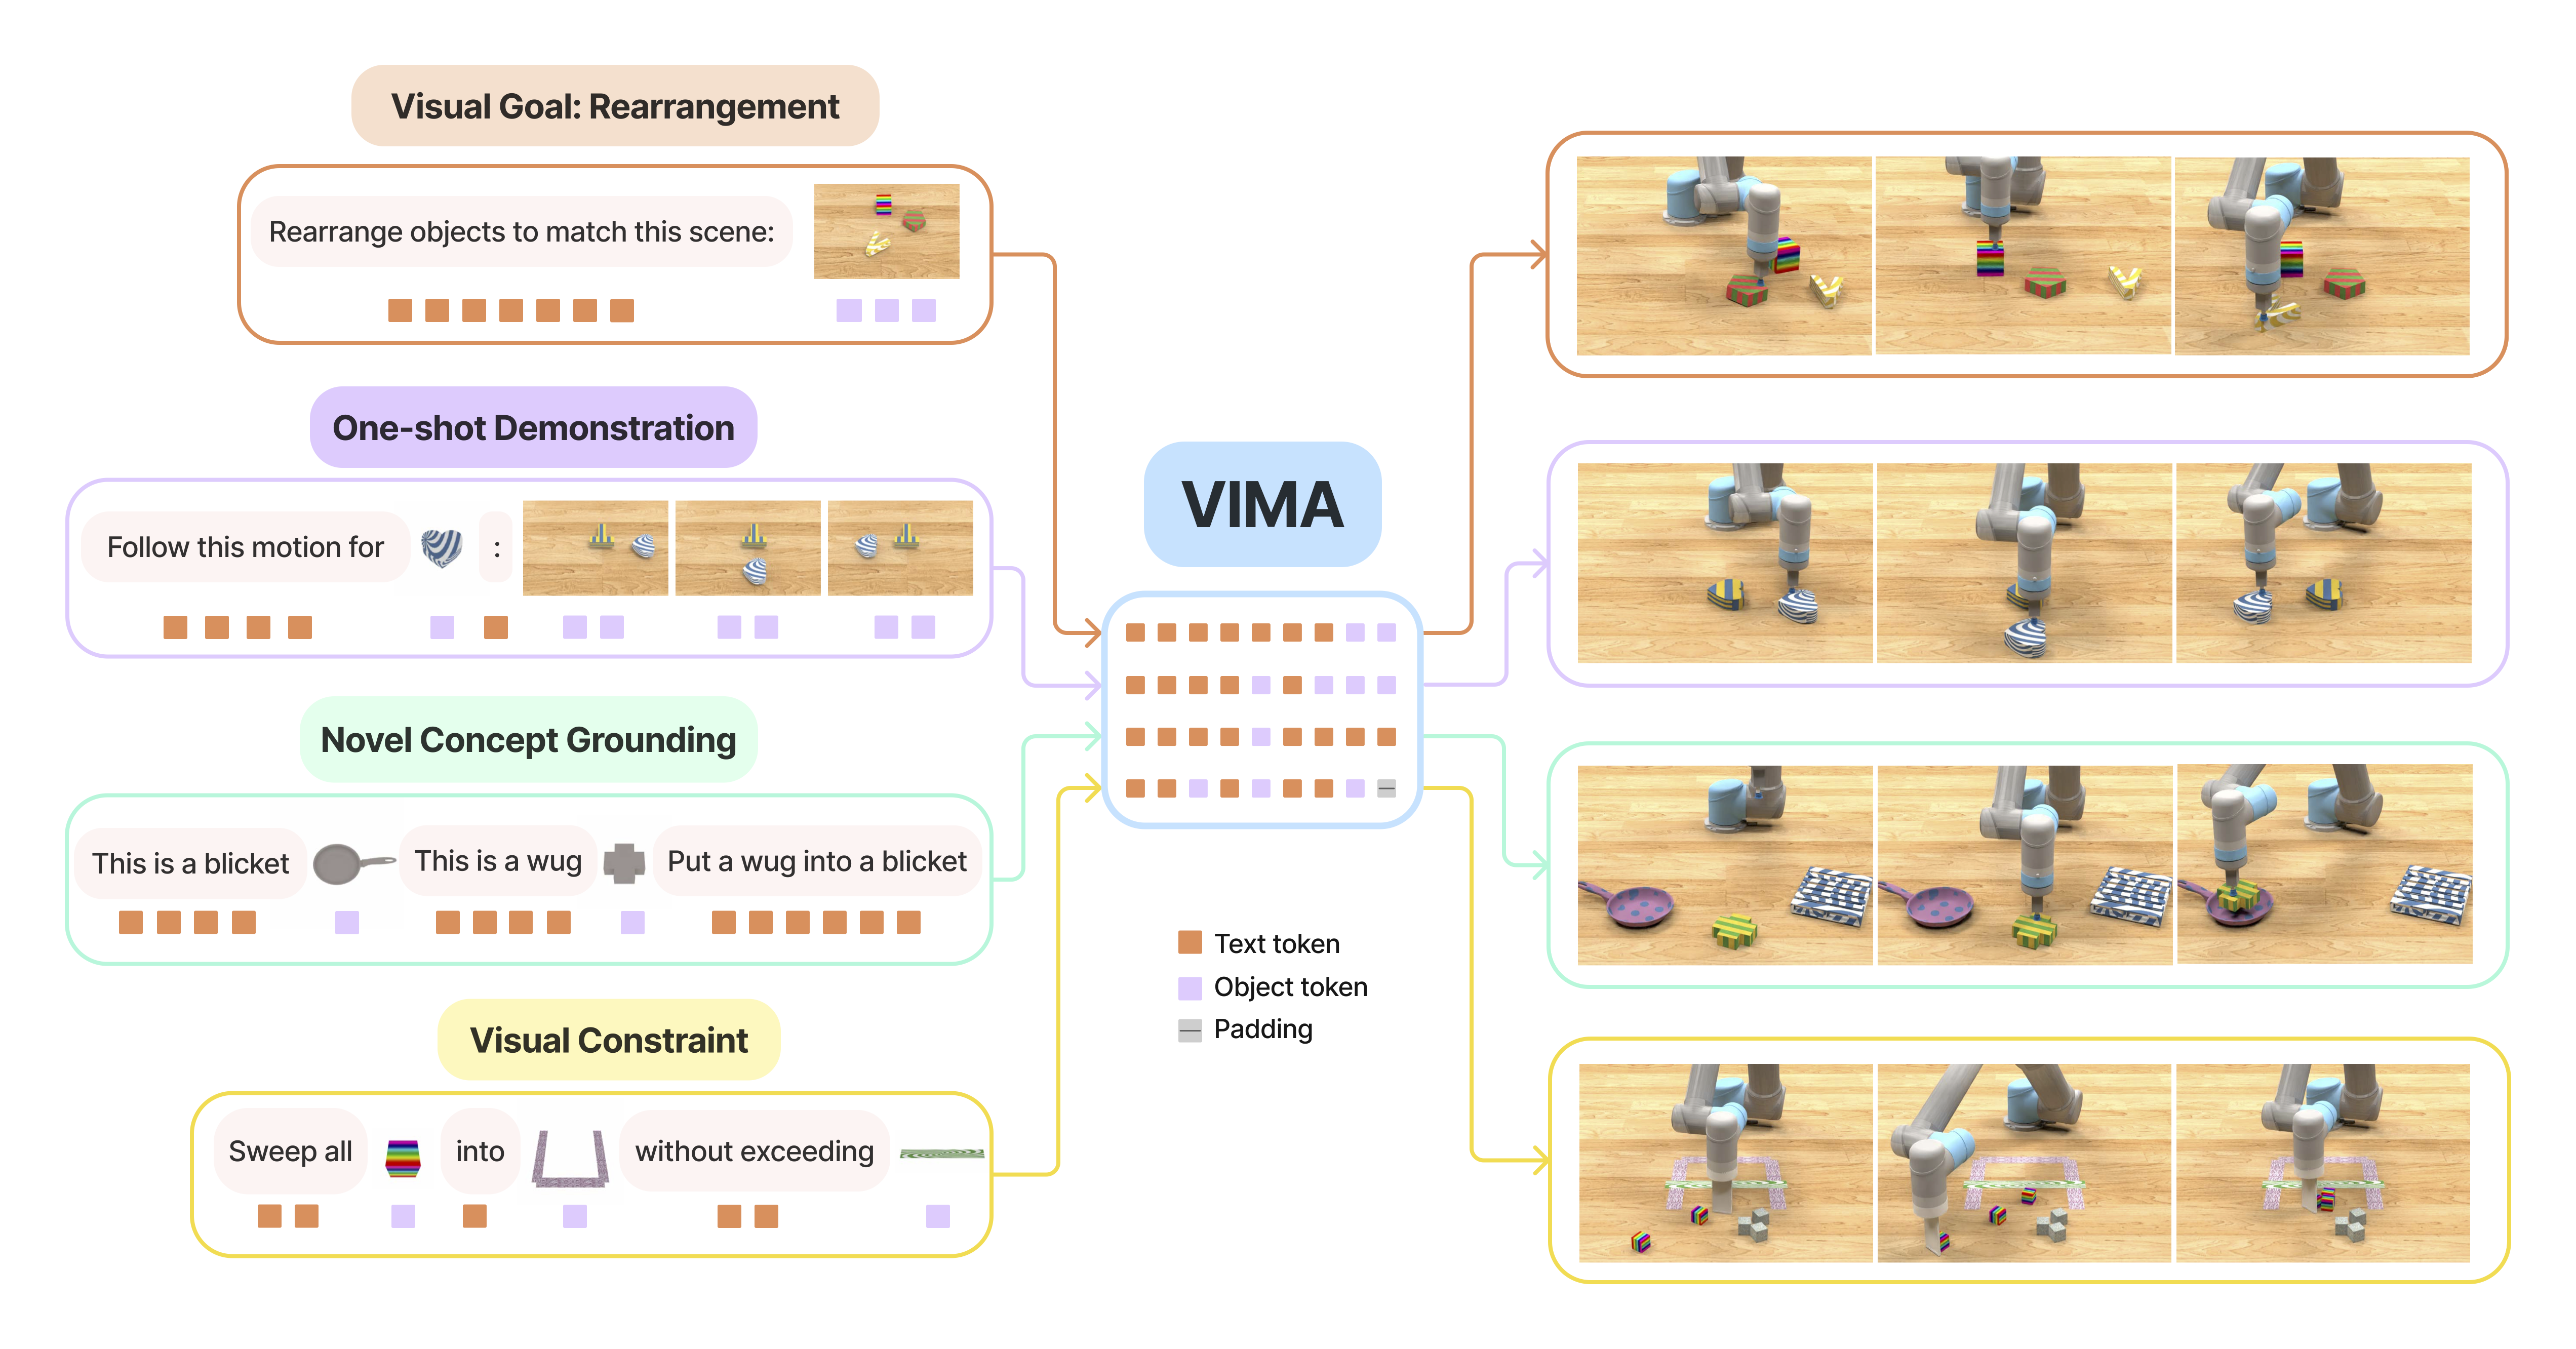
VIMA: Kiến Trúc Cross-Attention cho Tay Robot
Phần 1/5

VIMA: Kiến Trúc Cross-Attention cho Tay Robot

11 phút đọc
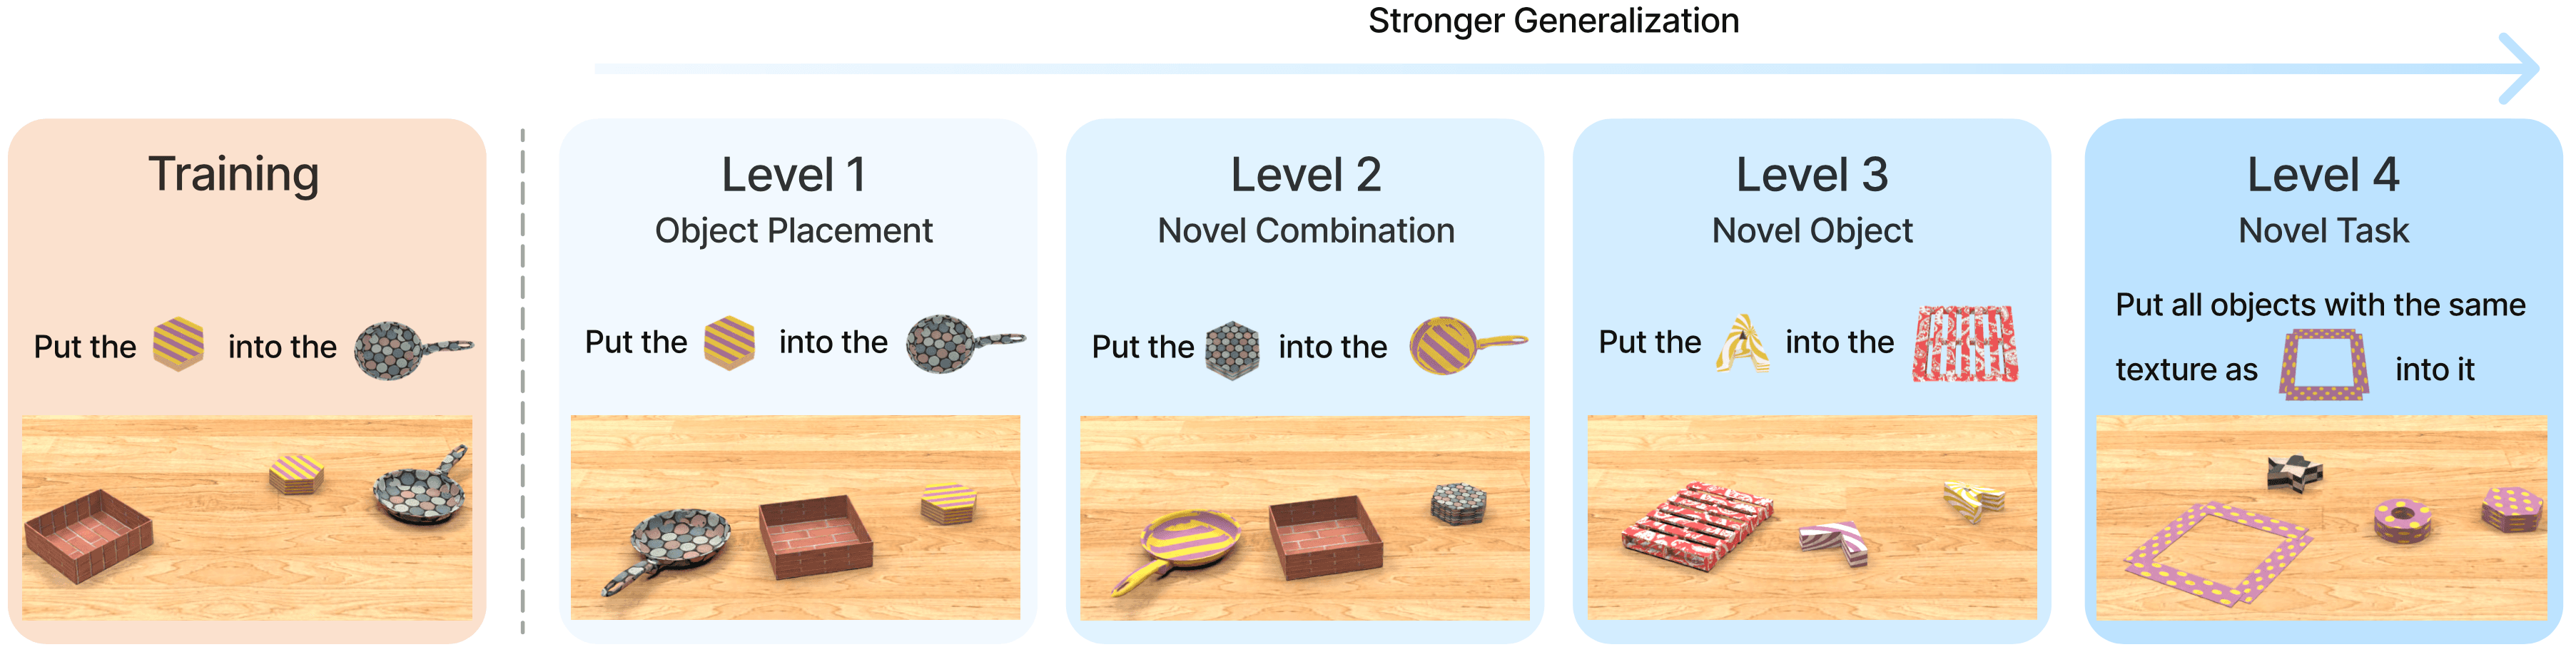
VimaBench: 17 Task, 4 Cấp Tổng Quát Hóa
Phần 2/5

VimaBench: 17 Task, 4 Cấp Tổng Quát Hóa

17 phút đọc
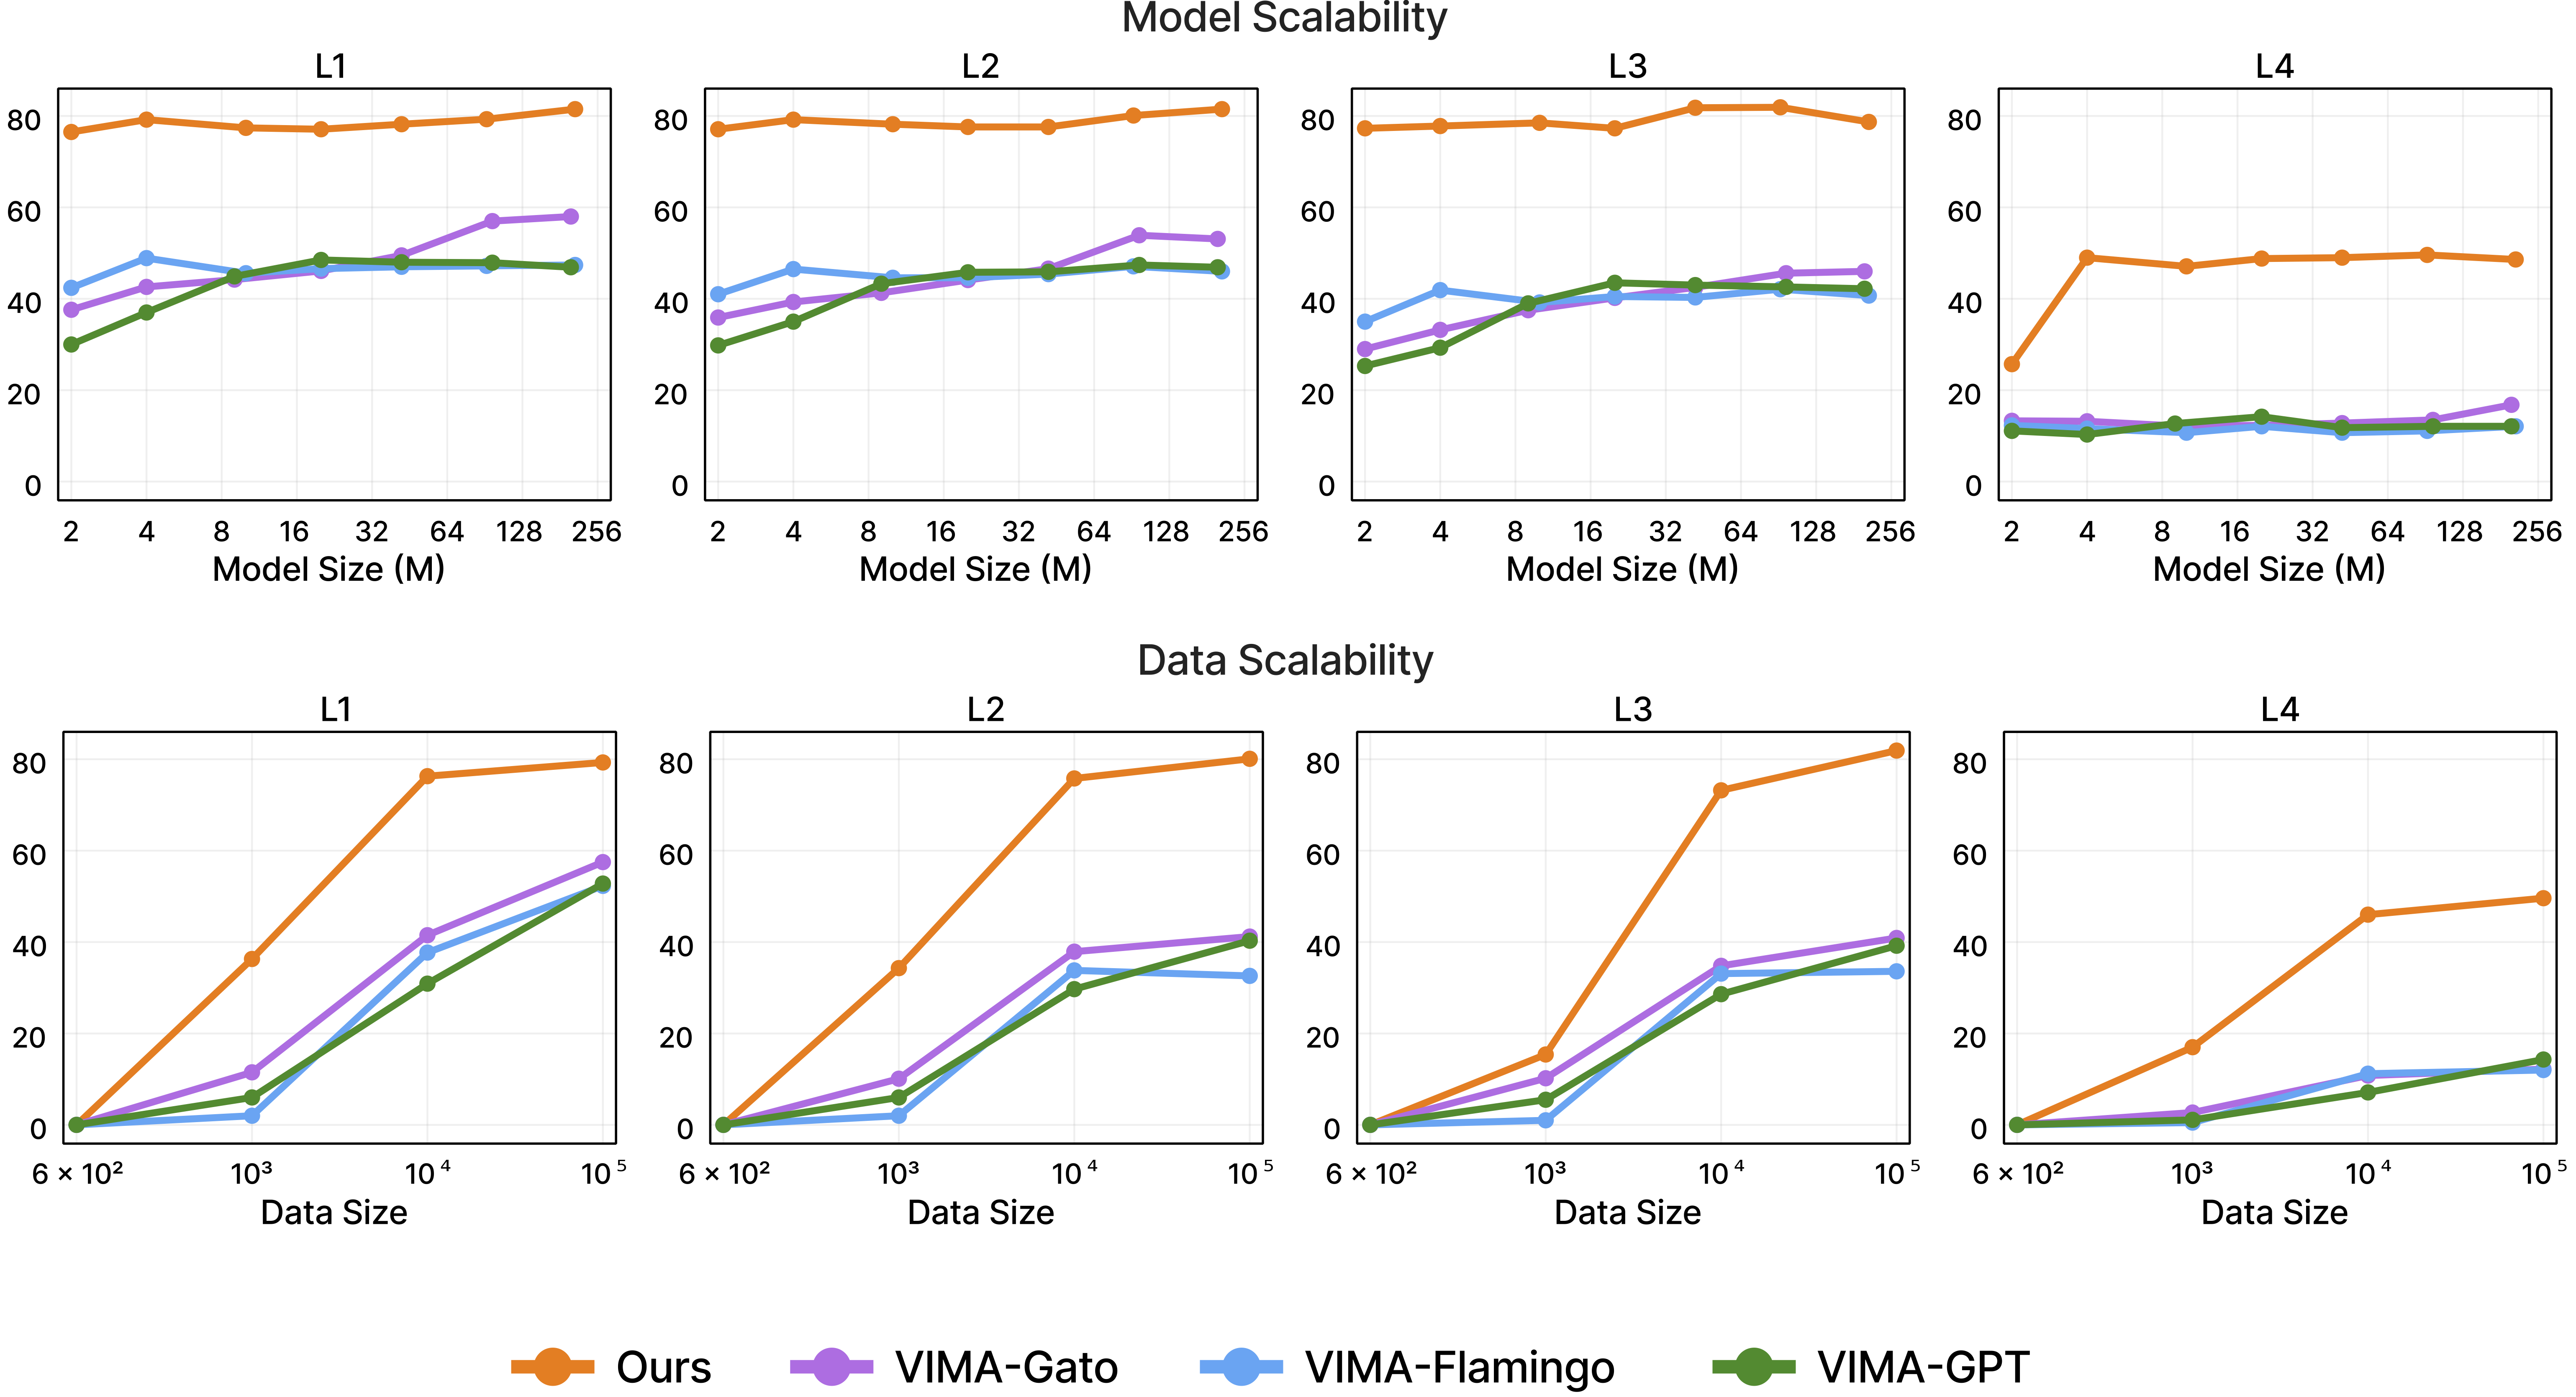
Object Tokenizer: Từ Pixel Thô đến Token với Mask R-CNN
Phần 3/5

Object Tokenizer: Từ Pixel Thô đến Token với Mask R-CNN

16 phút đọc
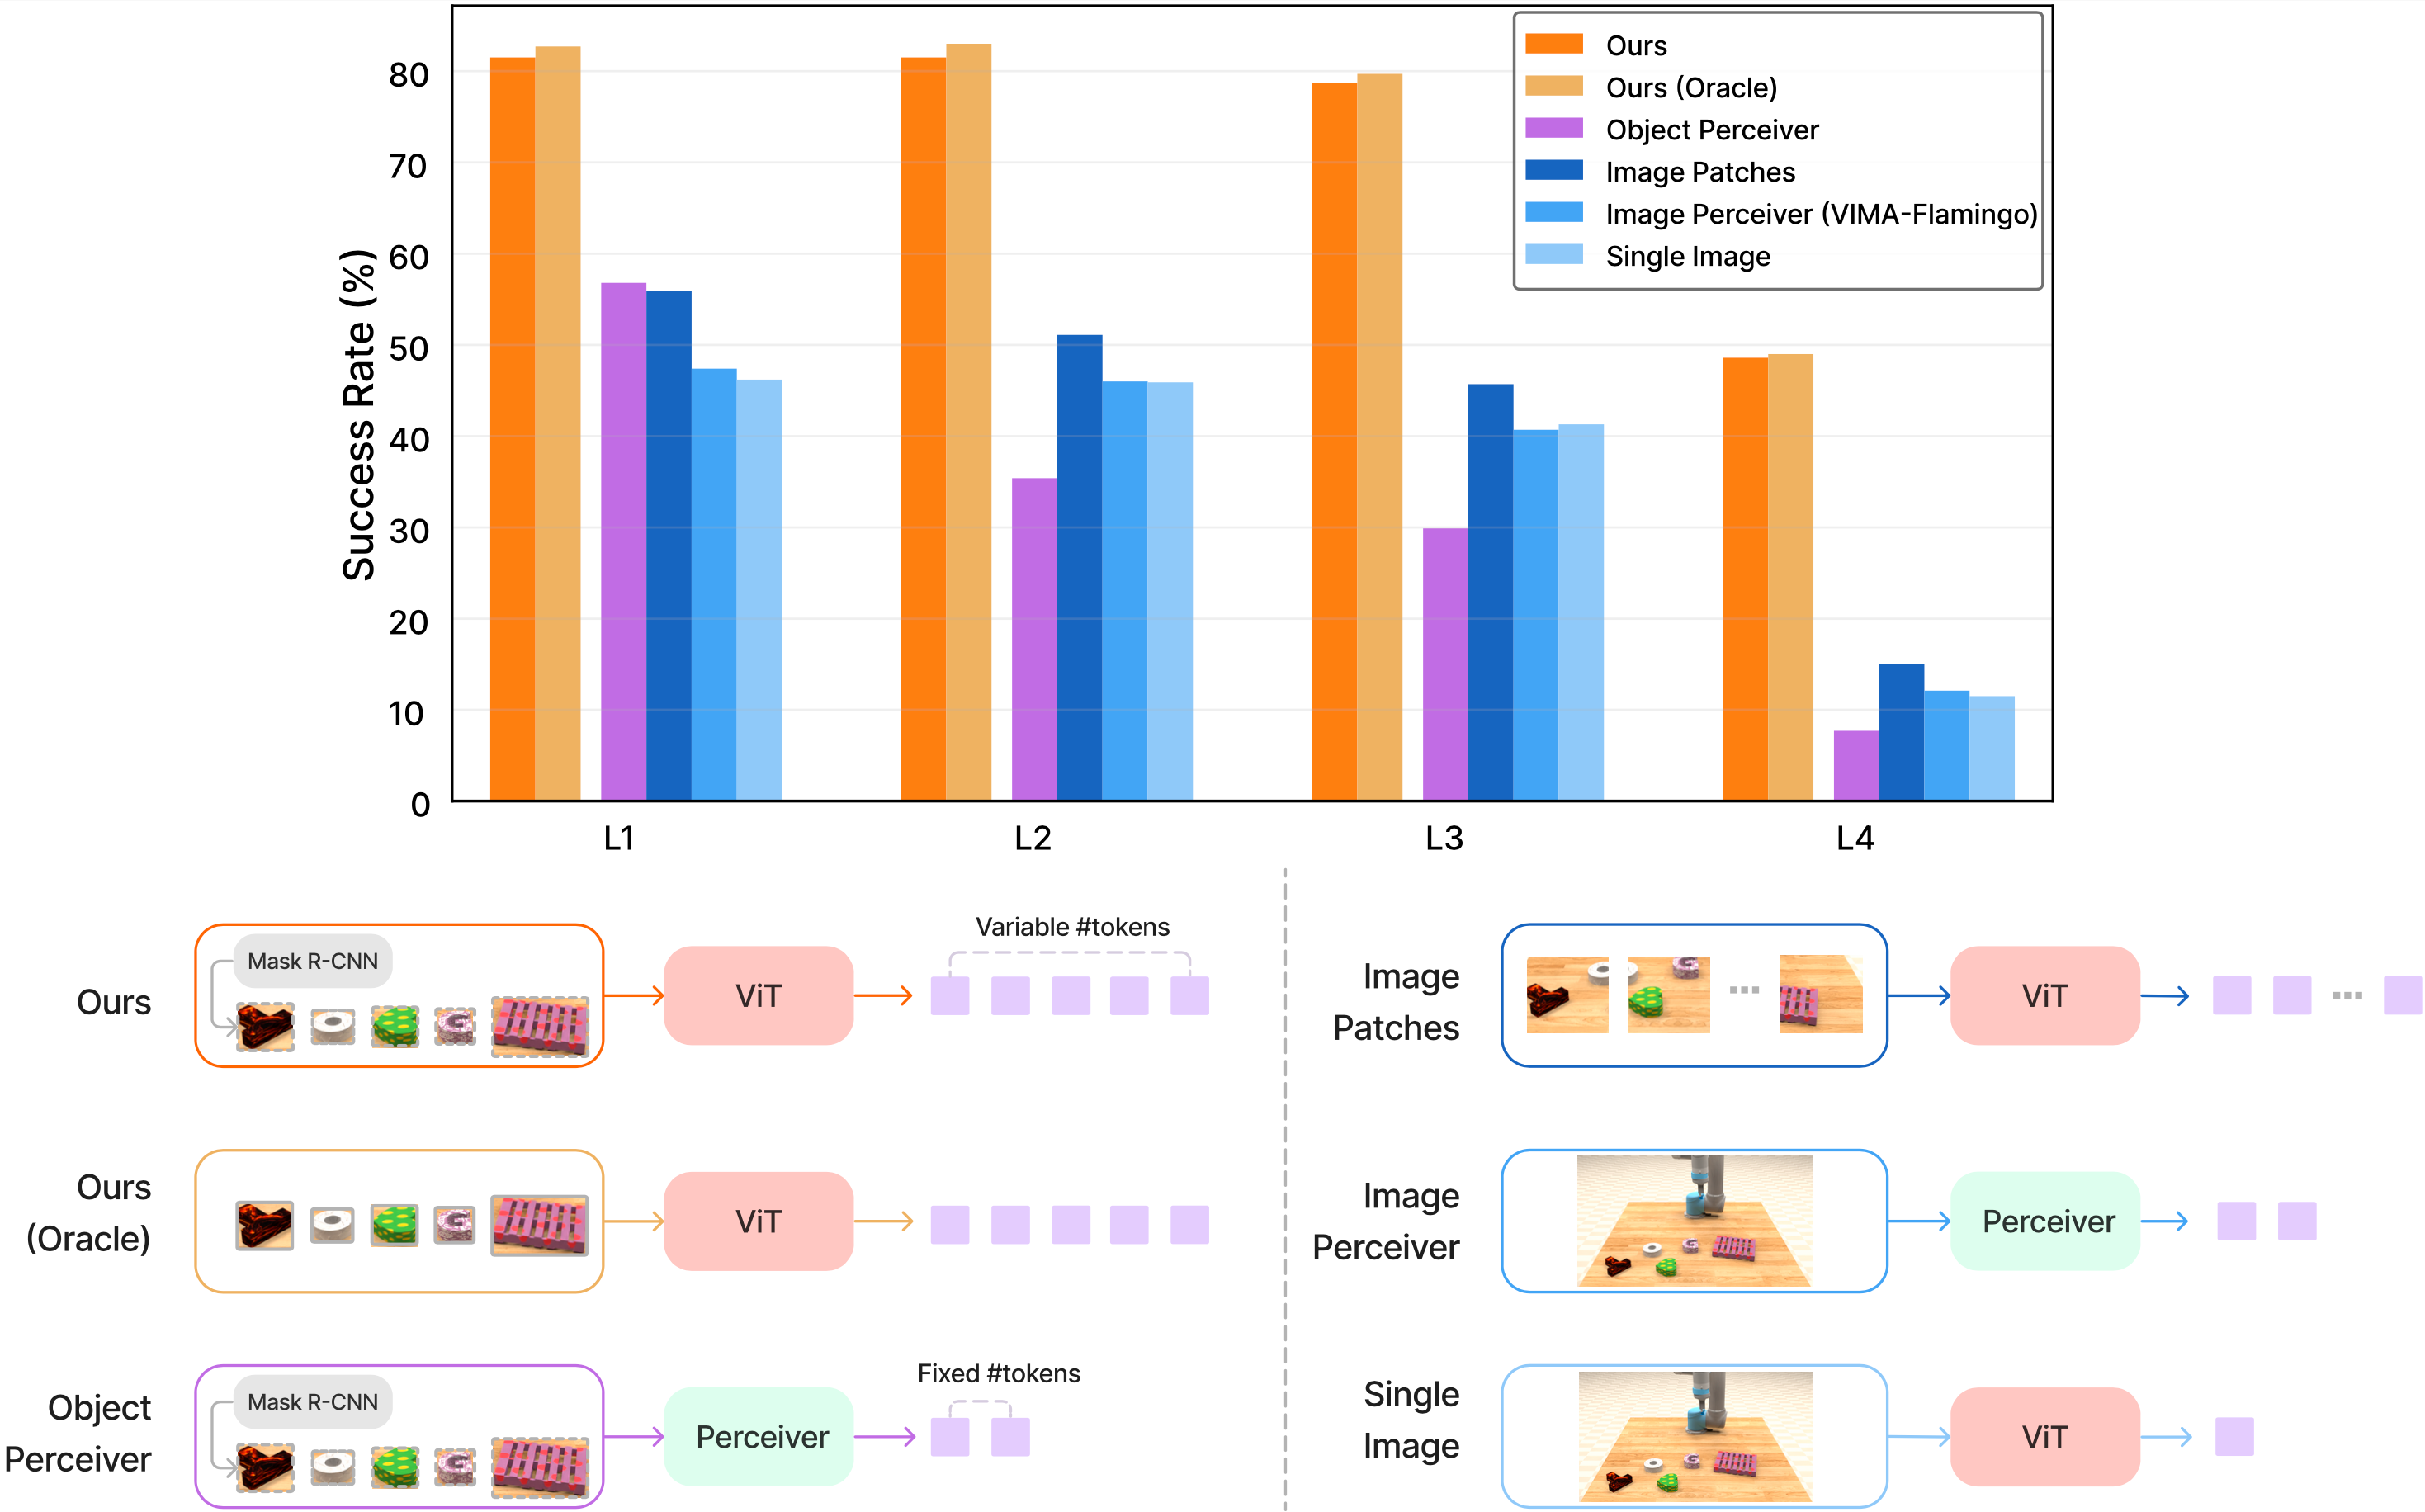
Dataset 650K: Thu Thập Dữ Liệu Đa Nhiệm cho VIMA
Phần 4/5

Dataset 650K: Thu Thập Dữ Liệu Đa Nhiệm cho VIMA

14 phút đọc
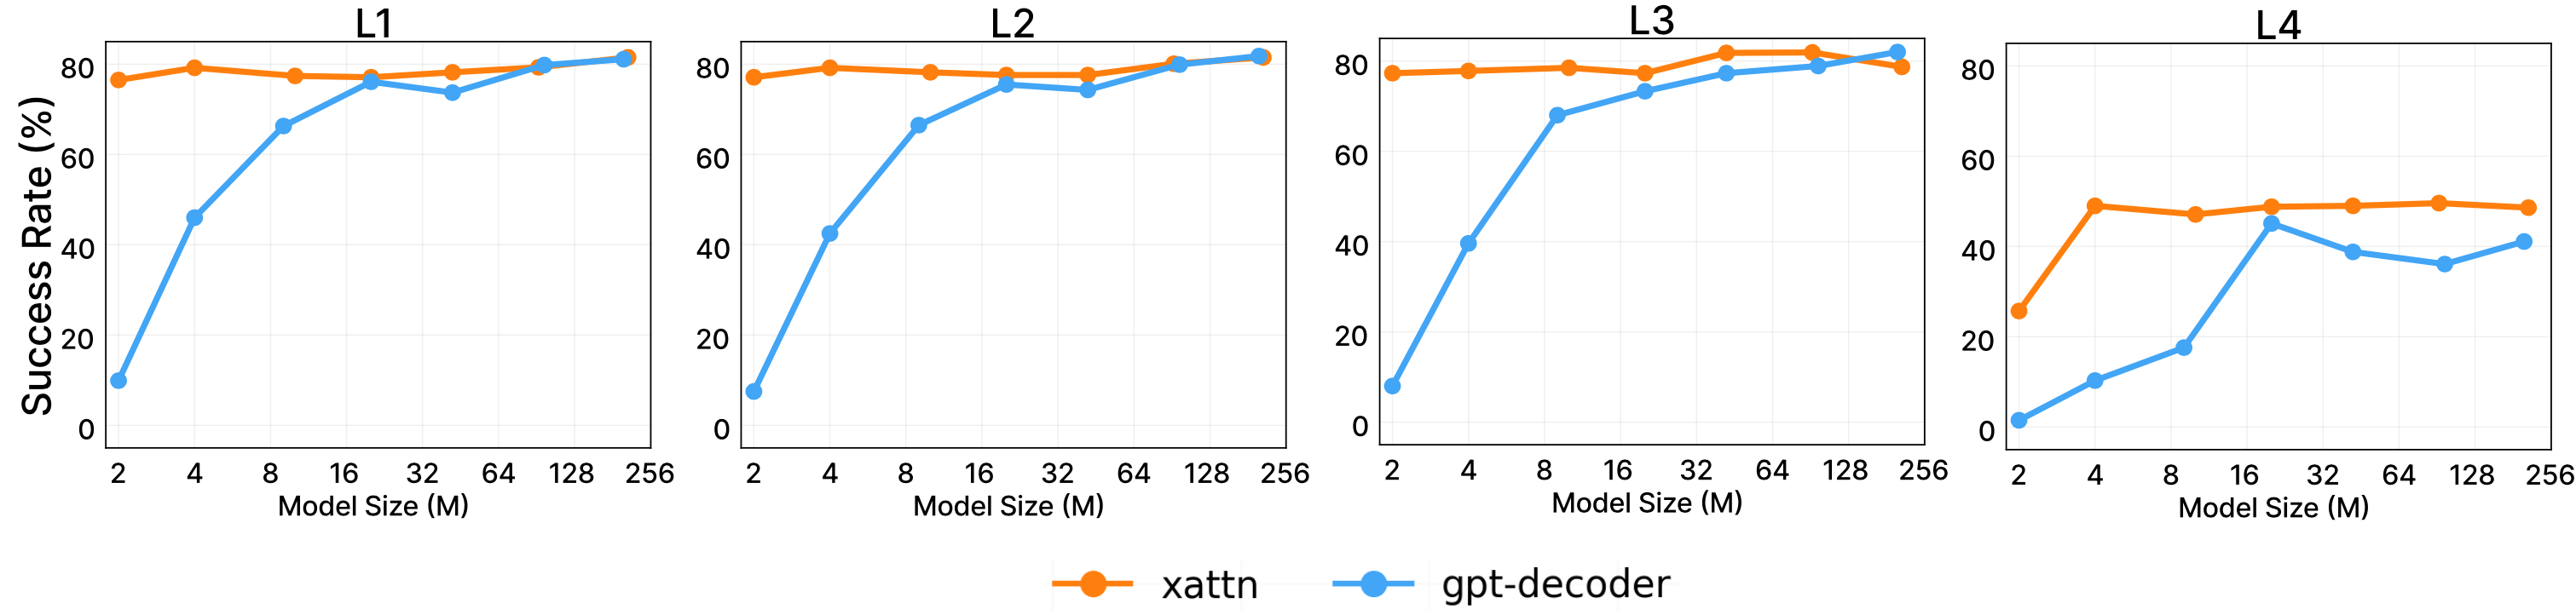
Humanoid Adaptation: Mở Rộng VIMA Lên Robot DoF Cao
Phần 5/5

Humanoid Adaptation: Mở Rộng VIMA Lên Robot DoF Cao

21 phút đọc

Plotjuggler G1 Debug

· 5 phần
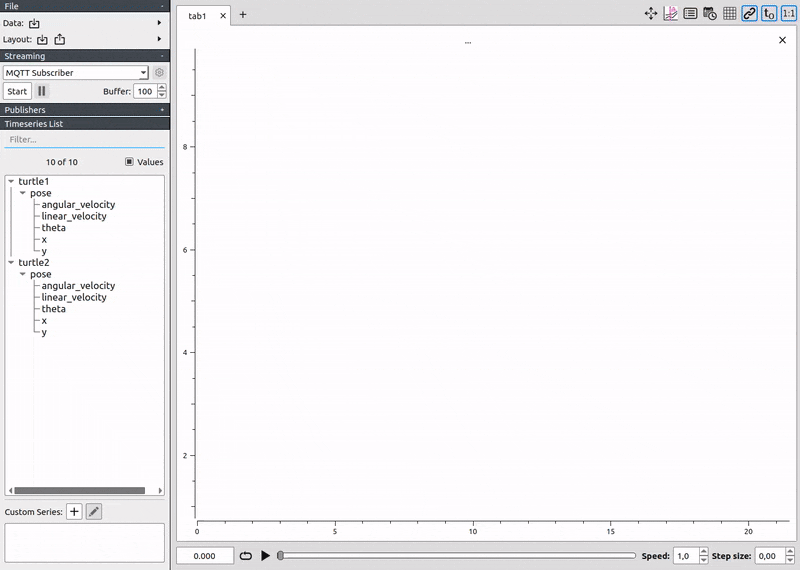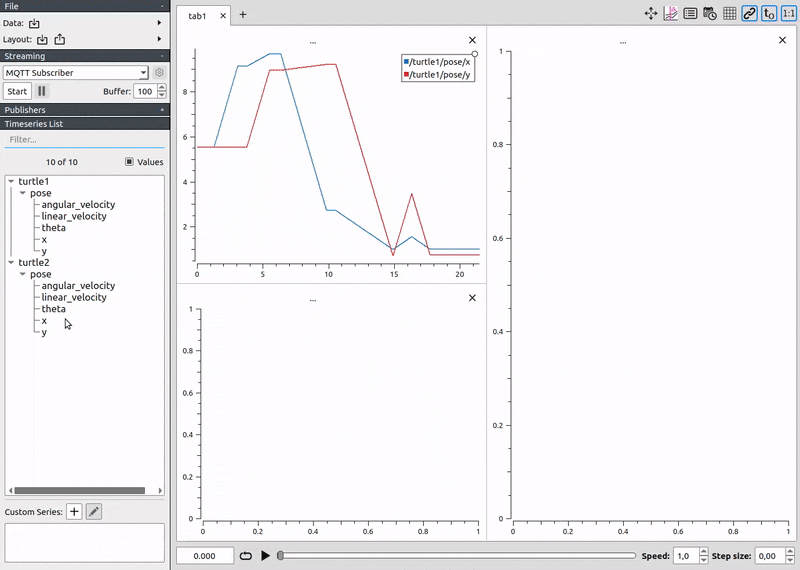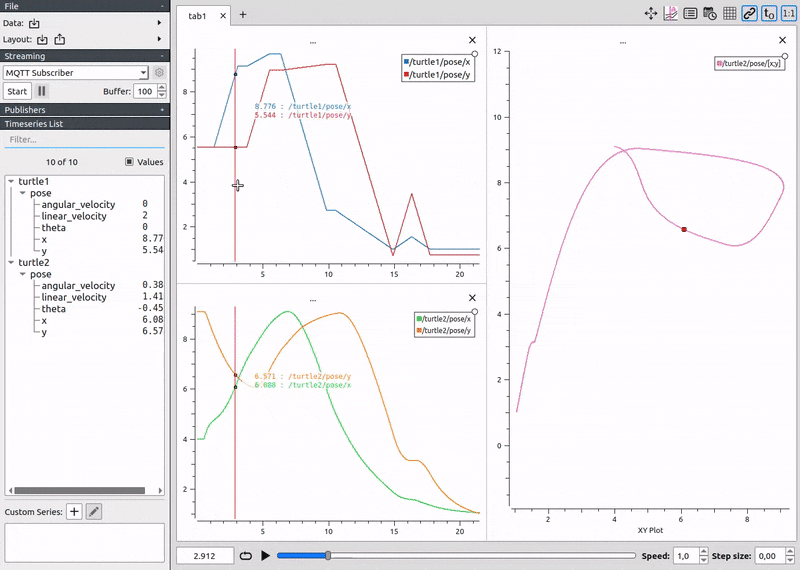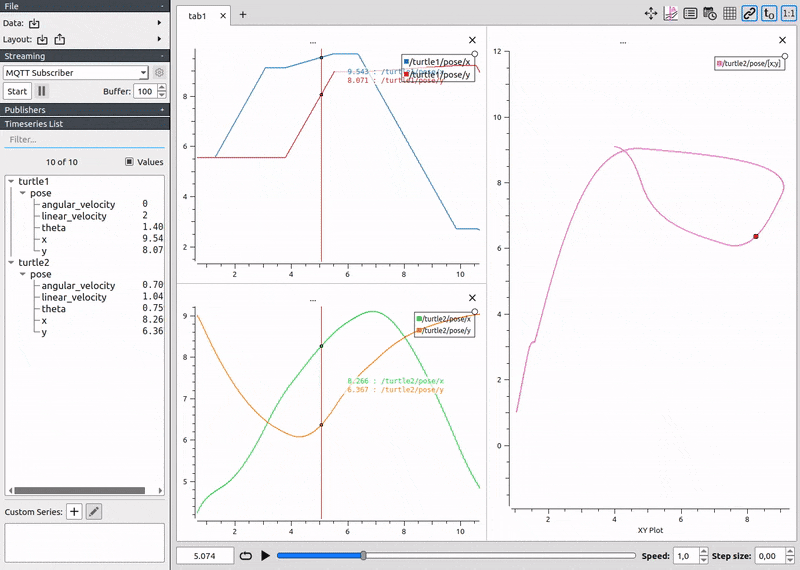
PlotJuggler + G1: Cài đặt ROS2 và kết nối live
Phần 1/5

PlotJuggler + G1: Cài đặt ROS2 và kết nối live

14 phút đọc
Visualize 23 khớp G1: MCAP bag replay & Layout XML
Phần 2/5

Visualize 23 khớp G1: MCAP bag replay & Layout XML

13 phút đọc
IMU Debug G1: Quaternion → Euler + FFT phân tích rung
Phần 3/5

IMU Debug G1: Quaternion → Euler + FFT phân tích rung

18 phút đọc
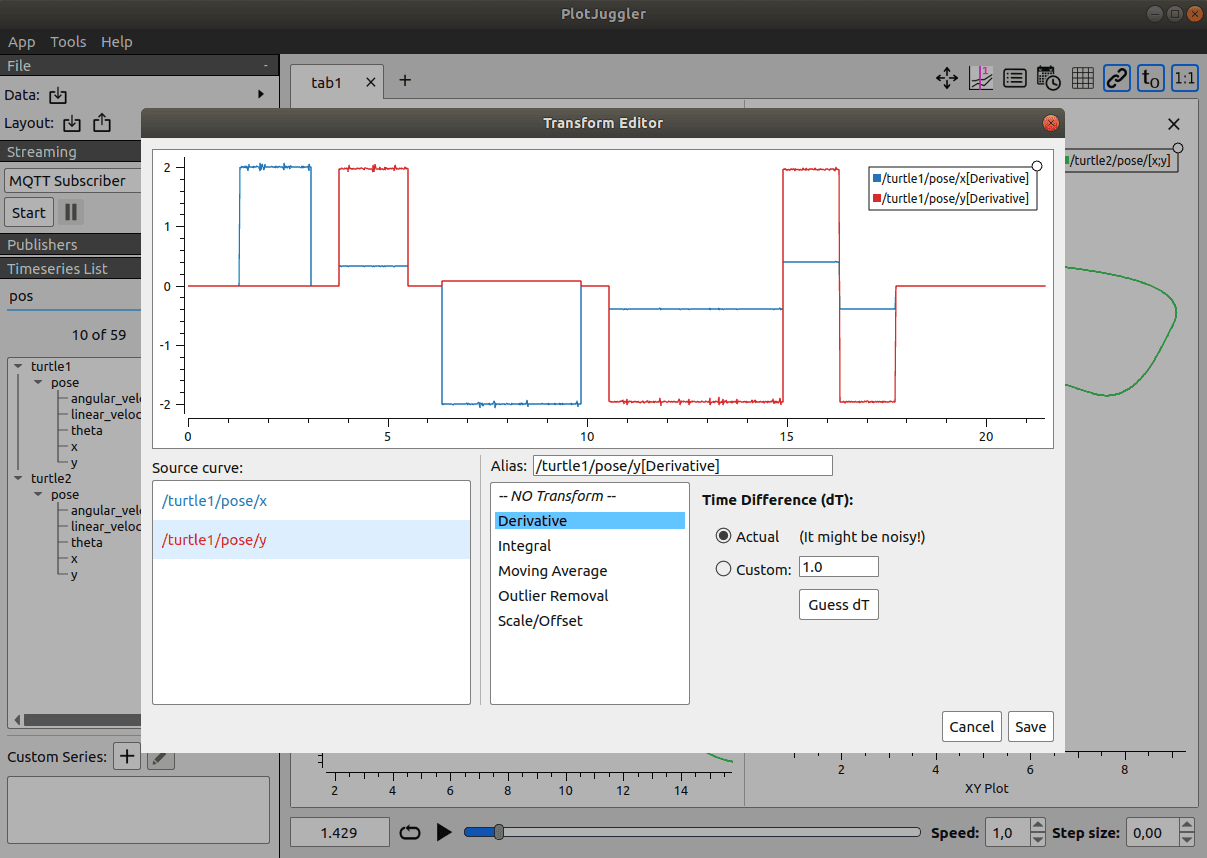
PlotJuggler Lua: Tính power, tracking error cho G1
Phần 4/5

PlotJuggler Lua: Tính power, tracking error cho G1

10 phút đọc
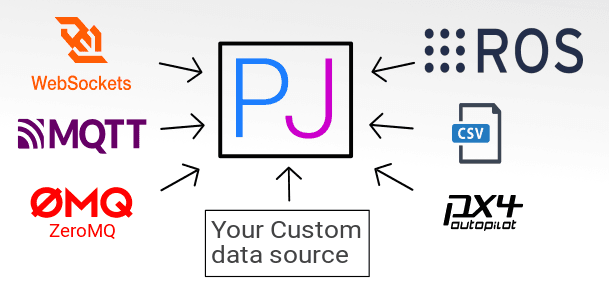
ZMQ + VideoViewer: Debug Sim-to-Real G1 với PlotJuggler
Phần 5/5

ZMQ + VideoViewer: Debug Sim-to-Real G1 với PlotJuggler

11 phút đọc

Robot 3d Manipulation Vla

· 7 phần
Vì sao VLA 2D chưa đủ cho manipulation
Phần 1/7

Vì sao VLA 2D chưa đủ cho manipulation

14 phút đọc
Robo3R: tái dựng 3D feed-forward cho robot arm
Phần 2/7

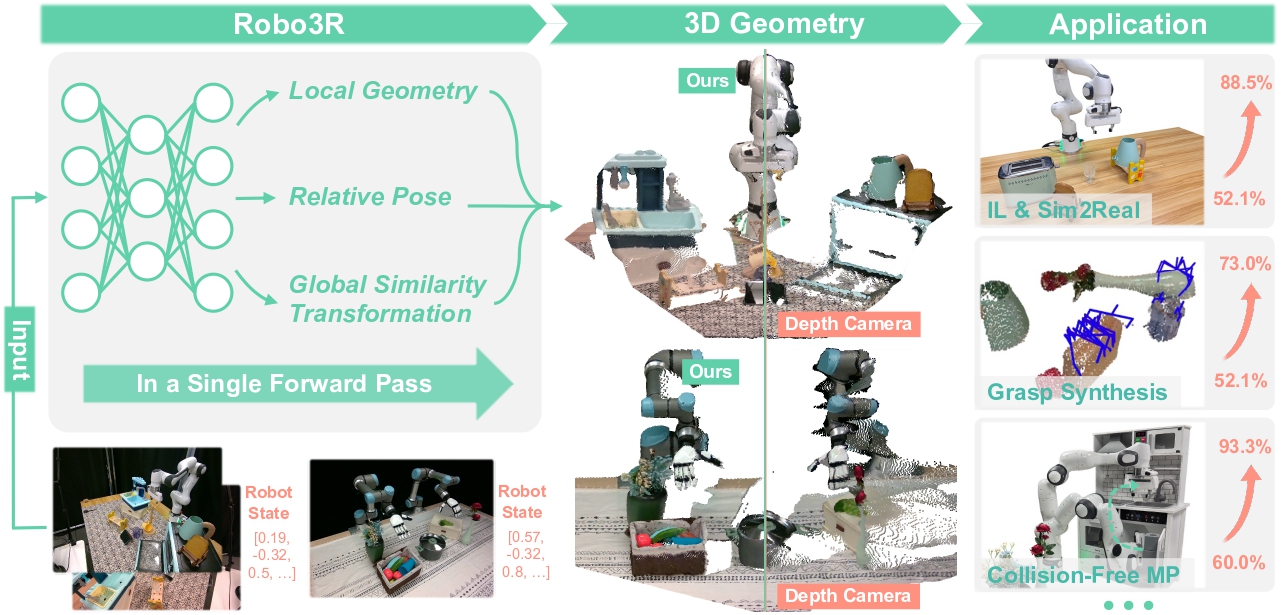
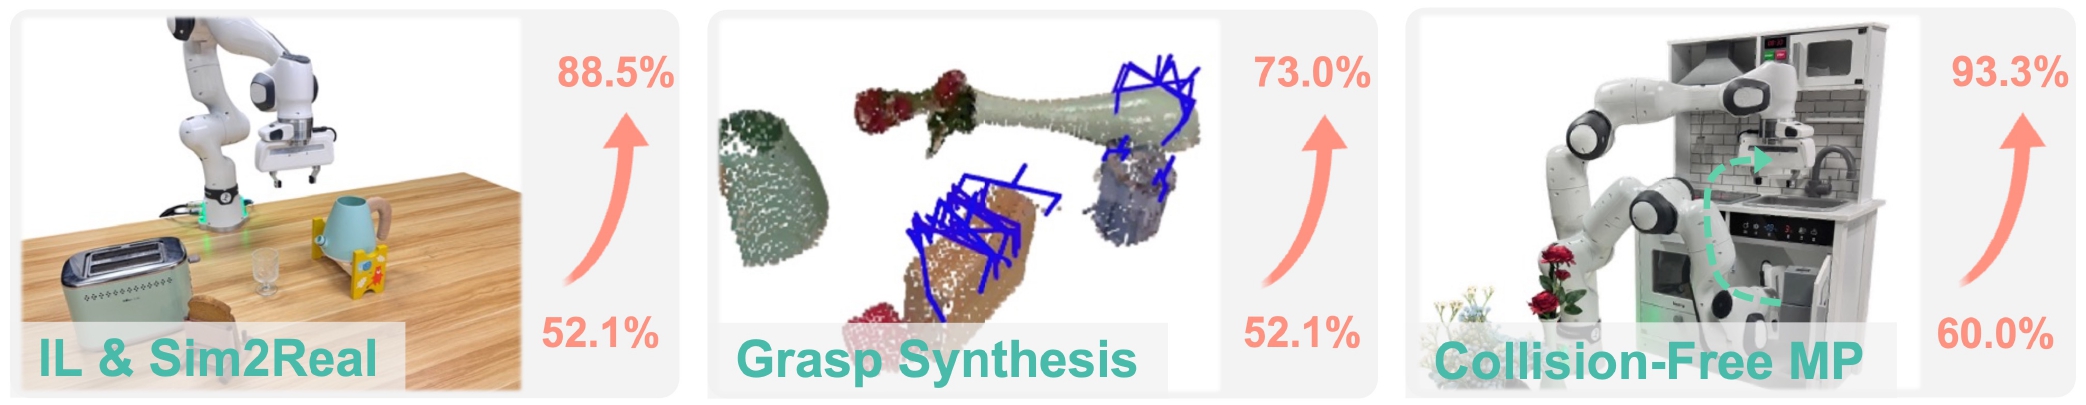
Robo3R: tái dựng 3D feed-forward cho robot arm

13 phút đọc
DP3: 3D Diffusion Policy với point cloud (hands-on)
Phần 3/7

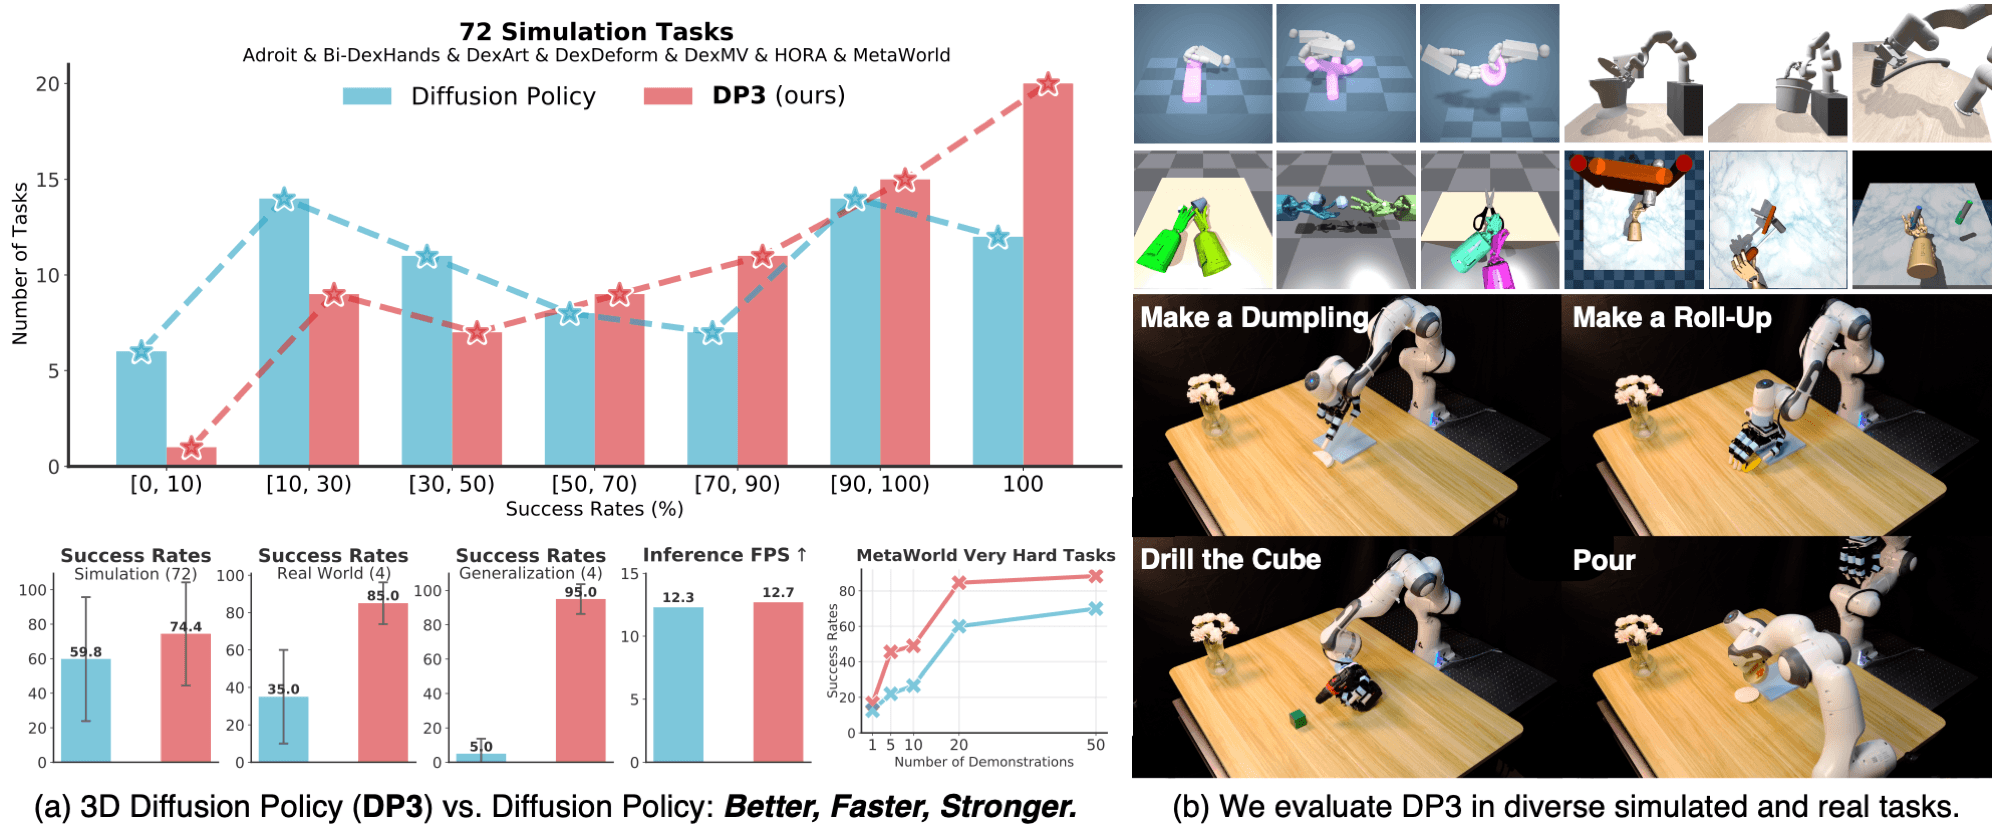
DP3: 3D Diffusion Policy với point cloud (hands-on)

15 phút đọc
Perception 3D cho humanoid: Omni-Manip & spatial reasoning
Phần 4/7

Perception 3D cho humanoid: Omni-Manip & spatial reasoning

8 phút đọc
WholeBodyVLA: video egocentric + RL loco-manipulation
Phần 5/7

WholeBodyVLA: video egocentric + RL loco-manipulation

7 phút đọc
Thu data manipulation: teleop vs robot-free vs video
Phần 6/7

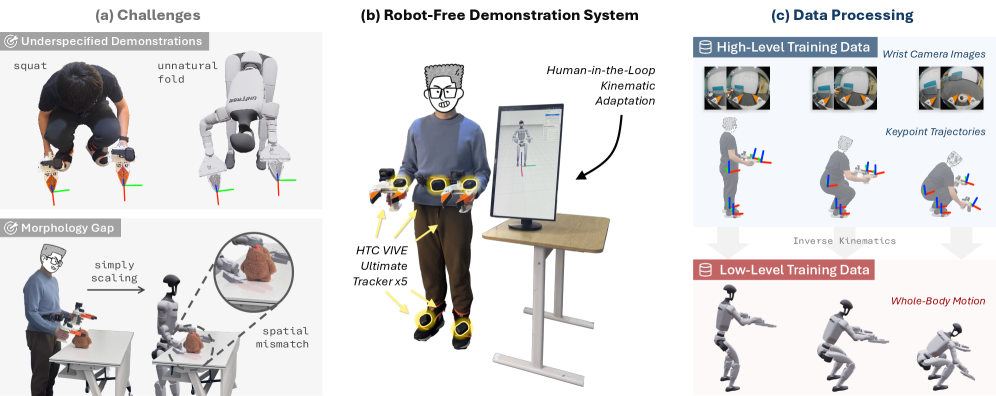
Thu data manipulation: teleop vs robot-free vs video

7 phút đọc
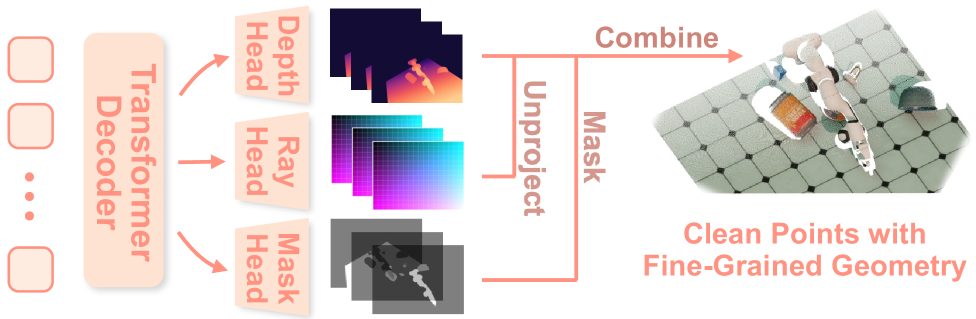
Roadmap 3D manipulation cho humanoid Unitree G1
Phần 7/7

Roadmap 3D manipulation cho humanoid Unitree G1

7 phút đọc

Robot Arm Classical Controller

· 15 phần
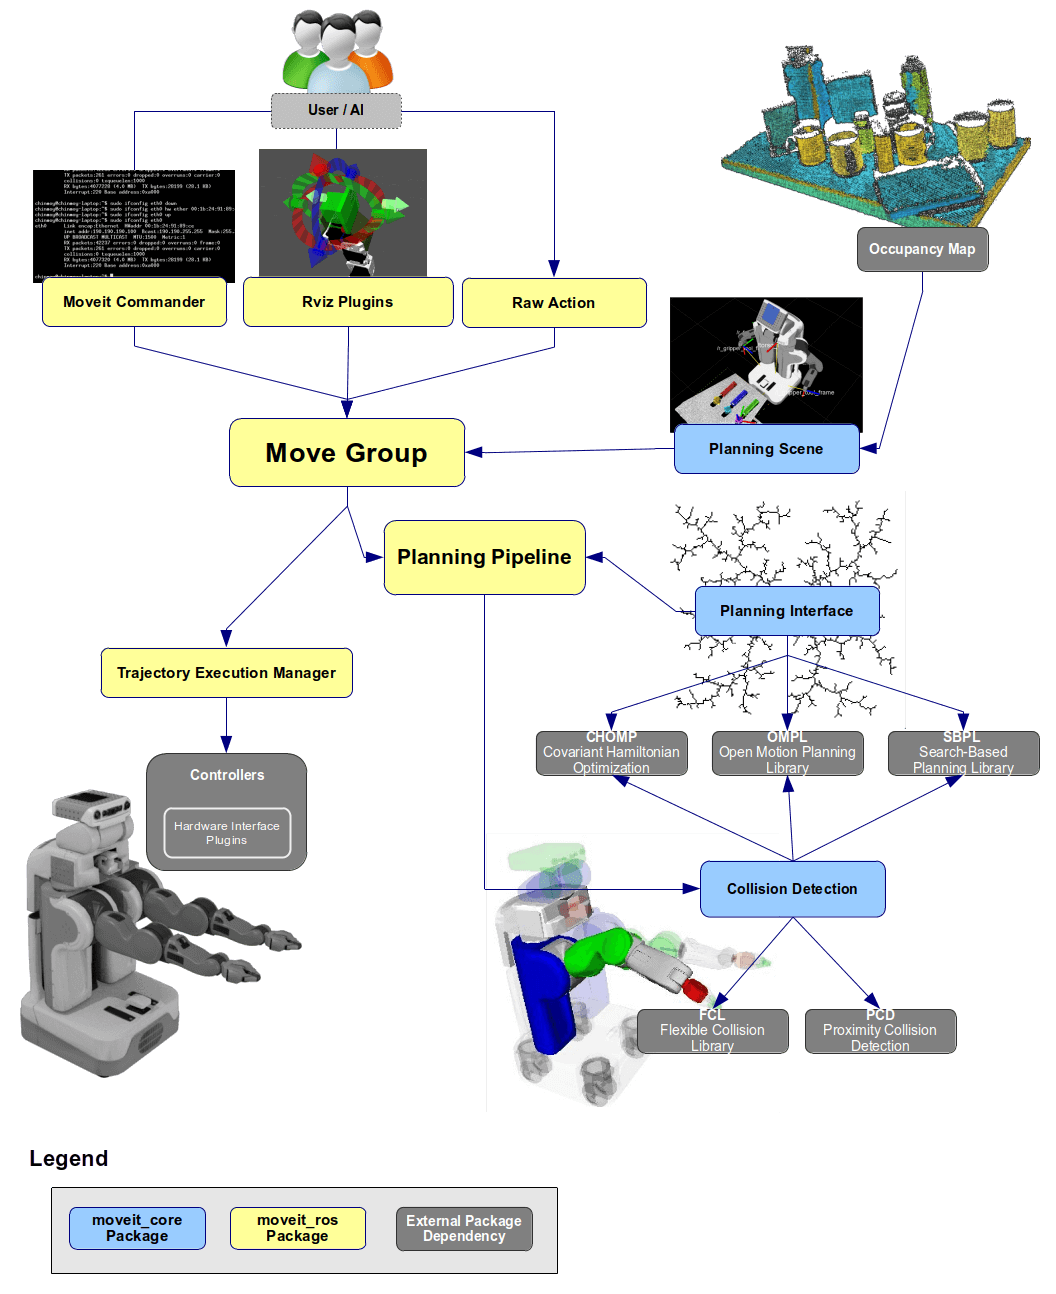
Classical Robot Arm Control: Roadmap & Controller Stack
Phần 1/15

Classical Robot Arm Control: Roadmap & Controller Stack

16 phút đọc
Manipulation
Phần 2/15

Dựng project C++ cho robot controller: CMake & Eigen

14 phút đọc
Mô hình cánh tay robot: joints, links, URDF, DH, SE(3)
Phần 3/15

Mô hình cánh tay robot: joints, links, URDF, DH, SE(3)

16 phút đọc
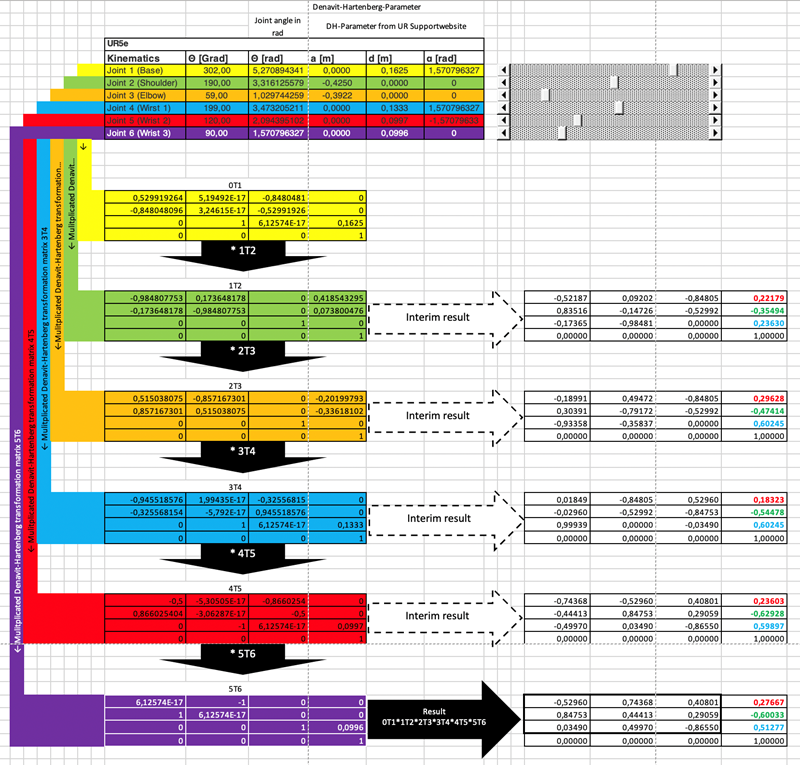
Forward Kinematics từ số 0: DH đến SE(3) bằng C++
Phần 4/15

Forward Kinematics từ số 0: DH đến SE(3) bằng C++

15 phút đọc
Inverse Kinematics: analytical vs numerical IK
Phần 5/15

Inverse Kinematics: analytical vs numerical IK

14 phút đọc
Jacobian, singularity và resolved-rate control
Phần 6/15

Jacobian, singularity và resolved-rate control

14 phút đọc
Hệ tọa độ robot: Base, Tool, User Frame và TCP
Phần 7/15

Hệ tọa độ robot: Base, Tool, User Frame và TCP

11 phút đọc
MoveJ: chuyển động trong joint space
Phần 8/15

MoveJ: chuyển động trong joint space

17 phút đọc
MoveL: chuyển động thẳng Cartesian với IK
Phần 9/15

MoveL: chuyển động thẳng Cartesian với IK

13 phút đọc
MoveC và MoveP: cung tròn và đường quá trình
Phần 10/15

MoveC và MoveP: cung tròn và đường quá trình

16 phút đọc
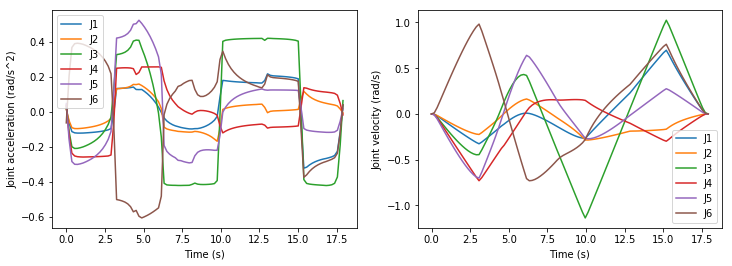
Profile vận tốc: trapezoid vs S-curve
Phần 11/15

Profile vận tốc: trapezoid vs S-curve

17 phút đọc
Blending waypoint: bo góc mượt giữa các đoạn
Phần 12/15

Blending waypoint: bo góc mượt giữa các đoạn

20 phút đọc
Jogging và servo control: jog khớp và twist TCP
Phần 13/15

Jogging và servo control: jog khớp và twist TCP

17 phút đọc
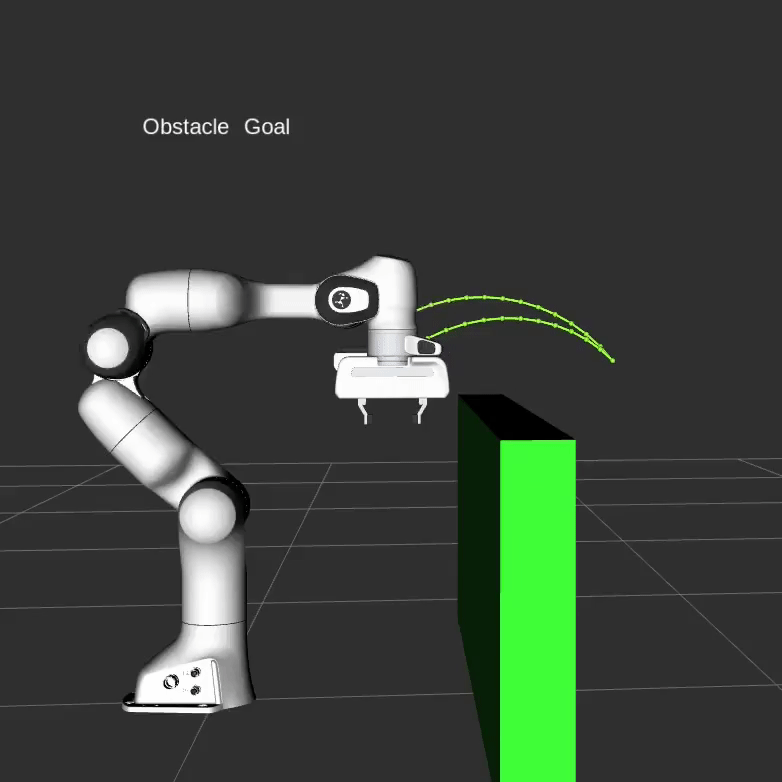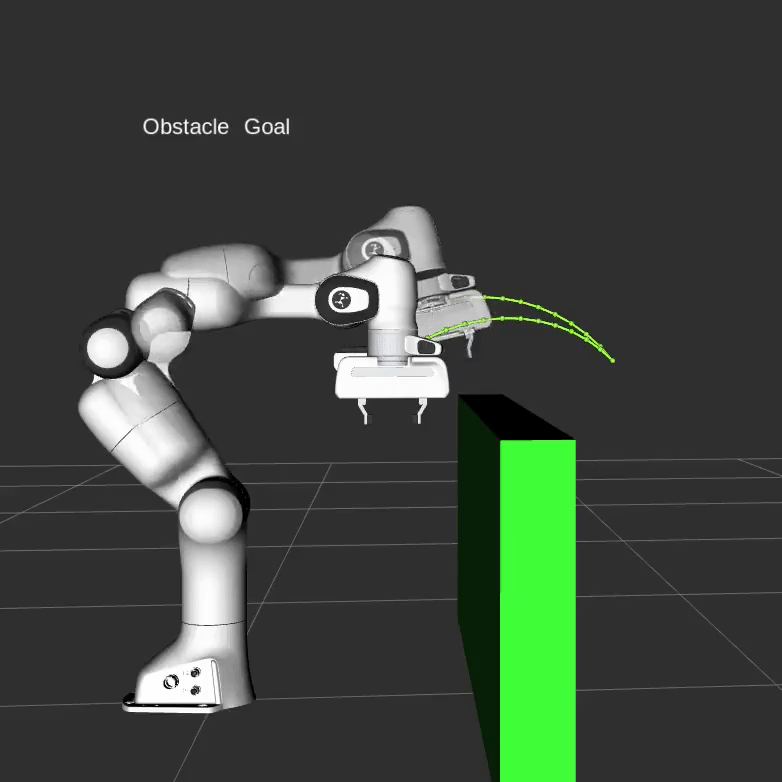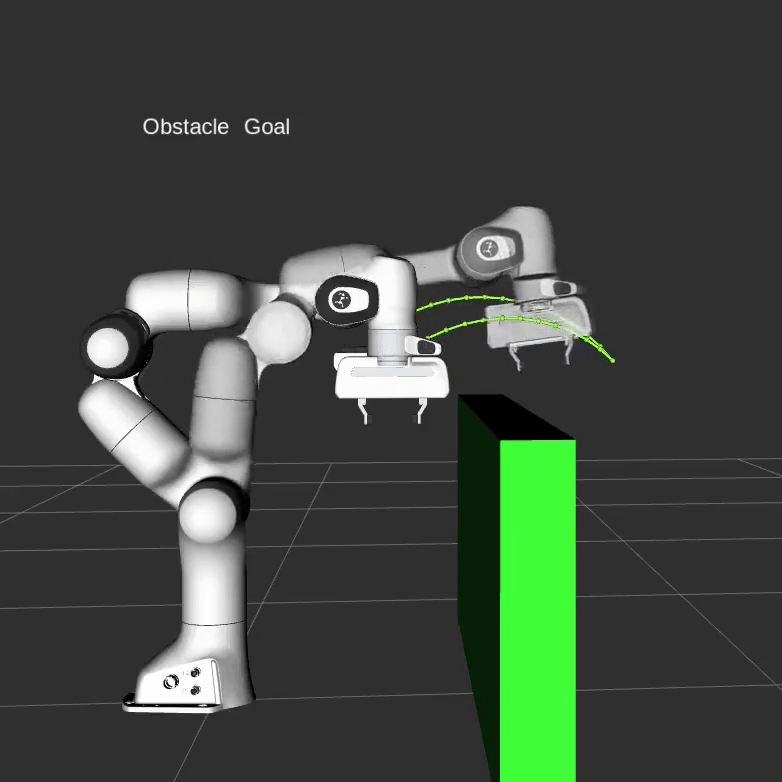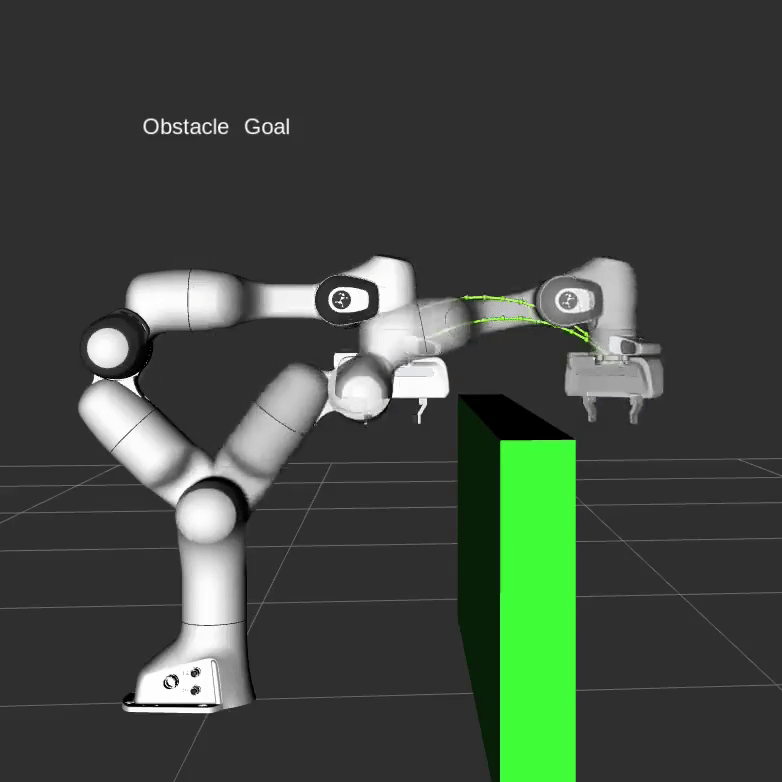
Motion Planning Tránh Va Chạm: MoveIt2 & OMPL
Phần 14/15

Motion Planning Tránh Va Chạm: MoveIt2 & OMPL

13 phút đọc
ROS2 control & robot thật: ros2_control + UR RTDE
Phần 15/15

ROS2 control & robot thật: ros2_control + UR RTDE

14 phút đọc

Groot Sonic Humanoid Wbc

· 6 phần
Kiến trúc SONIC cho WBC humanoid
Phần 1/6

Kiến trúc SONIC cho WBC humanoid

14 phút đọc
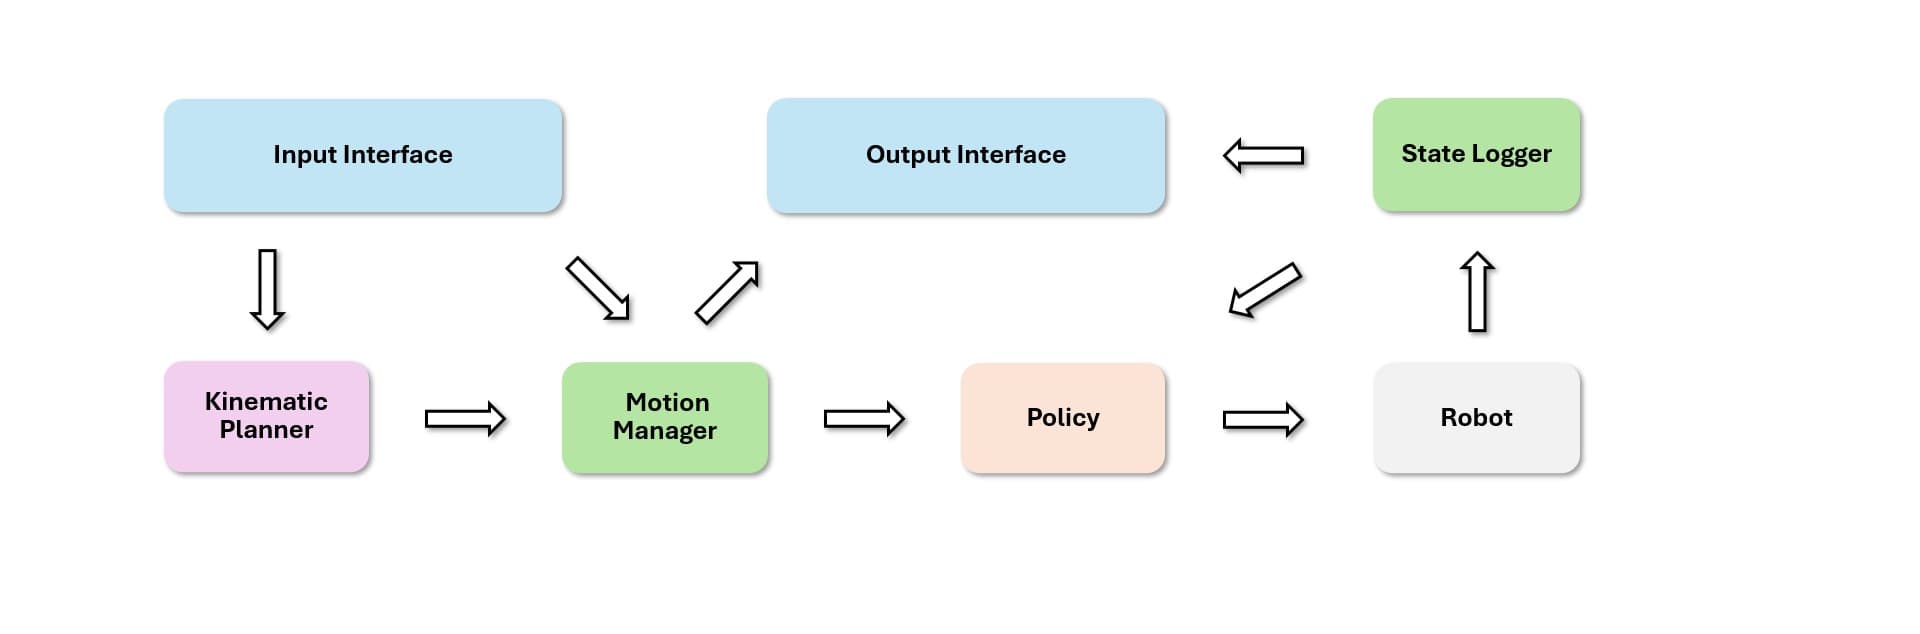
Chạy sim và đánh giá policy SONIC
Phần 2/6

Chạy sim và đánh giá policy SONIC

14 phút đọc
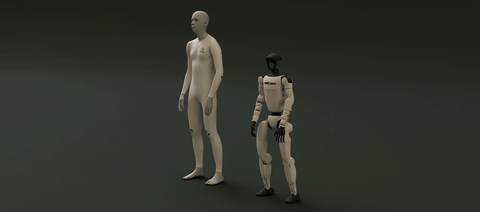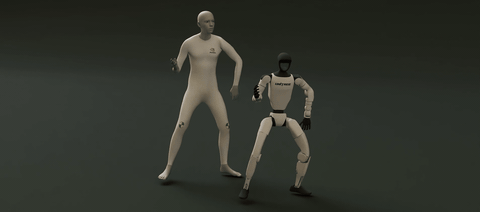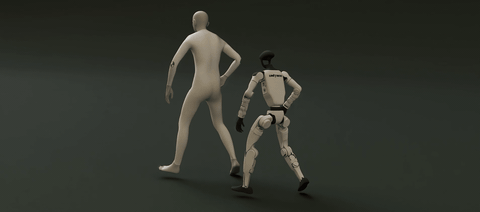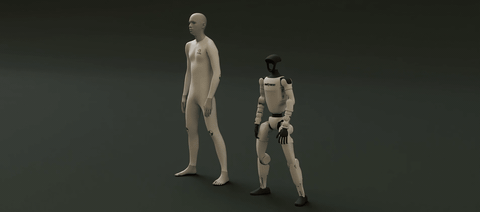
Dữ liệu BONES-SEED và huấn luyện SONIC
Phần 3/6

Dữ liệu BONES-SEED và huấn luyện SONIC

14 phút đọc
Triển khai C++: TensorRT, ZMQ, ONNX
Phần 4/6

Triển khai C++: TensorRT, ZMQ, ONNX

15 phút đọc
Teleop PICO và dữ liệu LeRobot cho VLA
Phần 5/6

Teleop PICO và dữ liệu LeRobot cho VLA

15 phút đọc
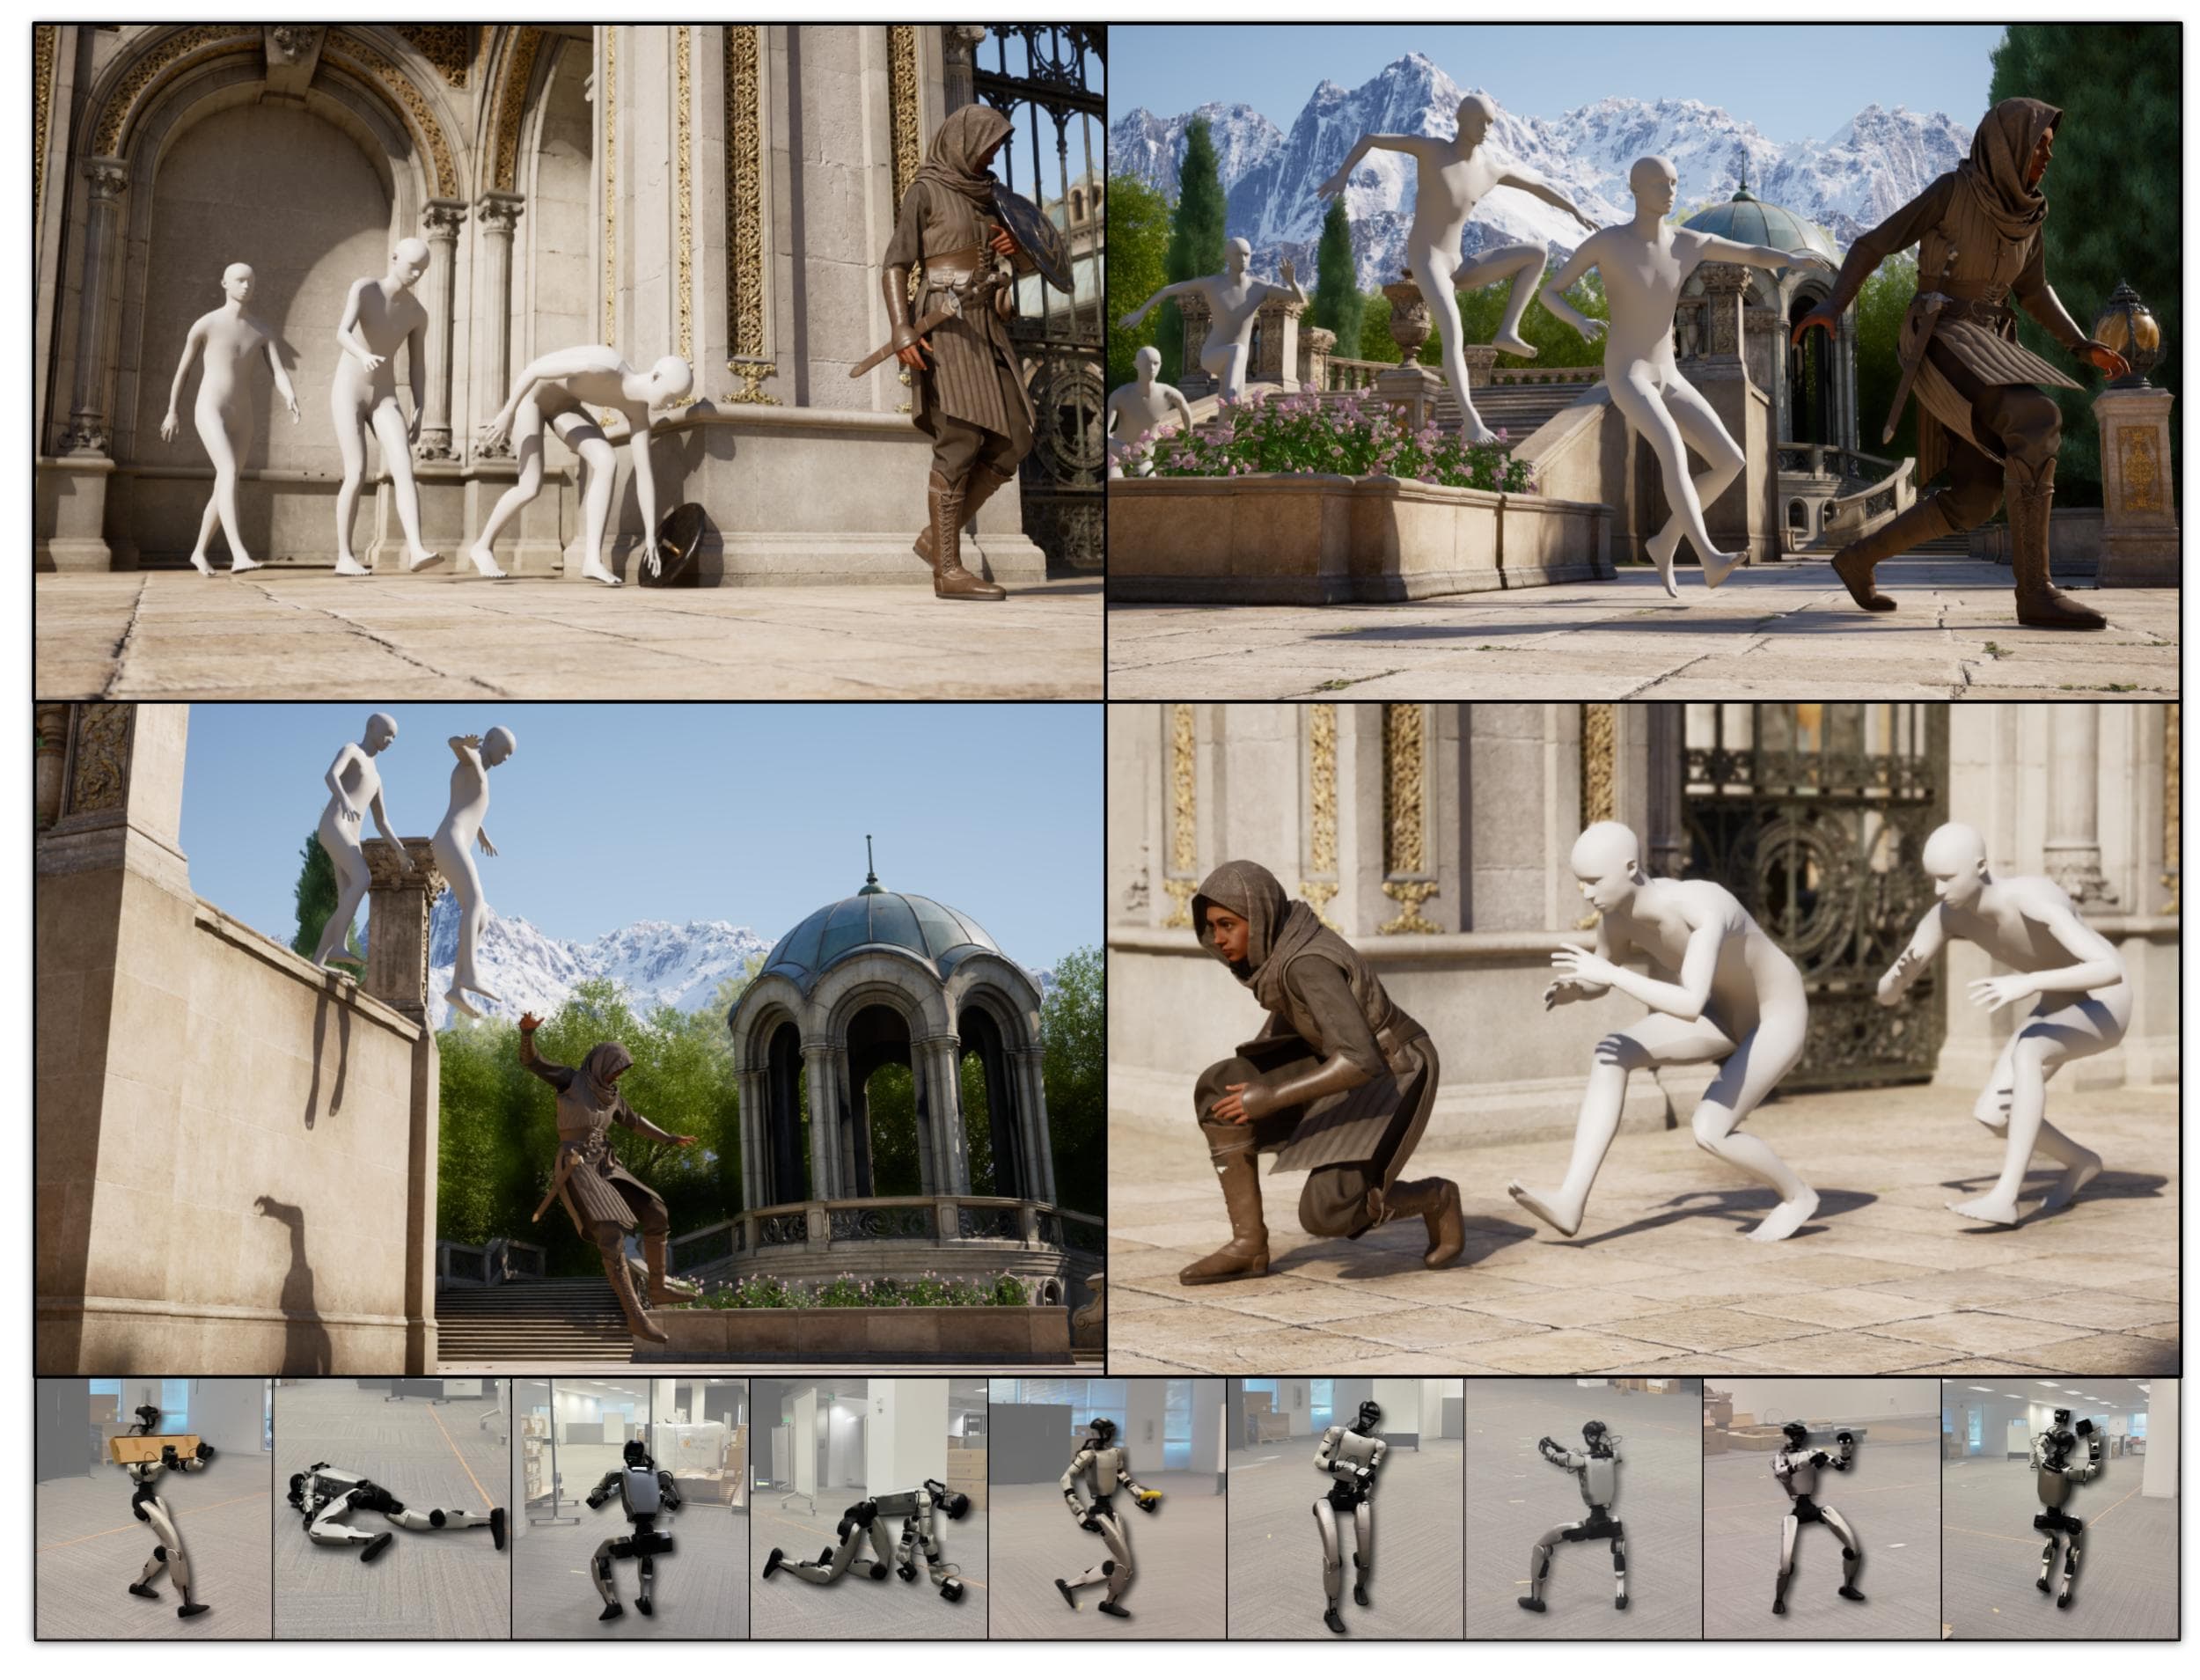
MotionBricks: token chuyển động thời gian thực
Phần 6/6

MotionBricks: token chuyển động thời gian thực

15 phút đọc

G1 Mujoco Telemetry Control

· 6 phần
Dựng G1 MuJoCo qua DDS low-level
Phần 1/6

Dựng G1 MuJoCo qua DDS low-level

14 phút đọc
Biến LAFAN1 G1 thành MCAP Foxglove
Phần 2/6

Biến LAFAN1 G1 thành MCAP Foxglove

14 phút đọc
Debug MPC/WBID G1 bằng PlotJuggler
Phần 3/6

Debug MPC/WBID G1 bằng PlotJuggler

16 phút đọc
Từ PD giữ dáng đến WBID có tiếp xúc
Phần 4/6

Từ PD giữ dáng đến WBID có tiếp xúc

15 phút đọc
Upper body G1: IK, VR và MuJoCo
Phần 5/6

Upper body G1: IK, VR và MuJoCo

15 phút đọc
Checklist sim2real cho controller G1
Phần 6/6

Checklist sim2real cho controller G1

15 phút đọc

Humanoid Data War 2026

· 7 phần
Research
Phần 1/7

Cuộc Chiến Data: Ai Sở Hữu Dữ Liệu Robot Humanoid 2026?

12 phút đọc
Humanoid
Phần 2/7

Teleoperation: Thu Thập Dữ Liệu Robot Thực Tế

16 phút đọc
Humanoid
Phần 3/7

Human Video Mining: Khai Thác Video Người Cho Robot

18 phút đọc
Humanoid
Phần 4/7

Synthetic Data Pipeline: Từ Sim Đến Thực

17 phút đọc
VLA Data Scaling: Luật Scaling Cho Robot Learning
Phần 5/7

VLA Data Scaling: Luật Scaling Cho Robot Learning

19 phút đọc
Humanoid
Phần 6/7

Data Strategy: Team Nhỏ Nên Thu Thập Dữ Liệu Gì?

19 phút đọc
Humanoid
Phần 7/7

Open vs Closed: License, Data Moat Và Tương Lai 2027

17 phút đọc

VLA & LeRobot Mastery

· 17 phần
LeRobot Framework Deep Dive: Kiến trúc và API toàn diện
Phần 1/17

LeRobot Framework Deep Dive: Kiến trúc và API toàn diện

10 phút đọc
Thu thập dữ liệu bằng Teleoperation trong Simulation
Phần 2/17

Thu thập dữ liệu bằng Teleoperation trong Simulation

11 phút đọc
Train Policy cho Single-Arm: ACT và Diffusion Policy
Phần 3/17

Train Policy cho Single-Arm: ACT và Diffusion Policy

9 phút đọc
Multi-Object Manipulation: Sorting, Stacking và Rearranging
Phần 4/17

Multi-Object Manipulation: Sorting, Stacking và Rearranging

9 phút đọc
Whole-body VLA
Phần 5/17

Long-Horizon Tasks: Chuỗi Hành Động Cho Multi-Step Manip

11 phút đọc
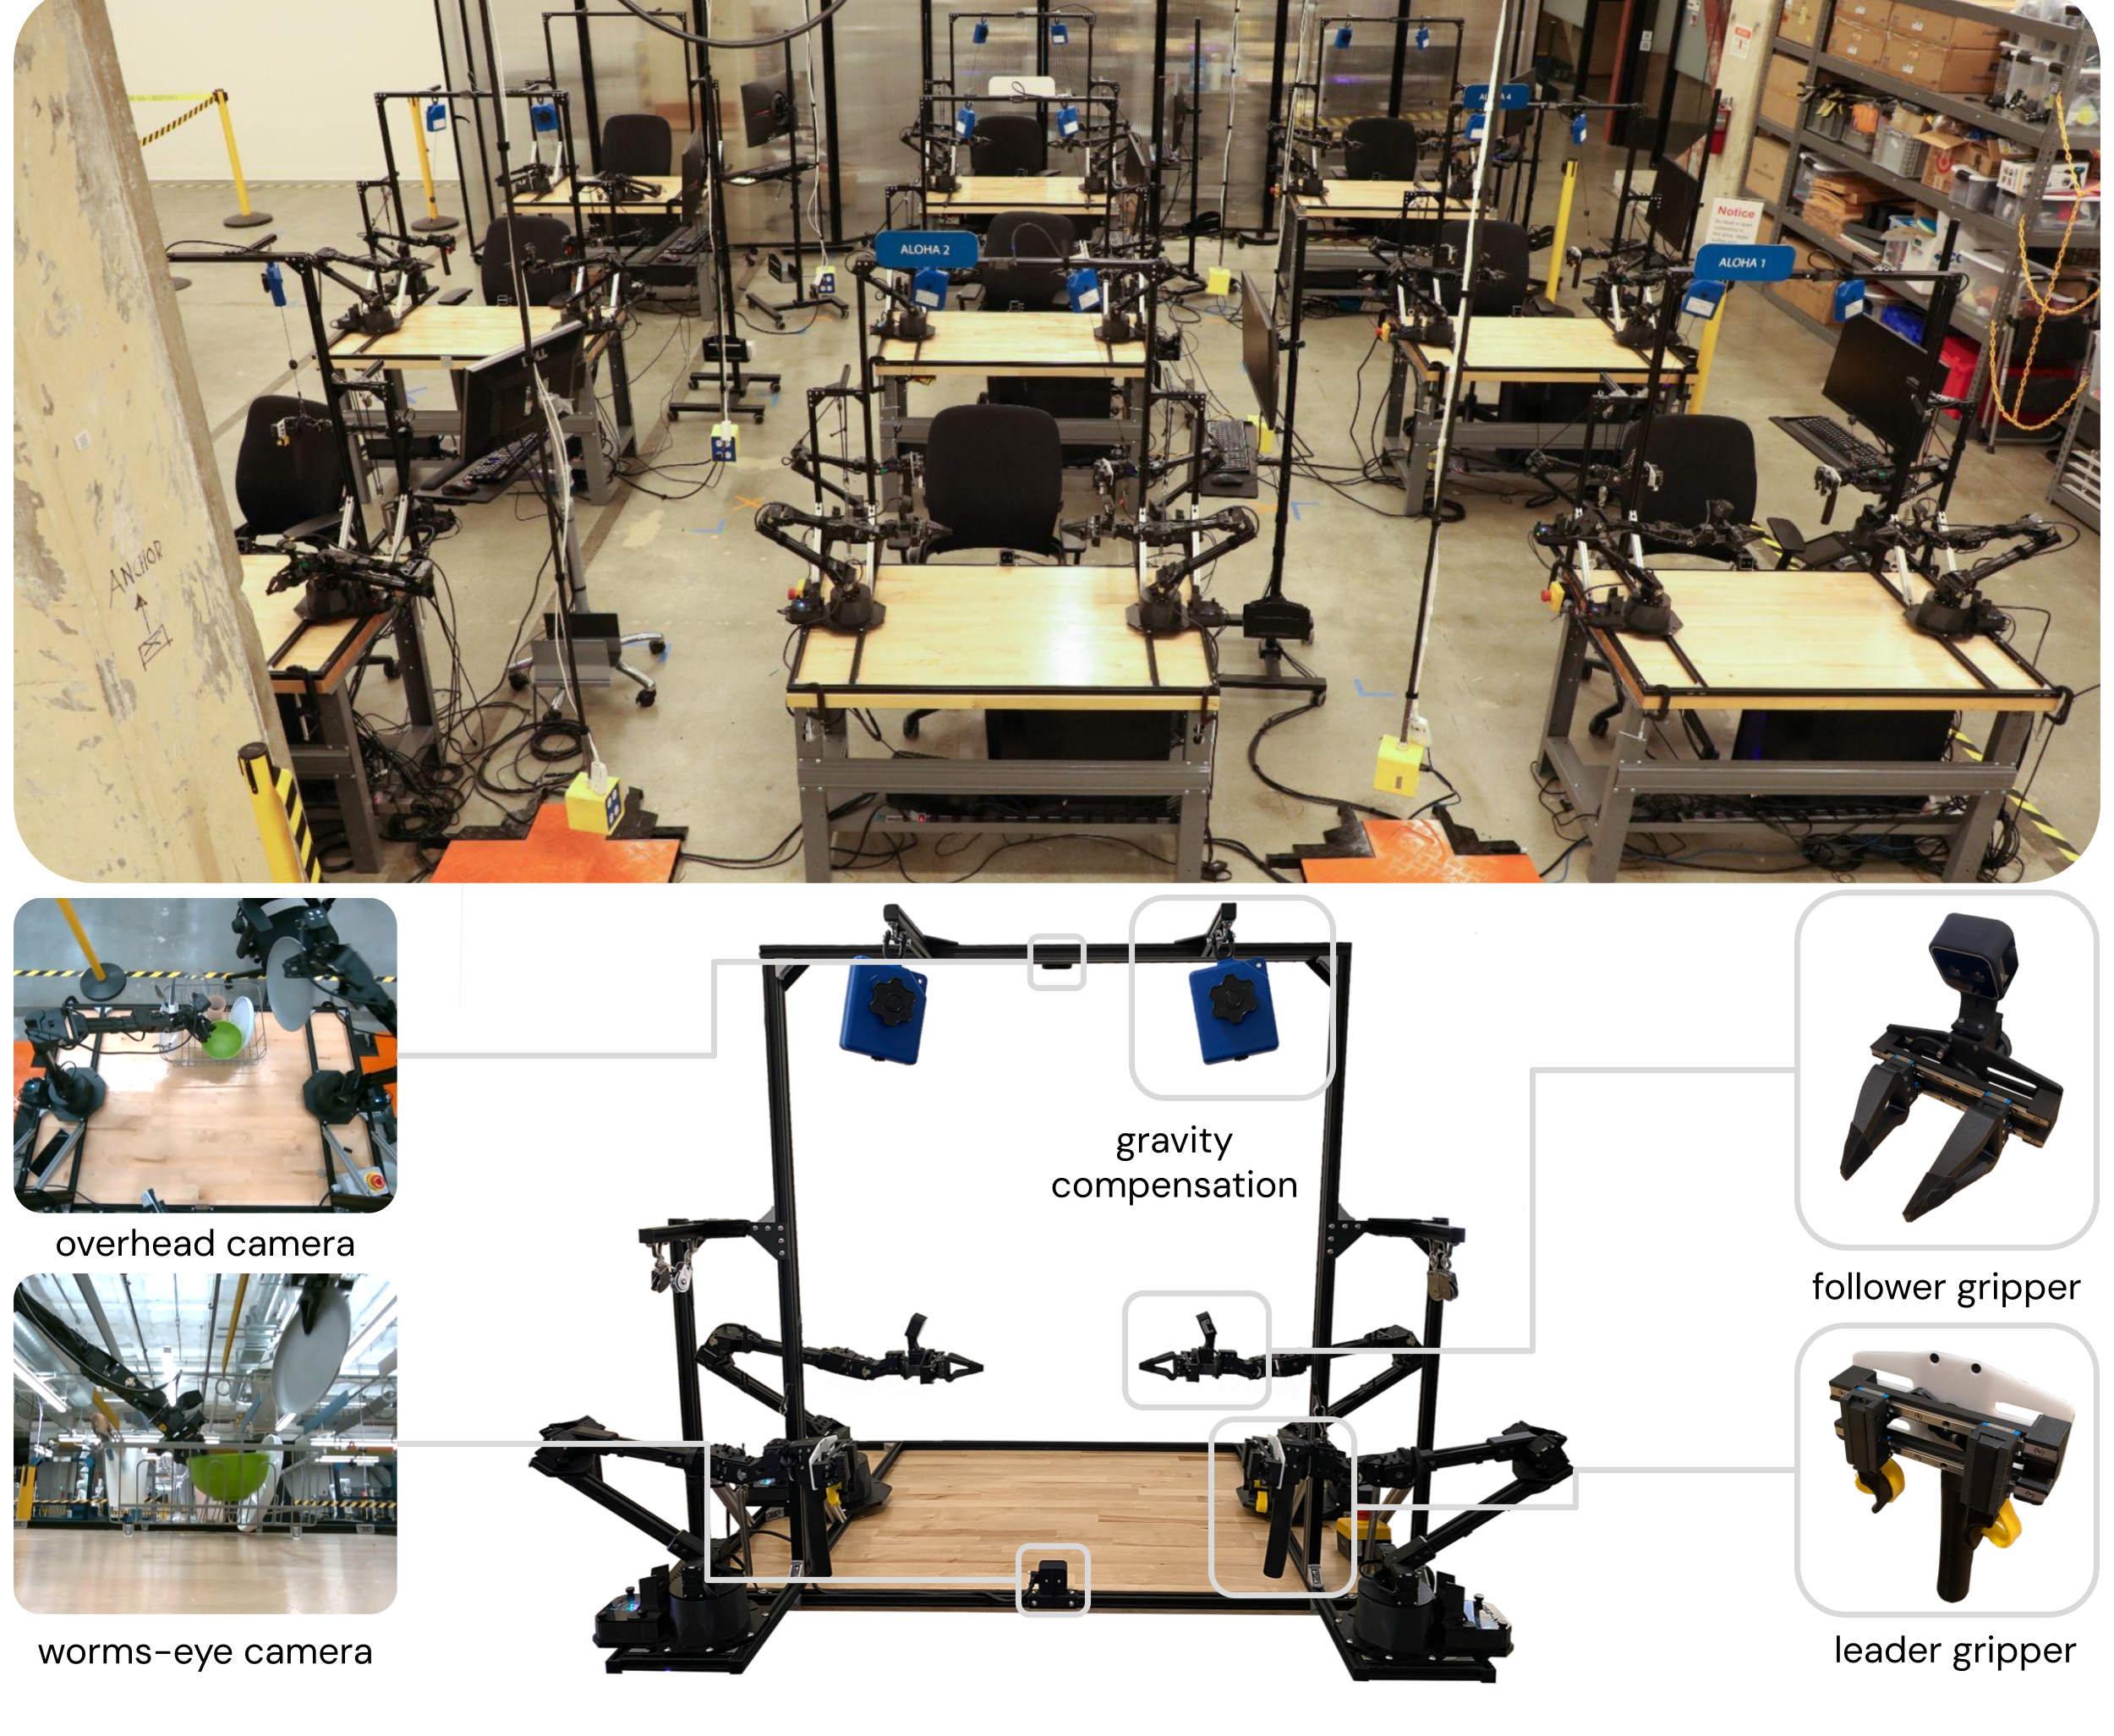
Dual-Arm Robot: Setup và Calibration với LeRobot
Phần 6/17

Dual-Arm Robot: Setup và Calibration với LeRobot

10 phút đọc
Bimanual Tasks: Folding, Pouring và Assembly với 2 tay
Phần 7/17

Bimanual Tasks: Folding, Pouring và Assembly với 2 tay

11 phút đọc
Mobile Manipulation: Base di chuyển + Arms trên Mobile Robot
Phần 8/17

Mobile Manipulation: Base di chuyển + Arms trên Mobile Robot

9 phút đọc
Whole-body VLA
Phần 9/17

Humanoid Manipulation: Whole-body Control với LeRobot

9 phút đọc
Sim-to-Real Transfer: Deploy VLA Policy lên Robot thật
Phần 10/17

Sim-to-Real Transfer: Deploy VLA Policy lên Robot thật

9 phút đọc
LeRobot v0.5: Tổng quan tính năng mới
Phần 11/17

LeRobot v0.5: Tổng quan tính năng mới

11 phút đọc
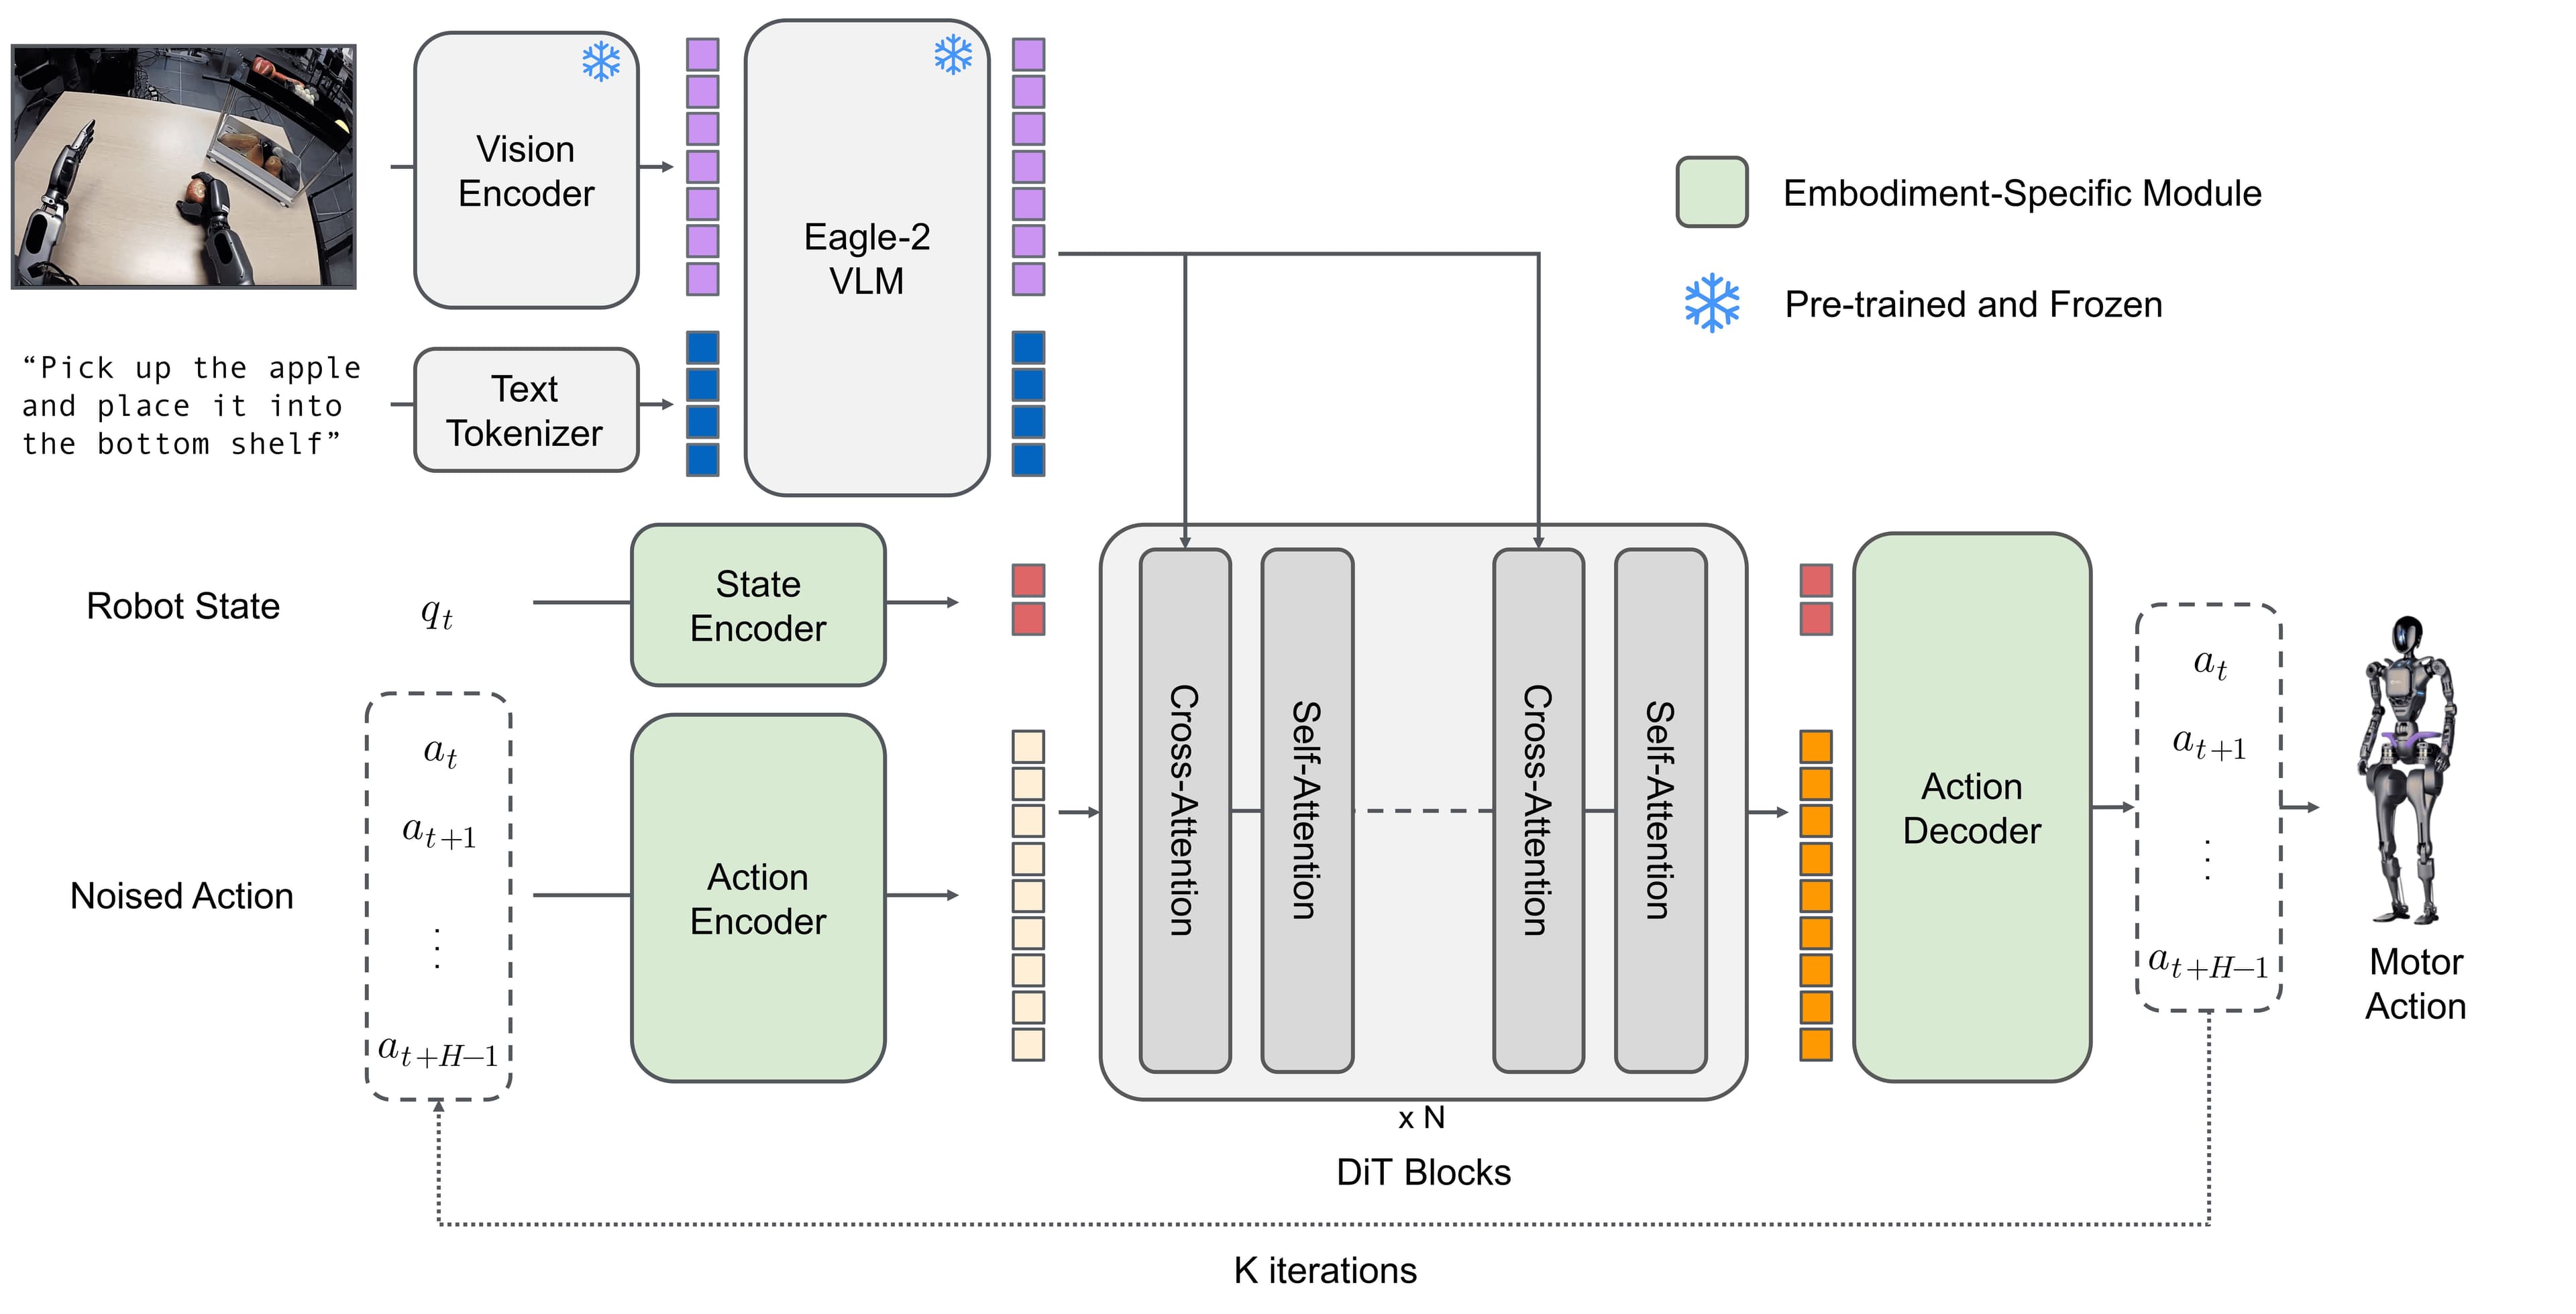
SmolVLA: Train VLA 450M trên Consumer GPU
Phần 12/17

SmolVLA: Train VLA 450M trên Consumer GPU

11 phút đọc
Pi0-FAST: VLA Autoregressive 5x nhanh hơn
Phần 13/17

Pi0-FAST: VLA Autoregressive 5x nhanh hơn

13 phút đọc
HIL-SERL: RL trên Robot thật với LeRobot
Phần 14/17

HIL-SERL: RL trên Robot thật với LeRobot

17 phút đọc
PEFT/LoRA Fine-tune & Deploy VLA
Phần 15/17

PEFT/LoRA Fine-tune & Deploy VLA

12 phút đọc
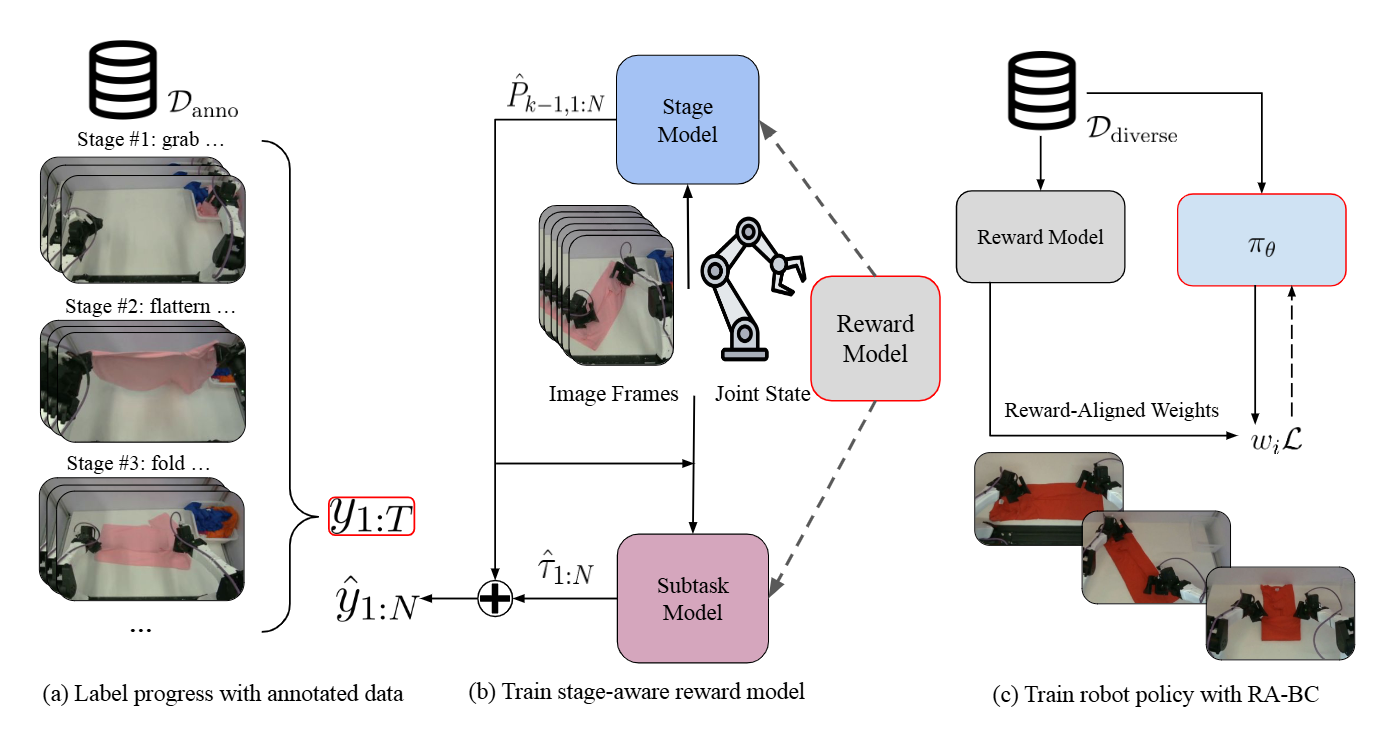
SARM trong LeRobot: Reward Model cho VLA
Phần 16/17

SARM trong LeRobot: Reward Model cho VLA

16 phút đọc
LeRobot v0.5: Pi0-FAST + G1 Whole-Body Control
Phần 16/17

LeRobot v0.5: Pi0-FAST + G1 Whole-Body Control

13 phút đọc
Xem tất cả 33 series

Trending

  • 1

    STAR: Cải thiện VLA π0.5 không cần huấn luyện lại

    14 min readNEW
  • 2

    RynnVLA-Latent: học VLA 3D từ dữ liệu mẫu

    14 min readNEW
  • 3

    PrecisionReach-GS: Dữ liệu 3DGS cho VLA π0.5

    15 min readNEW
  • 4

    FoveaVLA: Chạy π0.5 không cần camera cổ tay

    16 min read
  • 5

    NestedVLA: Hợp nhất kỹ năng RL bằng hypernetwork

    15 min read

Blog

Tutorial
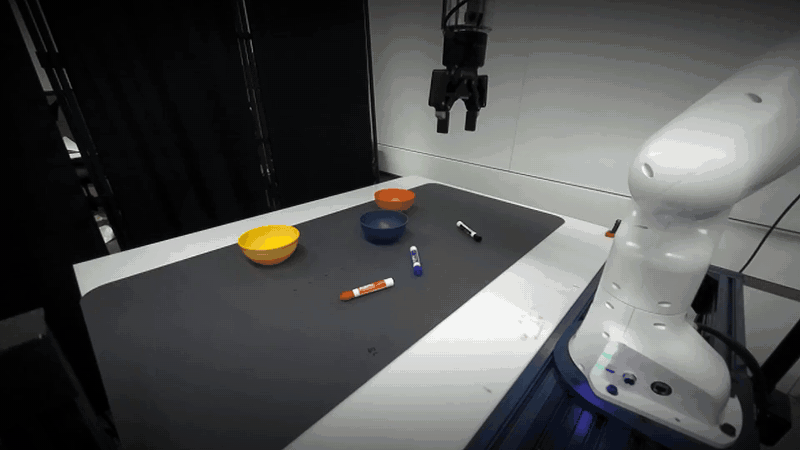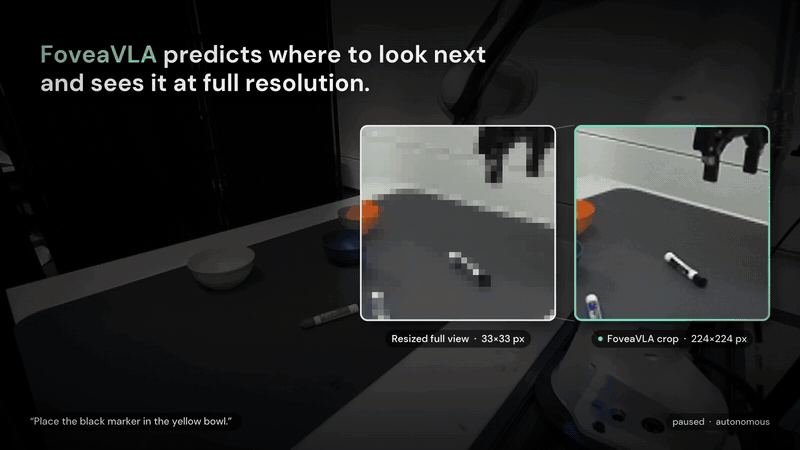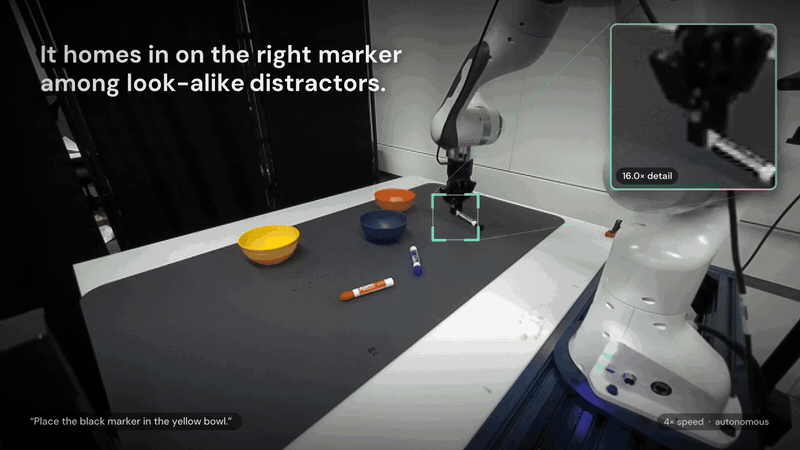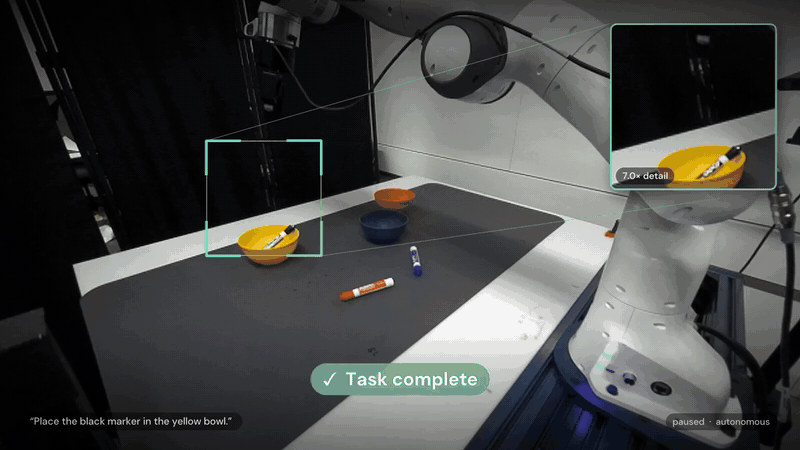
FoveaVLA: Chạy π0.5 không cần camera cổ tay
vlapi0pi05
wholebody-vla

FoveaVLA: Chạy π0.5 không cần camera cổ tay

Hướng dẫn FoveaVLA mã nguồn mở: kiến trúc foveation, cài đặt, inference và training π0.5 với camera ZED ngoài và depth.

27/10/202616 phút đọc
NT
Tutorial
NestedVLA: Hợp nhất kỹ năng RL bằng hypernetwork
vlapi0nestedvla
wholebody-vla

NestedVLA: Hợp nhất kỹ năng RL bằng hypernetwork

Hiểu NestedVLA, đọc đúng kết quả MetaWorld, ManiSkill, CALVIN và thực hành sinh action-expert delta bằng API PyTorch công khai.

26/10/202615 phút đọc
NT
Tutorial
SERA: Hướng dẫn VLA π0.5 có trí nhớ trên RoboMME
vlapi0sera
wholebody-vla

SERA: Hướng dẫn VLA π0.5 có trí nhớ trên RoboMME

Hiểu SERA, cài π0.5 và RoboMME, chạy inference và tìm hiểu self-evolution của harness từ phản hồi thực thi với mã nguồn mở.

25/10/202614 phút đọc
NT
Tutorial
MambaAct: Giảm 64,8% độ trễ denoising VLA π0.5
vlapi0mambaact
wholebody-vla

MambaAct: Giảm 64,8% độ trễ denoising VLA π0.5

Hiểu kiến trúc MambaAct, cài môi trường, fine-tune π0.5 và đánh giá LIBERO; phân biệt độ trễ denoising với toàn truy vấn.

23/10/202614 phút đọc
NT
Tutorial
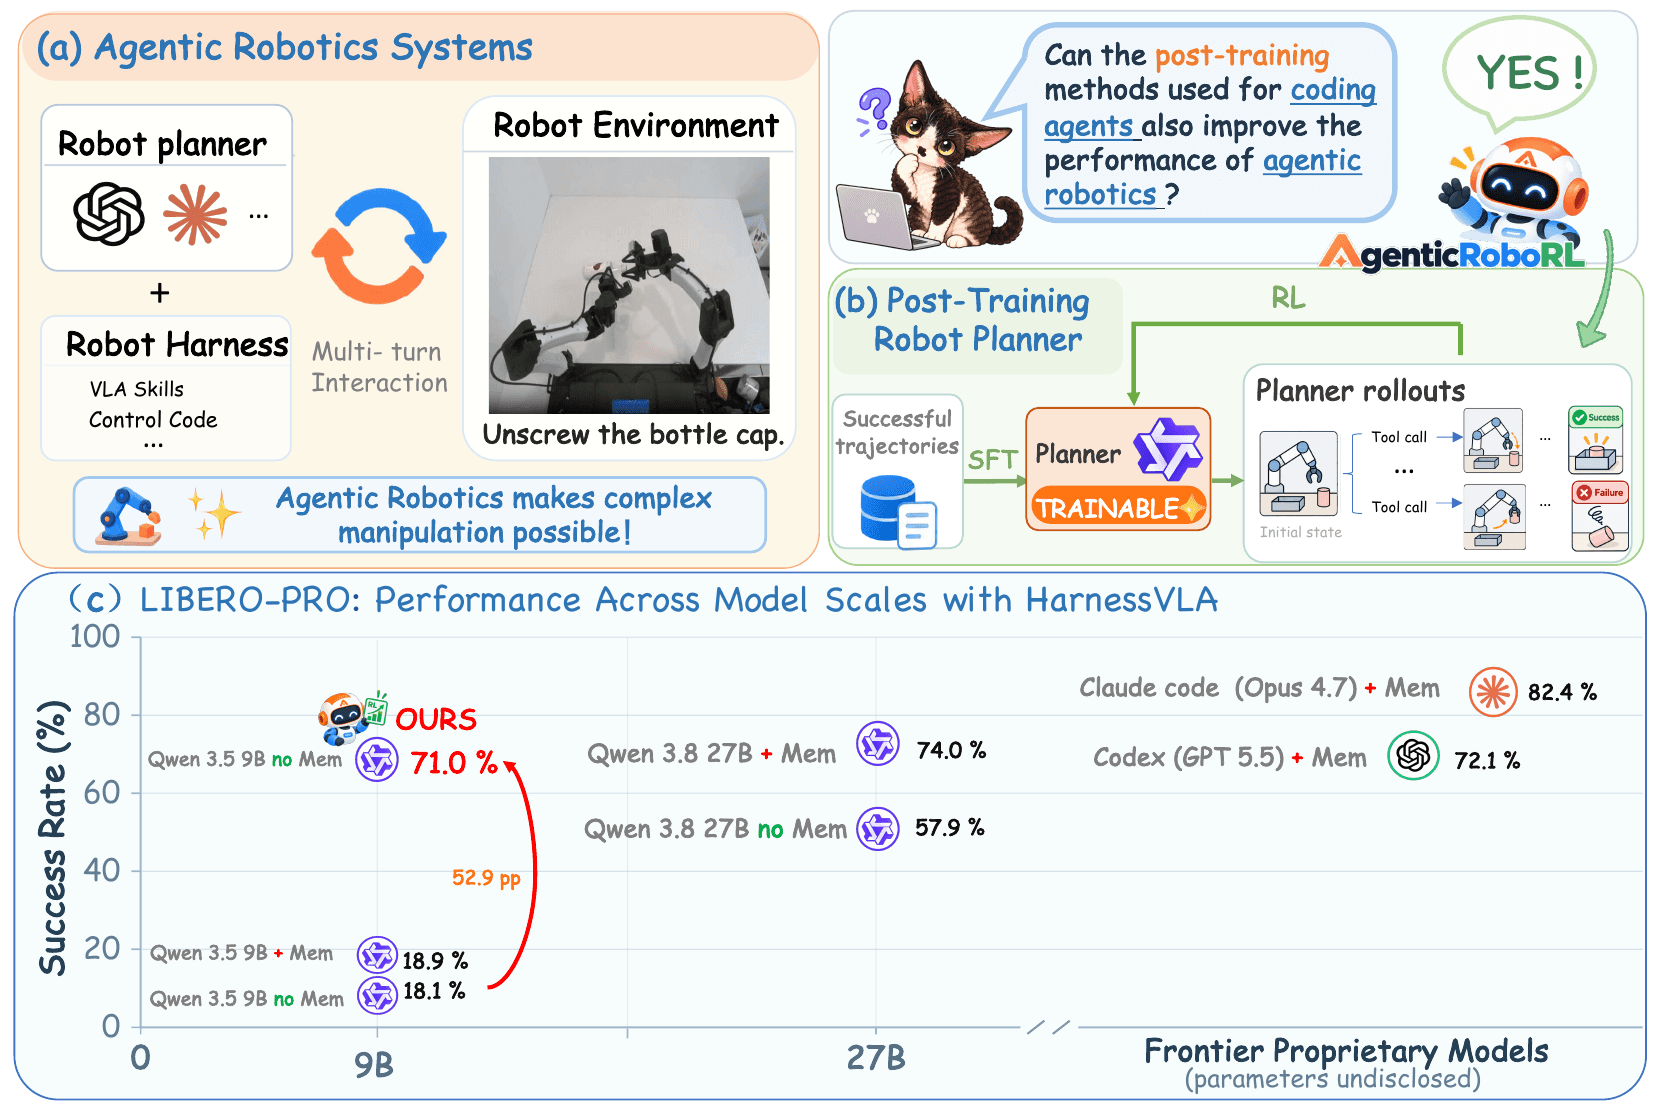
AgenticRoboRL: Huấn luyện planner gọi VLA bằng RL
vlaagenticroborlrl
wholebody-vla

AgenticRoboRL: Huấn luyện planner gọi VLA bằng RL

Hướng dẫn AgenticRoboRL trên LIBERO-PRO: kiến trúc planner–VLA, cài RPent, tải checkpoint mở, chạy inference và tiếp tục multi-turn RL.

22/10/202614 phút đọc
NT
Tutorial
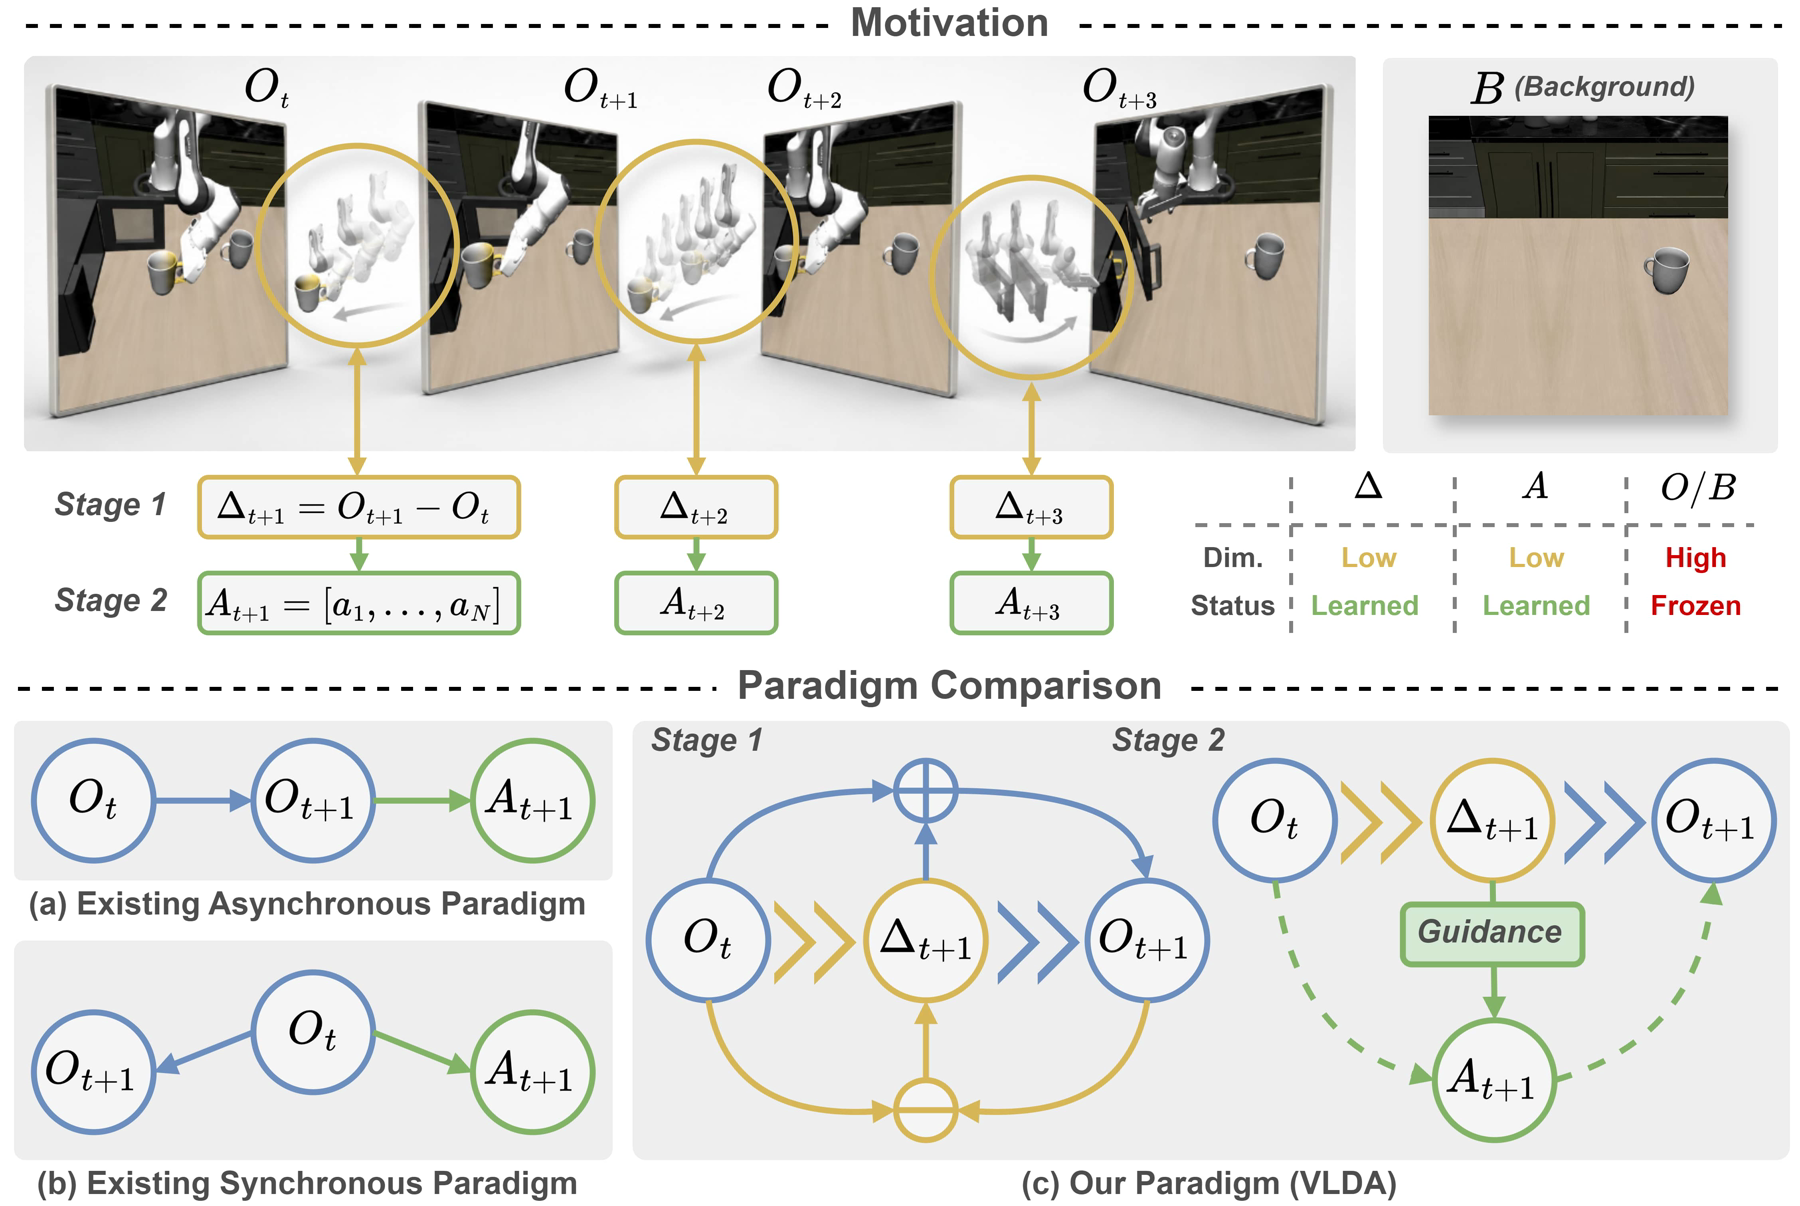
LoongForge-VLDA: VLA dùng Delta trên LIBERO
vlaloongforgevlda
wholebody-vla

LoongForge-VLDA: VLA dùng Delta trên LIBERO

Hiểu Delta, LT-Filter và DDAR; cài LoongForge, chạy checkpoint LIBERO, training hai giai đoạn và đọc đúng kết quả VLDA.

21/10/202616 phút đọc
NT
Tutorial
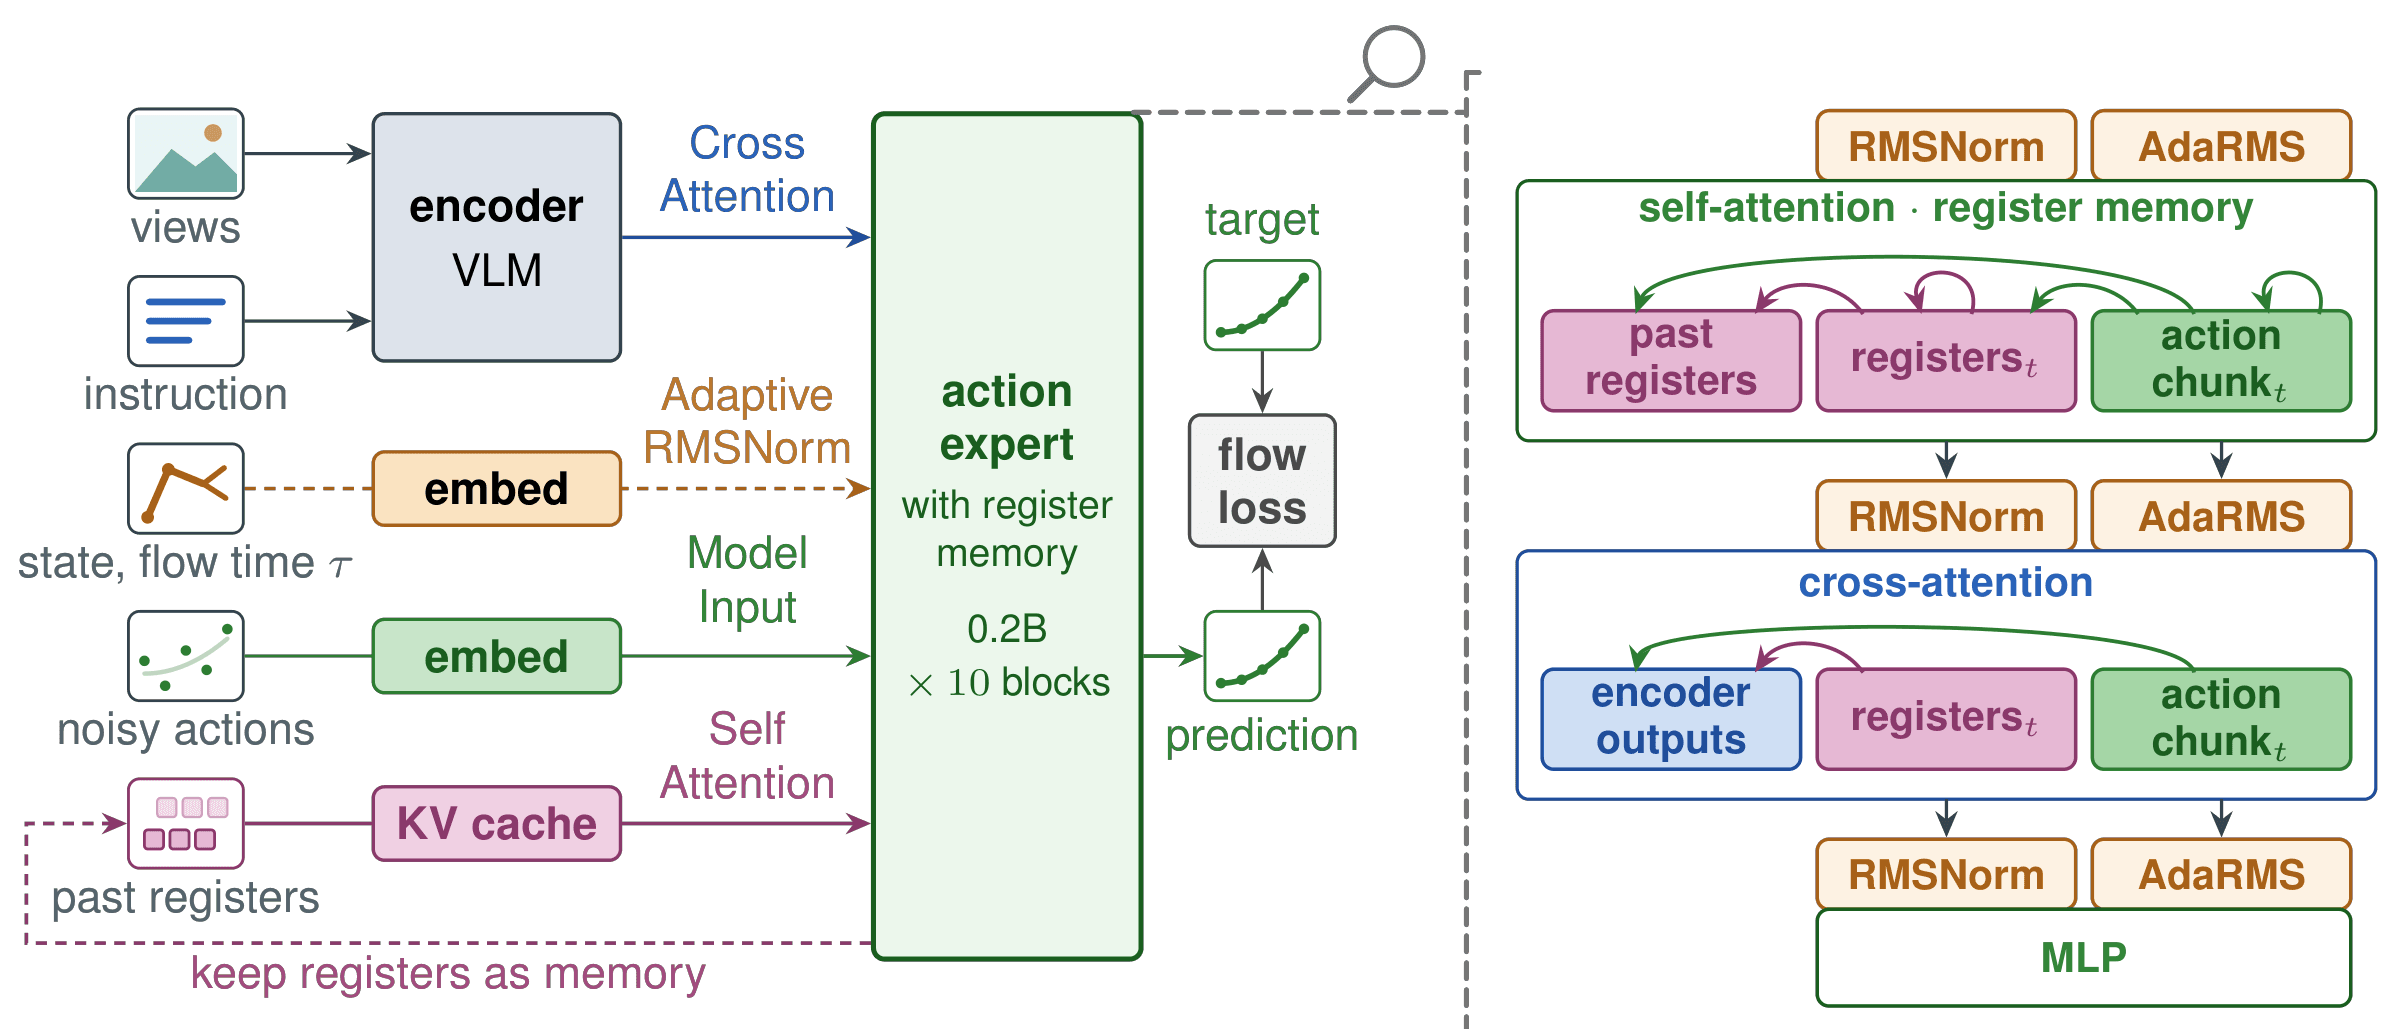
REKI: Chạy VLA có bộ nhớ trên LIBERO với LeRobot
vlalerobotreki
wholebody-vla

REKI: Chạy VLA có bộ nhớ trên LIBERO với LeRobot

Hướng dẫn REKI từ register memory đến cài đặt, inference LeRobot, fine-tuning LIBERO và đọc đúng benchmark của VLA 2.4B.

20/10/202616 phút đọc
NT
Tutorial
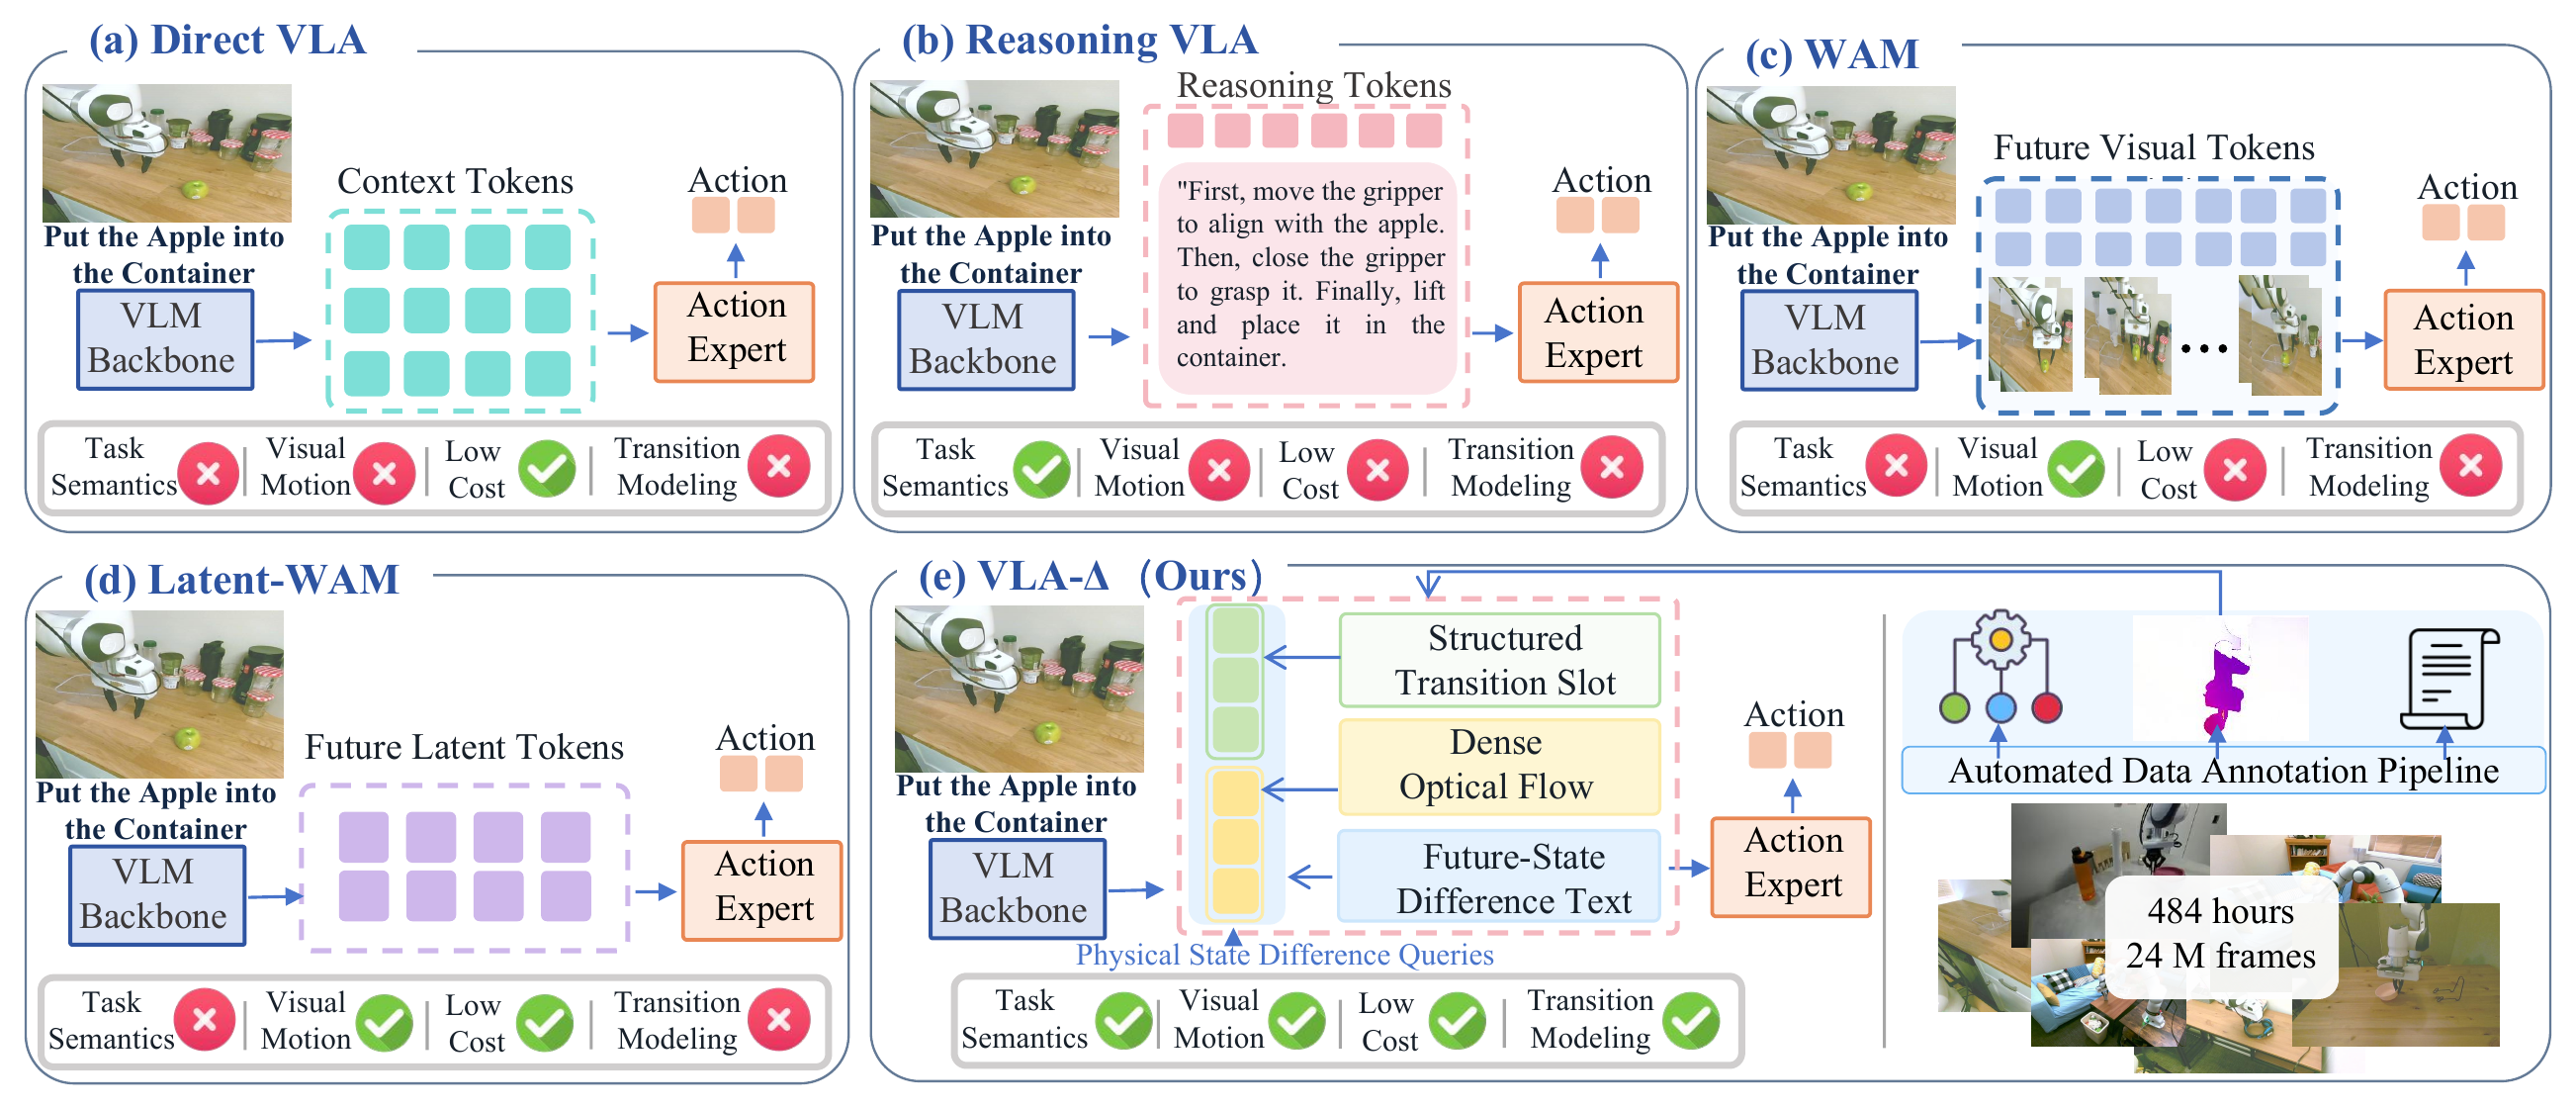
VLA-Δ: chạy manipulation học biến đổi trên LIBERO
vlavla-deltalibero
wholebody-vla

VLA-Δ: chạy manipulation học biến đổi trên LIBERO

Hướng dẫn VLA-Δ với checkpoint mở: hiểu physical state transition, cài môi trường, chạy LIBERO, fine-tune và đọc đúng kết quả.

19/10/202614 phút đọc
NT
Tutorial
FastVLA: Tăng tốc VLA trên LIBERO không cần retraining
vlaopenvlafastvla
wholebody-vla

FastVLA: Tăng tốc VLA trên LIBERO không cần retraining

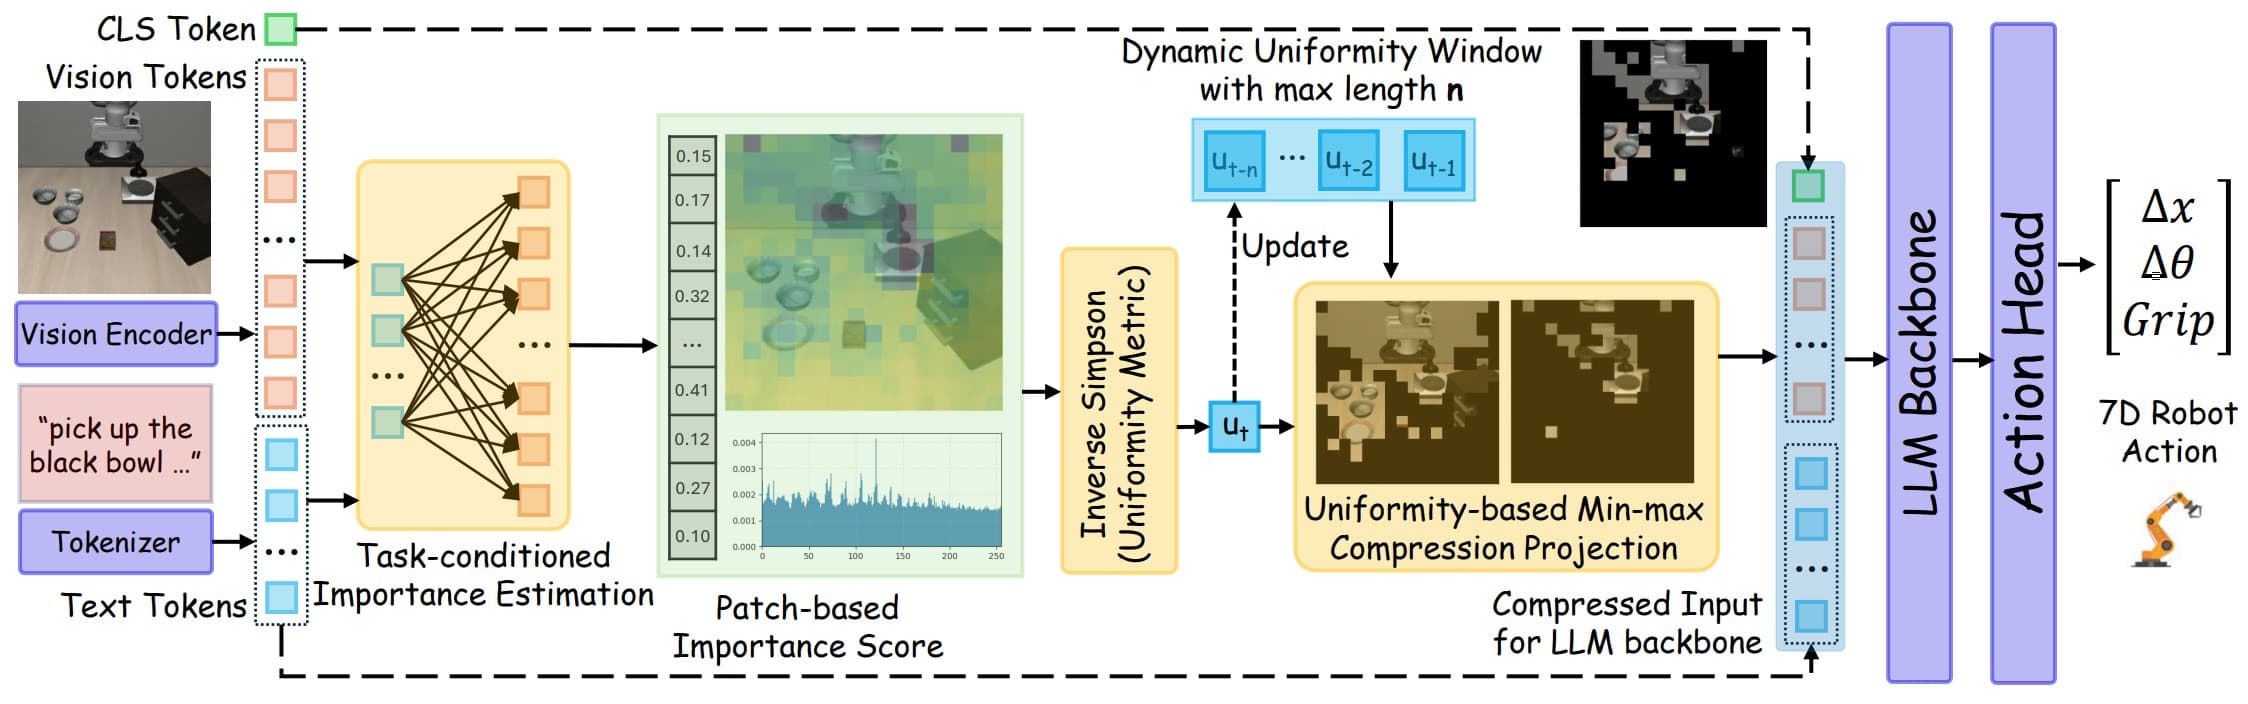
Hướng dẫn FastVLA từ attention, nén token thích ứng đến cài đặt, chạy OpenVLA-OFT trên LIBERO và đọc đúng latency, FLOPs, success rate.

18/10/202616 phút đọc
NT
Tutorial
RL-VLA³: Huấn luyện VLA bất đồng bộ trên LIBERO
vlarlrl-vla3
wholebody-vla

RL-VLA³: Huấn luyện VLA bất đồng bộ trên LIBERO

Hướng dẫn RL-VLA³ từ kiến trúc Simulator–Generator–Trainer đến cài đặt, PPO training, inference và cách đọc benchmark LIBERO.

15/10/202613 phút đọc
NT
Tutorial
BiGym 2.0: VLA toàn thân G1 với GR00T-WBC và LeRobot
wholebody-vlavlalerobot
wholebody-vla

BiGym 2.0: VLA toàn thân G1 với GR00T-WBC và LeRobot

Cài BiGym 2.0, đọc demo LeRobot, train ACT và đánh giá VLA toàn thân trên Unitree G1 với GR00T-WBC cùng protocol tái lập.

14/10/202616 phút đọc
NT
Tutorial
SmolWAM: Chạy VLA dự đoán tương lai với 2,4 GiB VRAM
vlasmolwamworld-action-model
wholebody-vla

SmolWAM: Chạy VLA dự đoán tương lai với 2,4 GiB VRAM

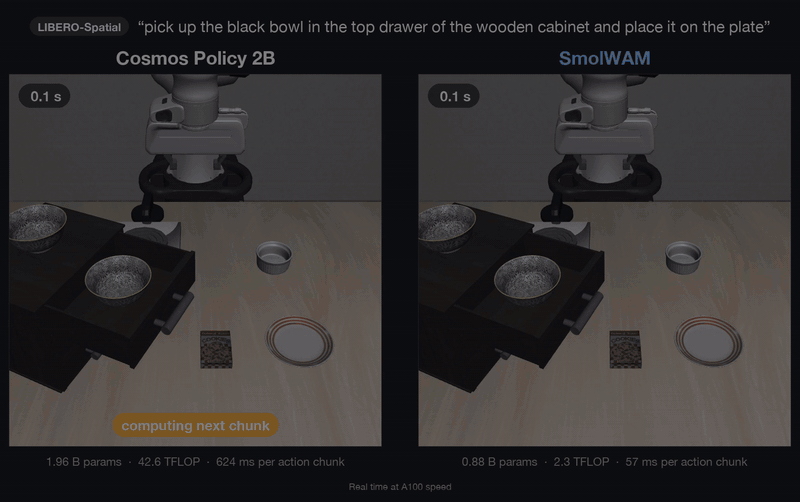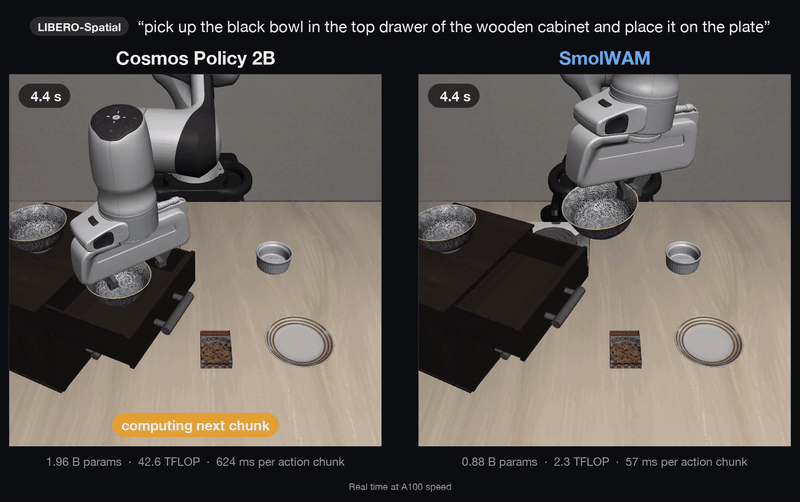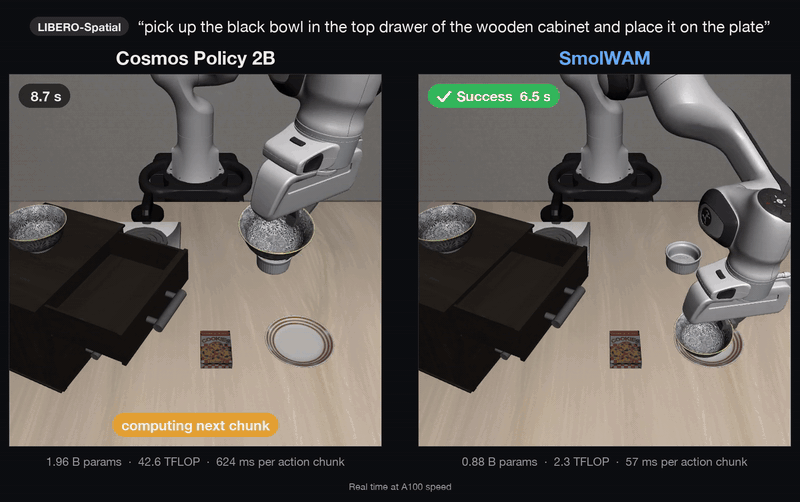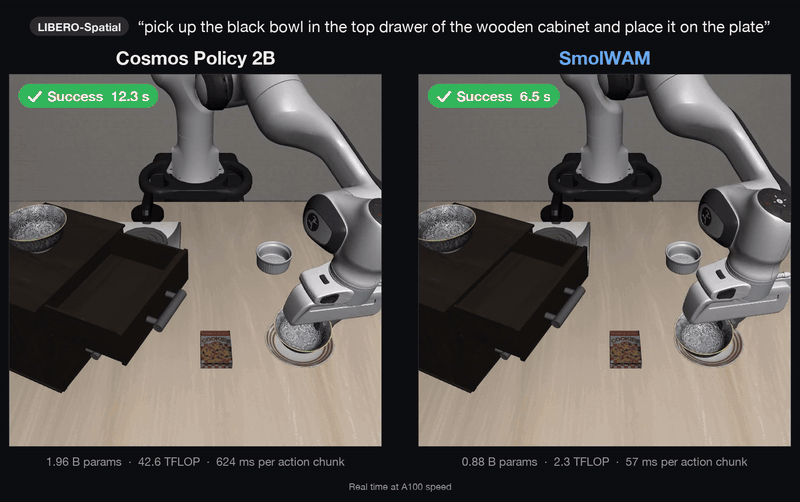
Hướng dẫn cài SmolWAM, chạy LIBERO, đọc dự đoán tương lai và tái lập training; hiểu đúng kết quả 95,5% cùng mức VRAM inference.

13/10/202615 phút đọc
NT
Trước123…20Sau