Physical AI,
từ perception tới control
Robot hình người, cánh tay robot, AMR và xe tự hành đều chạy chung một stack: perception → planning → control → sim2real. Đọc hướng dẫn, rồi chạy thử ngay trong lab MuJoCo trên trình duyệt. Không cần con robot 3.000 đô.
0
Bài kỹ thuật
0
Series học
0
Chủ đề
0
Ngôn ngữ
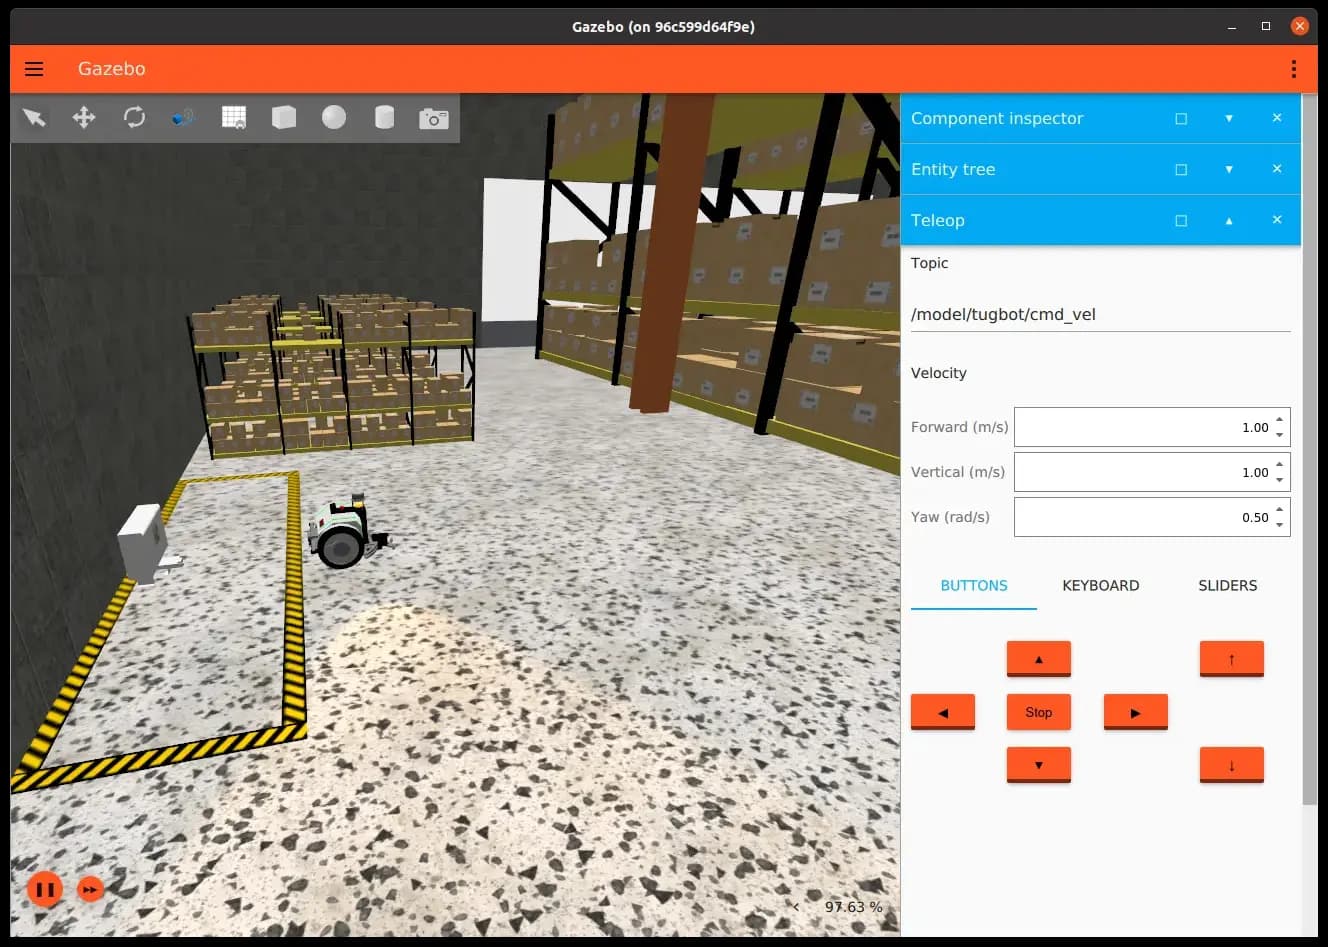 Nav2 · mô phỏng điều hướng kho
Chúng tôi bao phủ những gì
Một stack, mọi loại máy biết hành động
Robot hình người, cánh tay, robot di động và xe cộ dùng chung perception, planning và control. Mỗi pillar dưới đây là một hub bài viết chuyên sâu.
Humanoid
Robot hình người từ đầu tới cuối: nền tảng phần cứng, whole-body control, và cuộc đua nghiên cứu lẫn thương mại đằng sau.
Whole-body VLA
Vision-Language-Action model và whole-body control — LeRobot, pi0, GR00T, OpenVLA cùng các công thức training đứng sau chúng.
Manipulation
Cánh tay và bàn tay robot — grasping, dexterous và bimanual manipulation, từ IK cổ điển tới policy học được.
Locomotion
Làm robot đi, chạy và gượng dậy: gait cho quadruped và bipedal, thích nghi địa hình, và các controller giữ cho robot không đổ.
Navigation
Di chuyển tự hành trong nhà và ngoài trời: SLAM, Nav2, fleet AMR, mapping và vision-language navigation.
ADAS & Xe tự hành
Hệ hỗ trợ lái nâng cao và xe tự hành — sensor suite, lane keeping, camera-radar fusion, thiết kế ODD và phần validation khiến chúng thật sự ship được. Đây là cầu nối kỹ thuật giữa perception ô tô và robotics.
Simulation
Mô phỏng vật lý cho robot — MuJoCo, Isaac Sim, digital twin, và khoảng cách sim-to-real quyết định policy có sống sót khi gặp phần cứng thật hay không.
AI & Perception
Perception và learning cho hệ thống embodied: computer vision, reinforcement learning, diffusion policy, imitation learning và inference trên edge.
Research & Trends
Đọc paper và phân tích xu hướng từ ICRA, CoRL, RSS, IROS, Science Robotics — cái gì thật sự quan trọng và cái gì là hype.
Platform
Từ bài đọc đến thí nghiệm đầu tiên
Học nền tảng, thay đổi cấu hình và quan sát mô phỏng ngay trong trình duyệt. Khi có robot thật, tiếp tục với dashboard fleet.
01 / 06
Học theo lộ trình
Bắt đầu từ bài học, làm challenge và tiếp tục theo tiến độ của bạn. Học bằng tài khoản cá nhân, không cần tạo workspace trước.
- Bài học và challenge theo track
- Theo dõi bài đang học
- Giao diện tiếng Việt và tiếng Anh
Học theo lộ trình
Bắt đầu từ bài học, làm challenge và tiếp tục theo tiến độ của bạn. Học bằng tài khoản cá nhân, không cần tạo workspace trước.
Control Lab trên trình duyệt
Chạy, tạm dừng và điều chỉnh mô phỏng MuJoCo để quan sát tác động của từng thay đổi. Khả năng 3D phụ thuộc trình duyệt và thiết bị.
Lưu và so sánh thí nghiệm
Chọn workspace khi muốn lưu kết quả. Đặt tên, thêm ghi chú và so sánh các lượt chạy để hiểu điều gì đã thay đổi.
Tiếp tục từ nơi đã dừng
Xem tiến độ và bài học được gợi ý tiếp theo. Hoàn thành bài rồi chuyển sang Lab để thử những gì vừa học.
Thư viện Physical AI
Đọc hướng dẫn và phân tích kỹ thuật về perception, planning, control và sim-to-real, với nguồn paper và mã tham khảo.
Có robot thật? Kết nối fleet
Nhánh riêng dành cho người đã có thiết bị: chọn workspace, thêm robot và theo dõi telemetry qua dashboard.
Bắt đầu
Bài đầu tiên, rồi đến Lab
Không cần robot hay cài môi trường mô phỏng. Tạo tài khoản để bắt đầu học.
- 01
Chọn nhánh học
Đăng ký và chọn học/mô phỏng. Bạn có thể học bằng tài khoản cá nhân.
- 02
Hoàn thành bài đầu
Đọc bài, làm challenge và xem bài tiếp theo được gợi ý theo tiến độ.
- 03
Thử trong Lab
Mở Lab, chạy rồi tạm dừng để quan sát. Chọn workspace khi muốn lưu kết quả.
Không cần thẻ tín dụng · Học trước, chọn workspace khi cần lưu
Đã có robot? Xem hướng dẫn kết nốiPricing
Học và thử Lab miễn phí
Bắt đầu bằng tài khoản cá nhân. Trao đổi với chúng tôi nếu bạn cần hỗ trợ cho lớp học hoặc dự án.
FAQ
Câu hỏi thường gặp
Những điều cần biết trước bài học và thí nghiệm đầu tiên.
Biến bài đọc thành một thí nghiệm.
Bắt đầu từ một bài học, chạy thử trong Lab và lưu lại điều bạn tìm ra.