Humanoid
Robot hình người từ đầu tới cuối: nền tảng phần cứng, whole-body control, và cuộc đua nghiên cứu lẫn thương mại đằng sau.
69 bài trong chủ đề này
Deploy cuRobo lên robot thật: checklist, issue và rollback
Bài cuối series: kiểm tra issue cuRobo hiện tại, rủi ro khi deploy trên Jetson AGX Orin 64GB, checklist an toàn cho robot arm và Unitree G1.

Humanoid Adaptation: Mở Rộng VIMA Lên Robot DoF Cao
Capstone series VIMA: adapt từ tabletop 6-DoF lên Unitree G1 23-DoF — freeze backbone, swap action head, bridge data gap với teacher-student, LoRA fine-tuning.

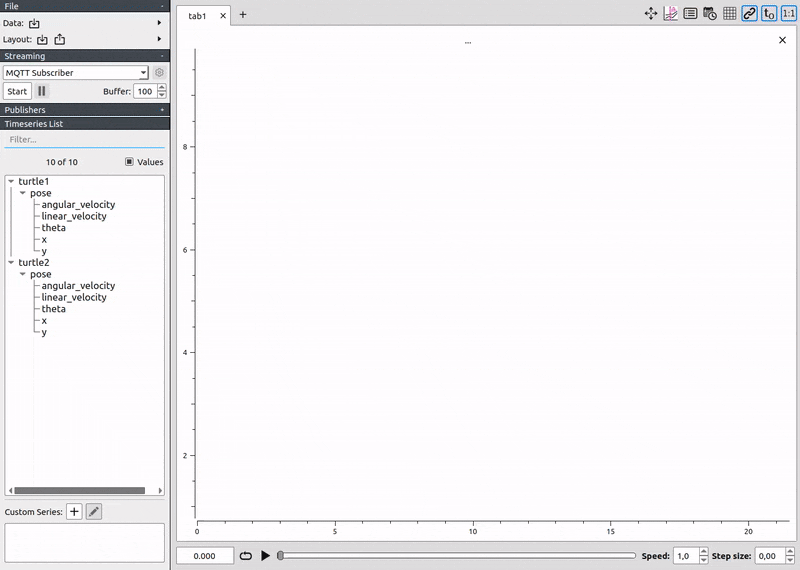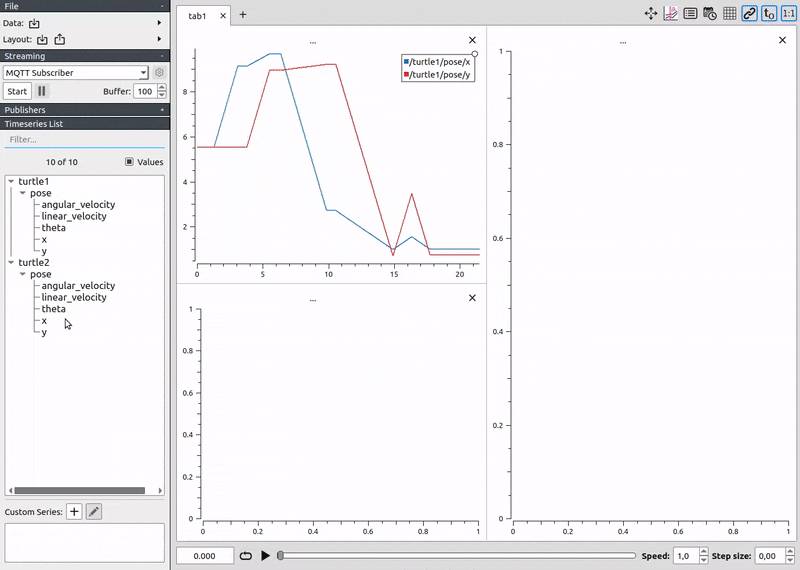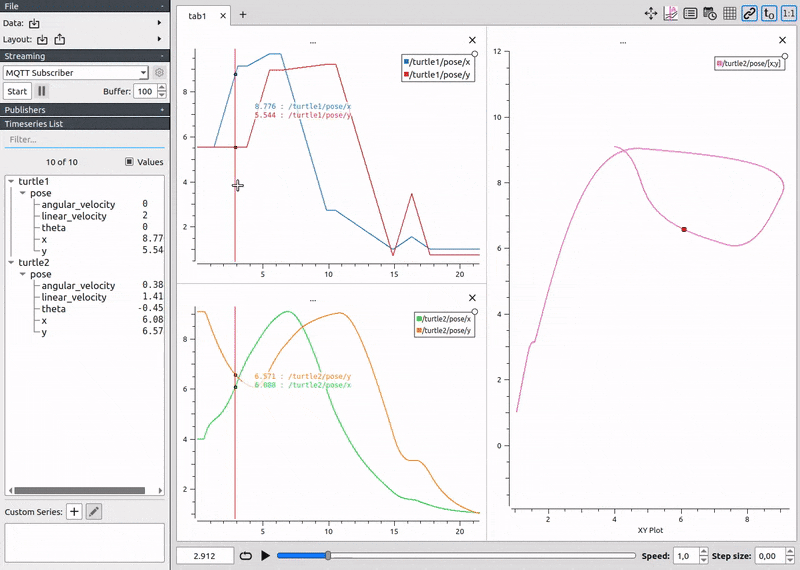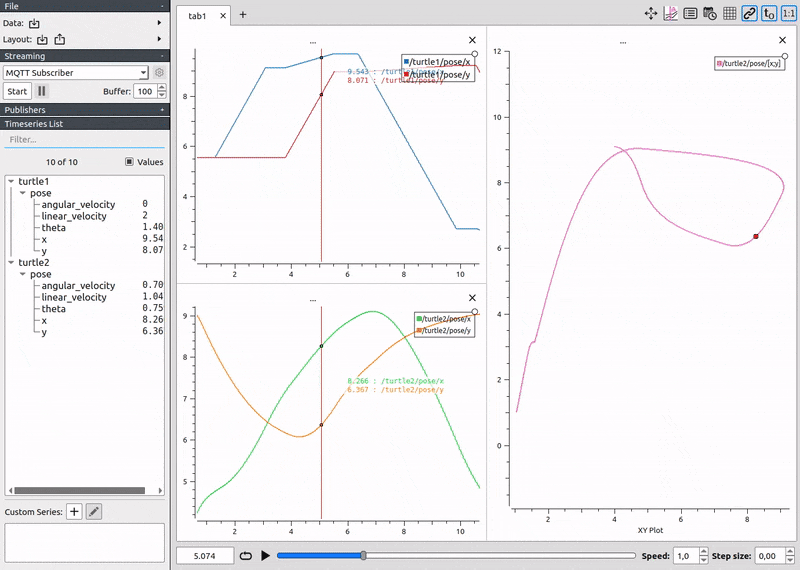
PlotJuggler Lua: Tính power, tracking error cho G1
Custom Function Editor trong PlotJuggler viết Lua tính power per joint (τ × dq), velocity tracking error — phát hiện khớp quá tải mà /lowstate không có sẵn.

ZMQ + VideoViewer: Debug Sim-to-Real G1 với PlotJuggler
Cầu nối ZMQ từ MuJoCo/Python sang PlotJuggler stream state G1 realtime, đồng bộ VideoViewer với dữ liệu thật, so sánh gap sim-to-real từng khớp, từng pha gait.
G1 whole-body với cuRobo: floating base và retargeting
Hướng dẫn triển khai hướng whole-body cho Unitree G1 bằng cuRobo: extra_links floating base, tool frames, MotionRetargeter, IK/MPC và dữ liệu BVH/SOMA.

Visualize 23 khớp G1: MCAP bag replay & Layout XML
Dùng plugin DataLoadMCAP trong PlotJuggler để mở file .mcap từ G1, tạo grid multi-panel xem q/dq/tau của 23 khớp, và lưu layout XML để tái dùng nhiều session.

IMU Debug G1: Quaternion → Euler + FFT phân tích rung
ToolboxQuaternion chuyển IMU G1 sang roll/pitch/yaw, ToolboxFFT trên gyroscope phát hiện cộng hưởng cơ học, Moving Average làm mượt foot_force.

PlotJuggler + G1: Cài đặt ROS2 và kết nối live
Cài ros-humble-plotjuggler-ros, cấu hình CycloneDDS cho Unitree G1, rồi stream live /lowstate và /sportmodestate trong 15 phút.

MotionBricks: token chuyển động thời gian thực
Kết nối SONIC với MotionBricks: VQVAE, pose/root models, synthetic training và ZMQ v4 token_state cho G1.

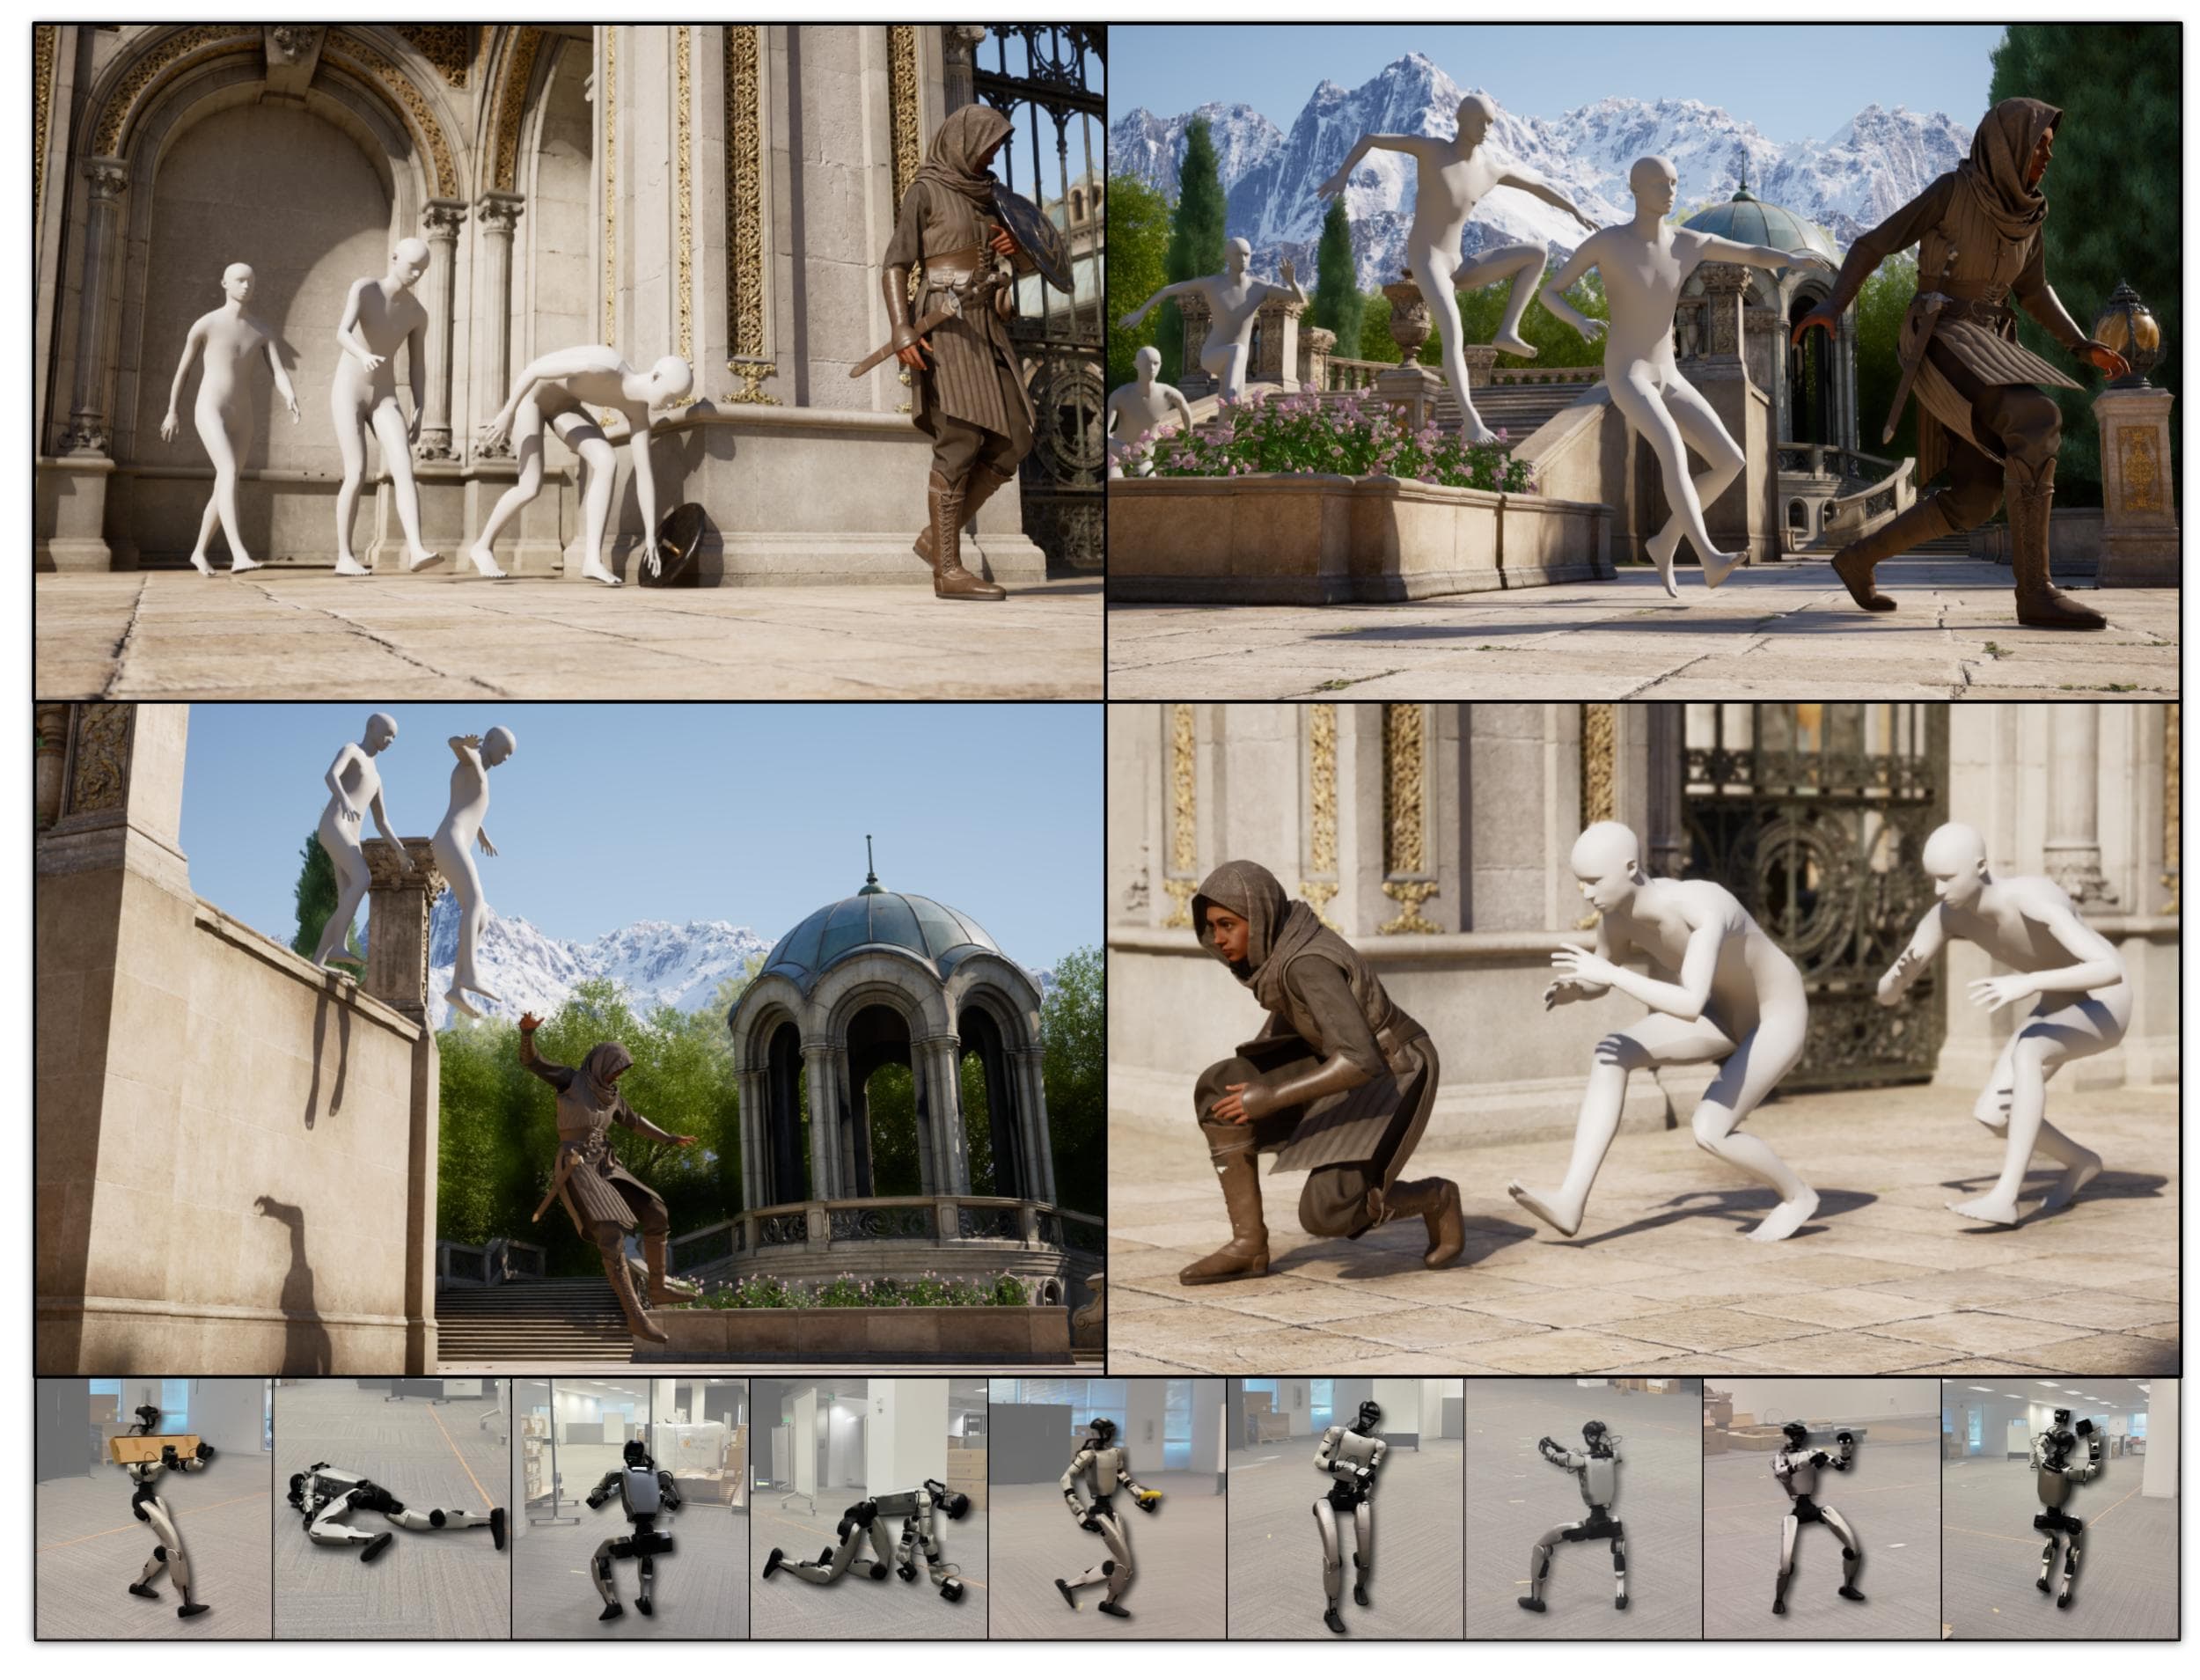
SOMA-X v0.2: One Rig, Every Body
SOMA-X v0.2 thống nhất body model, pose, LOD và pose inversion cho physical AI, humanoid simulation và robotics.

Checklist sim2real cho controller G1
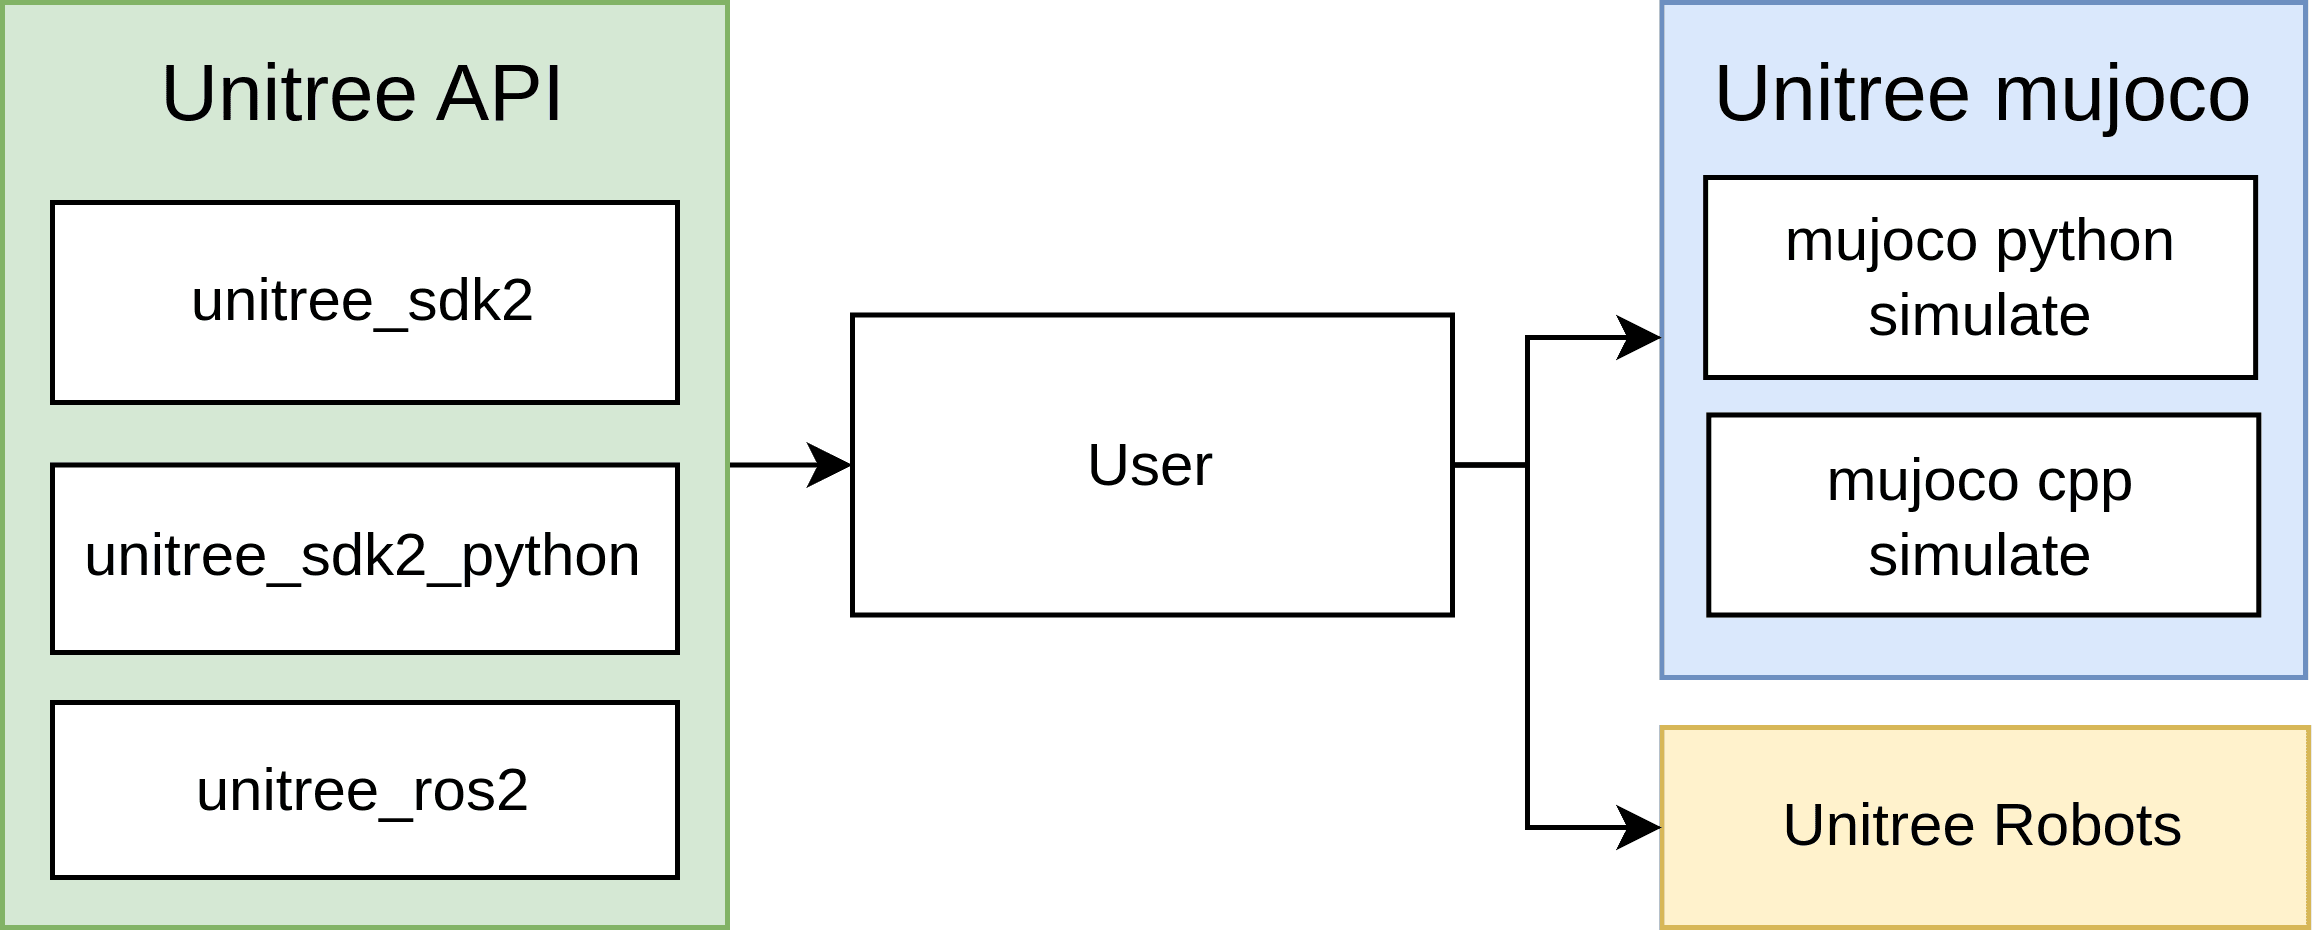
Checklist chuyển controller G1 từ MuJoCo sang robot thật: DDS, ROS_DOMAIN_ID, OpenWBT, log .pkl, PlotJuggler và torque guard.

Upper body G1: IK, VR và MuJoCo
Đi theo pipeline OpenWBT: VR wrist pose, G1_29_ArmIK, clip action_hl_idx và chạy upper body G1 trong MuJoCo.

MPC-RL: Huấn luyện Humanoid bằng MPC
Hướng dẫn MPC-RL cho humanoid: dùng MPC làm reward trong PPO, cài repo, training, inference và đọc kết quả locomotion, push recovery.
Unitree G1 arm-only với cuRobo: điều khiển tay, giữ balance
Cách dùng cuRobo cho Unitree G1 ở chế độ arm-only: lock chân/waist, joint map, tool frame cổ tay, self-collision và giới hạn gửi command.
Open vs Closed: License, Data Moat Và Tương Lai 2027
So sánh license robot dataset, rủi ro train model thương mại, data moat khép kín và dự báo open vs closed năm 2027.

VLA Data Scaling: Luật Scaling Cho Robot Learning
Data robot không scale theo số demo thô. Bài này giải thích power law theo diversity và khi nào thu thêm data là phí tiền.
Data Strategy: Team Nhỏ Nên Thu Thập Dữ Liệu Gì?
Playbook thực chiến cho team nhỏ: thu data SO-101, chuẩn LeRobotDataset v2, fine-tune VLA và dùng cộng đồng Hugging Face.
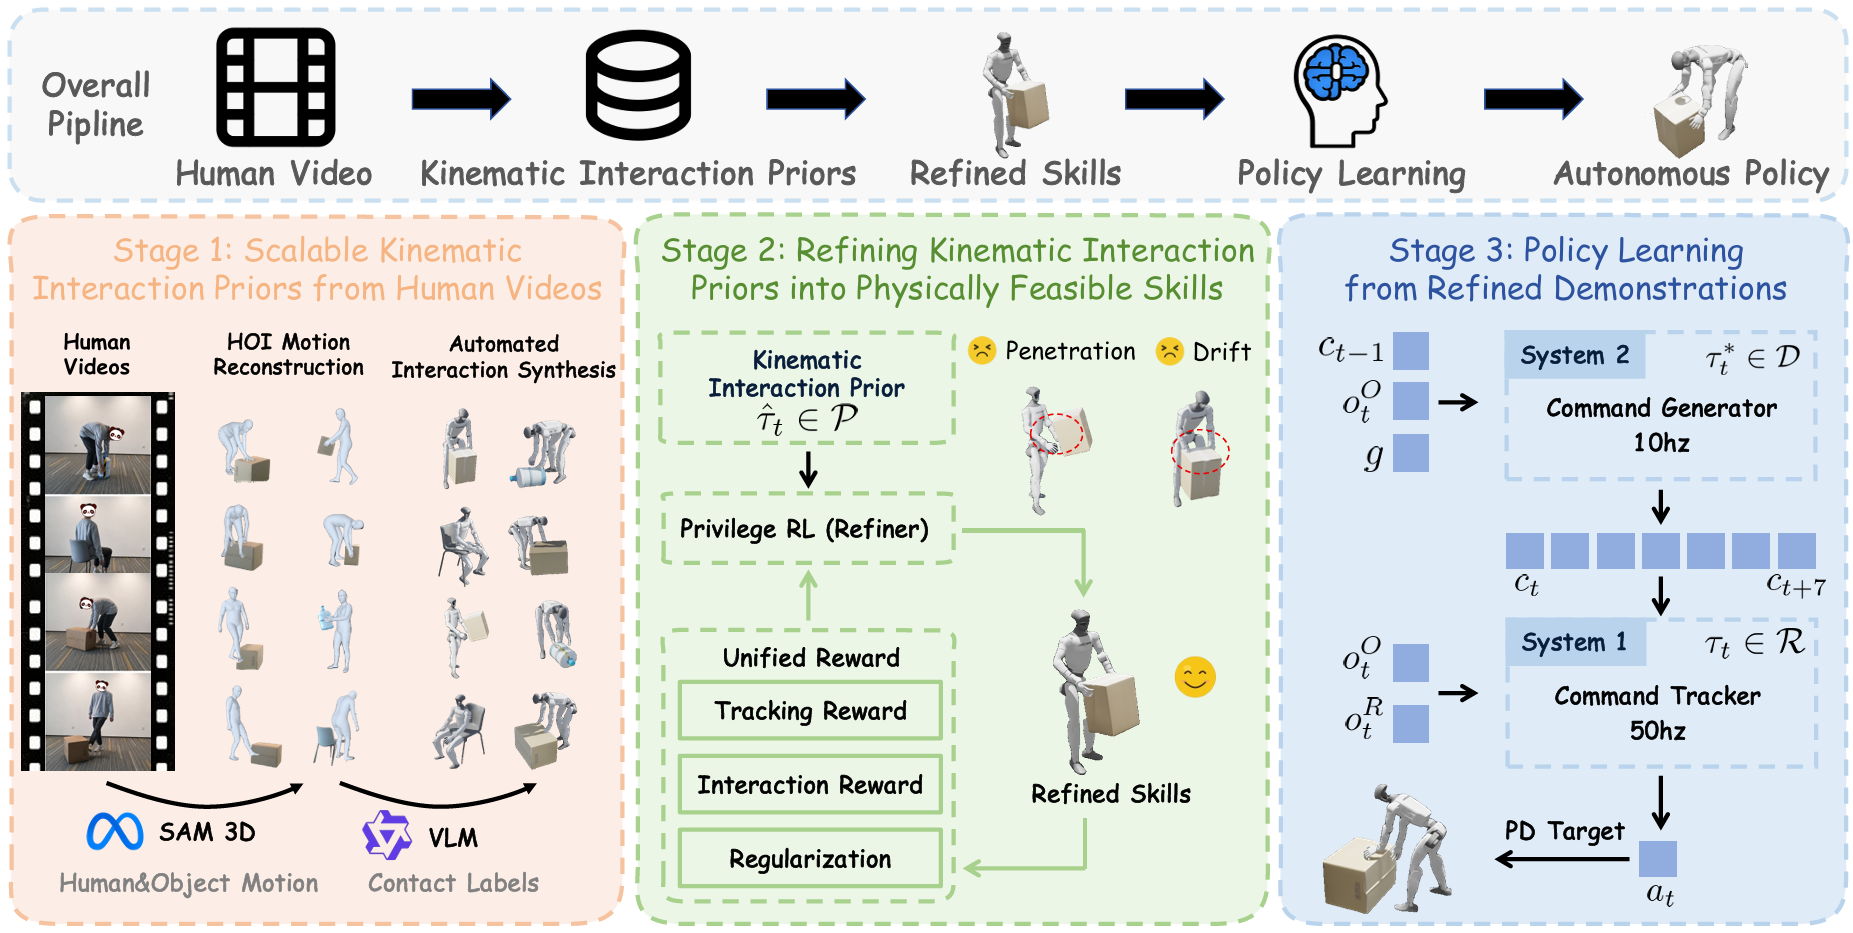
Human Video Mining: Khai Thác Video Người Cho Robot
Cách dùng Ego4D, EPIC-Kitchens và video web để pre-train policy robot humanoid trước khi fine-tune bằng dữ liệu robot thật.
Synthetic Data Pipeline: Từ Sim Đến Thực
Cách biến vài demo người thành hàng nghìn trajectory robot bằng MimicGen, GR00T-Mimic, RoboCasa và co-training sim-real.
Teleoperation: Thu Thập Dữ Liệu Robot Thực Tế
So sánh AgiBot, Unitree XR, ALOHA 2, Mobile ALOHA và GELLO để chọn stack teleoperation thu dữ liệu robot thật theo ngân sách.

Stack VLA: dữ liệu đến triển khai
Khép lại series bằng lifecycle VLA từ LeRobot dataset, norm stats, checkpoint pi0.5 đến policy server và action trên robot.

Video người: Phantom và pi0.5
So sánh Phantom và pi0.5 để biết khi nào video người trở thành dữ liệu train, dữ liệu robot phái sinh, hay bằng chứng benchmark.
Bản đồ dữ liệu humanoid 2026
Bản đồ beginner-friendly về dữ liệu humanoid: file thô, LeRobot, Isaac Lab, Humanoid Everyday và ai kiểm soát giá trị ở từng lớp.

Teleop VR: từ PICO/ZED đến HDF5
Walkthrough pipeline EgoHumanoid: PICO/ZED, HDF5 thô, 5 stage xử lý và checklist consent/licensing cho dữ liệu humanoid.

Căn góc nhìn người sang robot
Giải thích cách EgoHumanoid dùng depth warping và inpainting để biến video egocentric của người thành quan sát tương thích robot.

unifolm-vla + G1 (Bài 5): inference server và SSH tunnel
Bài cuối series: khởi động FastAPI inference server, kết nối G1 qua SSH tunnel, chạy arm VLA và locomotion đồng thời — kèm safety checklist, debug guide.
Retarget SMPL-X sang Unitree G1
Trace pipeline retarget của GRAIL: SMPL-X sang G1, hand action, table geometry, lift threshold và BPS.

Train SONIC, export và đánh giá GRAIL
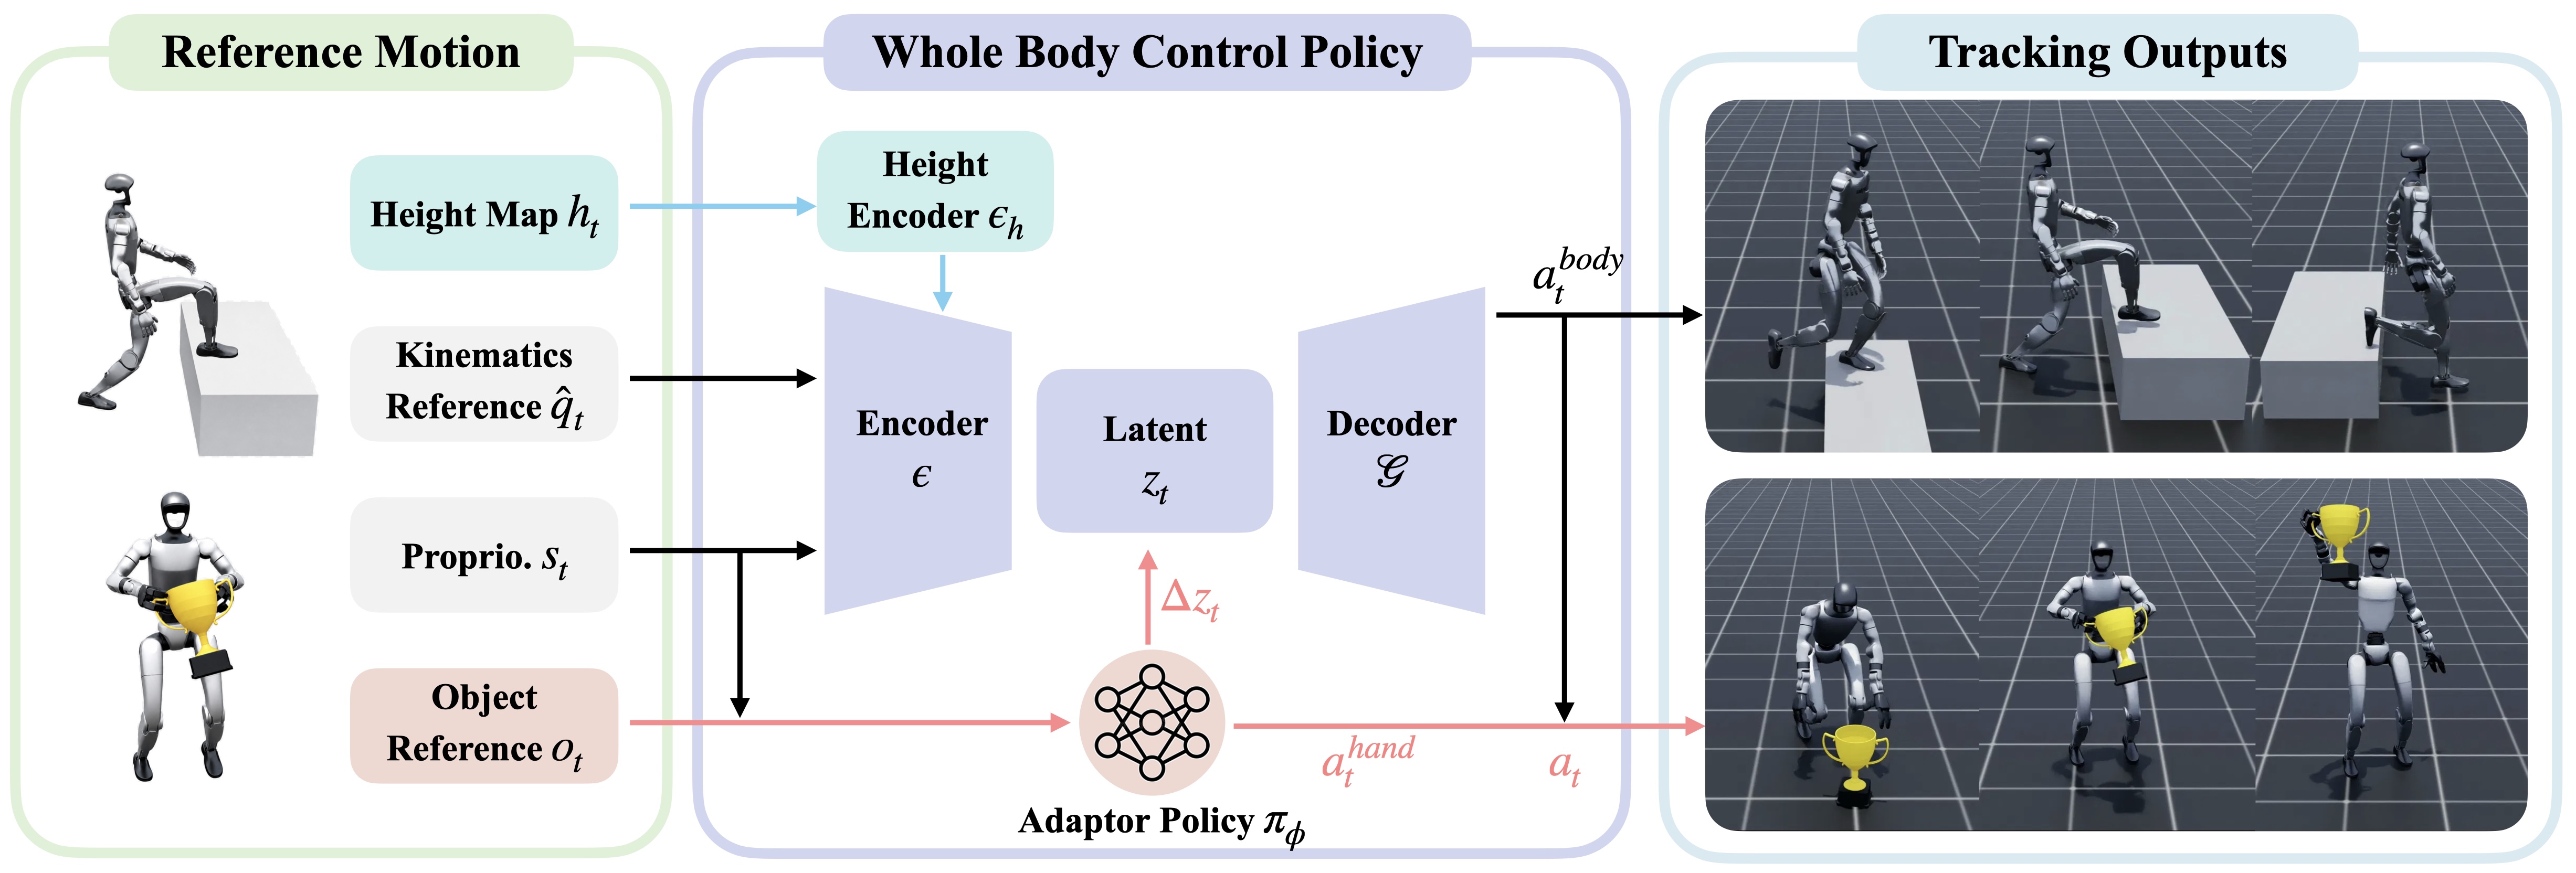
Train task-general tracker trong SONIC, nối số liệu paper với code path, export rollout thành motion library.

Tạo asset 3D và terrain cho GRAIL
Tách hai nhánh asset trong GRAIL: terrain thủ tục và Hunyuan3D text-to-mesh cho loco-manipulation.

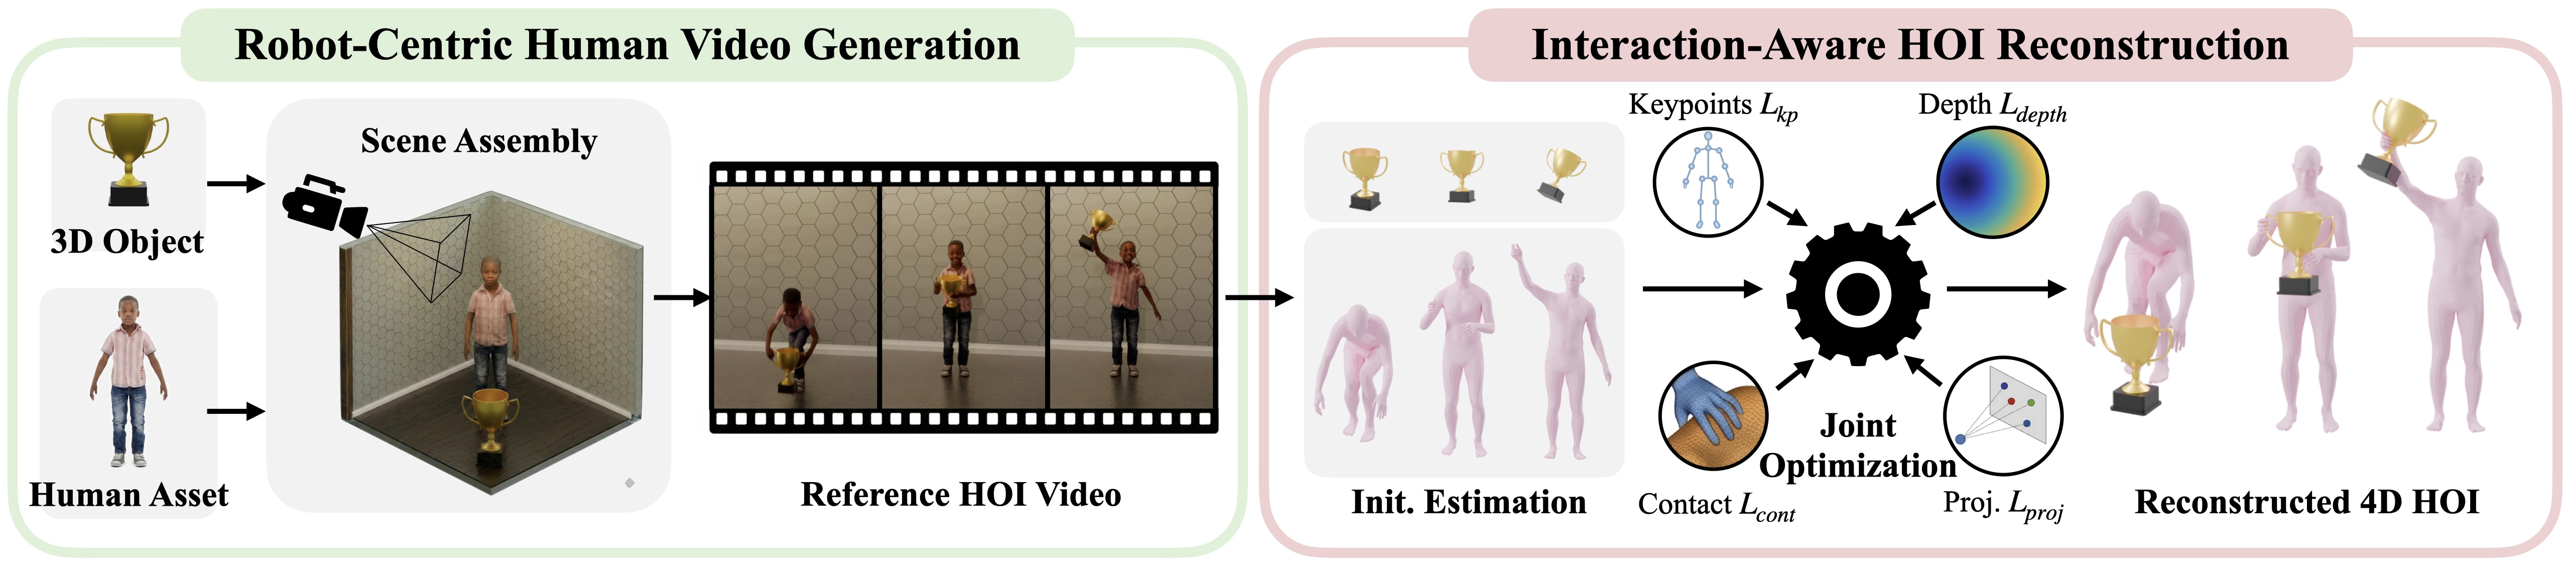
Sinh video 2D HOI bằng Blender và Kling
Chạy gen_2dhoi cho cordless_drill: Bullet settling, scale/prompt refinement, render scene và video Kling.

Tái dựng 4D HOI: GEM, SAM2, MoGe
Giải thích stack recon_4dhoi: pose người, mask/depth, FoundationPose, HOIOptimizer, filtering và visualization.

unifolm-vla + G1 (Bài 4): fine-tune Qwen2.5-VL-7B, LoRA
Fine-tune unifolm-vla từ checkpoint Qwen2.5-VL-7B-Instruct (vì Unifolm-VLM-0 chưa public) — approach chính thức 8-GPU DeepSpeed và workaround single-GPU QLoRA.

Whole-body VLA: kết hợp UMI + mocap/VR để thu data toàn thân
Mở rộng UMI từ upper-body manipulation sang whole-body humanoid data collection bằng mocap hoặc VR teleop — phân tích từ HumanPlus, OmniH2O, Open-TeleVision.

GR00T N1 + G1 (Bài 5): sim2real và eval humanoid-bench
Closing the loop: domain randomization trong Isaac Lab, actuator modeling thu hẹp sim2real gap, deploy G1 thật, evaluate bằng humanoid-bench, kèm debug guide.
VLA + WBC repos Trung Quốc: Unitree, THU RDT-1B, cộng đồng
GitHub repos VLA và Whole-Body Control từ Trung Quốc và cộng đồng mở — Unitree (unifolm-vla, xr_teleoperate, unitree_rl_gym), THU RDT-1B, RobotEra humanoid-gym.

GR00T N1 + G1 (Bài 4): deploy GR00T-WBC — GEAR + SONIC
Deploy GR00T-WBC (GEAR upper body 50Hz + SONIC locomotion 200Hz) trên Unitree G1 với checkpoint GR00T N1 đã fine-tune — joint mapping, PD tuning, safety.
VLA + WBC repos từ Mỹ: GR00T, openpi, HumanPlus, TeleVision
GitHub repos VLA và WBC từ công ty, lab Mỹ — NVIDIA Isaac-GR00T, GR00T-WBC, Physical Intelligence openpi, Berkeley HumanPlus, Stanford TeleVision, OpenHelix.
Bộ phần cứng humanoid robot: roadmap mua linh kiện
Hướng dẫn chọn phần cứng humanoid robot theo từng giai đoạn: compute, actuator, camera, IMU, nguồn, safety, logging và vị trí đặt affiliate links tự nhiên.
Chọn camera cho humanoid robot: RGB-D và wrist camera
Hướng dẫn chọn camera cho humanoid robot: head RGB-D, wrist camera, RealSense, OAK-D, latency, ROS 2, calibration và affiliate placement.

unifolm-vla + G1 (Bài 3): pipeline JSON → LeRobot → RLDS
Chuyển đổi dữ liệu teleoperation 3 bước: JSON (xr_teleoperate) sang LeRobot V2.1, sang HDF5, sang RLDS chuẩn cho training unifolm-vla — kèm cách verify dataset.

GR00T N1 + G1 (Bài 3): fine-tune — GPU, config, script
Hướng dẫn fine-tune GR00T N1 (2B params) với LeRobot dataset từ G1 — GPU, training config, tránh overfitting, evaluate checkpoint trước khi deploy.
Bản đồ repos VLA + WBC 2025-2026: GitHub repos humanoid
Tổng hợp repos GitHub đang hoạt động của công ty, lab nghiên cứu humanoid về VLA (Vision-Language-Action) và WBC (Whole-Body Control) — từ NVIDIA đến Unitree.
Chọn Jetson cho humanoid robot: Orin Nano hay Orin NX?
So sánh Jetson Orin Nano, Orin NX và cloud GPU cho humanoid robot theo ROS 2, camera, VLA inference, logging, training và ngân sách.

GR00T N1 + G1 (Bài 2): thu data Isaac Lab và xr_teleoperate
Hướng dẫn thu data cho GR00T N1 theo hai track: Isaac Lab simulation teleop (không cần robot) và xr_teleoperate thật trên G1 — ra LeRobot format cho fine-tune.

unifolm-vla + G1 (Bài 2): thu dữ liệu với xr_teleoperate
Hướng dẫn setup xr_teleoperate với Meta Quest 3, kết nối G1, record demo, và mẹo thu dữ liệu chất lượng cao để VLA học hành vi chính xác trên phần cứng thật.

GR00T N1 + G1: kiến trúc WBC+VLA decoupled 6Hz–500Hz
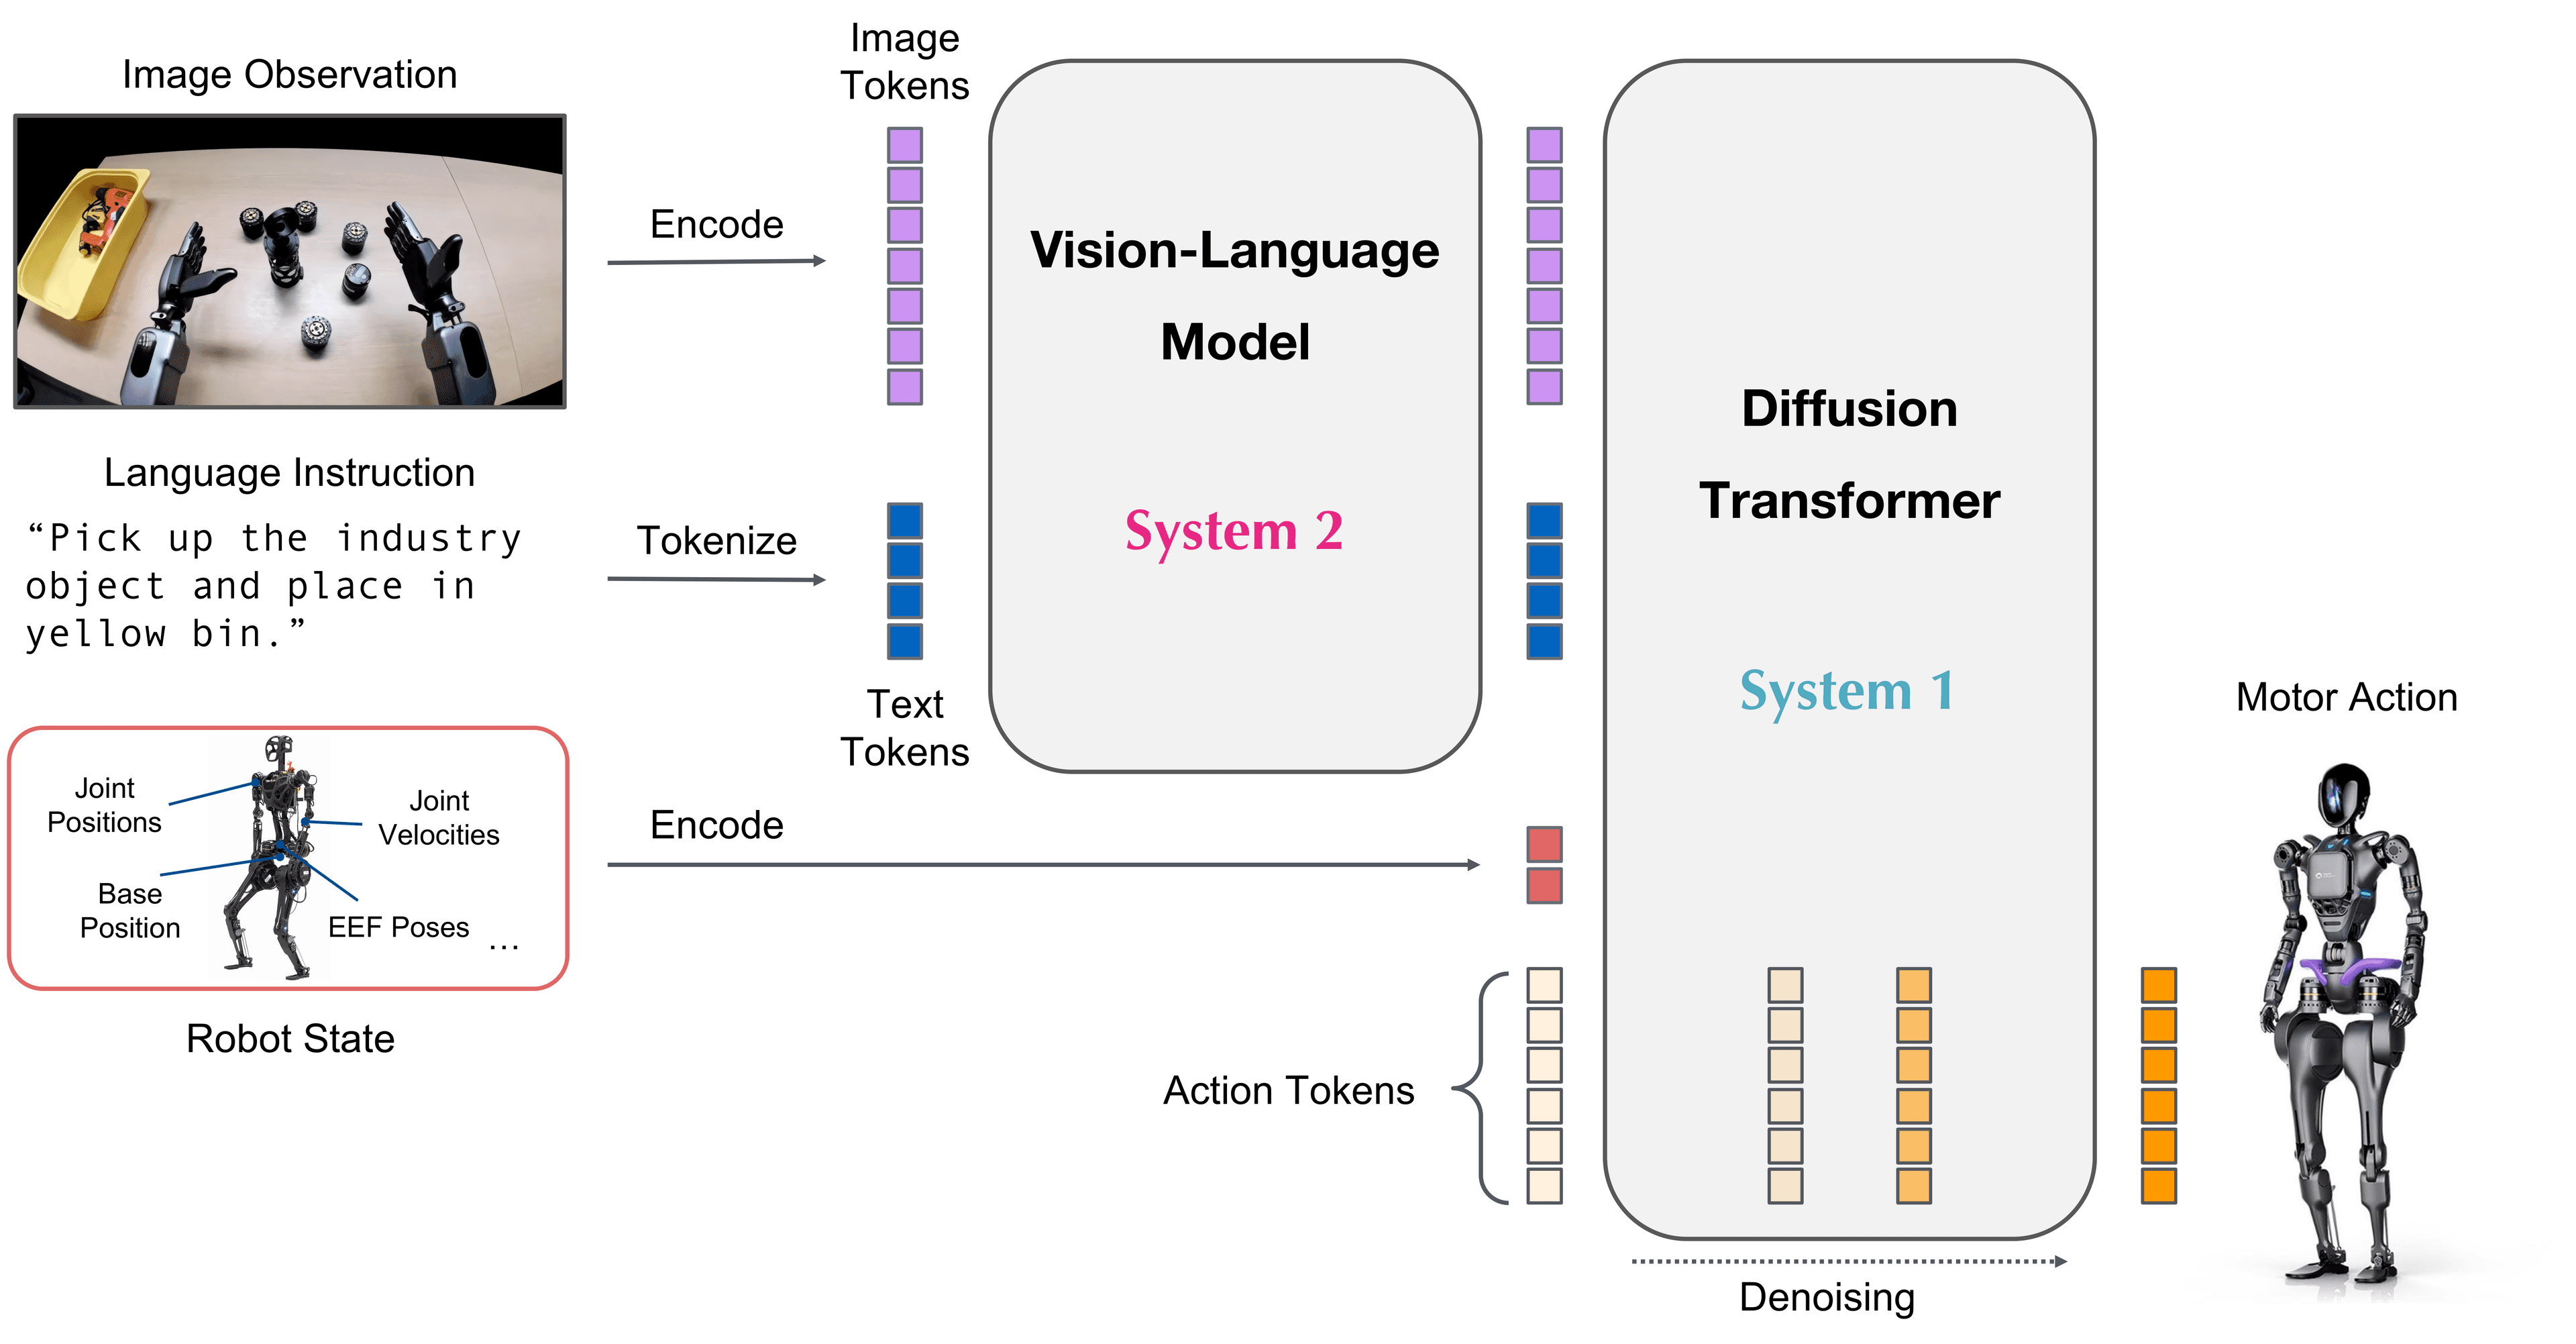
Hiểu cách GR00T N1 (VLA 6Hz) kết hợp GR00T-WBC (200Hz) điều khiển Unitree G1 — kiến trúc decoupled, vì sao không chạy end-to-end, và cách adapt cho robot khác.

unifolm-vla + G1 (Bài 1): kiến trúc hệ thống WBC+VLA
Kiến trúc 3 repo — unifolm-vla (VLA), xr_teleoperate (thu dữ liệu), unitree_rl_gym (locomotion) — cách kết nối thành pipeline whole-body control cho G1.

SUGAR: Train Humanoid từ Video Người, Không Cần Reward
Hướng dẫn chi tiết SUGAR (arXiv 2026.05) — framework học loco-manipulation cho humanoid từ video người thật, full open-source, beginner-friendly từ A đến Z.

Booster Gym: Train Humanoid T1 Sim-to-Real Với Isaac Gym
Hướng dẫn chi tiết Booster Gym — RL framework end-to-end open-source train humanoid Booster T1 walking từ teleop đến deploy thực tế.
LIFT humanoid ICLR 2026: pretrain SAC + world model finetune
Reproduce LIFT ICLR 2026: pretrain SAC trong MuJoCo Playground rồi sim2sim finetune world model trên Brax cho Booster T1, Unitree G1.
SteadyTray: Dạy Unitree G1 bưng khay bằng Residual RL
Hướng dẫn chi tiết reproduce SteadyTray trên IsaacLab — humanoid Unitree G1 bưng khay không rơi đồ bằng kiến trúc Residual RL hai tầng.
Sim-to-Real cho Humanoid: Deployment Best Practices
Pipeline hoàn chỉnh deploy RL locomotion policy lên robot humanoid thật — domain randomization, system identification, safety, và Unitree SDK.

Humanoid Parkour: Jumping, Climbing và Obstacle Course
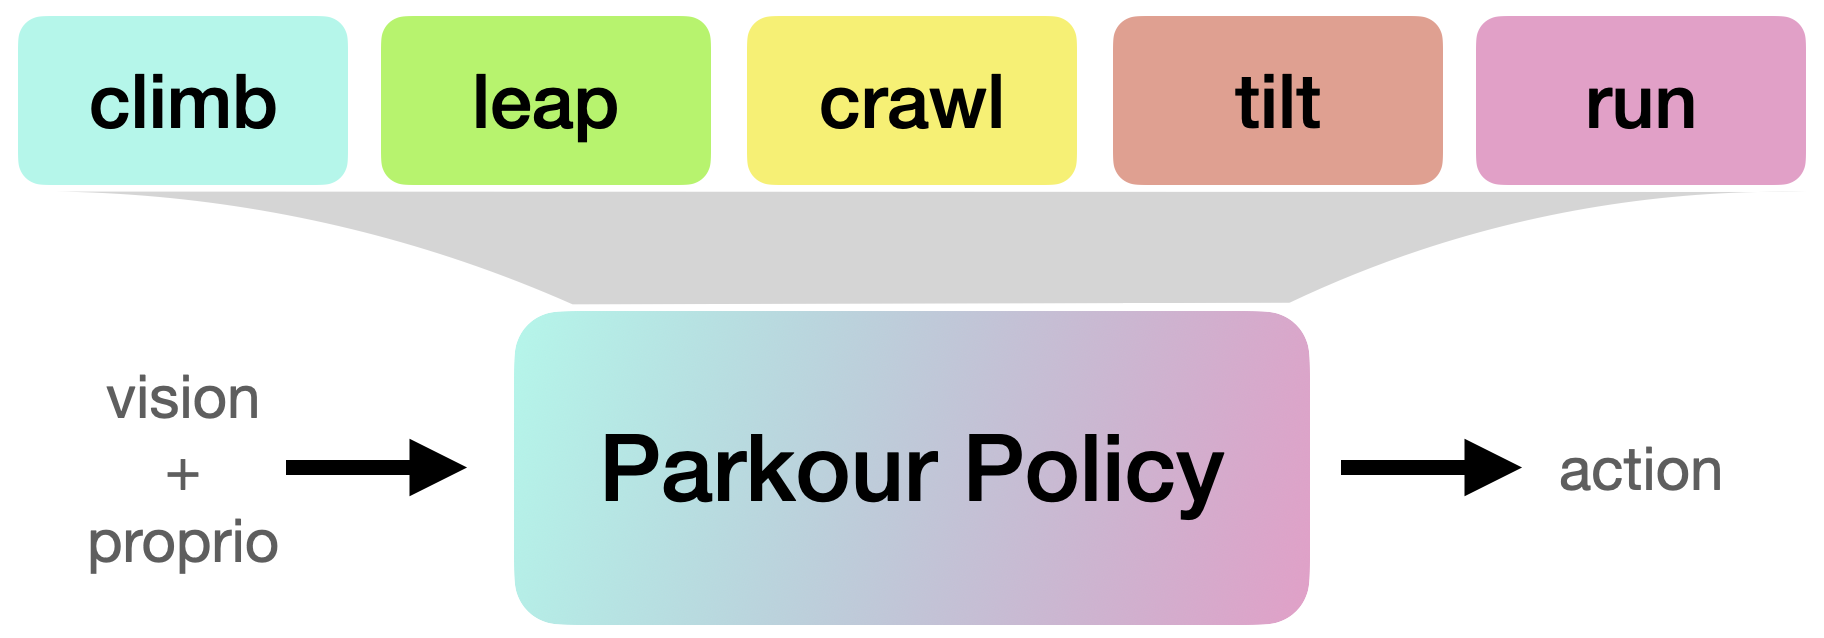
Parkour cho humanoid robot — nhảy chướng ngại vật, leo cầu thang, vượt địa hình khó bằng RL với terrain perception.

Loco-Manipulation: Walking trong khi bê và thao tác vật thể
Kết hợp locomotion và manipulation: bê hộp, đẩy xe, mở cửa trong khi đi, với reward design multi-objective và training pipeline.

Unitree H1-2: Enhanced Locomotion với New Hardware
Khám phá H1-2 với dexterous hands và improved actuators, cách hardware mới ảnh hưởng locomotion, và loco-manipulation cơ bản.

Unitree H1: Running, Turning và Dynamic Motions
Mở rộng H1 policy sang running 2+ m/s, sharp turning, lateral walking, và multi-gait command-conditioned policy.
Unitree H1: Full-size Humanoid Locomotion Training
Huấn luyện locomotion cho Unitree H1 full-size, so sánh với G1, và điều chỉnh reward + PD gains cho robot 1.8m.
Unitree G1 vs H1 vs Tesla Optimus: So sánh humanoid 2026
Phân tích chi tiết 3 nền tảng humanoid robot phổ biến nhất — specs, giá thành, SDK và khả năng ứng dụng thực tế.

Unitree G1: Terrain Adaptation và Robust Walking
Mở rộng walking policy cho G1 lên terrain phức tạp với curriculum learning, domain randomization, và teacher-student training.

Unitree G1: Train Walking Policy từ Scratch trong Isaac Lab
Hướng dẫn từng bước train walking policy cho Unitree G1 với PPO trong Isaac Lab, từ config đến evaluation.

Reward Engineering cho Bipedal Walking: Thiết kế reward
Phân tích chi tiết 12+ reward terms cho humanoid walking, kỹ thuật tránh reward hacking, và reward curriculum từ đứng đến đi.

RL Locomotion cho Humanoid: Cơ bản và Environment Setup
Tìm hiểu tại sao locomotion humanoid là bài toán khó, MDP formulation cho bipedal walking, và setup Isaac Lab environment cho Unitree G1.
Tương lai Humanoid: Cơ hội cho kỹ sư robotics
Thị trường humanoid robot $38B vào 2035, xu hướng tuyển dụng, kỹ năng cần thiết và lộ trình học cho kỹ sư robotics Việt Nam.

Loco-Manipulation: Robot vừa đi vừa thao tác
Kỹ thuật điều khiển humanoid đồng thời di chuyển và thao tác vật -- decoupled control, teleoperation và imitation learning.

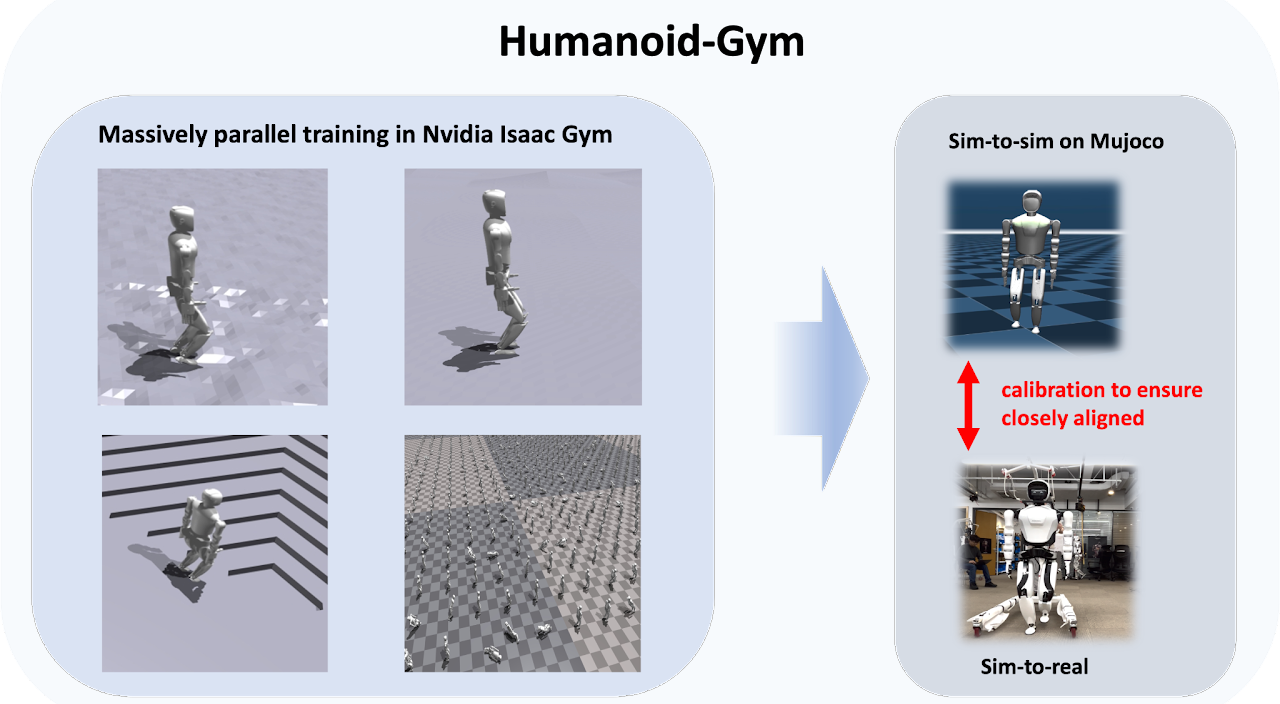
RL cho Humanoid: Humanoid-Gym đến sim2real
Hướng dẫn train locomotion policy cho humanoid robot với Humanoid-Gym, từ cấu hình reward đến zero-shot sim-to-real transfer.

Whole-Body MPC: Điều khiển toàn thân real-time
Whole-body Model Predictive Control với MuJoCo và iLQR -- từ lý thuyết contact dynamics đến deploy real-time trên humanoid robot.
Humanoid control cơ bản: IK đến task-space control
Từ Inverse Kinematics đến operational space control -- lý thuyết và code Python cho điều khiển humanoid robot cân bằng và thực hiện task.
Humanoid Robots 2026: Toàn cảnh các nền tảng
So sánh chi tiết Atlas, Optimus Gen 3, Figure 02, Unitree H1/G1/H2, Fourier GR-2 và 1X NEO -- specs, giá, SDK và ROS 2 support.
Robot Humanoid: Từ nghiên cứu đến ứng dụng thực tế
Tổng quan robot Humanoid — bipedal walking, whole-body control và các nền tảng Tesla Optimus, Figure 02, Unitree H1.