Research & Trends
Đọc paper và phân tích xu hướng từ ICRA, CoRL, RSS, IROS, Science Robotics — cái gì thật sự quan trọng và cái gì là hype.
24 bài trong chủ đề này
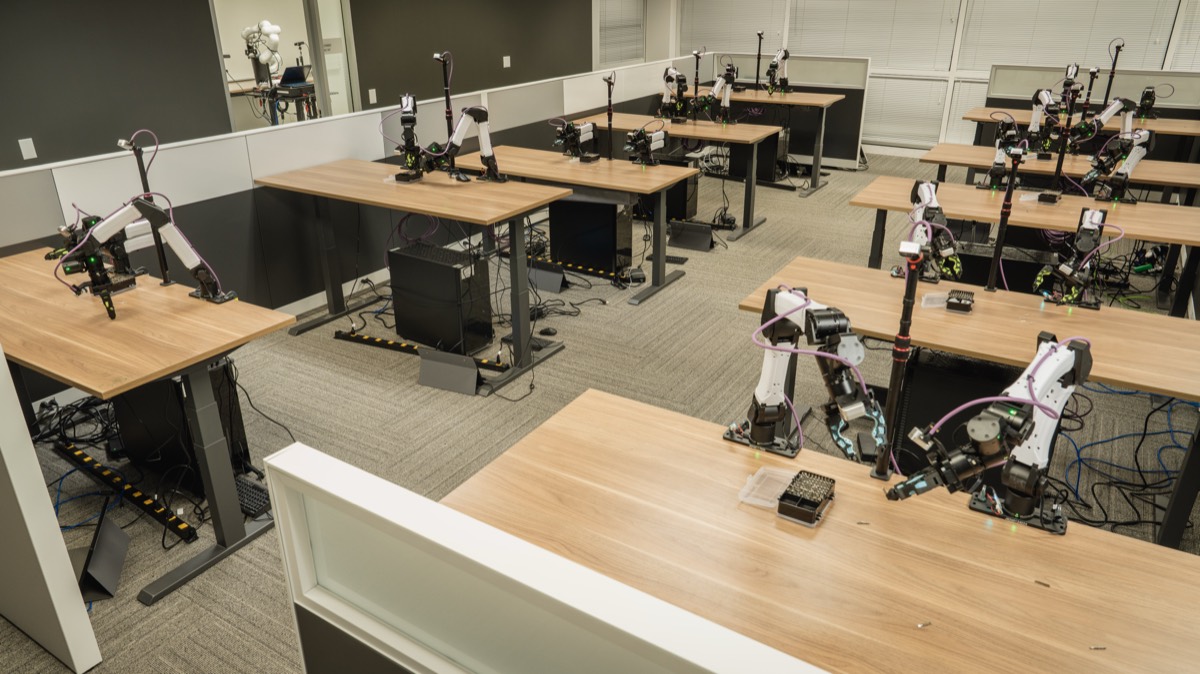
ENPiRE: AI Agents Dạy Robot Tự Cải Thiện Policy
ENPiRE của NVIDIA GEAR Lab cho phép coding agents (Claude Code, Codex, Kimi) tự chạy thí nghiệm robot thực, đạt 99% success rate mà không cần giám sát người.

Perception 3D cho humanoid: Omni-Manip & spatial reasoning
Humanoid vừa đi vừa với tay xa cần perception ngoài FOV camera. Phân tích Omni-Manip và Active Spatial Reasoning — 2 paper humanoid 2026.

WholeBodyVLA: video egocentric + RL loco-manipulation
WholeBodyVLA học từ video egocentric action-free, nối VLA cấp cao với RL cấp thấp cho whole-body loco-manipulation. Paper ICLR 2026, test trên AgiBot X2.

Thu data manipulation: teleop vs robot-free vs video
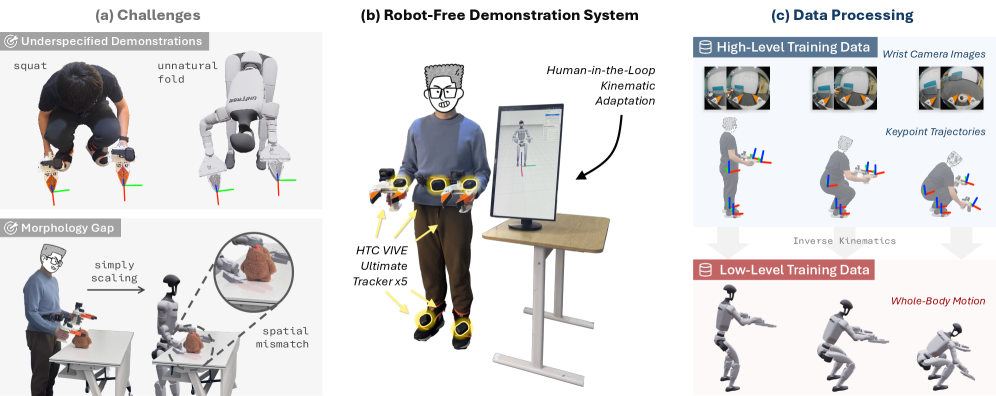
Ba chiến lược thu dữ liệu whole-body manipulation: teleop, robot-free demo (HuMI), video egocentric action-free — so sánh cost/quality/throughput.

Robo3R: tái dựng 3D feed-forward cho robot arm
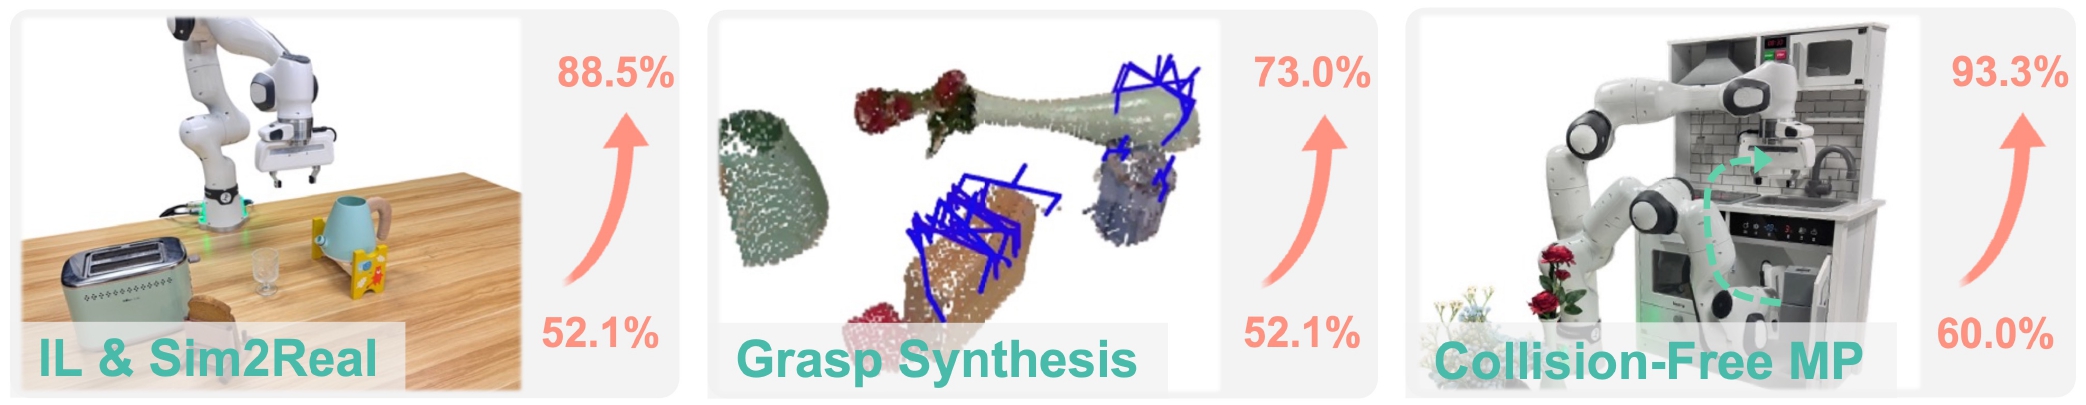
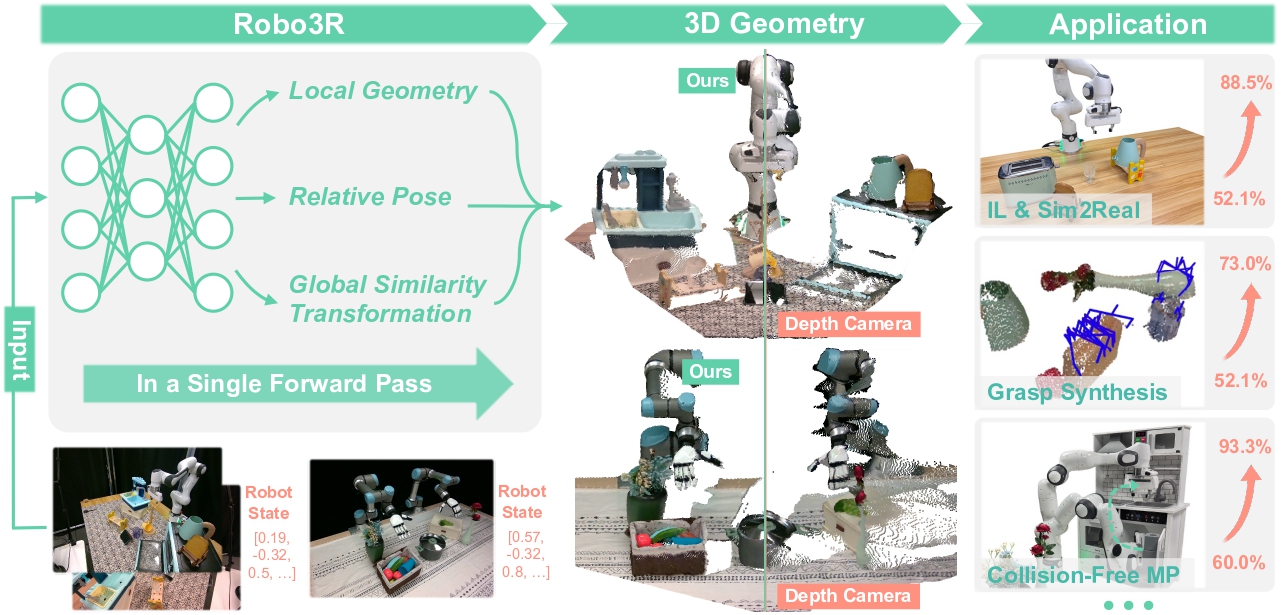
Từ camera RGB và trạng thái robot, Robo3R dựng hình học 3D metric-scale thời gian thực — không cần depth sensor, không cần SLAM, 43 Hz single view.

Vì sao VLA 2D chưa đủ cho manipulation
VLA dùng ảnh RGB 2D đang chạm trần: depth ambiguity, occlusion, thiếu metric scale. Bài mở đầu series: vì sao 3D là hướng đi tất yếu, từ DP3 đến WholeBodyVLA.
Cuộc Chiến Data: Ai Sở Hữu Dữ Liệu Robot Humanoid 2026?
Cuộc chiến dữ liệu robot humanoid: AgiBot World vs Open X-Embodiment vs π0 của Physical Intelligence vs LeRobot — ai đang thắng và vì sao quan trọng.
Toàn cảnh Robot Việt Nam 2026: Thị trường và Cơ hội
Thị trường robot Việt Nam 2026 — từ TOSY đến robot ngoại tại nhà máy FDI, AMR logistics đến cánh tay robot. Cơ hội và thách thức cho kỹ sư, doanh nghiệp.

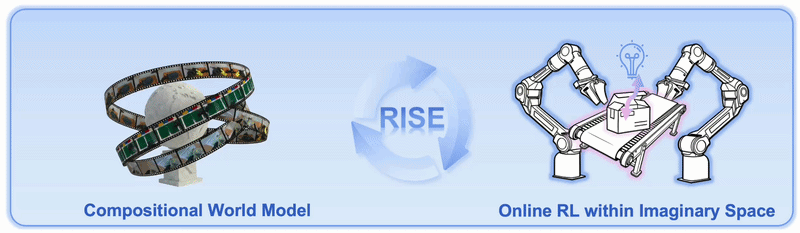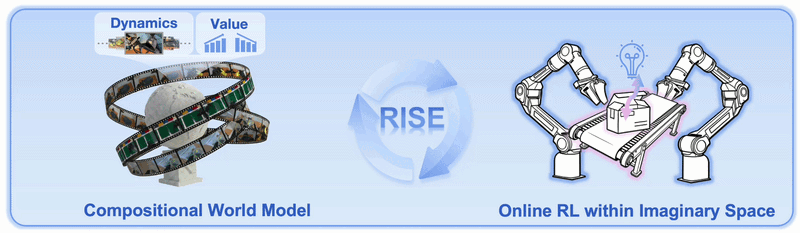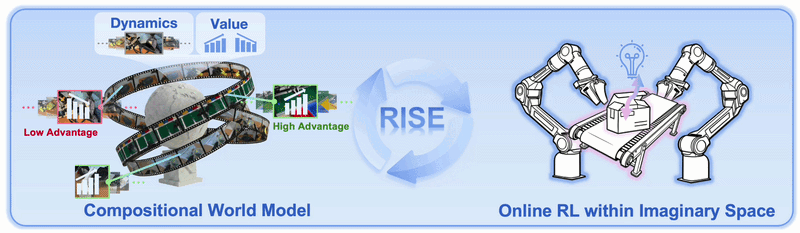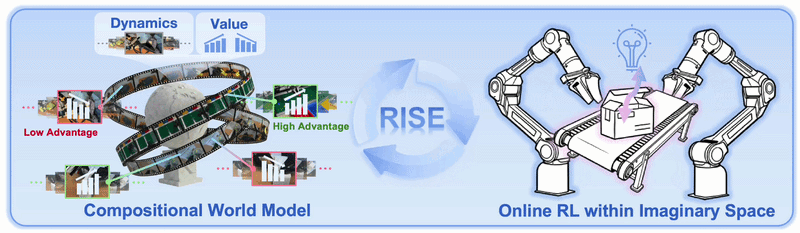
RISE: VLA tự cải thiện bằng imagination
RISE dùng compositional world model để cho VLA robot học RL trong imagination, giảm tương tác thật nhưng vẫn tăng mạnh kết quả manipulation.

Robot Ping-Pong DeepMind: AI Đánh Bóng Bàn Trình Độ Người
Cách Google DeepMind xây dựng robot đánh bóng bàn trình độ nghiệp dư bằng Reinforcement Learning, kiến trúc phân cấp LLC-HLC, và kỹ thuật sim-to-real zero-shot.

AGIBOT WORLD 2026: Dataset Thế Giới Thực Cho Robot Bắt Chước
Hướng dẫn thực hành khám phá AGIBOT WORLD 2026 — dataset lớn nhất thế giới thu thập 100% từ môi trường thật, cùng mô hình GO-1 ViLLA và thách thức ICRA 2026.

FAME: RL Thích Ứng Lực cho Humanoid Manipulation
Force-Adaptive RL mở rộng không gian manipulation cho humanoid — deploy trên Unitree H1-2, 73.84% success rate

Sim-to-Real RL cho Dexterous Manipulation trên Humanoid
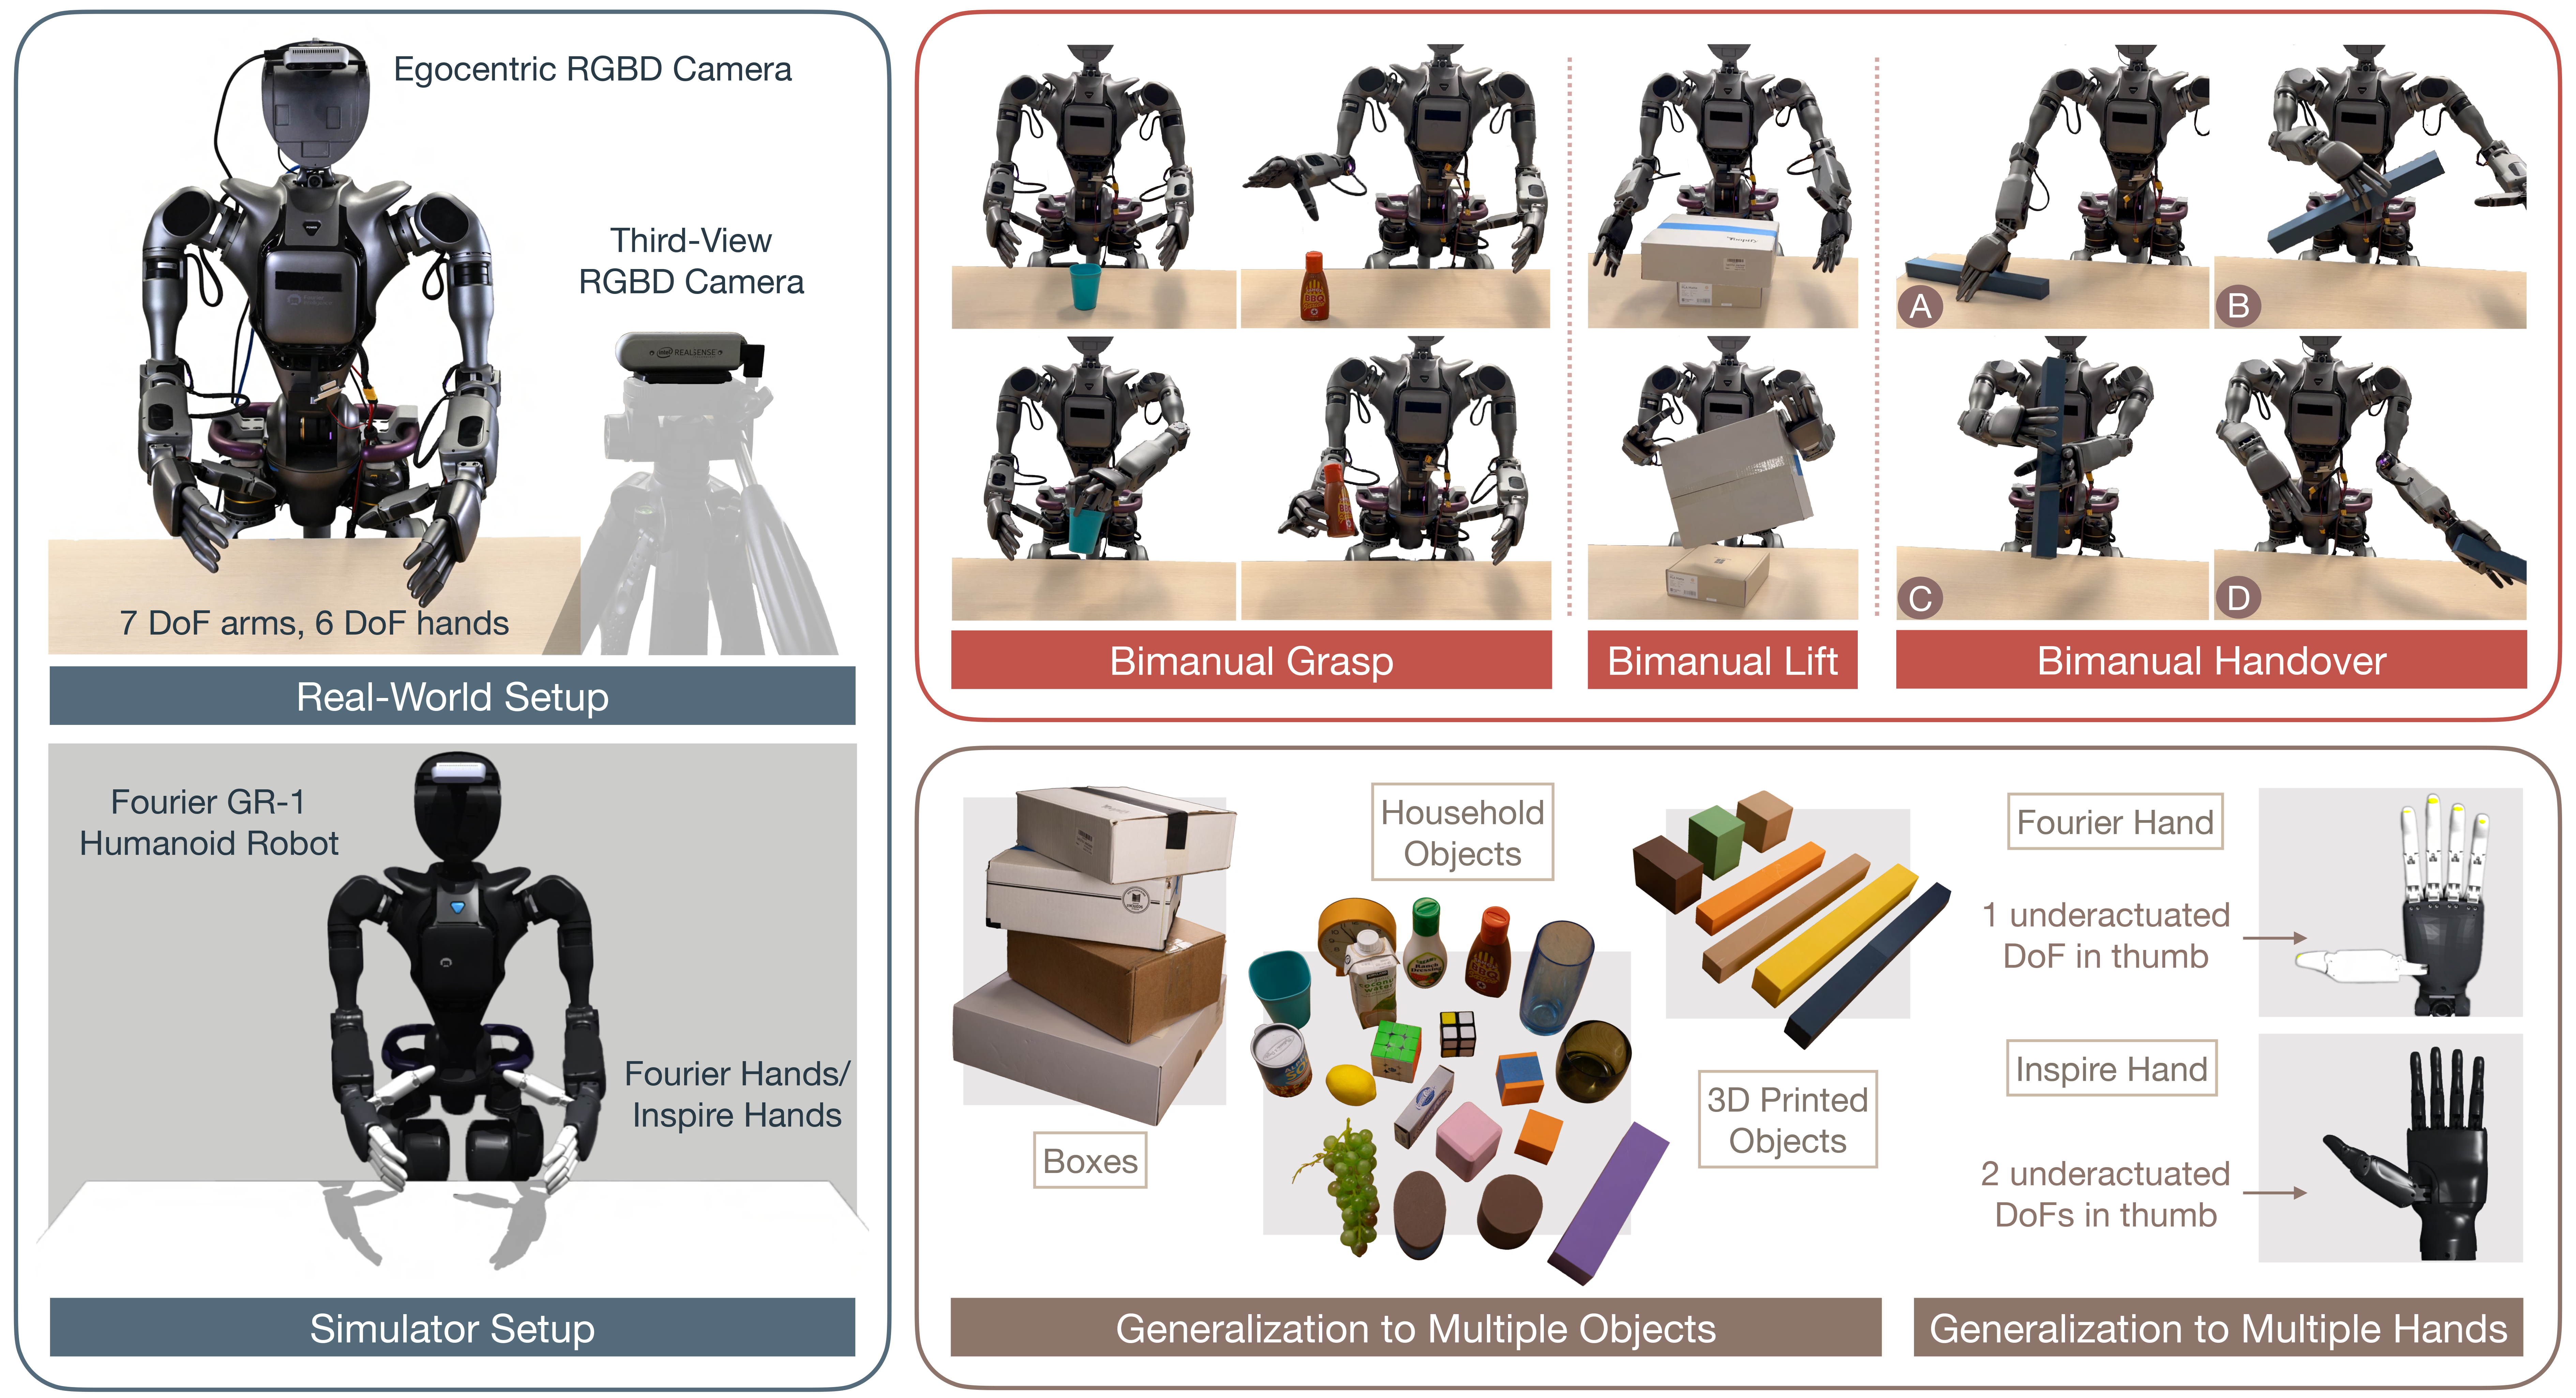
Pipeline hoàn chỉnh từ simulation đến robot thật — grasp, box lift, bimanual handover với automated real-to-sim tuning
IROS 2026: Papers navigation và manipulation đáng theo dõi
Phân tích papers nổi bật về autonomous navigation và manipulation — chuẩn bị cho IROS 2026 Pittsburgh.
IROS 2026 Preview: Những gì đáng chờ đợi
IROS 2026 Pittsburgh — preview workshops, competitions và nghiên cứu navigation, manipulation hàng đầu.
ISO 10218 thực hành: Risk Assessment cho robot hàn
Hướng dẫn thực hiện risk assessment theo ISO 10218 cho cell robot hàn — từ hazard identification đến safety measures.
Embodied AI 2026: Toàn cảnh và xu hướng
Tổng quan embodied AI -- từ foundation models, sim-to-real đến robot learning tại scale với open-source tools.
Trung Quốc dẫn đầu cuộc đua Humanoid Robot 2026
Phân tích thị trường humanoid Trung Quốc -- Unitree, UBTECH, Fourier, Agibot và chiến lược quốc gia.
RSS 2026: Papers sim-to-real và manipulation đáng đọc
Phân tích papers nổi bật sẽ trình bày tại RSS 2026 Sydney — sim-to-real transfer và dexterous manipulation.
RSS 2026 Preview: Xu hướng nghiên cứu robotics
Những gì đáng chờ đợi tại RSS 2026 Sydney — workshops, keynotes và các hướng nghiên cứu hot nhất.
ICRA 2026: Papers đáng đọc nhất trước hội nghị Vienna
Phân tích các papers nổi bật được accept tại ICRA 2026 Vienna — xu hướng VLA, sim-to-real và 3D perception.
ICRA 2026 Preview: 5 nghiên cứu đáng chú ý nhất
Tổng hợp 5 paper nổi bật được accept tại ICRA 2026 Vienna — từ humanoid locomotion đến foundation models cho manipulation.
Career Robotics tại Việt Nam 2026: Cơ hội và lộ trình
Phân tích thị trường tuyển dụng robotics VN -- skills cần thiết, mức lương và lộ trình học tập cho kỹ sư.
An toàn robot công nghiệp: ISO 10218 và ISO/TS 15066
Hiểu rõ các tiêu chuẩn ISO 10218 và ISO/TS 15066 để thiết kế và triển khai robot công nghiệp an toàn, đặc biệt là cobot làm việc cùng người.