Khác
Những gì không thuộc riêng pillar nào — tooling, hạ tầng, và các mảng kỹ thuật robotics cắt ngang.
19 bài trong chủ đề này
Cách giám sát robot ROS 2 từ xa: Hướng dẫn đầy đủ 2026
Hướng dẫn từng bước giám sát robot ROS 2 từ bất kỳ đâu — pin, CPU, trạng thái, heartbeat, alerts. Code chạy được, setup 10 phút. Miễn phí 3 robots.
Thay thế Formant: 5 nền tảng quản lý fleet robot 2026
Tìm alternative cho Formant năm 2026? So sánh thẳng thắn 5 nền tảng quản lý fleet robot — giá, hỗ trợ ROS 2, tính năng, và cái nào hợp với team bạn.
AWS RoboMaker 2026: 5 lựa chọn thay thế cho đội ROS 2
AWS RoboMaker đã đóng cửa tháng 9/2025. Đây là 5 lựa chọn thay thế tốt nhất để quản lý fleet robot ROS 2 năm 2026 — so sánh giá cả và hướng dẫn migration.
Lựa chọn thay thế InOrbit 2026: So sánh 5 nền tảng Fleet AMR
Tìm alternative InOrbit cho fleet AMR warehouse? So sánh thẳng thắn 5 nền tảng — giá, VDA 5050, hỗ trợ MiR/OTTO.
Freedom Robotics 2026: So sánh 5 nền tảng Fleet Robot
Freedom Robotics tốt, nhưng có thể không hợp bạn. So sánh thẳng thắn 5 alternatives — giá, ROS 2, free tier, video live. Gồm VnRobo, Formant, InOrbit.
ROS 2 từ A đến Z (P7): Simulation, rosbag2 và Debug
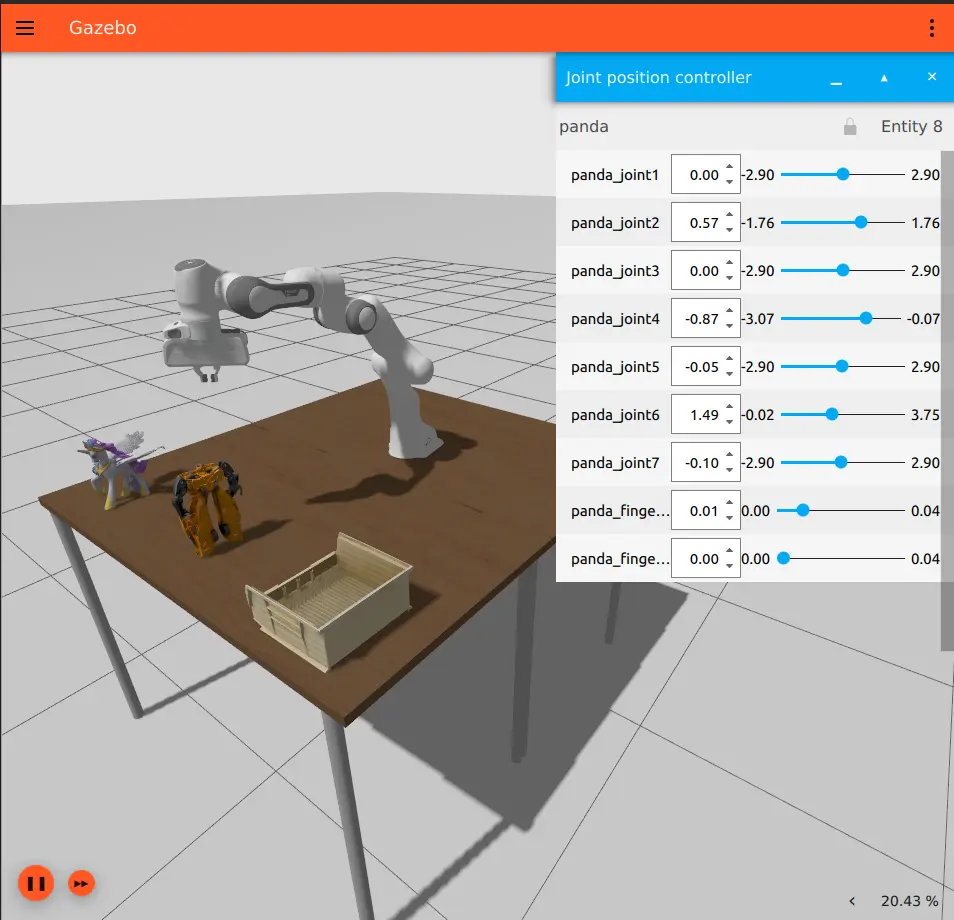
Mô phỏng robot trong Gazebo Harmonic, ghi/replay dữ liệu bằng rosbag2 (MCAP), và bộ công cụ debug ROS 2 — bài kết của series cho người mới (Jazzy, 6/2026).

ROS 2 từ A đến Z (P6): Nav2 — Robot tự hành
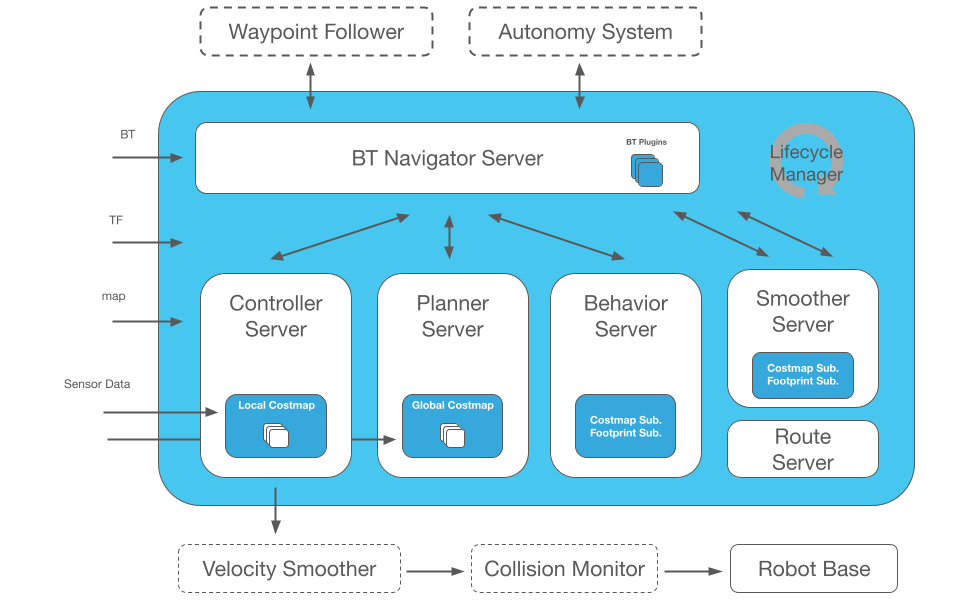
Cấu hình Nav2 stack để robot tự lập bản đồ SLAM và di chuyển tự động — từ simulation đến thực tế (Jazzy, cập nhật 6/2026).
Viết Hardware Interface cho ros2_control
Hướng dẫn tạo custom hardware interface — kết nối ros2_control với motor driver qua serial/CAN bus.

ROS 2 từ A đến Z (P5): ros2_control và Hardware
Kết nối ROS 2 với phần cứng thực — viết hardware interface C++ cho motor driver và đọc encoder với ros2_control framework (Jazzy, cập nhật 6/2026).

ROS 2 từ A đến Z (P4): TF2, URDF và RViz2
Mô tả hình dạng robot bằng URDF, theo dõi quan hệ toạ độ giữa các bộ phận bằng TF2, và nhìn tất cả trong RViz2 — ví dụ C++ và Python (Jazzy, 6/2026).

ROS 2 từ A đến Z (P3): Parameters, Launch, Lifecycle
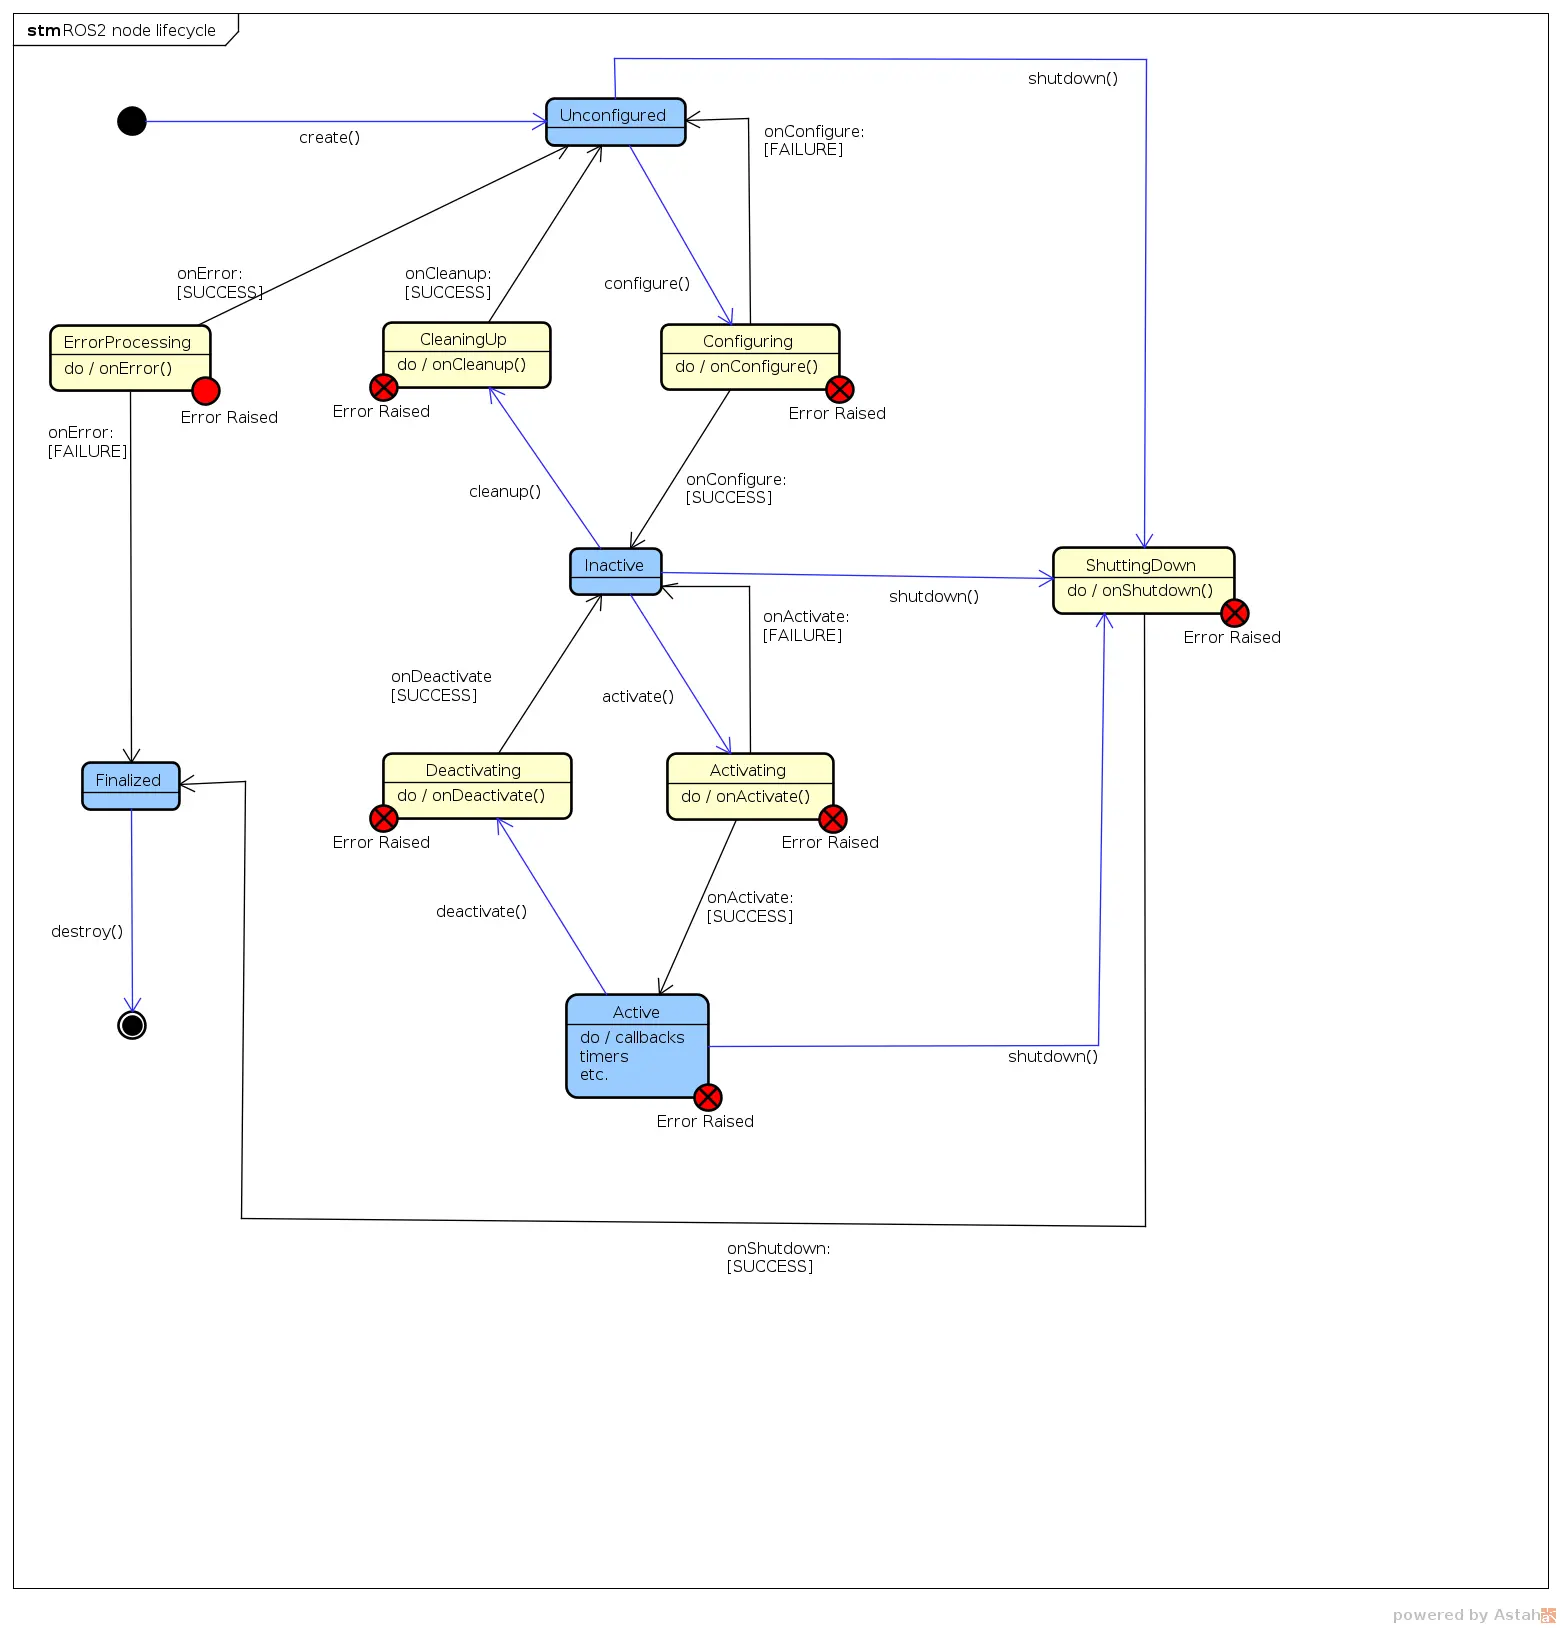
Cấu hình node linh hoạt bằng Parameters, khởi động hệ thống bằng Launch files, quản lý vòng đời node với Lifecycle — đầy đủ ví dụ C++ và Python (Jazzy).

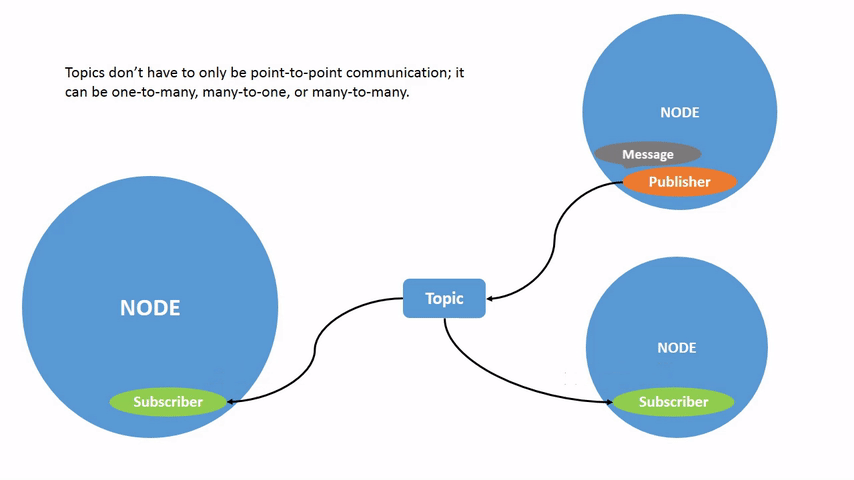
ROS 2 từ A đến Z (Phần 2): Topics, Services và Actions
Hiểu rõ 3 primitives giao tiếp trong ROS 2 — khi nào dùng Topic, Service hay Action cho robot của bạn.
PID Control cho Robot: Từ lý thuyết đến thực hành
Hiểu sâu PID controller — tuning Kp Ki Kd, anti-windup, và ứng dụng điều khiển motor robot với Python.

ROS 2 từ A đến Z (Phần 1): Cài đặt và Node đầu tiên
Cài đặt ROS 2 Jazzy trên Ubuntu 24.04 và viết node publisher/subscriber đầu tiên (Python & C++) — bước khởi đầu cho kỹ sư robotics (cập nhật 6/2026).

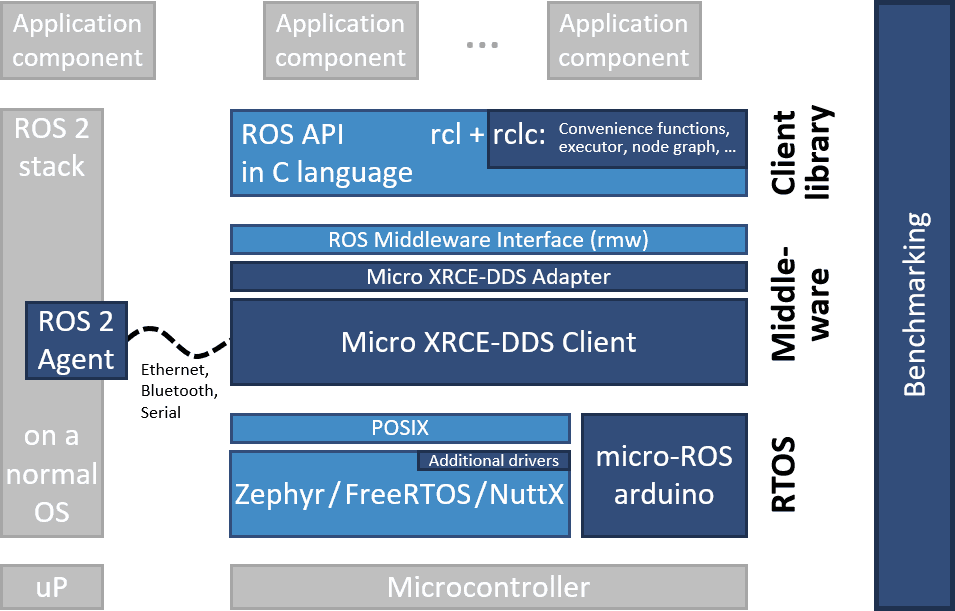
Micro-ROS: Kết nối microcontroller với hệ sinh thái ROS 2
Micro-ROS cho phép chạy ROS 2 trên microcontroller như ESP32 và STM32, mở rộng hệ sinh thái ROS 2 xuống tầng embedded.
MQTT Protocol: Giao tiếp giữa robot và cloud
MQTT Protocol cho robot và IoT — thiết lập broker, QoS levels, topic design và truyền telemetry từ robot lên cloud.
Triển khai ứng dụng IoT với Docker và Docker Compose
Hướng dẫn triển khai ứng dụng IoT với Docker và Docker Compose trên edge devices — đóng gói, quản lý nhất quán và dễ bảo trì.
Giới thiệu ROS 2: Nền tảng lập trình robot thế hệ mới
ROS 2 mang đến kiến trúc phân tán mạnh mẽ, hỗ trợ real-time và bảo mật — lý tưởng cho robot công nghiệp và tự hành.
Lập trình PLC Siemens S7-1200: Từ cơ bản đến ứng dụng
Tổng quan về lập trình PLC với TIA Portal — từ cấu hình phần cứng, viết ladder diagram đến kết nối SCADA trong hệ thống tự động hóa.