Locomotion
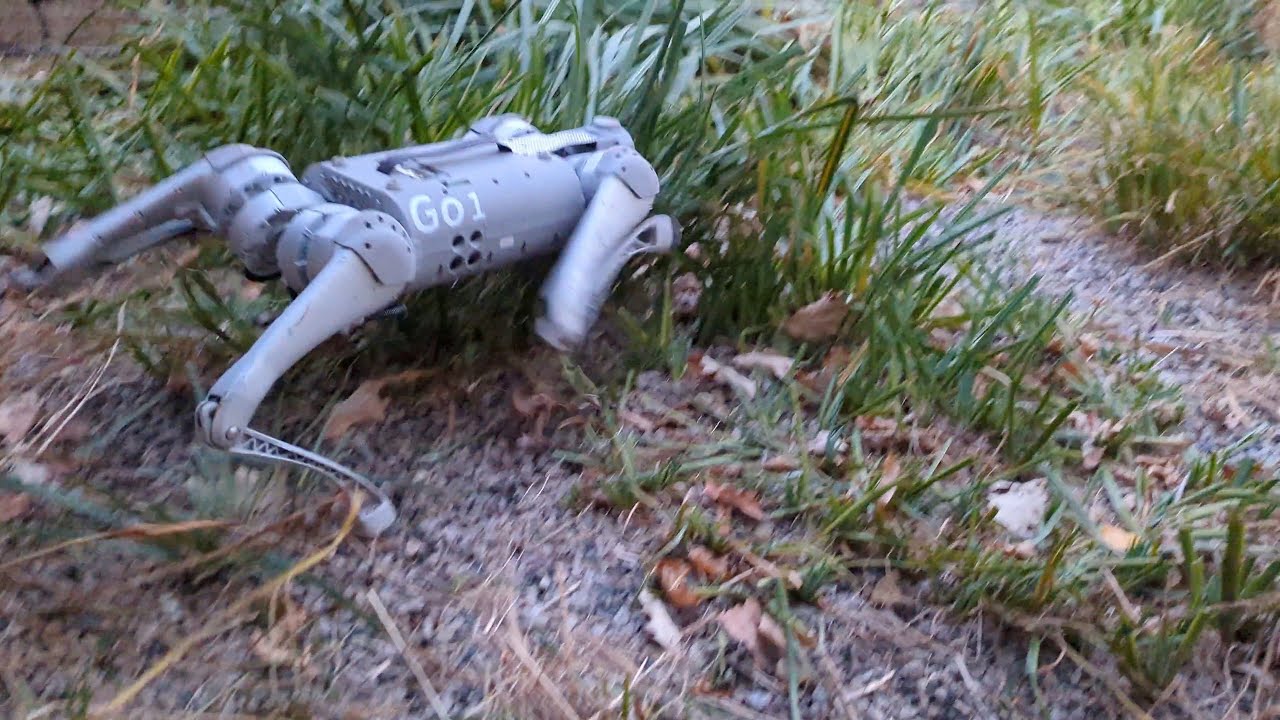
Làm robot đi, chạy và gượng dậy: gait cho quadruped và bipedal, thích nghi địa hình, và các controller giữ cho robot không đổ.
12 bài trong chủ đề này

Embodiment Adaptation: Quadruped Thích Nghi Phần Cứng 0.5s
Rapid Embodiment Adaptation giúp Go2 đi ổn định trong 0.5 giây khi chân bị khóa hoặc thêm 5 kg tải — UC San Diego & TU Darmstadt, arXiv 2608.01506.

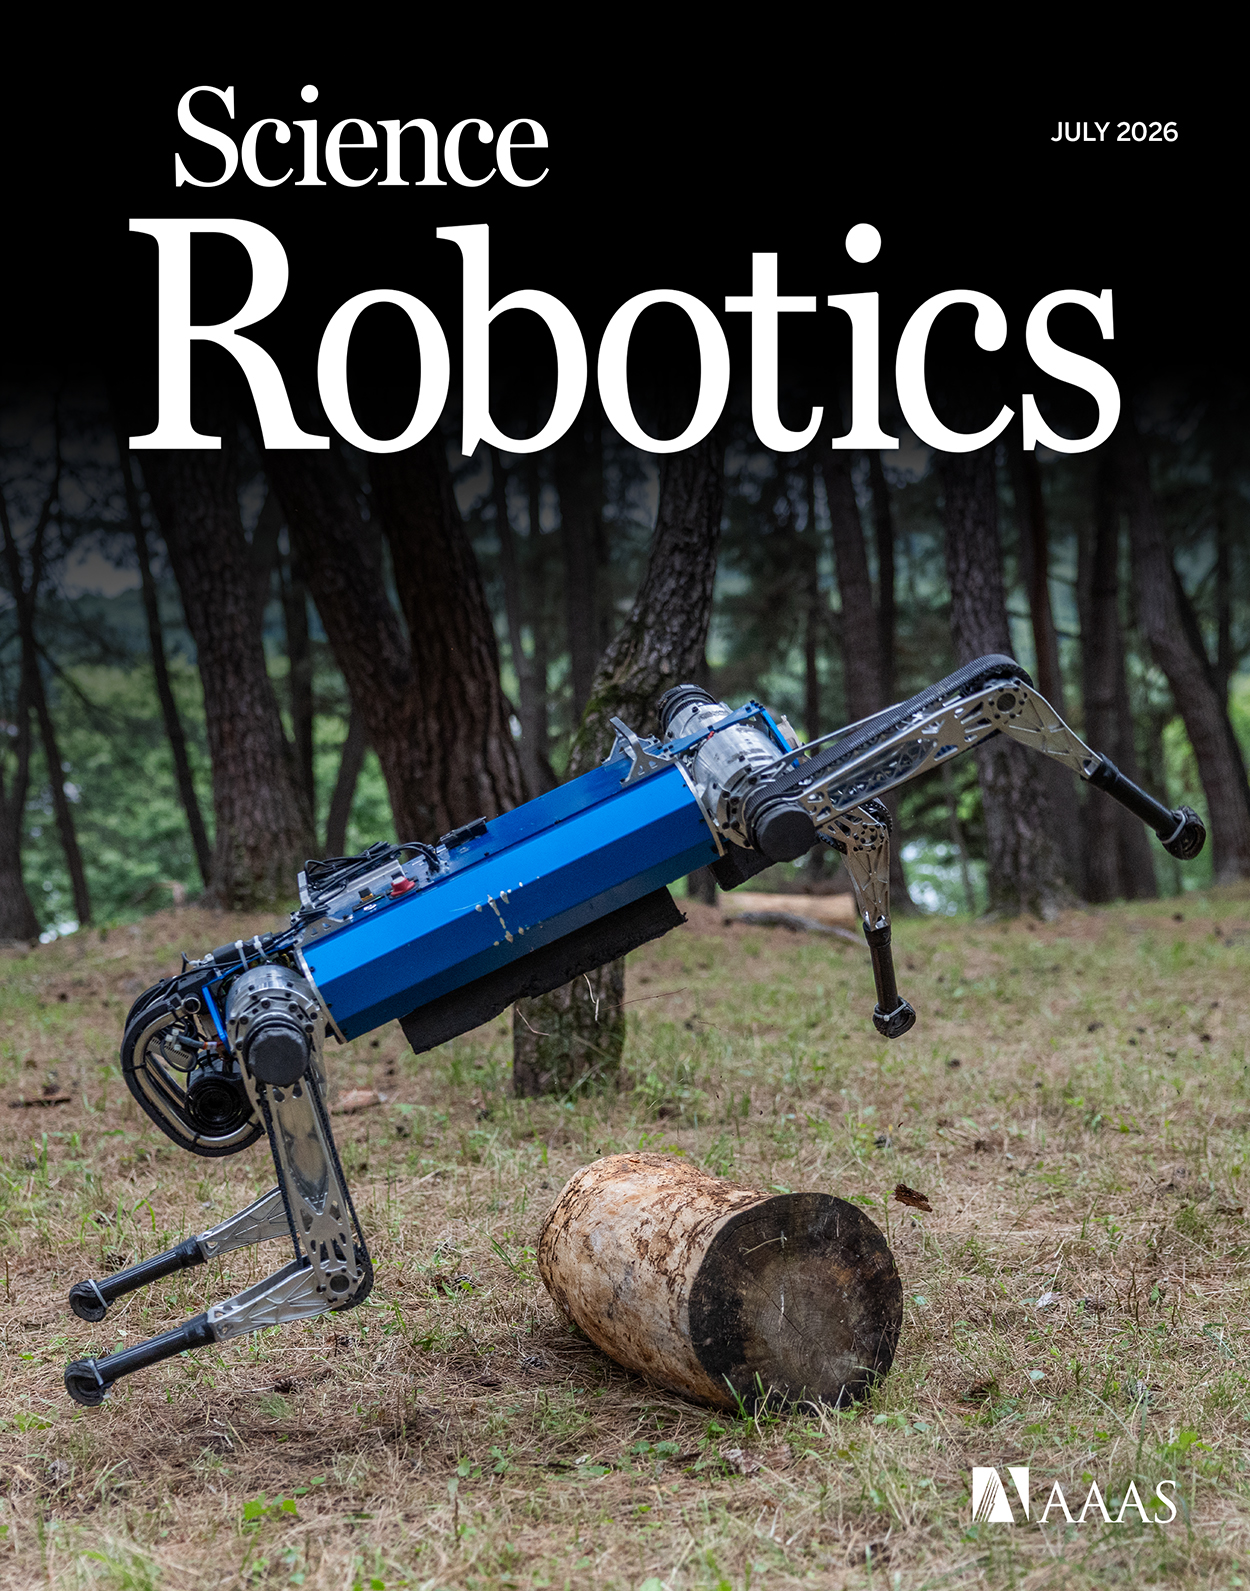
APT-RL: HOUND 6 m/s Với Multi-Skill Locomotion
KAIST HOUND đạt 6 m/s qua cầu thang 3 bậc nhờ APT-RL: Transformer VAE, PPO curriculum, perceptual distillation. Lên bìa Science Robotics 2026.

Debug MPC/WBID G1 bằng PlotJuggler
Dùng PlotJuggler để đọc SRBD, MPC, feet reference và wbid_solve_time trong stack G1 MuJoCo MPC/WBID.

Từ PD giữ dáng đến WBID có tiếp xúc
So sánh PD posture và WBID có tiếp xúc trong G1 MuJoCo: gain, q_init, qddot, contact force, task và constraint.

Static-object mode cho stairs, slope, sitting
So sánh reconstruction manipulation với static-object mode cho stairs, slope, curb và sitting trong GRAIL.

Sim-to-Real cho Locomotion: Thực tế và kinh nghiệm
Cách chuyển policy locomotion từ sim sang robot thật — domain randomization, actuator network và best practices.

Bipedal Walking: Điều khiển robot 2 chân bằng RL
Thách thức điều khiển robot bipedal — balance, fall recovery, terrain adaptation từ Cassie đến Digit và humanoid.

Robot Parkour: Nhảy, leo cầu thang bằng RL
Phân tích Extreme Parkour và SoloParkour — cách dạy robot nhảy, leo trèo và vượt địa hình phức tạp bằng RL.

Walk These Ways: Adaptive locomotion một policy
Phân tích paper Walk-These-Ways — train 1 policy duy nhất cho nhiều kiểu di chuyển với multiplicity of behavior.

Quadruped Locomotion: legged_gym đến Unitree Go2
Hands-on train locomotion policy với legged_gym và deploy lên robot 4 chân Unitree Go2 — từ sim đến real.

RL cho Locomotion: PPO, reward shaping và curriculum
Cách RL được áp dụng cho locomotion — từ reward design, observation space đến training pipeline với Isaac Lab.

Locomotion cơ bản: Từ ZMP đến CPG
Lịch sử và lý thuyết điều khiển di chuyển robot — ZMP, CPG, inverse kinematics trước khi RL thống trị.