ADAS & Xe tự hành
Hệ hỗ trợ lái nâng cao và xe tự hành — sensor suite, lane keeping, camera-radar fusion, thiết kế ODD và phần validation khiến chúng thật sự ship được. Đây là cầu nối kỹ thuật giữa perception ô tô và robotics.
12 bài trong chủ đề này
Validation ADAS: ISO 26262, SOTIF và Euro NCAP 2026
Chứng minh an toàn khi không thể lái đủ 275 triệu km: bảng ASIL của ISO 26262, bốn vùng SOTIF, scenario-based testing và bốn trụ cột Euro NCAP 2026.

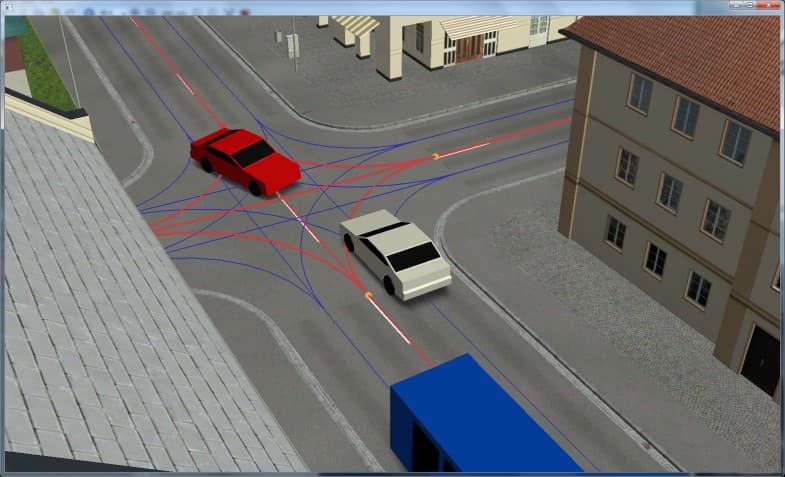
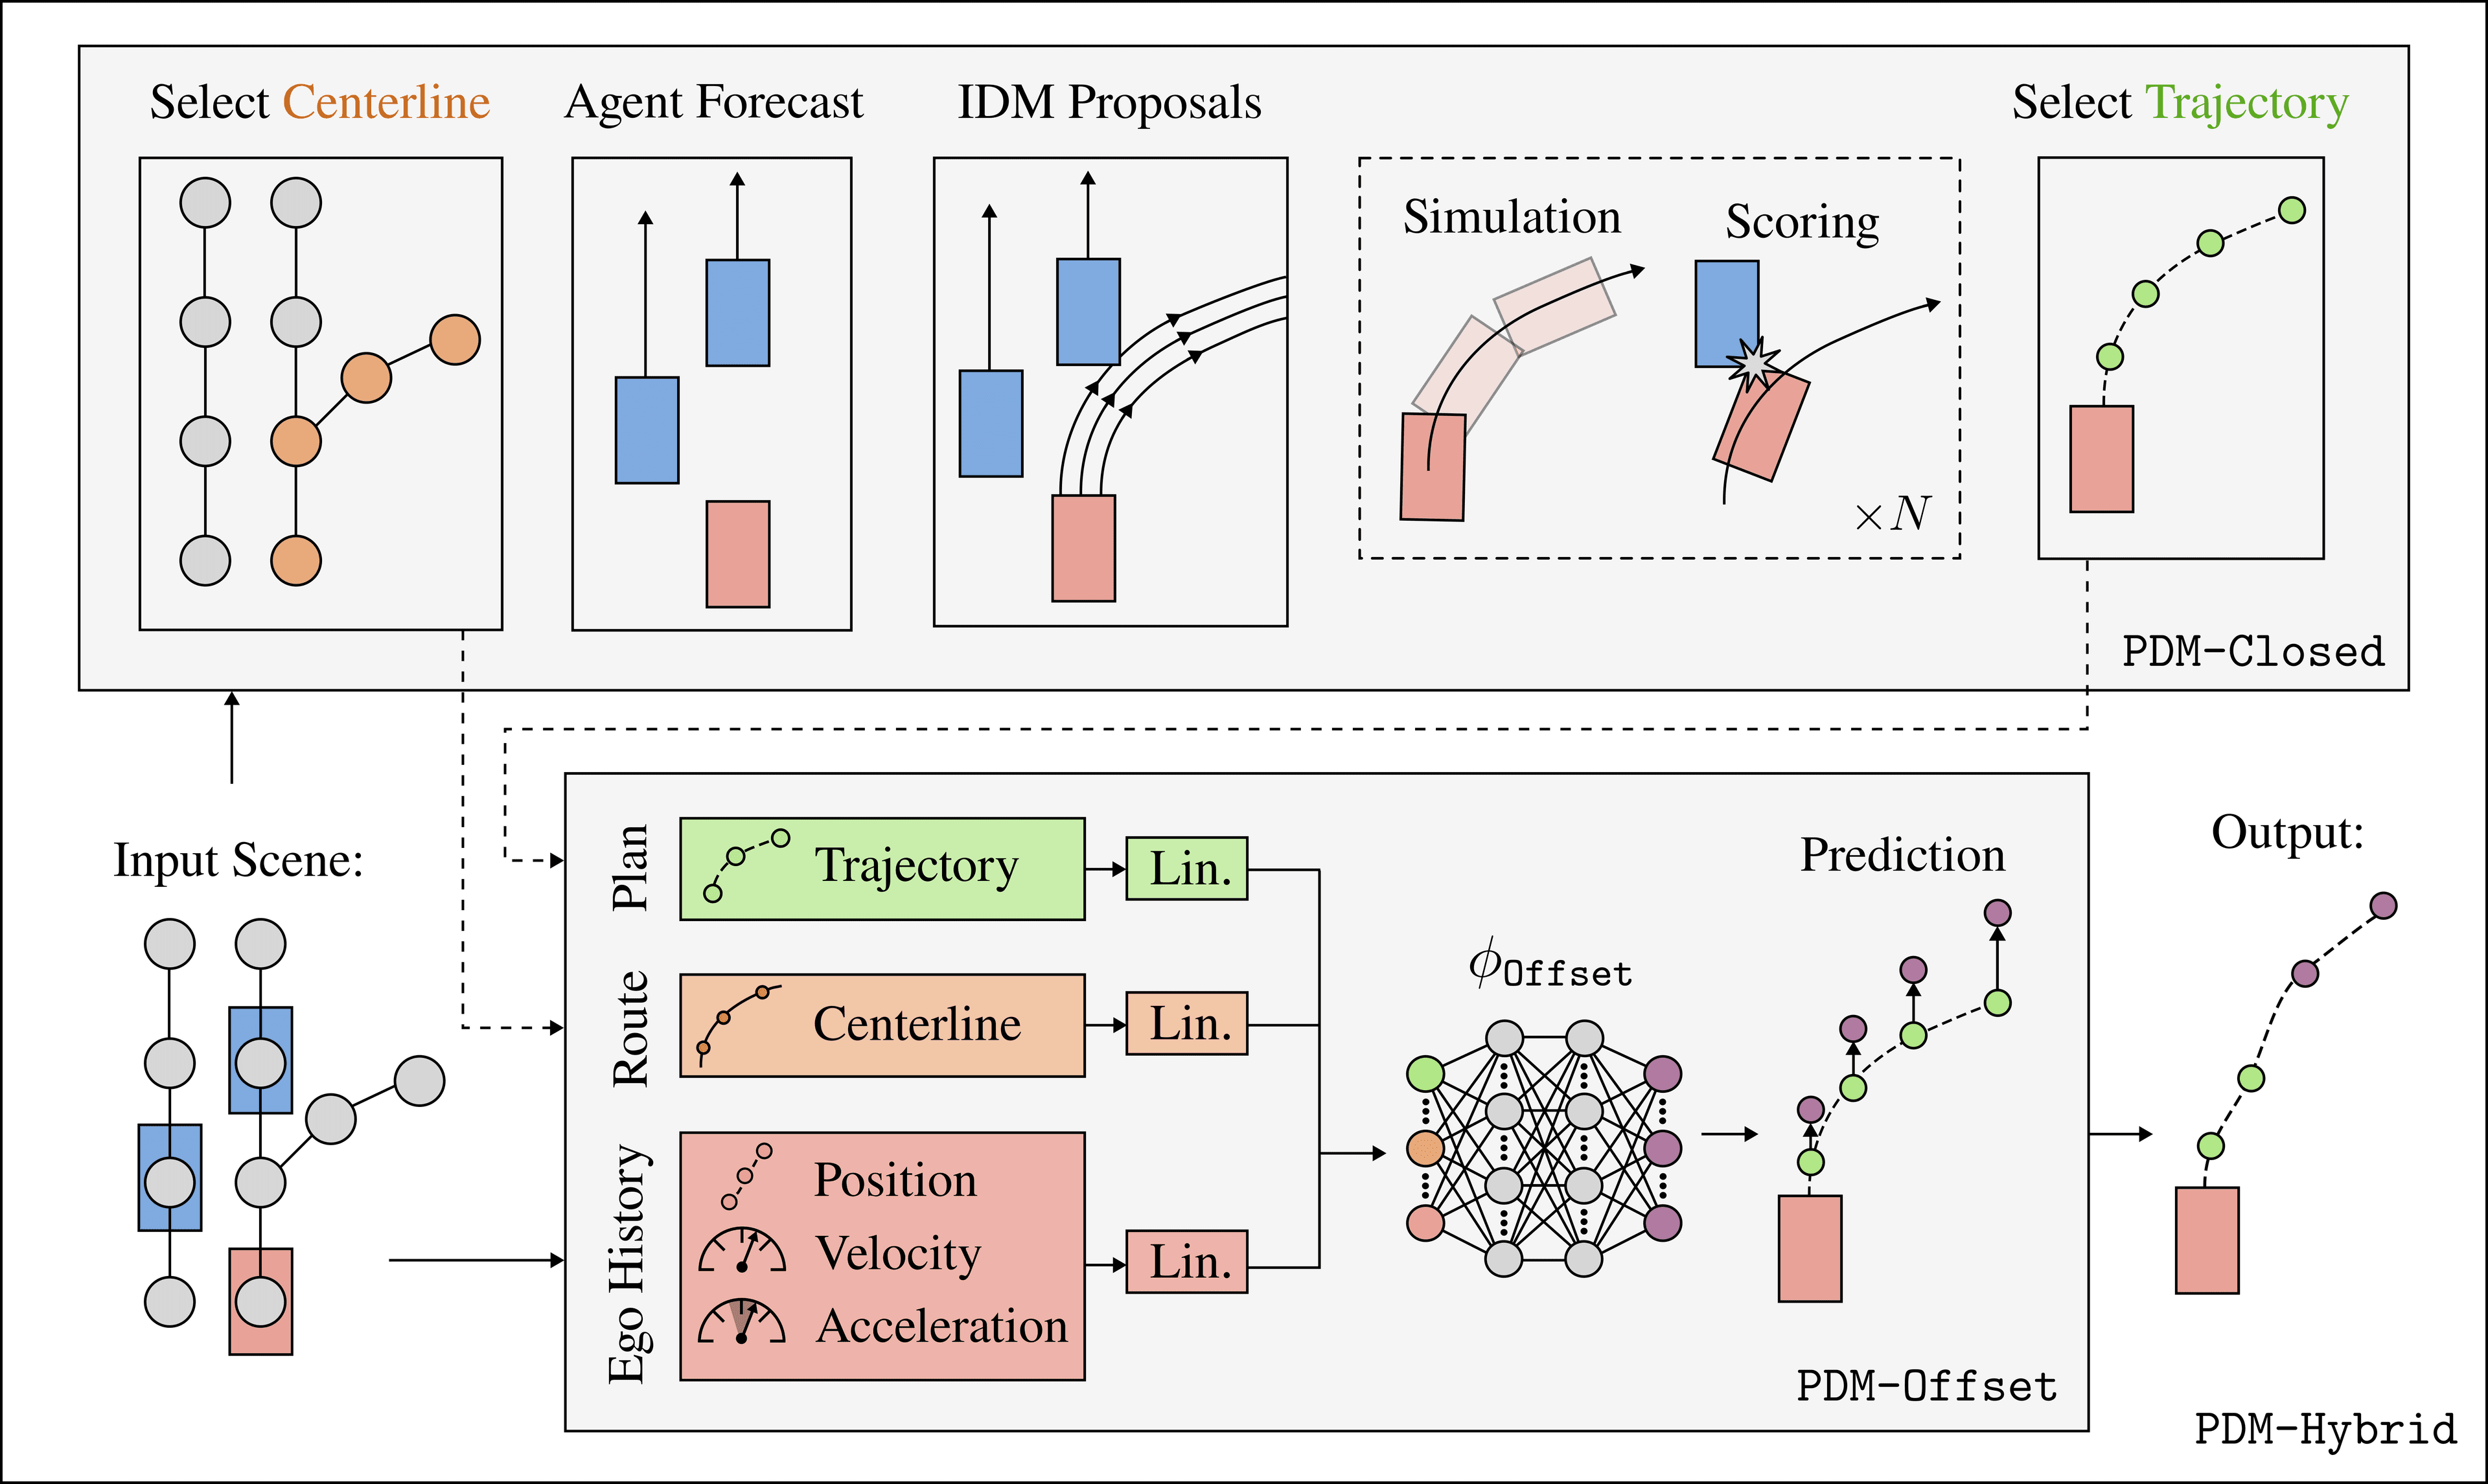
Planning & Control cho ADAS: từ Rule-based đến MPC và PDM
Bốn tầng quyết định của xe tự hành: route trên Lanelet2, behavior FSM, Frenet motion planner và MPC. Kèm lý do PDM rule-based thắng nuPlan Challenge 2023.

Localization và HD Map cho ADAS: NDT, Lanelet2, MapFree
Xe tự hành cần biết chính xác mình ở đâu: GNSS/IMU fusion, NDT LiDAR localization đạt lateral error 1.6 cm, và hướng map-free với MapTR.

ADAS Perception: 3D Detection và Occupancy Grid 2026
Từ fused data đến hiểu biết cảnh: CenterPoint vs DETR3D, occupancy prediction Occ3D/SurroundOcc, và tracking ByteTrack/OC-SORT với metrics nuScenes.
SAE Level 2 vs 2+ vs 3 vs 4: khác gì ngoài marketing
Phân biệt Level 2, 2+, 3 và 4 bằng trách nhiệm lái, ODD, giám sát người lái, dự phòng và cách xe xử lý khi có lỗi.

Sensor Fusion cho ADAS: Camera, Radar, LiDAR 2026
Chọn early, late hay deep/BEV fusion cho ADAS bằng trade-off latency, khả năng chịu lỗi cảm biến và chi phí tính toán.
Robotaxi công bố gì: đọc số liệu an toàn cho đúng
Bài chốt series: Waymo 220 triệu dặm, IIHS 68% ít va chạm hơn, Apollo Go 22 triệu chuyến — và tại sao cách đọc số liệu quan trọng hơn điểm benchmark.

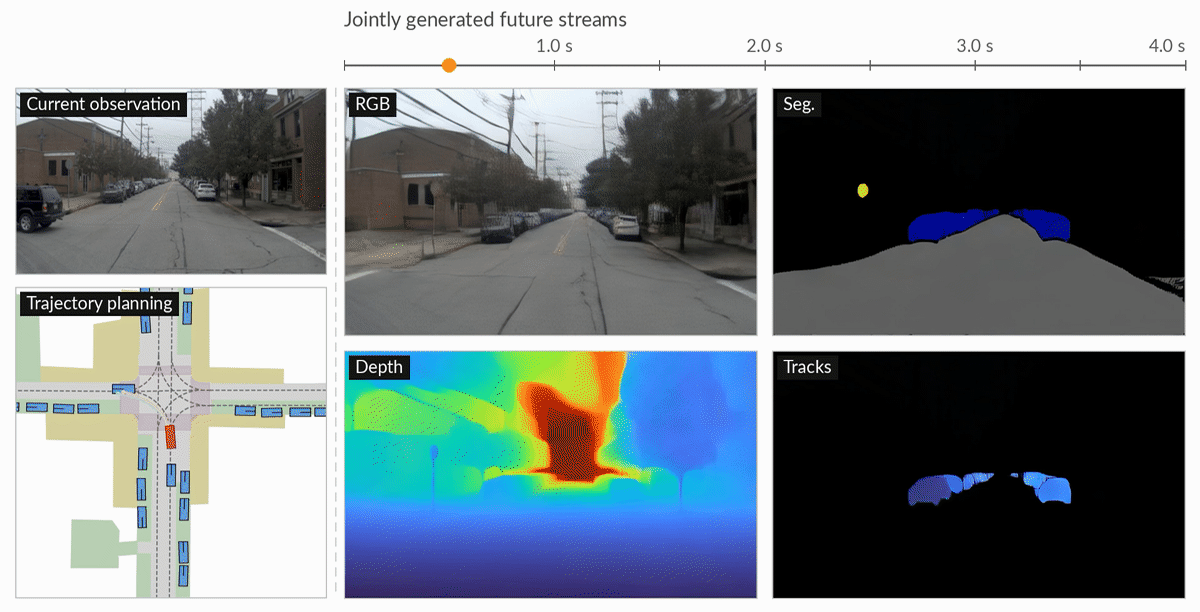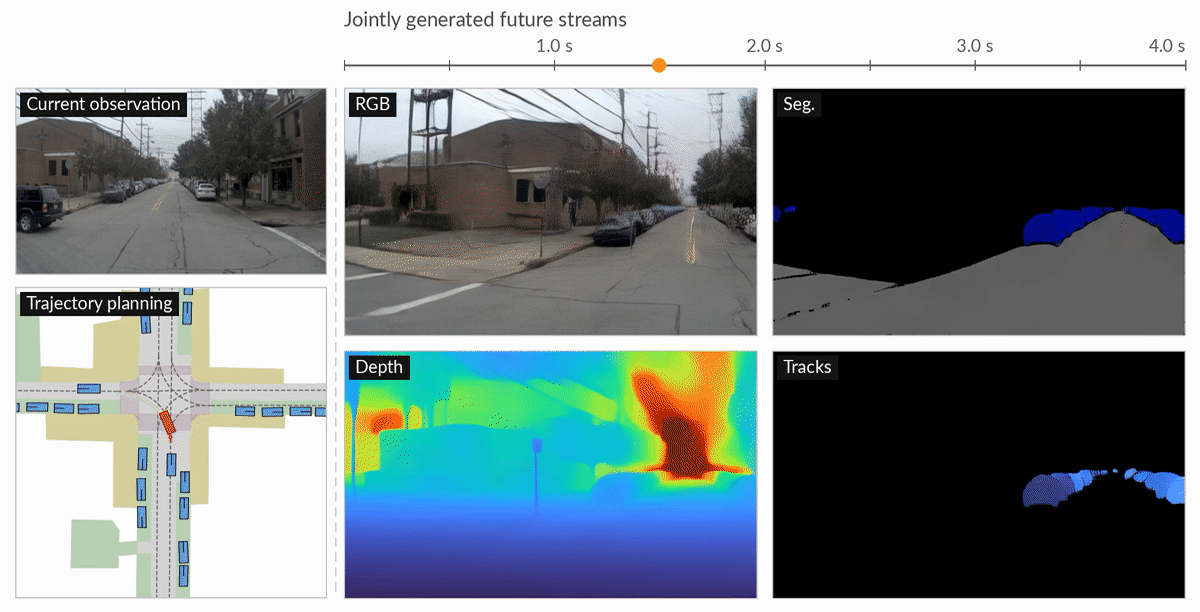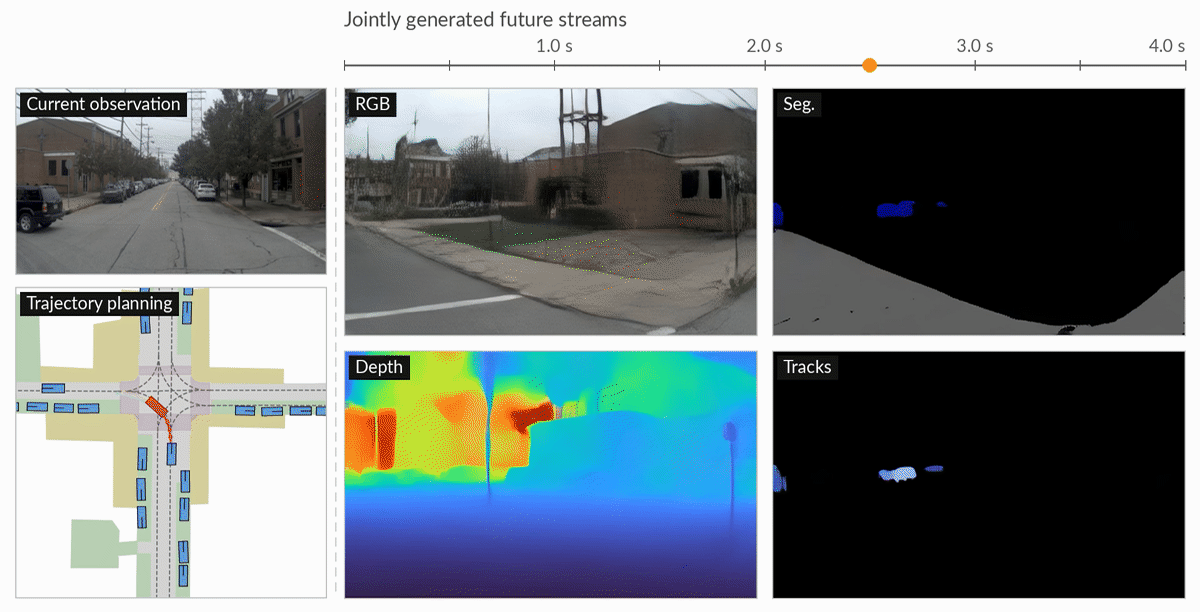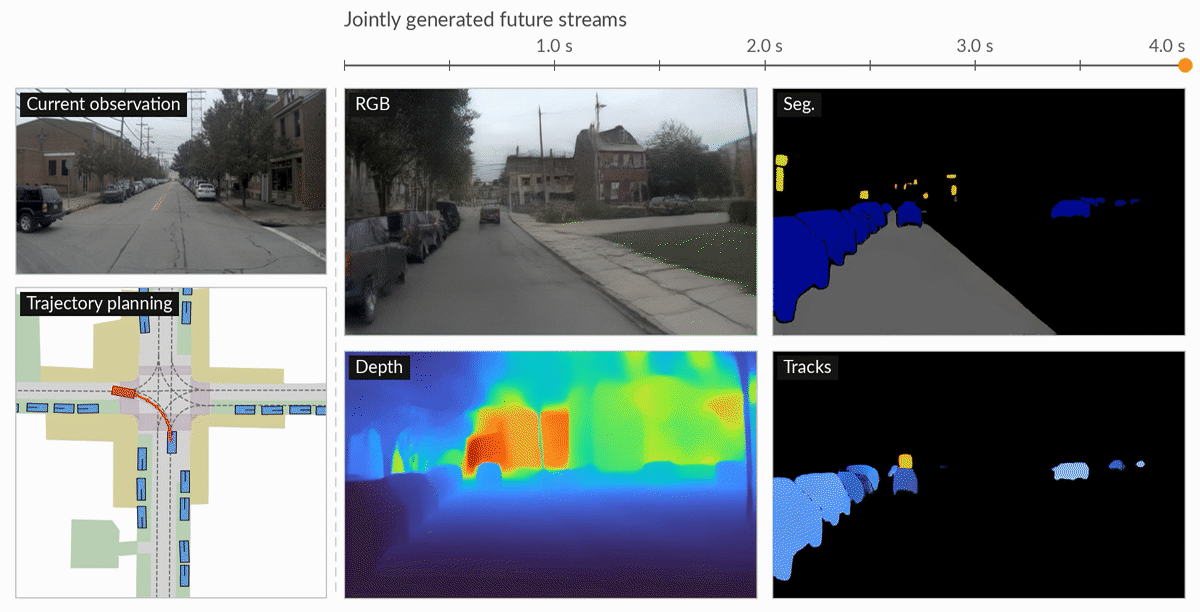
World model thôi làm video đẹp, chuyển sang đo lường policy
World model 2026 không còn đo bằng FVD: tiêu chí mới là môi trường sinh có đo đúng chất lượng policy hay không. GAIA-4, Orbis 2, WorldLens.

Suy luận kiểm tra được: Alpamayo-R1 và Chain-of-Causation
NVIDIA Alpamayo-R1 chứng minh xe tự lái giải thích được lý do phanh bằng chuỗi nhân-quả kiểm chứng được, không phải văn bản trang trí.

Benchmark chính là lập luận: NAVSIM v2, Bench2Drive, WOD-E2E
Ba loại điểm benchmark KHÔNG thay thế được cho nhau. Hiểu điều này trước khi đọc bất kỳ paper autonomous driving nào năm 2026.

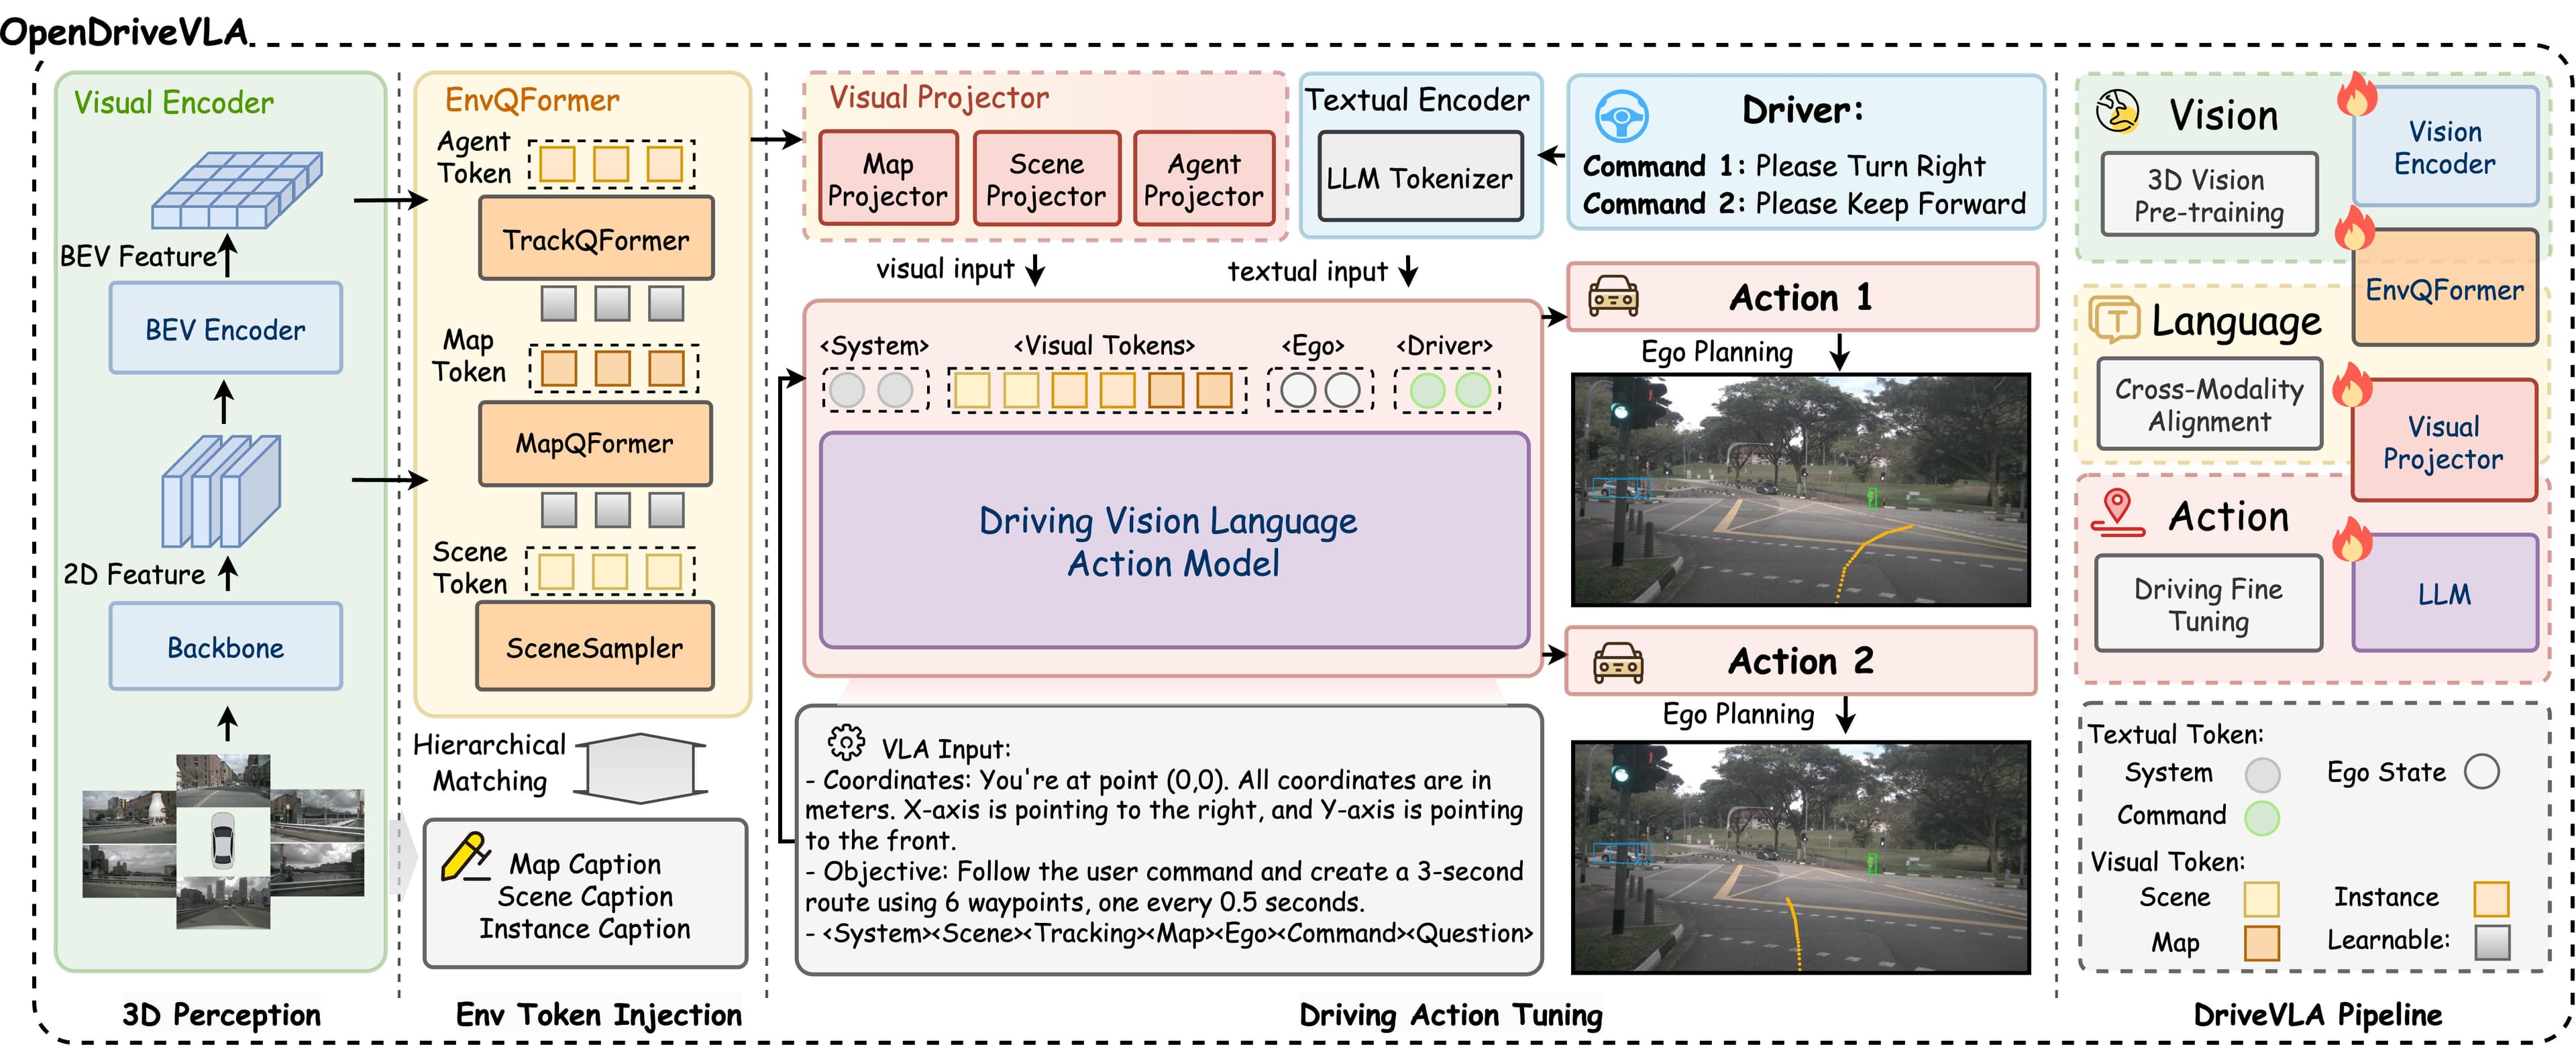
Tự chạy một VLA lái xe: OpenDriveVLA trên nuScenes
Hướng dẫn hands-on kiến trúc, cài đặt và chạy inference OpenDriveVLA — mô hình VLA lái xe AAAI 2026 của TU Munich — trên bộ dữ liệu nuScenes.

Từ UniAD tới VLA: bản đồ end-to-end driving 2026
Bộ từ vựng bốn trục — input representation, planning output, supervision signal, evaluation protocol — để đọc mọi hệ end-to-end driving 2026.