Tất cả bài viết
Trang 6 / 18

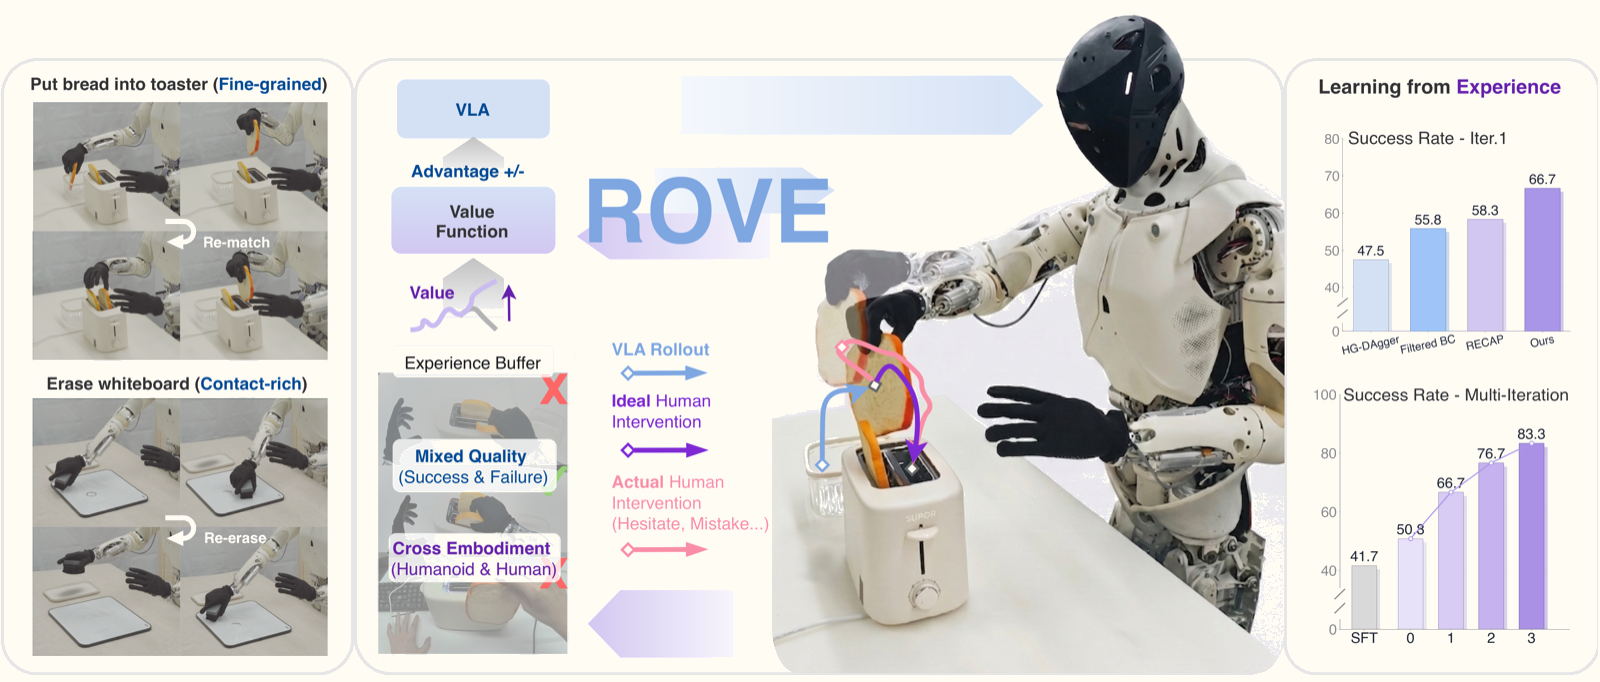
ROVE dùng Optimistic Value Estimation (OVE) để fine-tune VLA humanoid manipulation từ human intervention imperfect — pipeline thực tế từ XPENG Robotics.

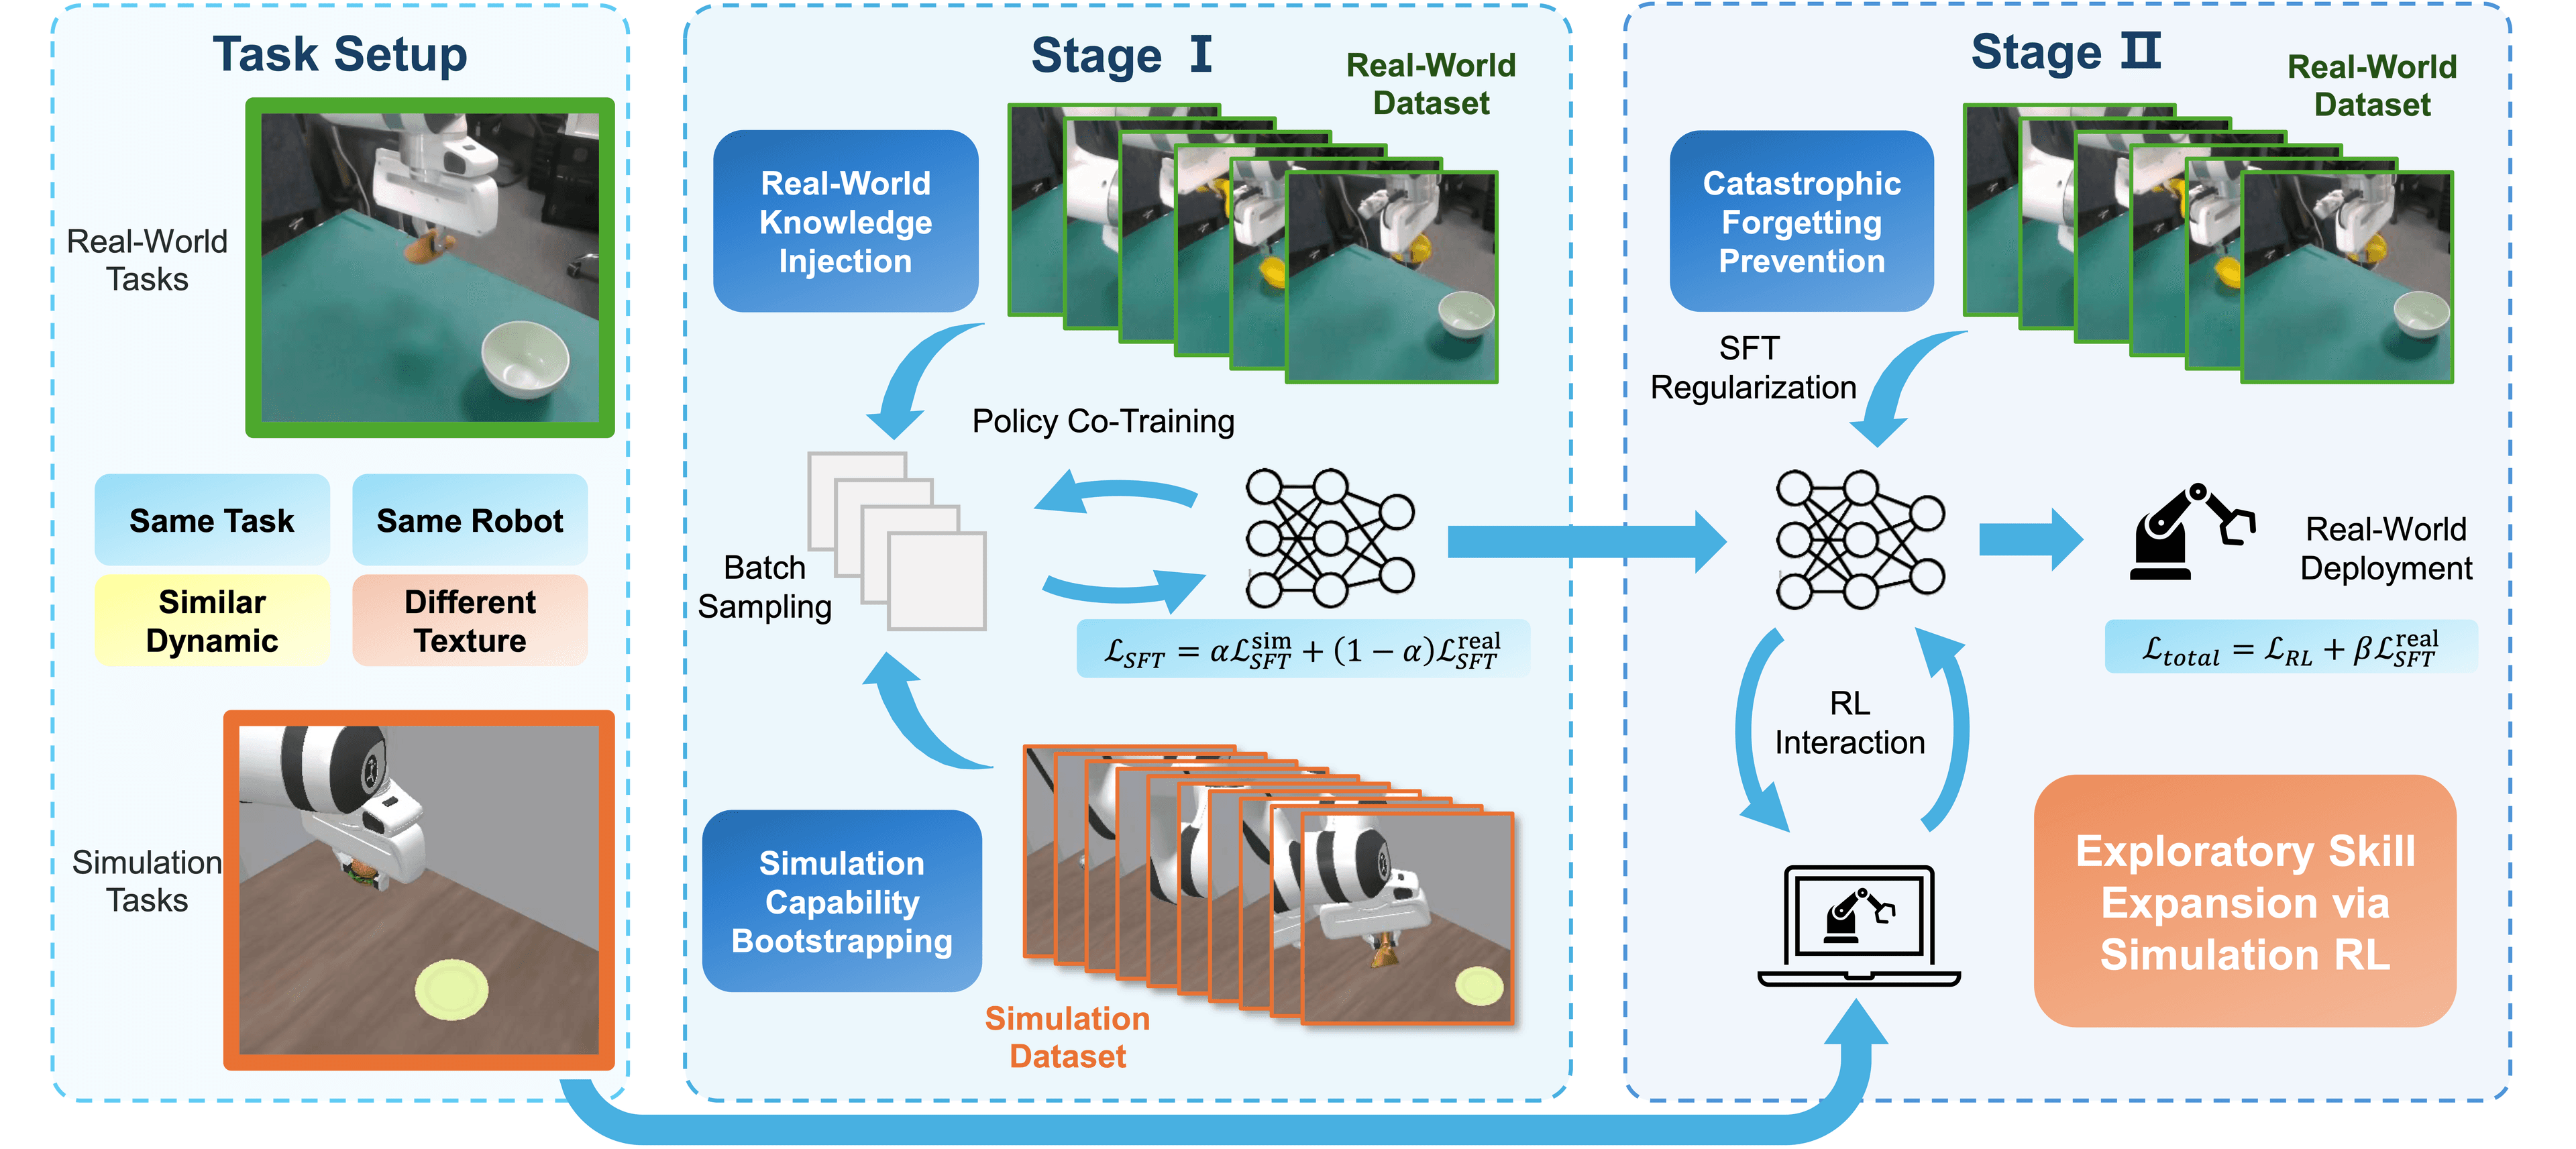
Hướng dẫn thực hành RLinf-Co — framework open-source kết hợp RL và dữ liệu thực để train π₀/π₀.₅ VLA tốt hơn imitation learning thuần túy.

Hướng dẫn DREAM-Chunk: reactive action chunking bằng latent world model cho VLA robot, từ ý tưởng paper đến training và inference.

ENPiRE của NVIDIA GEAR Lab cho phép coding agents (Claude Code, Codex, Kimi) tự chạy thí nghiệm robot thực, đạt 99% success rate mà không cần giám sát người.

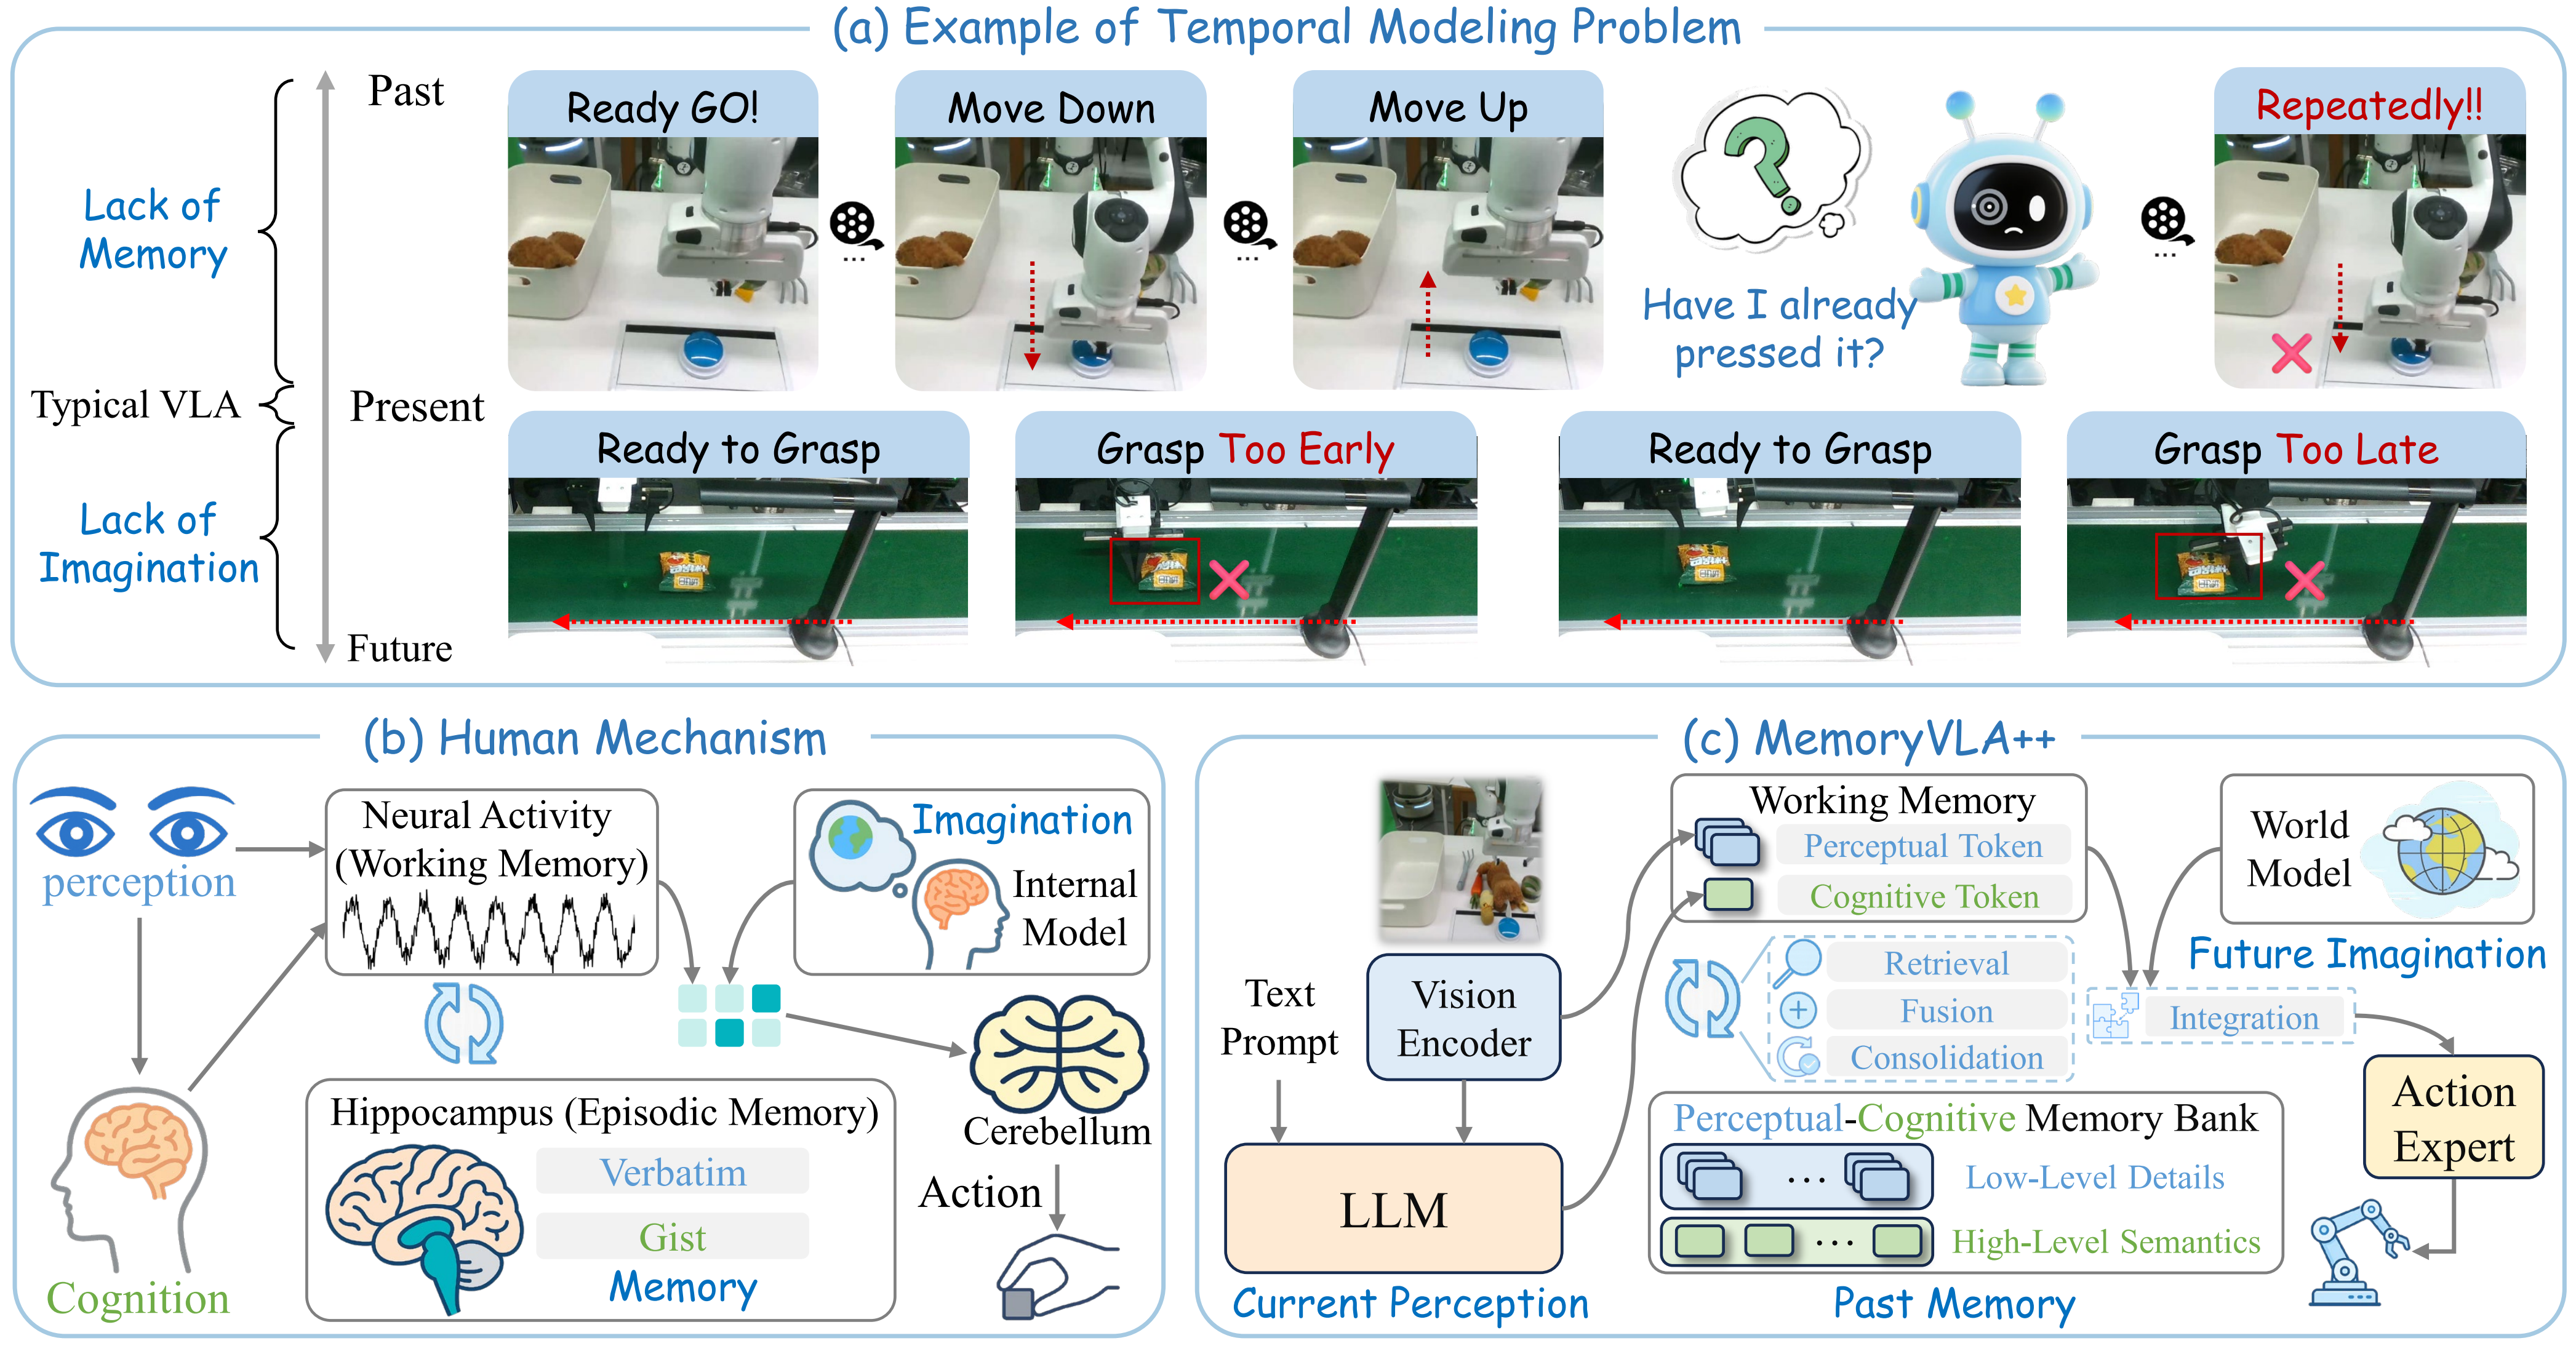
Hướng dẫn MemoryVLA++: PCMB memory, latent imagination bằng world model, training, inference và kết quả cho manipulation dài hạn.

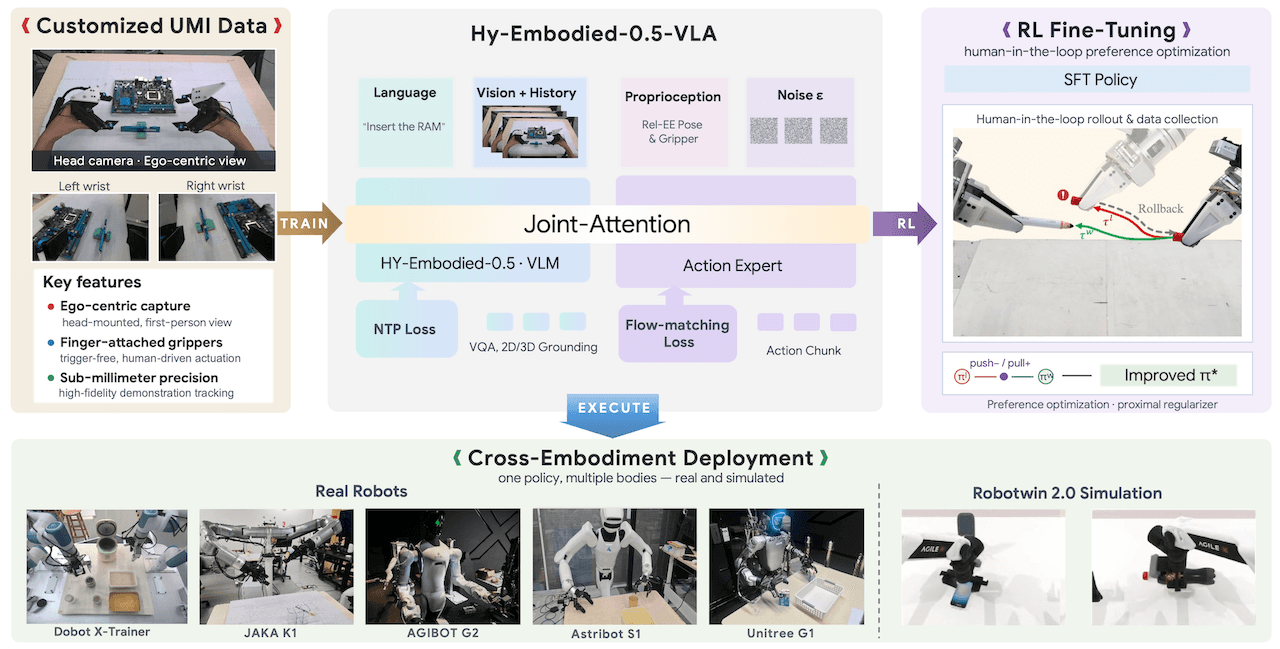
Hướng dẫn cài đặt, chạy inference, đọc dữ liệu UMI và fine-tune Hy-Embodied-0.5-VLA cho thao tác song thủ.

Dexora — VLA mã nguồn mở đầu tiên cho robot thao tác hai tay 36 bậc tự do, kết hợp exoskeleton và Apple Vision Pro, đạt 66.7% thành công trên tác vụ khéo léo.

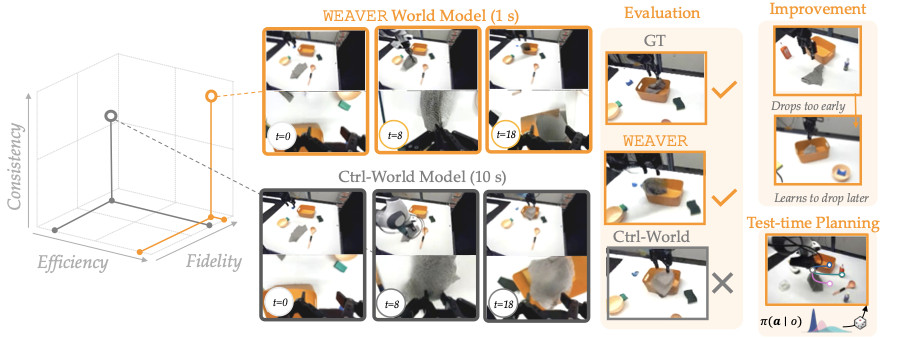
Hướng dẫn WEAVER: world model đa góc nhìn giúp đánh giá, fine-tune và steer π0.5 VLA manipulation nhanh hơn.

Hướng dẫn M3imic: ý tưởng, kiến trúc, cài đặt Isaac Lab, training, inference và kết quả trên Unitree G1.

SOMA-X v0.2 thống nhất body model, pose, LOD và pose inversion cho physical AI, humanoid simulation và robotics.

Từng bước chạy RISE training pipeline: cài đặt, chuẩn bị data LeRobot, offline policy training, dynamics model, và online self-improvement loop trên 4–8 GPU.

RISE dùng compositional world model để cho VLA policy tự cải thiện trong imagination trước khi deploy lên robot thật.