Tất cả bài viết
Trang 7 / 18

Hướng dẫn MPC-RL cho humanoid: dùng MPC làm reward trong PPO, cài repo, training, inference và đọc kết quả locomotion, push recovery.

Khóa ETH từ MDP, imitation learning, RL đến VLA/foundation models, kèm repo homework và cách tự học thực tế.

DIRECT học cách chọn planner rẻ hay mạnh cho từng task robot, giữ success cao nhưng giảm latency khi dùng VLM/VLA.

Hướng dẫn LIBERO-Occ và Viewpoint Imagination để đánh giá, train và chạy VLA manipulation khi vật thể bị che khuất.

Hướng dẫn chạy LabVLA — mô hình VLA đầu tiên cho lab khoa học, kết hợp Qwen3-VL-4B với DiT flow-matching và LeRobot v2 format. 71.1% trên LabUtopia benchmark.

Hướng dẫn ASAP của LeCAR-Lab: motion tracking, delta action model, fine-tuning và deploy sim-to-real cho Unitree G1.

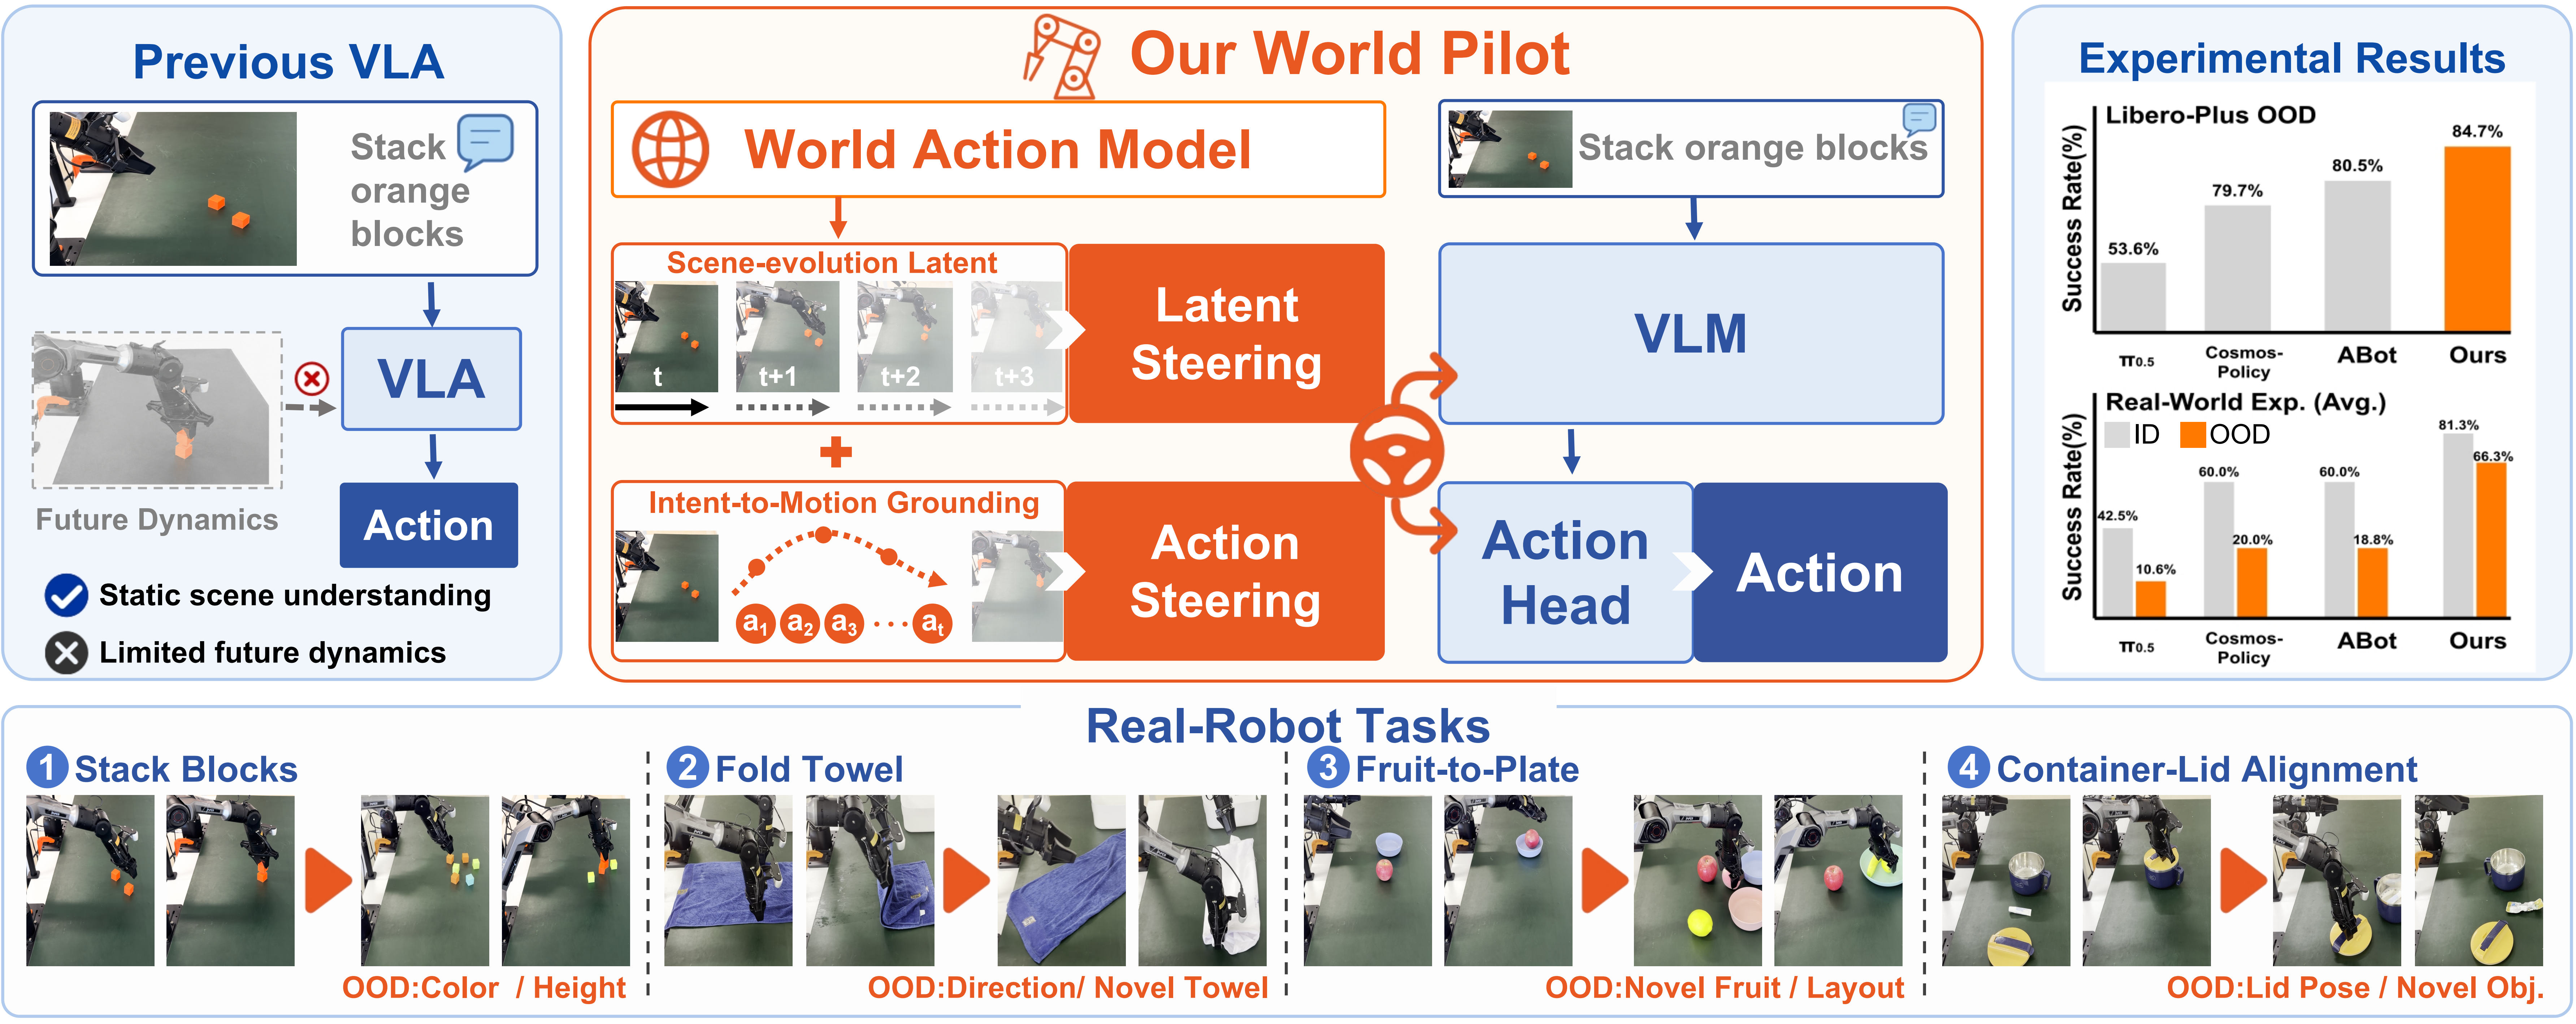
Hướng dẫn World Pilot: dùng World-Action Priors để tăng zero-shot OOD robustness cho VLA robot.

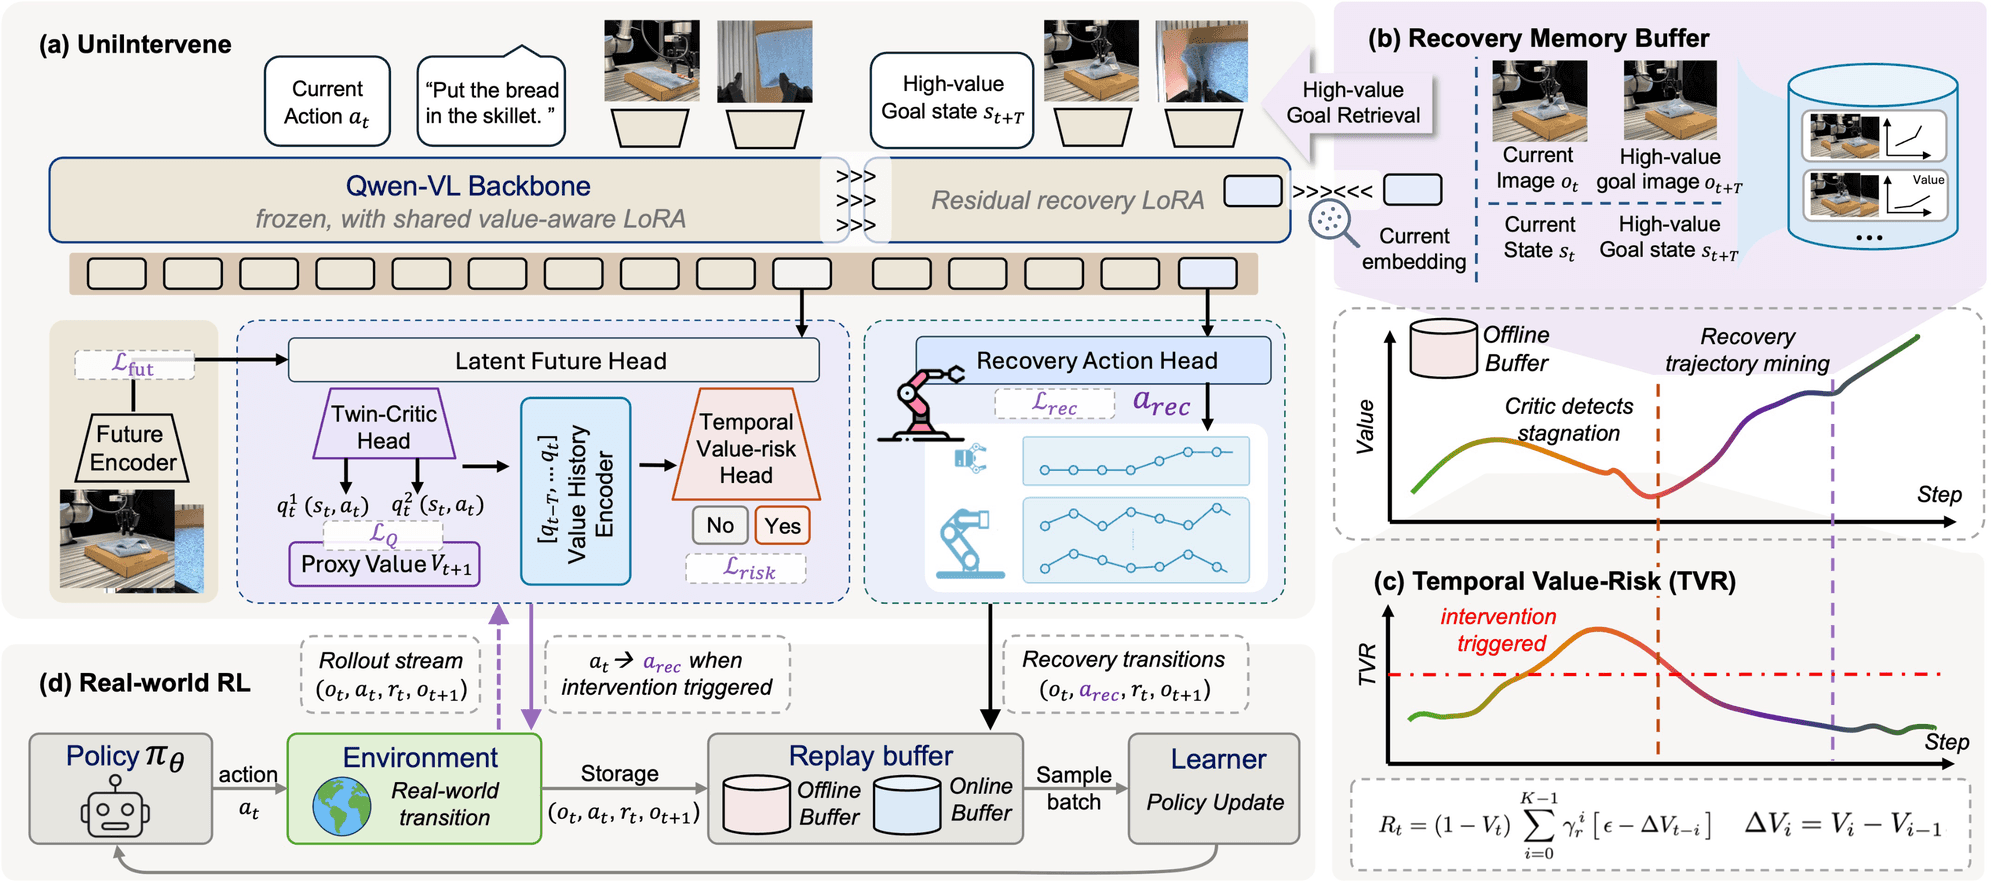
Hướng dẫn thử UniIntervene: dùng value-risk critic và memory-guided recovery để fine-tune robot bằng real-world RL ít phụ thuộc human takeover.

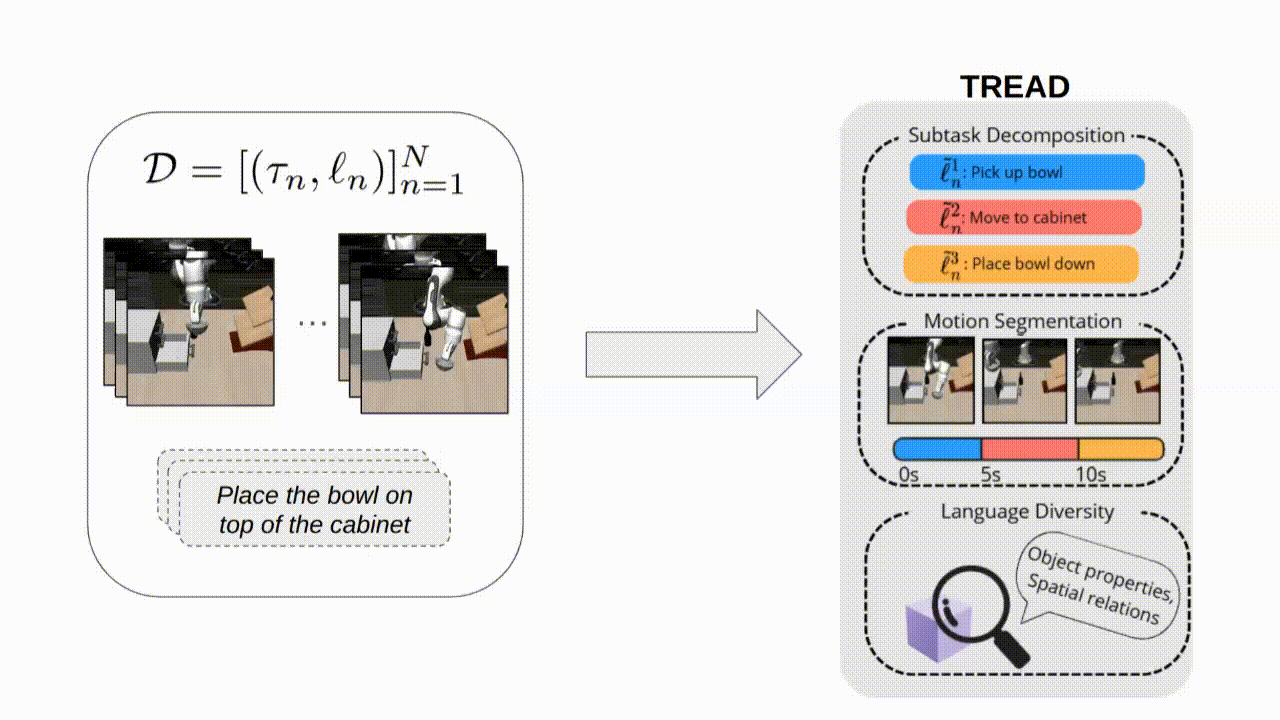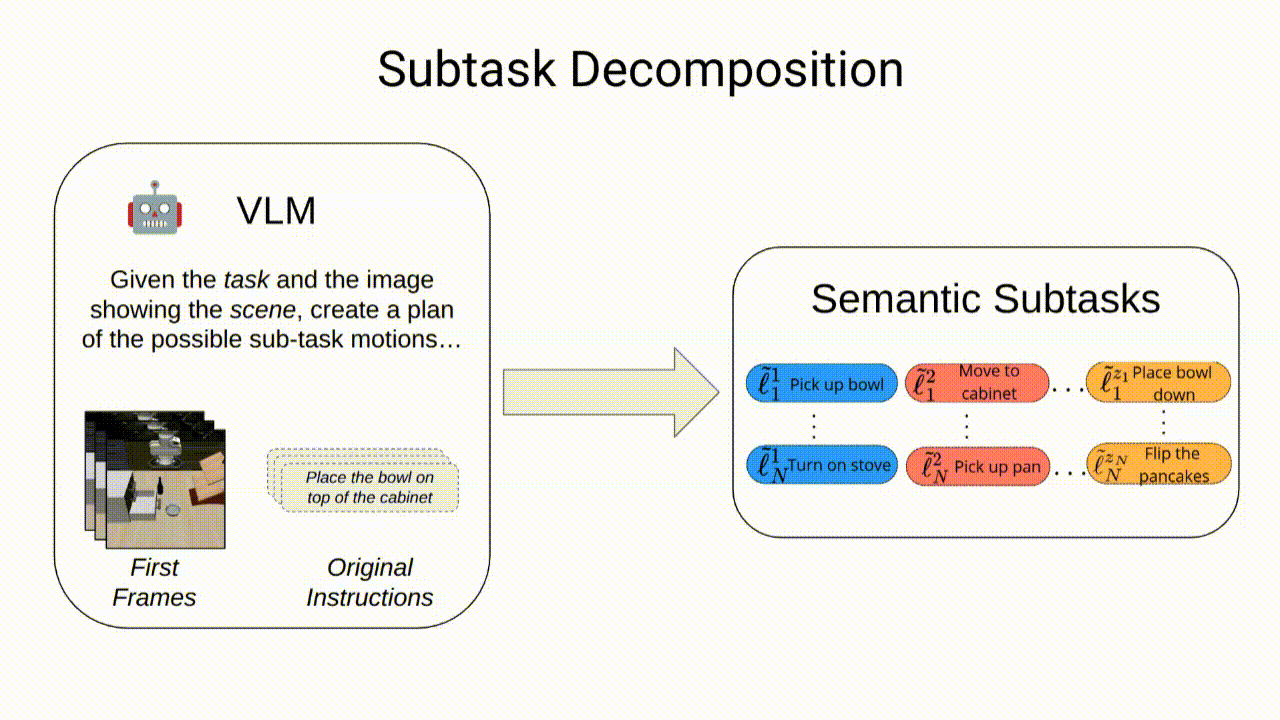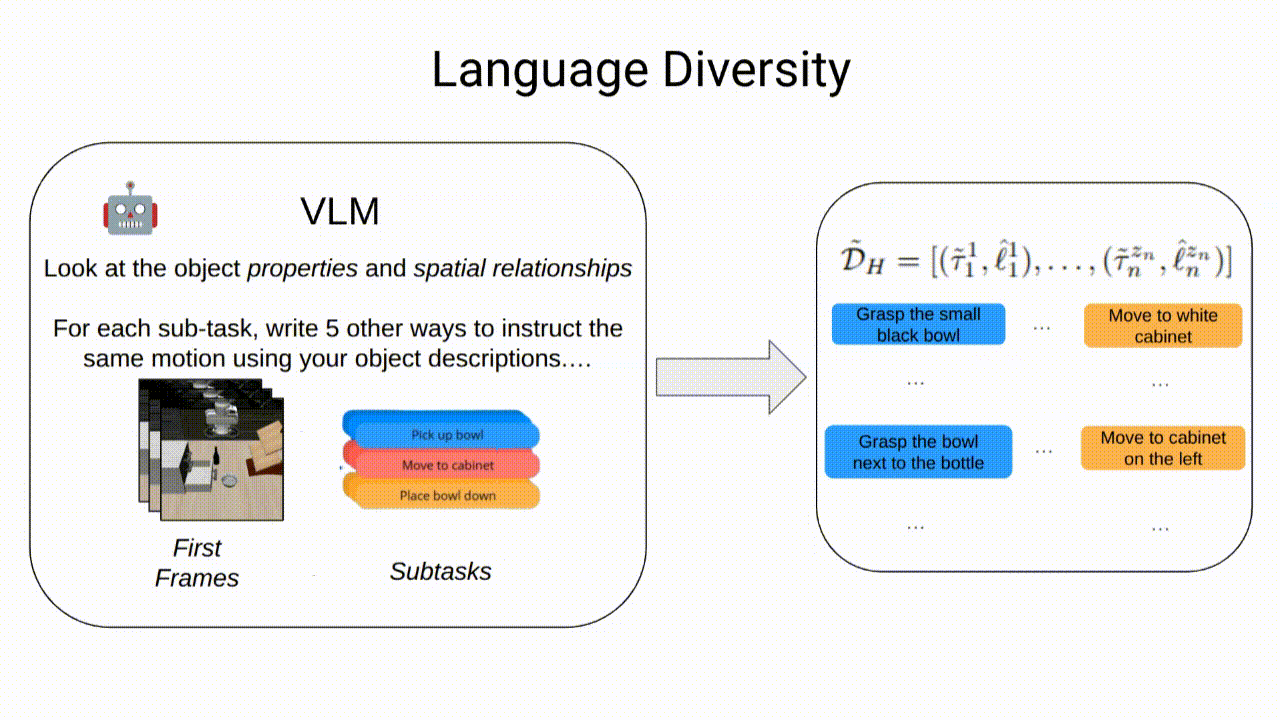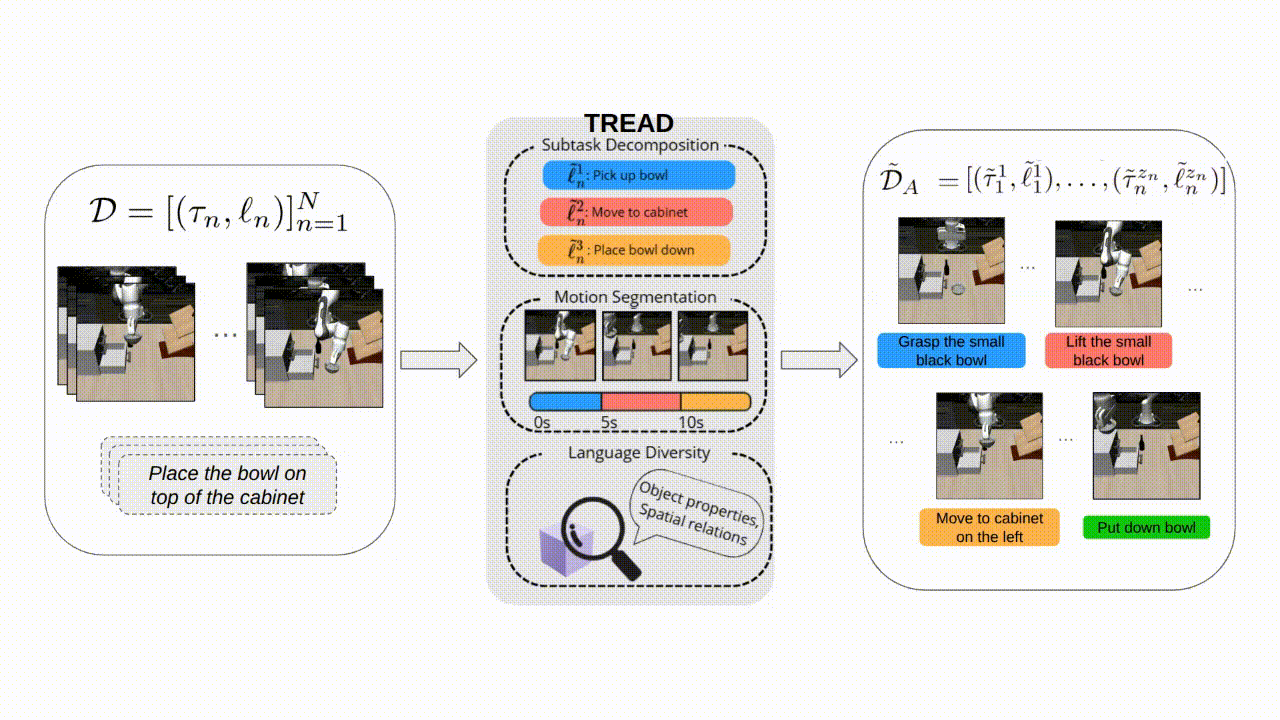
Hướng dẫn chạy TREAD để cắt trajectory, tạo nhãn sub-task bằng VLM và fine-tune VLA tốt hơn trên LIBERO.

Hướng dẫn OASIS: dựng asset, teleop trong Isaac Lab, render domain randomization, train policy toàn thân và deploy zero-shot cho Unitree G1.

Hướng dẫn cài đặt, đánh giá LIBERO và fine-tune Embodied-R1.5-VLA cho robot manipulation từ checkpoint open-source.

Hướng dẫn beginner xây YUBI, thu dữ liệu bimanual theo chuẩn LeRobot, rồi train và deploy VLA policy.