Tất cả bài viết
Trang 18 / 18

Từ điều phối AMR đến giám sát real-time — cách xây dựng hệ thống quản lý hàng chục robot tự hành trong một nhà máy.

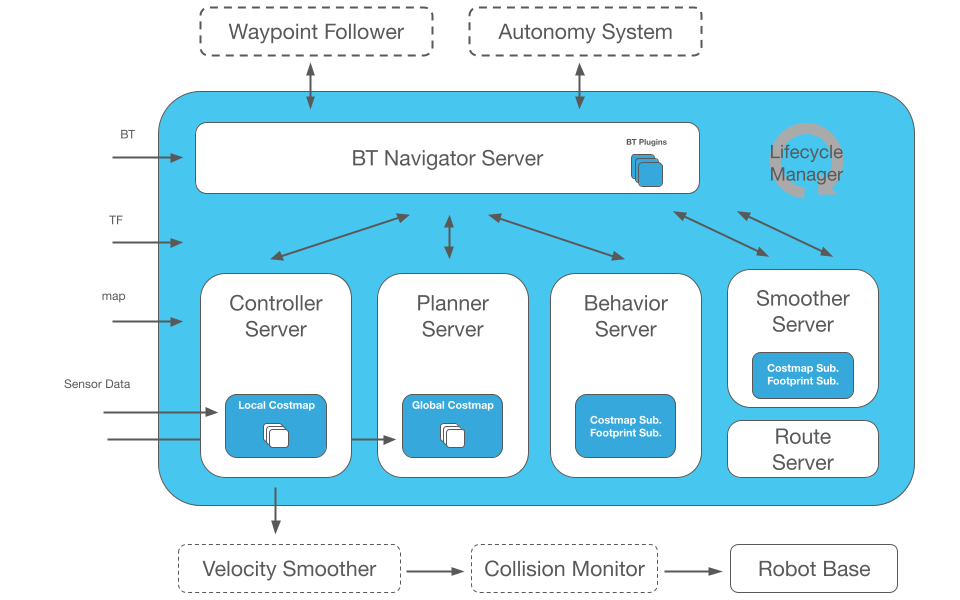
Tìm hiểu cách robot sử dụng SLAM để xây dựng bản đồ, tự định vị và lập kế hoạch đường đi với ROS 2 Nav2 stack.
ROS 2 mang đến kiến trúc phân tán mạnh mẽ, hỗ trợ real-time và bảo mật — lý tưởng cho robot công nghiệp và tự hành.

Hướng dẫn ứng dụng Computer Vision kiểm tra chất lượng tự động với YOLOv8 và camera công nghiệp trên dây chuyền sản xuất.
Tổng quan về lập trình PLC với TIA Portal — từ cấu hình phần cứng, viết ladder diagram đến kết nối SCADA trong hệ thống tự động hóa.