Tất cả bài viết
Blog
Trang 17 / 18
Robot AI
researchroboticsai-perception
aiTop nghiên cứu Robotics 2024-2025: Paper từ ICRA, CoRL, RSS
Tổng hợp và phân tích các paper robotics có ảnh hưởng lớn nhất — từ foundation models cho robot, dexterous manipulation đến sim-to-real transfer.
15/12/202513 phút đọc
NT
Humanoid
humanoidroboticsresearch
humanoidRobot Humanoid: Từ nghiên cứu đến ứng dụng thực tế
Tổng quan robot Humanoid — bipedal walking, whole-body control và các nền tảng Tesla Optimus, Figure 02, Unitree H1.
1/12/202513 phút đọc
NT

amrai-perceptionlidar
navigationLiDAR và 3D Mapping: Xây dựng bản đồ môi trường cho robot
Tìm hiểu LiDAR và 3D Mapping — sử dụng LiDAR sensor và PCL để xây dựng bản đồ 3D chính xác cho robot tự hành.
15/11/20255 phút đọc
NT
Navigation
devopskubernetesfleet
navigationKubernetes cho Robot Fleet: Orchestration ở quy mô lớn
Kubernetes cho Robot Fleet — sử dụng K3s và GitOps để quản lý, cập nhật và giám sát hàng trăm robot edge device.
1/11/20255 phút đọc
NT
Research
safetystandardscobot
researchAn toàn robot công nghiệp: ISO 10218 và ISO/TS 15066
Hiểu rõ các tiêu chuẩn ISO 10218 và ISO/TS 15066 để thiết kế và triển khai robot công nghiệp an toàn, đặc biệt là cobot làm việc cùng người.
15/10/20255 phút đọc
NT
Simulation
industry40digital-twinsimulation
simulationDigital Twin trong sản xuất: Mô phỏng nhà máy thông minh
Digital Twin trong sản xuất cho phép mô phỏng nhà máy thông minh, tối ưu quy trình và giảm chi phí triển khai đáng kể.
1/10/20254 phút đọc
NT
roboticsros2embedded
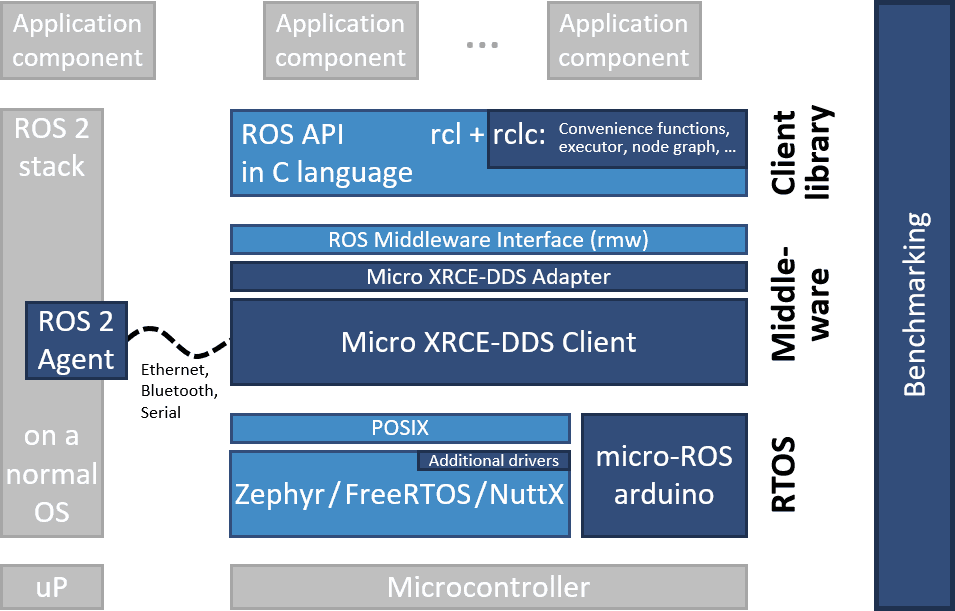
otherMicro-ROS: Kết nối microcontroller với hệ sinh thái ROS 2
Micro-ROS cho phép chạy ROS 2 trên microcontroller như ESP32 và STM32, mở rộng hệ sinh thái ROS 2 xuống tầng embedded.
15/9/20254 phút đọc
NT
Robotics
iotmqttcommunication
otherMQTT Protocol: Giao tiếp giữa robot và cloud
MQTT Protocol cho robot và IoT — thiết lập broker, QoS levels, topic design và truyền telemetry từ robot lên cloud.
1/9/20254 phút đọc
NT
ai-perceptionedge-computingnvidia
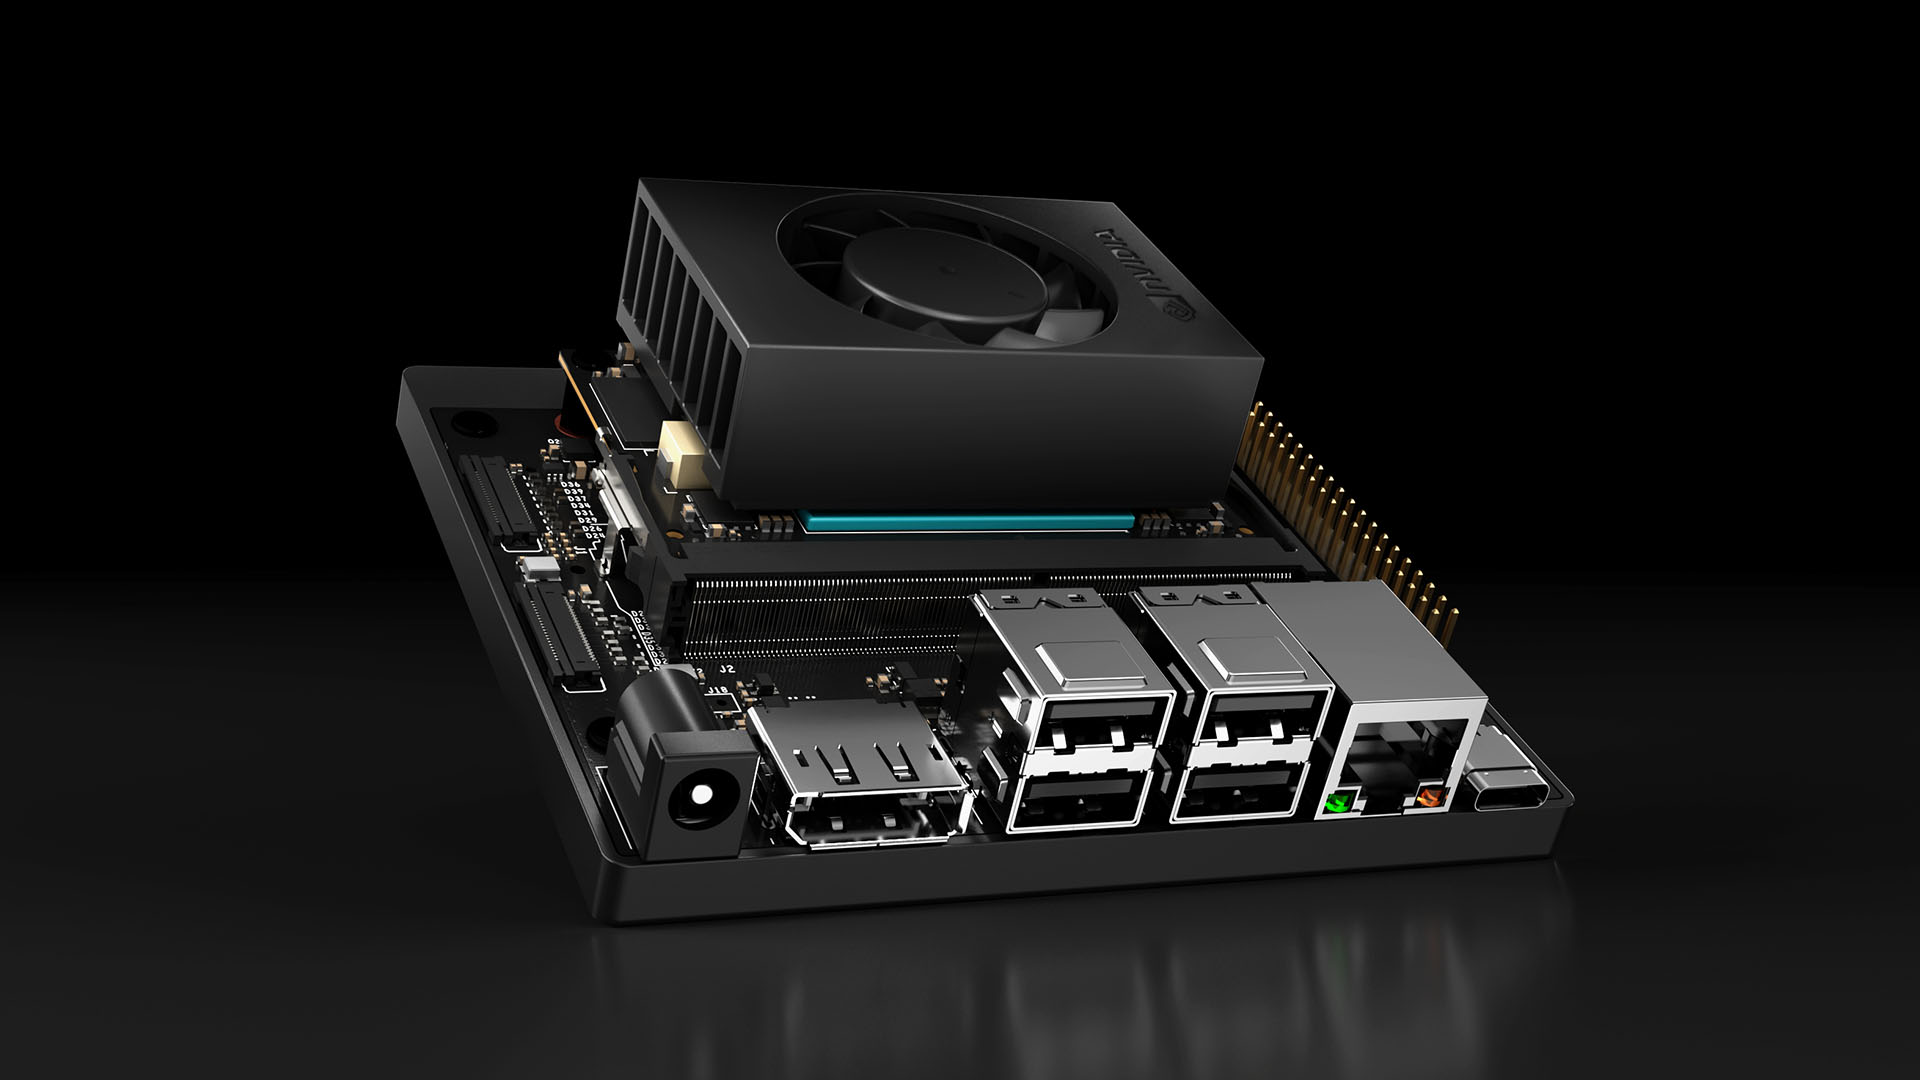
aiEdge AI với NVIDIA Jetson: Triển khai AI trên thiết bị nhúng
Hướng dẫn triển khai Edge AI với NVIDIA Jetson và TensorRT — tối ưu inference real-time cho robot và ứng dụng nhúng.
15/8/20255 phút đọc
NT
Manipulation
robot-armpythonprogramming
manipulationLập trình điều khiển robot bằng Python: Cơ bản đến nâng cao
Python là ngôn ngữ phổ biến nhất trong robotics nhờ hệ sinh thái thư viện phong phú. Tìm hiểu cách điều khiển robot từ GPIO đến kinematics.
1/8/20254 phút đọc
NT
Robotics
devopsdockeriot
otherTriển khai ứng dụng IoT với Docker và Docker Compose
Hướng dẫn triển khai ứng dụng IoT với Docker và Docker Compose trên edge devices — đóng gói, quản lý nhất quán và dễ bảo trì.
15/7/20254 phút đọc
NT
Robot AI
ai-perceptionroboticsresearch
aiXu hướng AI trong Robotics năm 2025: Từ LLM đến Embodied AI
Tổng quan xu hướng AI trong Robotics 2025 — foundation models, sim-to-real transfer, và Embodied AI đang thay đổi ngành.
10/7/20254 phút đọc
NT