Tất cả bài viết
Blog
Trang 15 / 18
Tutorial
ai-perceptionmanipulationtutorial
wholebody-vlaLeRobot Ecosystem: Hướng dẫn toàn diện 2026
Tổng quan LeRobot của Hugging Face -- models, datasets, hardware support và cách bắt đầu với $100.
22/3/20269 phút đọc
NT
Navigation
fleetamrprogramming
navigationMulti-robot Coordination: Thuật toán phân công task
Các thuật toán phân công nhiệm vụ cho đội robot — từ Hungarian algorithm, auction-based đến RL-based task allocation.
20/3/202612 phút đọc
NT
Tutorial
Robotics
ros2roboticstutorial
otherViết Hardware Interface cho ros2_control
Hướng dẫn tạo custom hardware interface — kết nối ros2_control với motor driver qua serial/CAN bus.
18/3/202610 phút đọc
NT
Robot AI
robot-armai-perceptionresearch
aiTactile Sensing: Cảm biến xúc giác cho robot manipulation
Tìm hiểu công nghệ cảm biến xúc giác — từ resistive, capacitive đến vision-based tactile và ứng dụng trong gắp vật thể mềm.
17/3/202610 phút đọc
NT
So sánh
Simulation
simulationmujocoisaac-sim
simulationMuJoCo 3.x vs Isaac Lab 2025: So sánh chi tiết
Benchmark physics accuracy, tốc độ GPU, ecosystem — chọn simulator nào cho dự án robotics của bạn.
15/3/202610 phút đọc
NT
Robot AI
ai-perceptionresearchrobotics
aiFoundation Models cho Robot: RT-2, Octo, OpenVLA thực tế
Tổng quan foundation models cho robotics — cách RT-2, Octo và OpenVLA thay đổi cách robot học manipulation và navigation.
14/3/202610 phút đọc
NT
Nghiên cứu
Research
humanoidresearch
researchTrung Quốc dẫn đầu cuộc đua Humanoid Robot 2026
Phân tích thị trường humanoid Trung Quốc -- Unitree, UBTECH, Fourier, Agibot và chiến lược quốc gia.
12/3/20269 phút đọc
NT
Navigation
devopsfleetkubernetes
navigationDocker + K3s trên edge: GitOps cho robot fleet
Hướng dẫn triển khai Docker và K3s trên edge device — quản lý, cập nhật OTA và giám sát hàng trăm robot với GitOps workflow.
10/3/20268 phút đọc
NT
Research
researchconferencerobotics
researchRSS 2026: Papers sim-to-real và manipulation đáng đọc
Phân tích papers nổi bật sẽ trình bày tại RSS 2026 Sydney — sim-to-real transfer và dexterous manipulation.
7/3/20267 phút đọc
NT

humanoidfleetamr
navigationWheeled Humanoid: Tương lai robot logistics và warehouse
Robot hình người trên bánh xe — tại sao thiết kế hybrid này đang thay đổi ngành logistics và vận hành kho hàng.
3/3/202611 phút đọc
NT
Research
researchconferencerobotics
researchRSS 2026 Preview: Xu hướng nghiên cứu robotics
Những gì đáng chờ đợi tại RSS 2026 Sydney — workshops, keynotes và các hướng nghiên cứu hot nhất.
27/2/20267 phút đọc
NT
robot-armros2programming
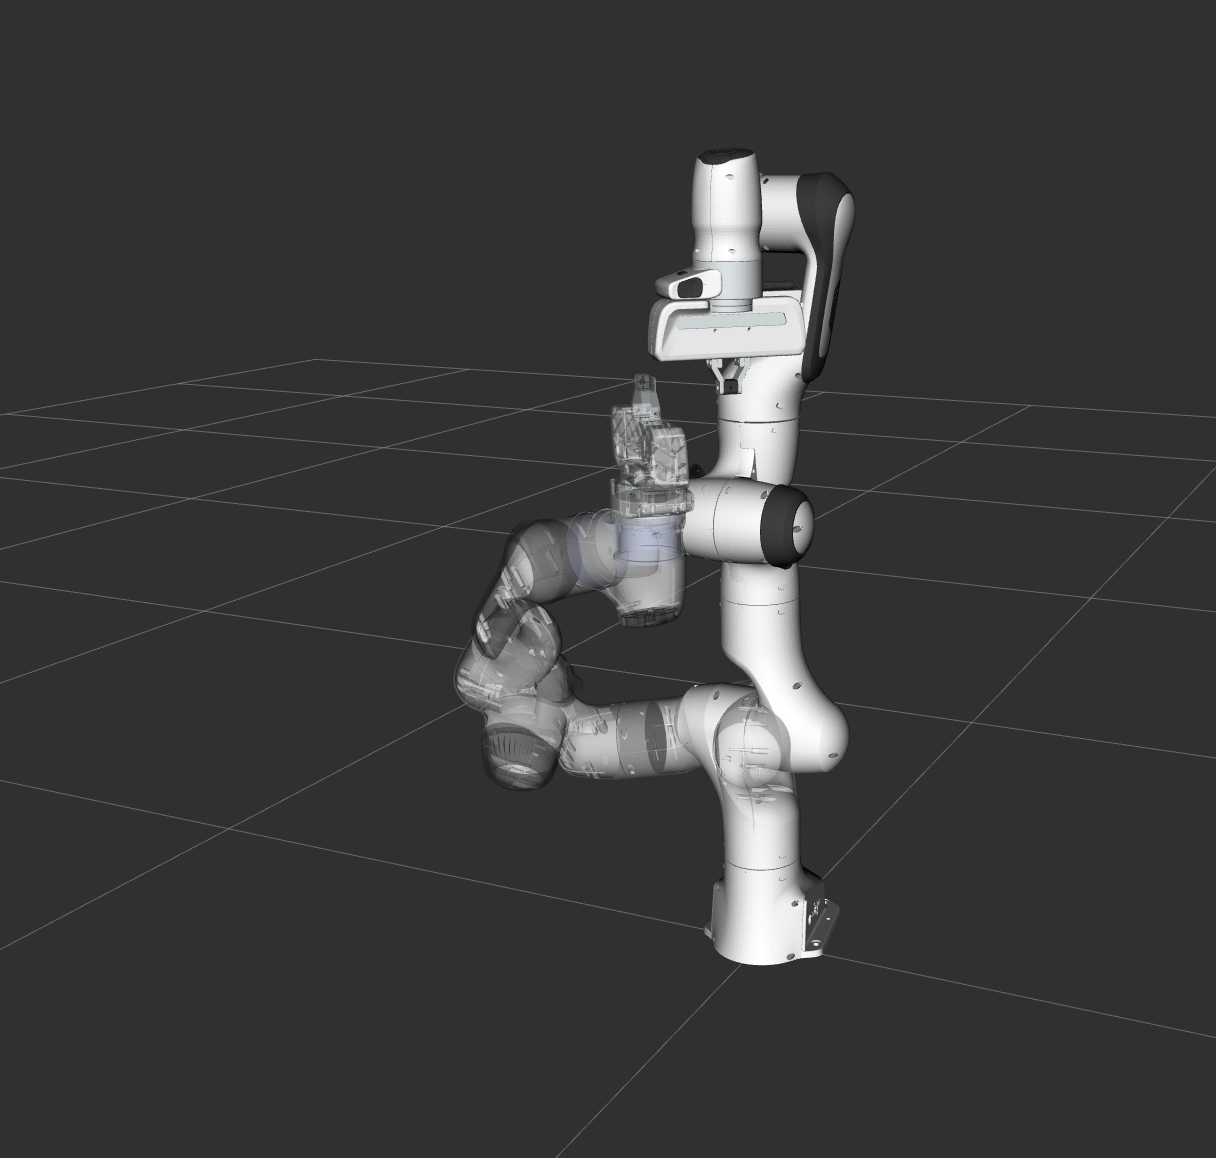
manipulationMoveIt2: Motion Planning cho robot arm với ROS 2
Hướng dẫn cấu hình MoveIt2 cho robot arm — từ URDF, collision detection đến trajectory planning trong ROS 2.
23/2/202610 phút đọc
NT