Tất cả bài viết
Trang 14 / 18

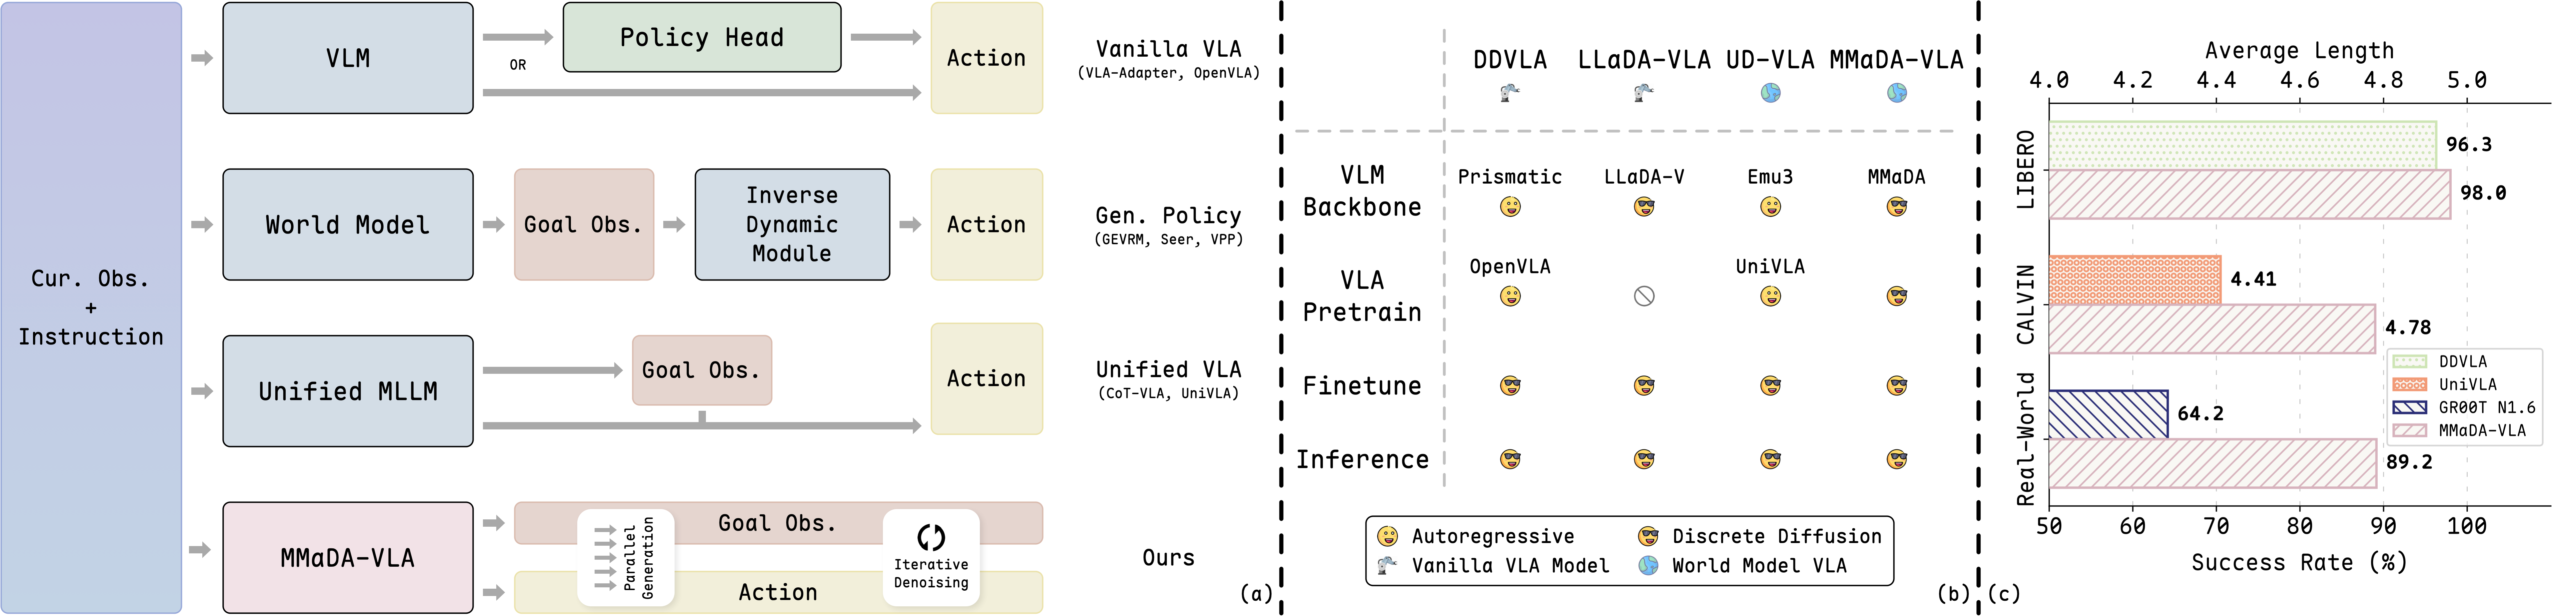
MMaDA-VLA gộp language, vision và robot actions vào 1 không gian token duy nhất bằng discrete diffusion — hướng đi mới cho VLA.

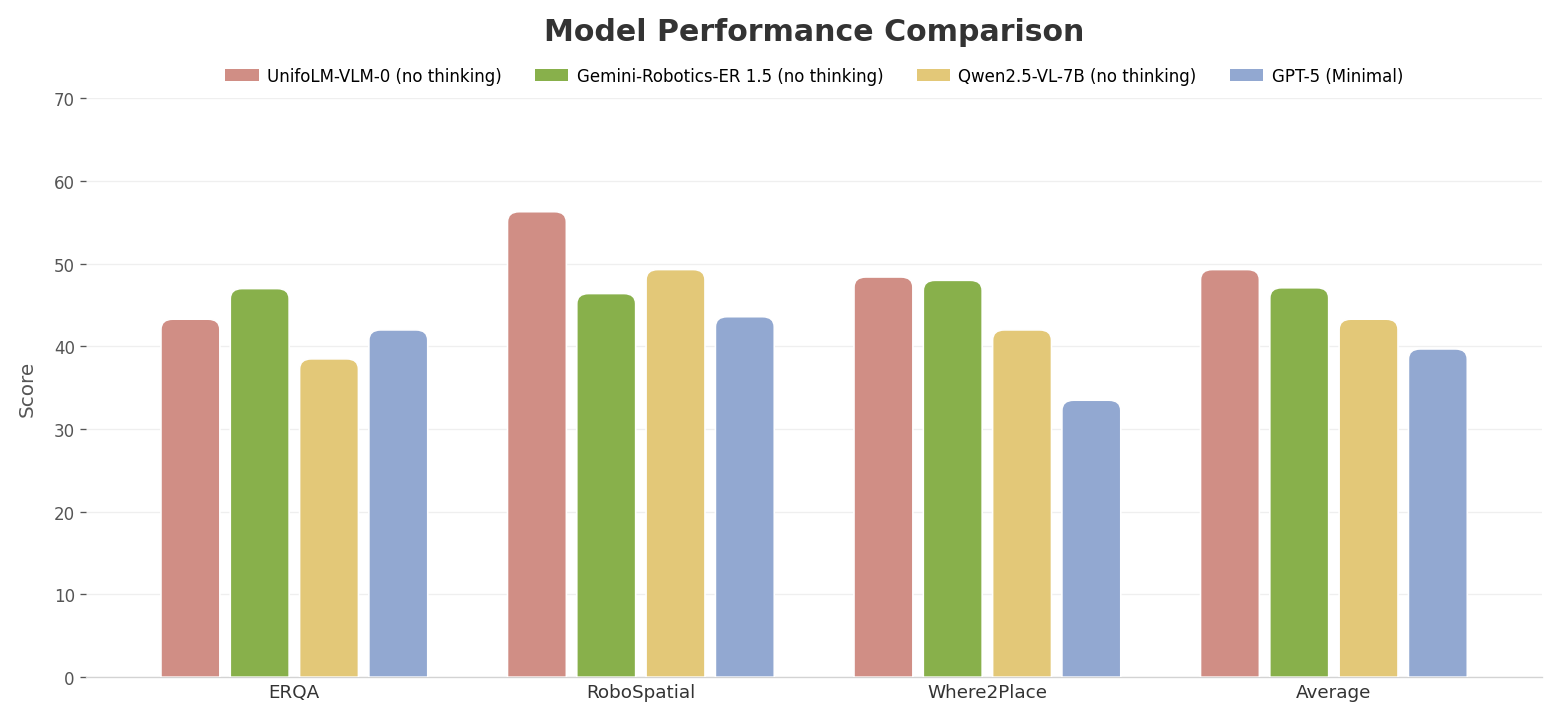
Phân tích và hướng dẫn triển khai UnifoLM-VLA-0 — mô hình VLA open-source đầu tiên chạy trực tiếp trên G1 humanoid

ICLR 2026 — học manipulation từ egocentric video, kết hợp VLA + RL cho locomotion-aware control

Framework RL online cho VLA — vượt pi0-FAST trên 40 tasks, phát hiện inference scaling law đầu tiên cho robotics

Force-Adaptive RL mở rộng không gian manipulation cho humanoid — deploy trên Unitree H1-2, 73.84% success rate

Pipeline hoàn chỉnh từ simulation đến robot thật — grasp, box lift, bimanual handover với automated real-to-sim tuning
Phân tích papers nổi bật về autonomous navigation và manipulation — chuẩn bị cho IROS 2026 Pittsburgh.
Kỹ thuật chuyển đổi mô hình từ simulation sang robot thật — domain randomization, system identification và best practices.
IROS 2026 Pittsburgh — preview workshops, competitions và nghiên cứu navigation, manipulation hàng đầu.
Hướng dẫn thực hiện risk assessment theo ISO 10218 cho cell robot hàn — từ hazard identification đến safety measures.
Tổng quan embodied AI -- từ foundation models, sim-to-real đến robot learning tại scale với open-source tools.
Phân tích chi tiết 3 nền tảng humanoid robot phổ biến nhất — specs, giá thành, SDK và khả năng ứng dụng thực tế.