Tất cả bài viết
Trang 13 / 18
Hướng dẫn chi tiết xây dựng Berkeley Humanoid Lite — robot humanoid in 3D mã nguồn mở từ UC Berkeley, 24 DOF, locomotion bằng RL sim-to-real.

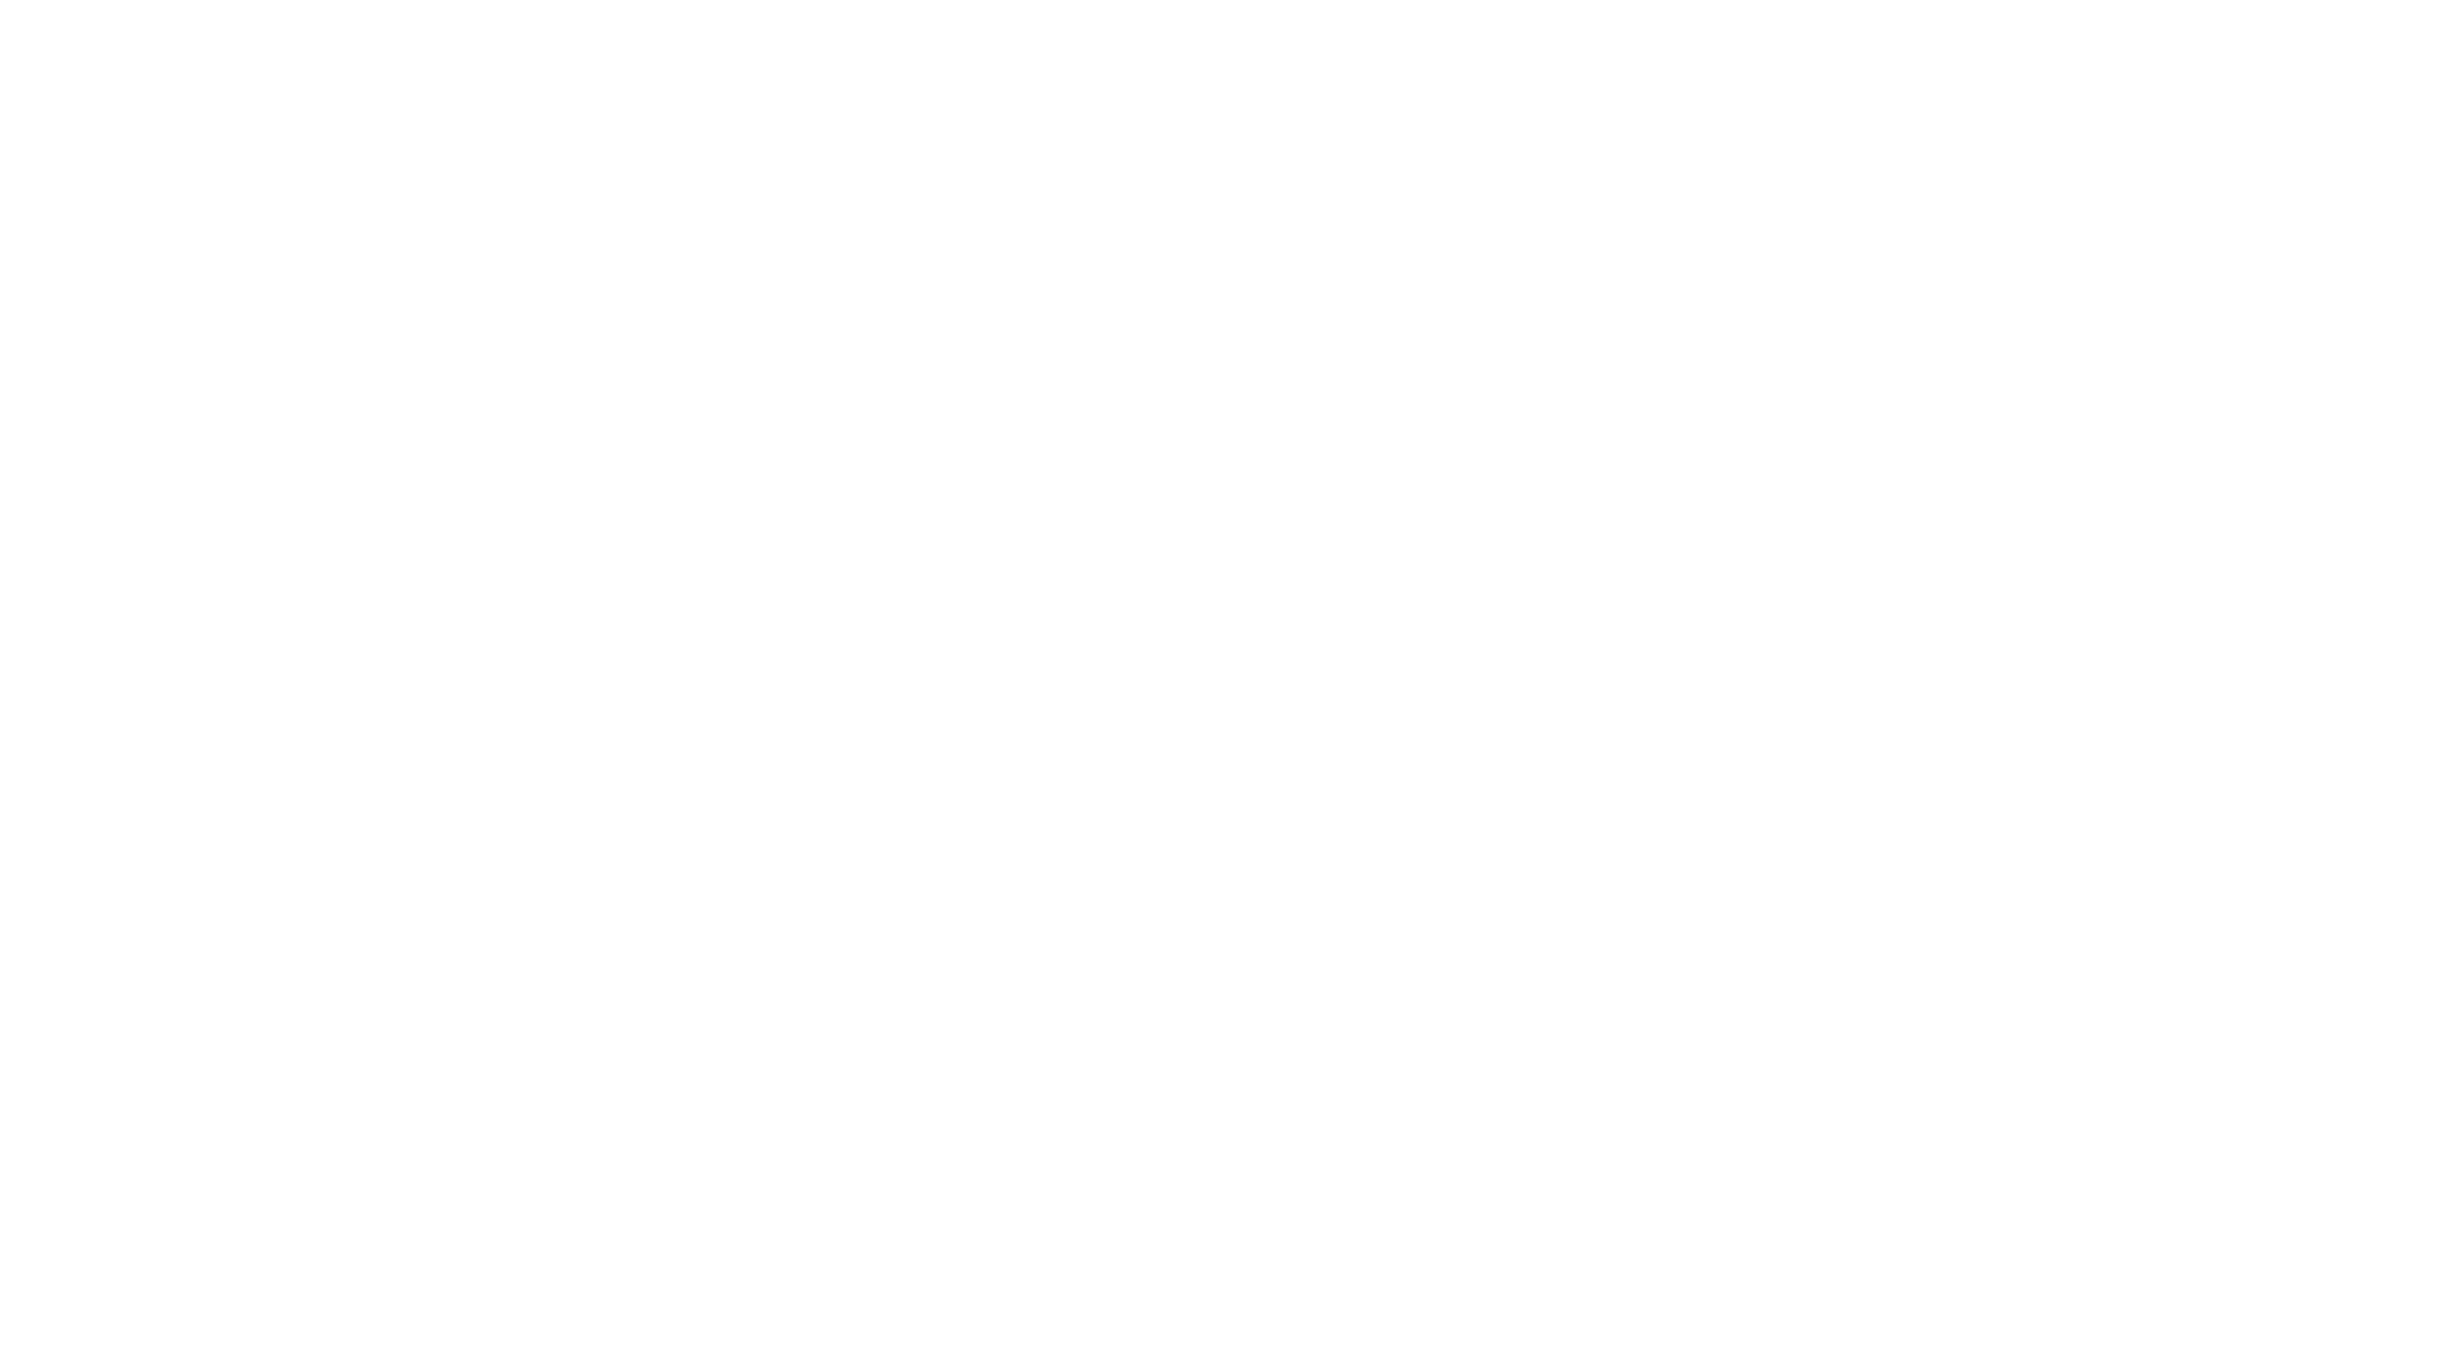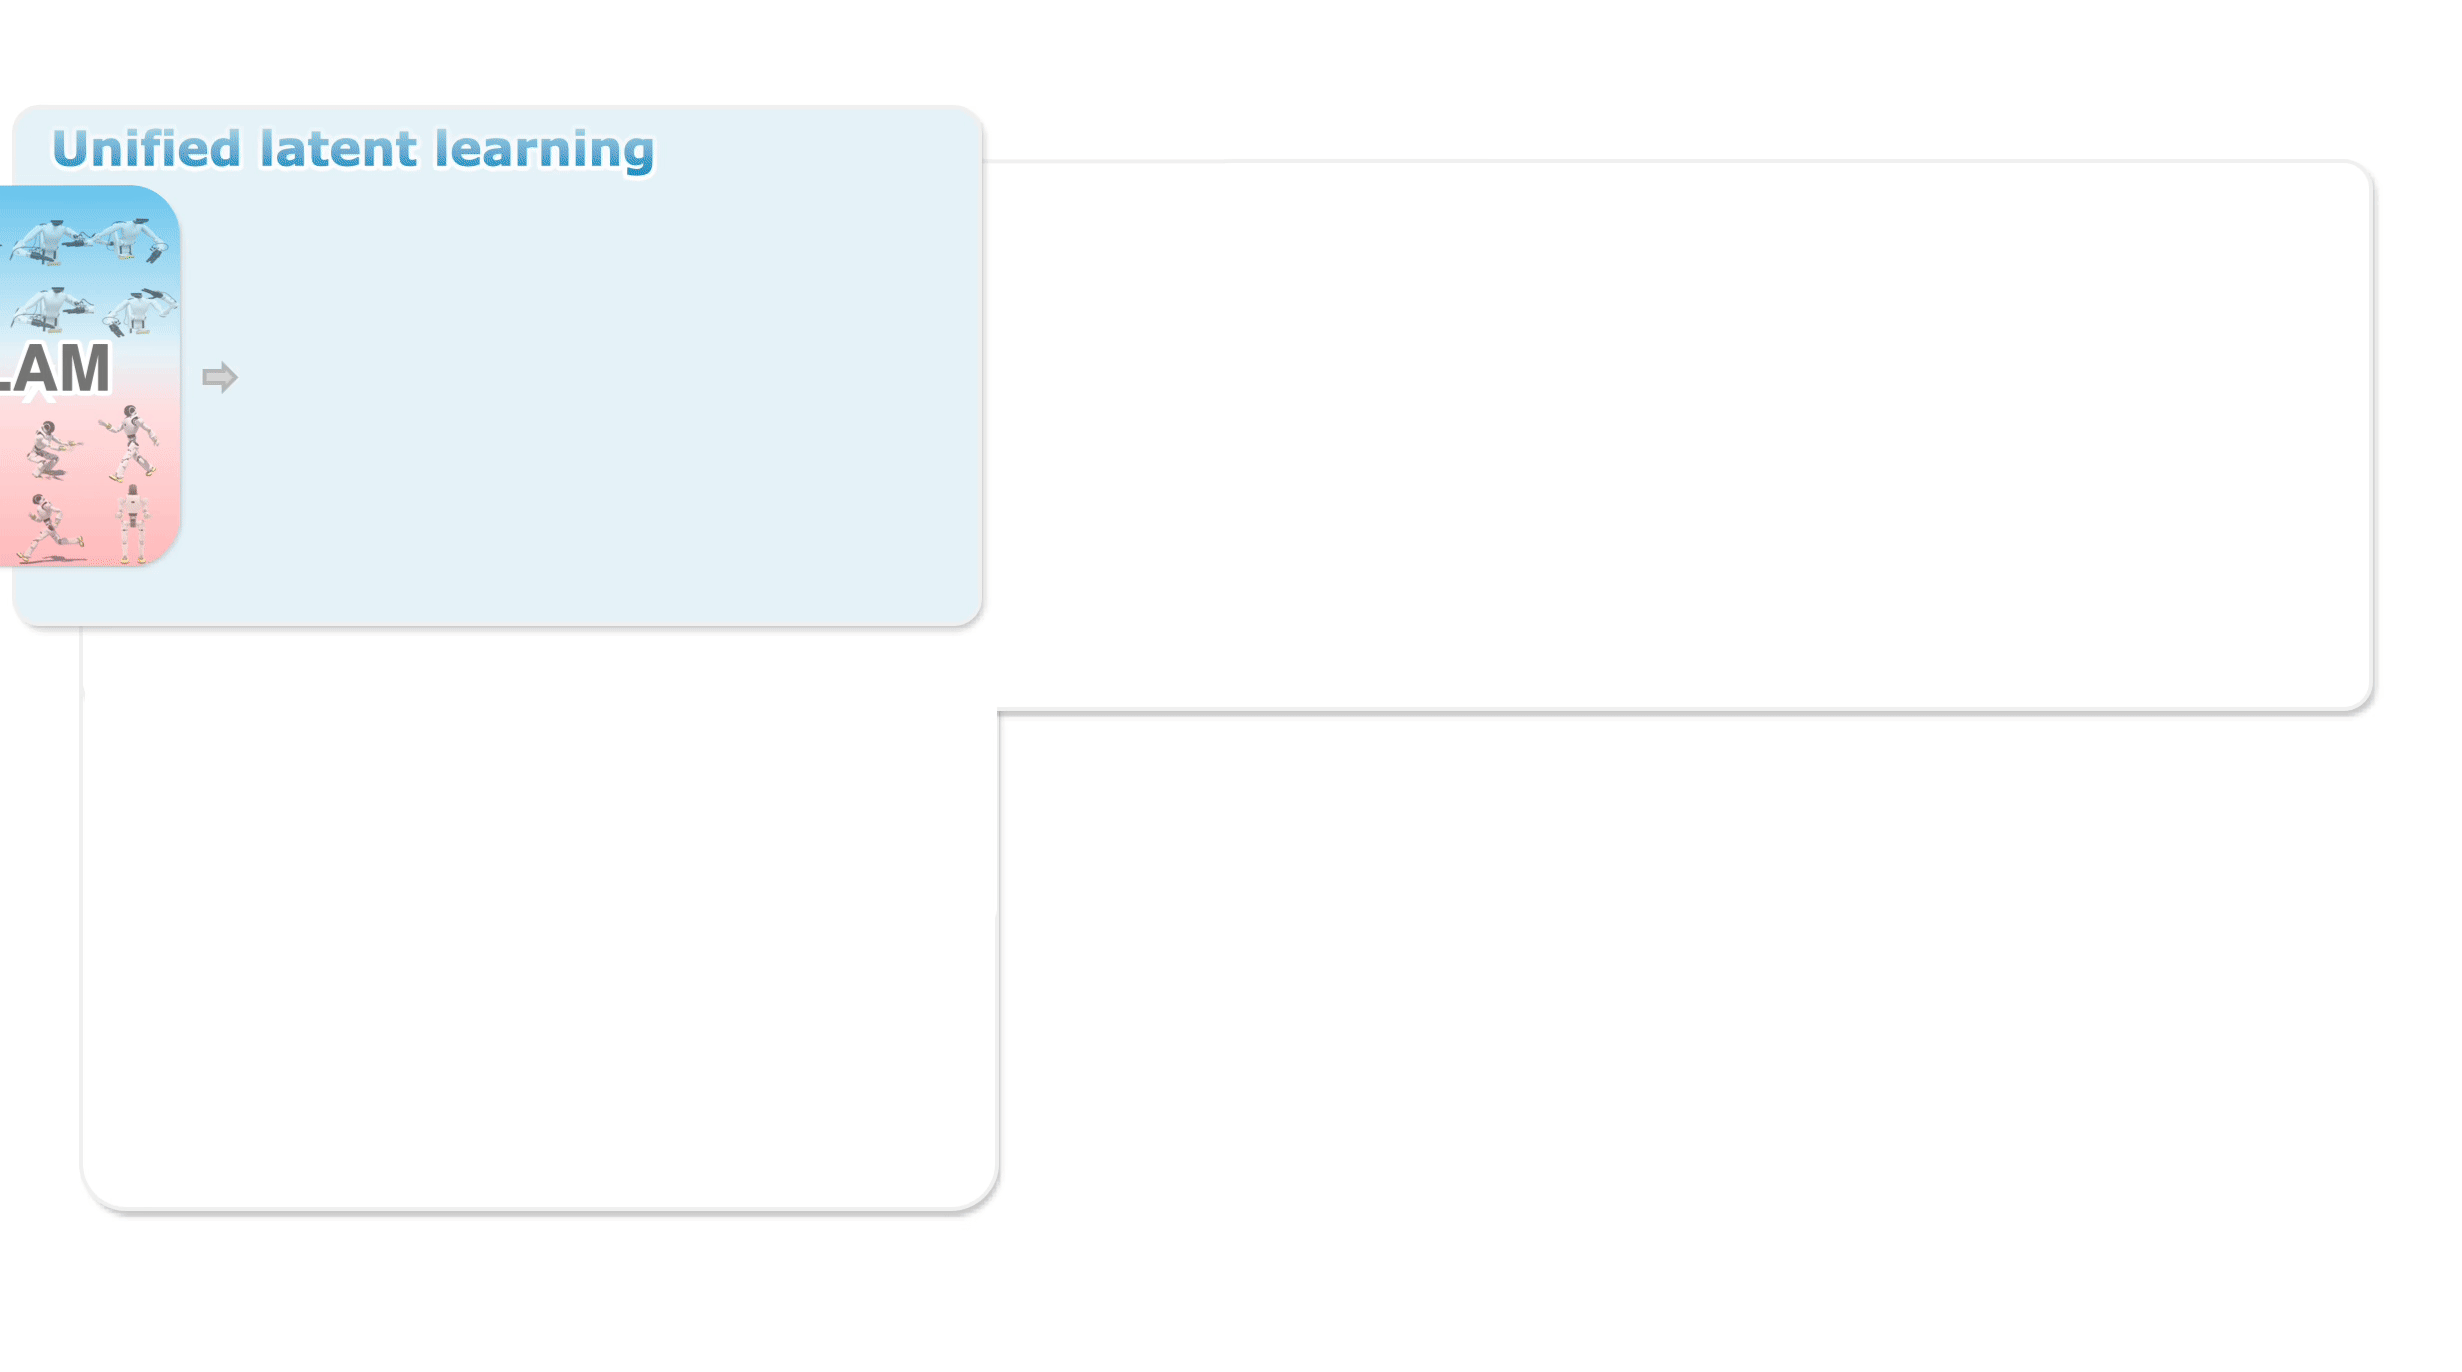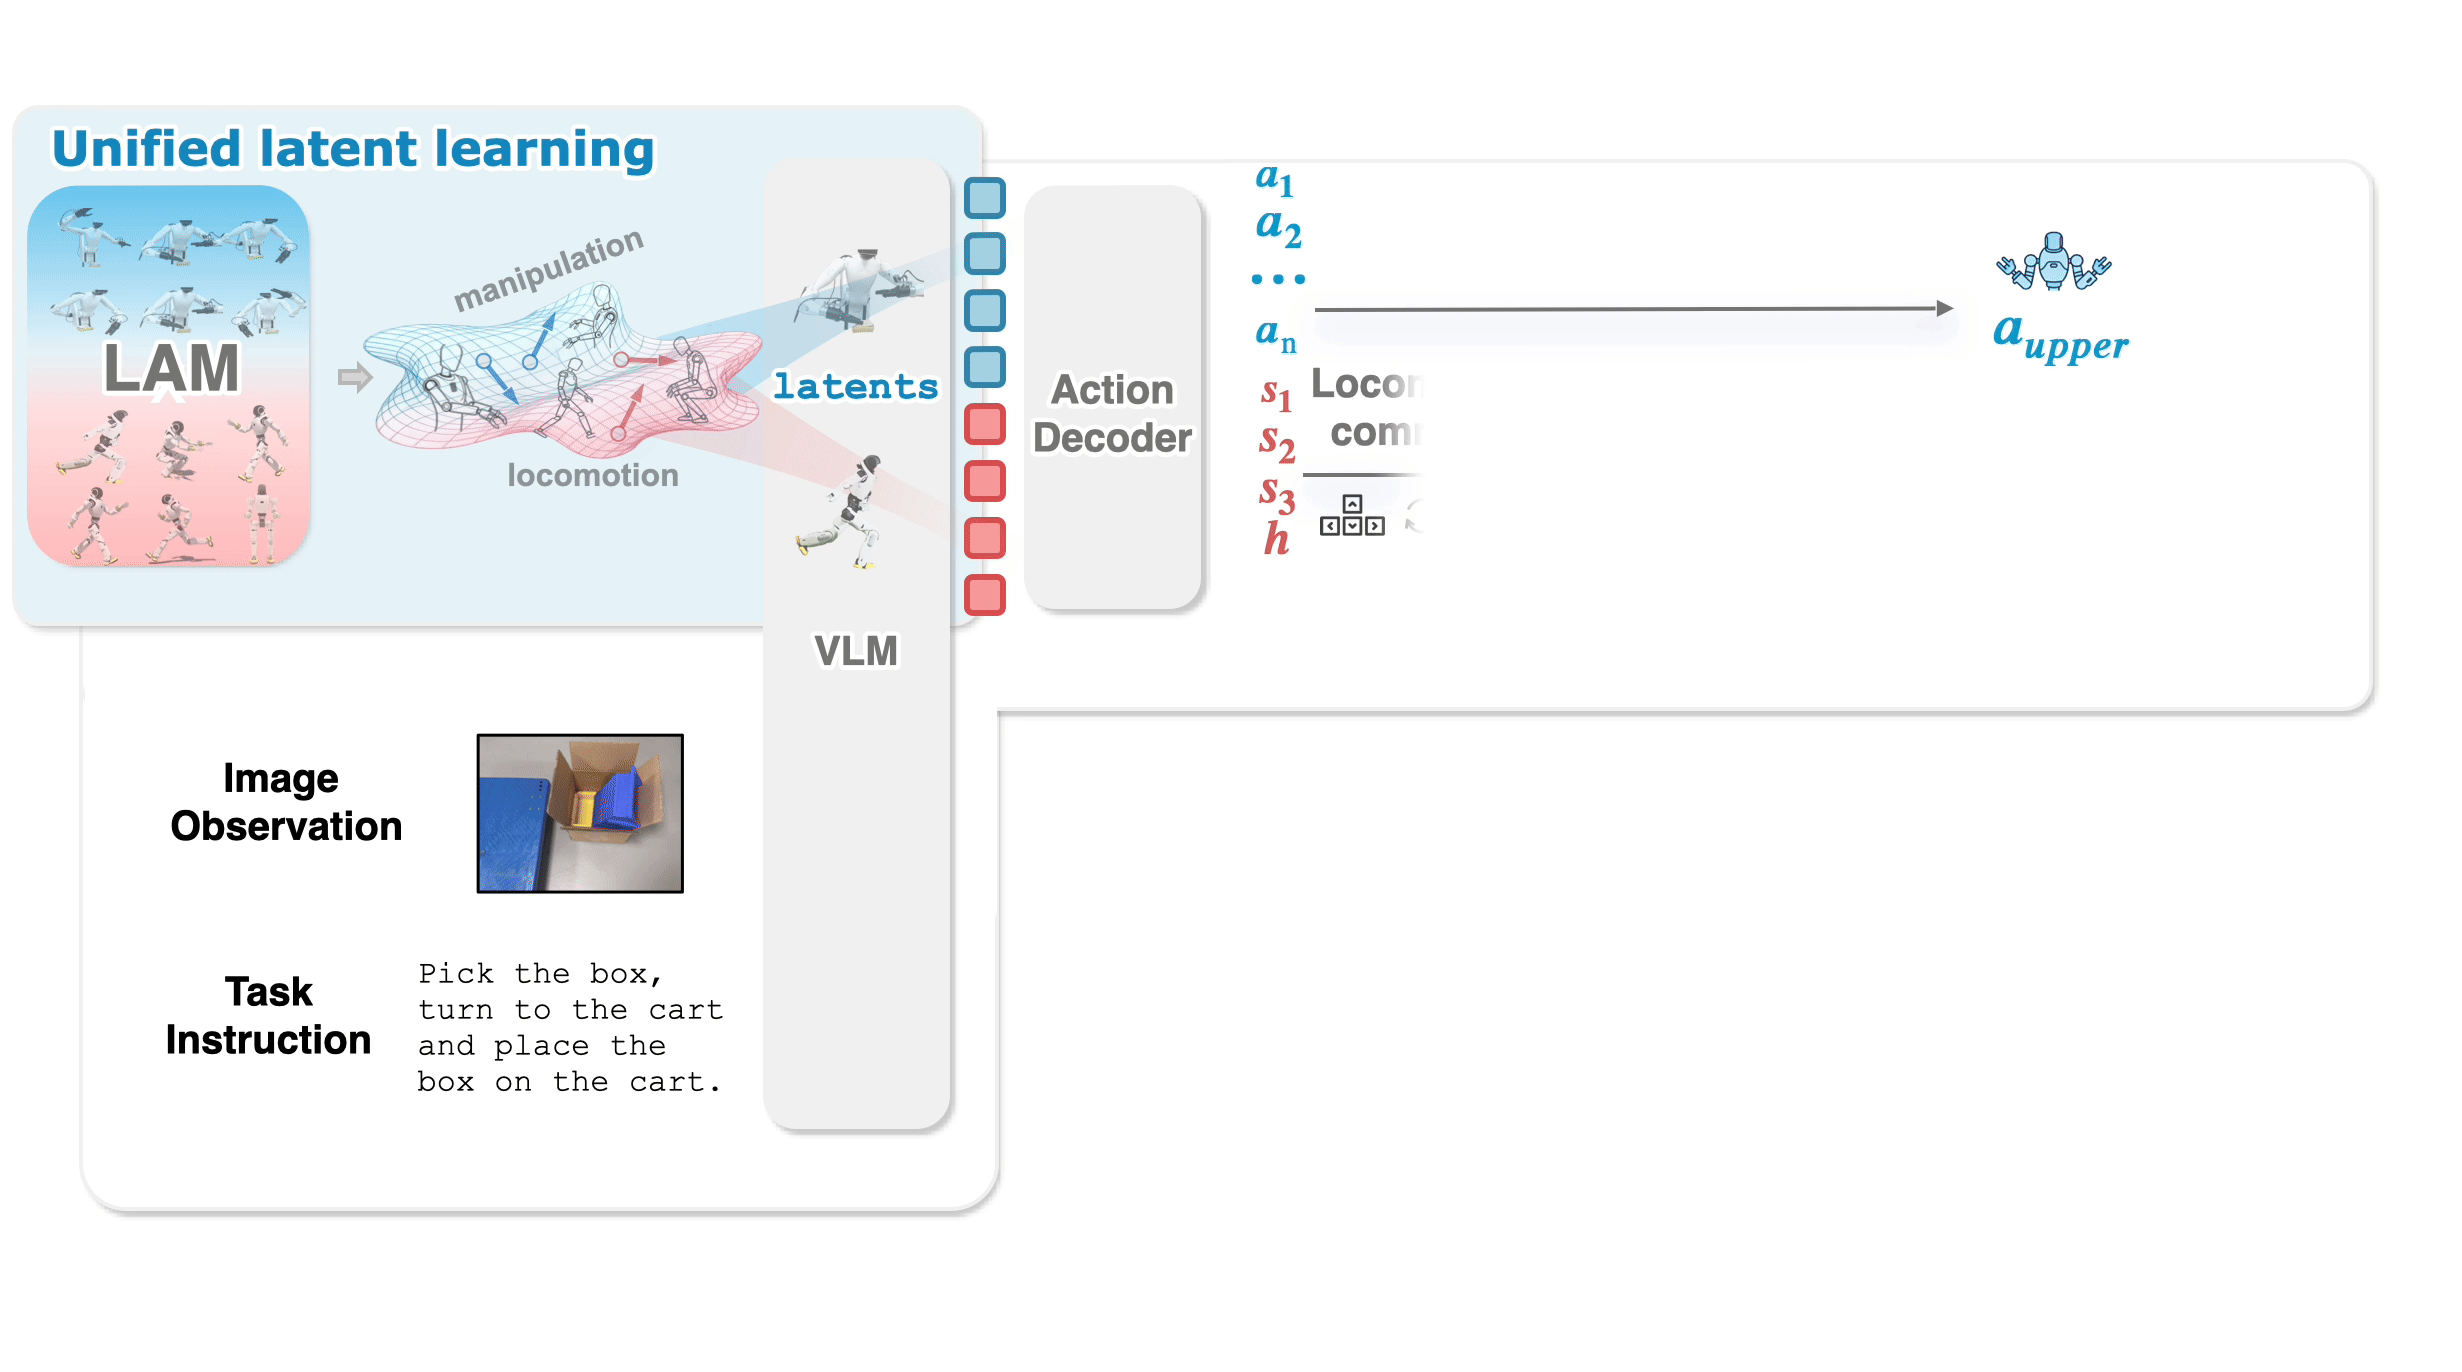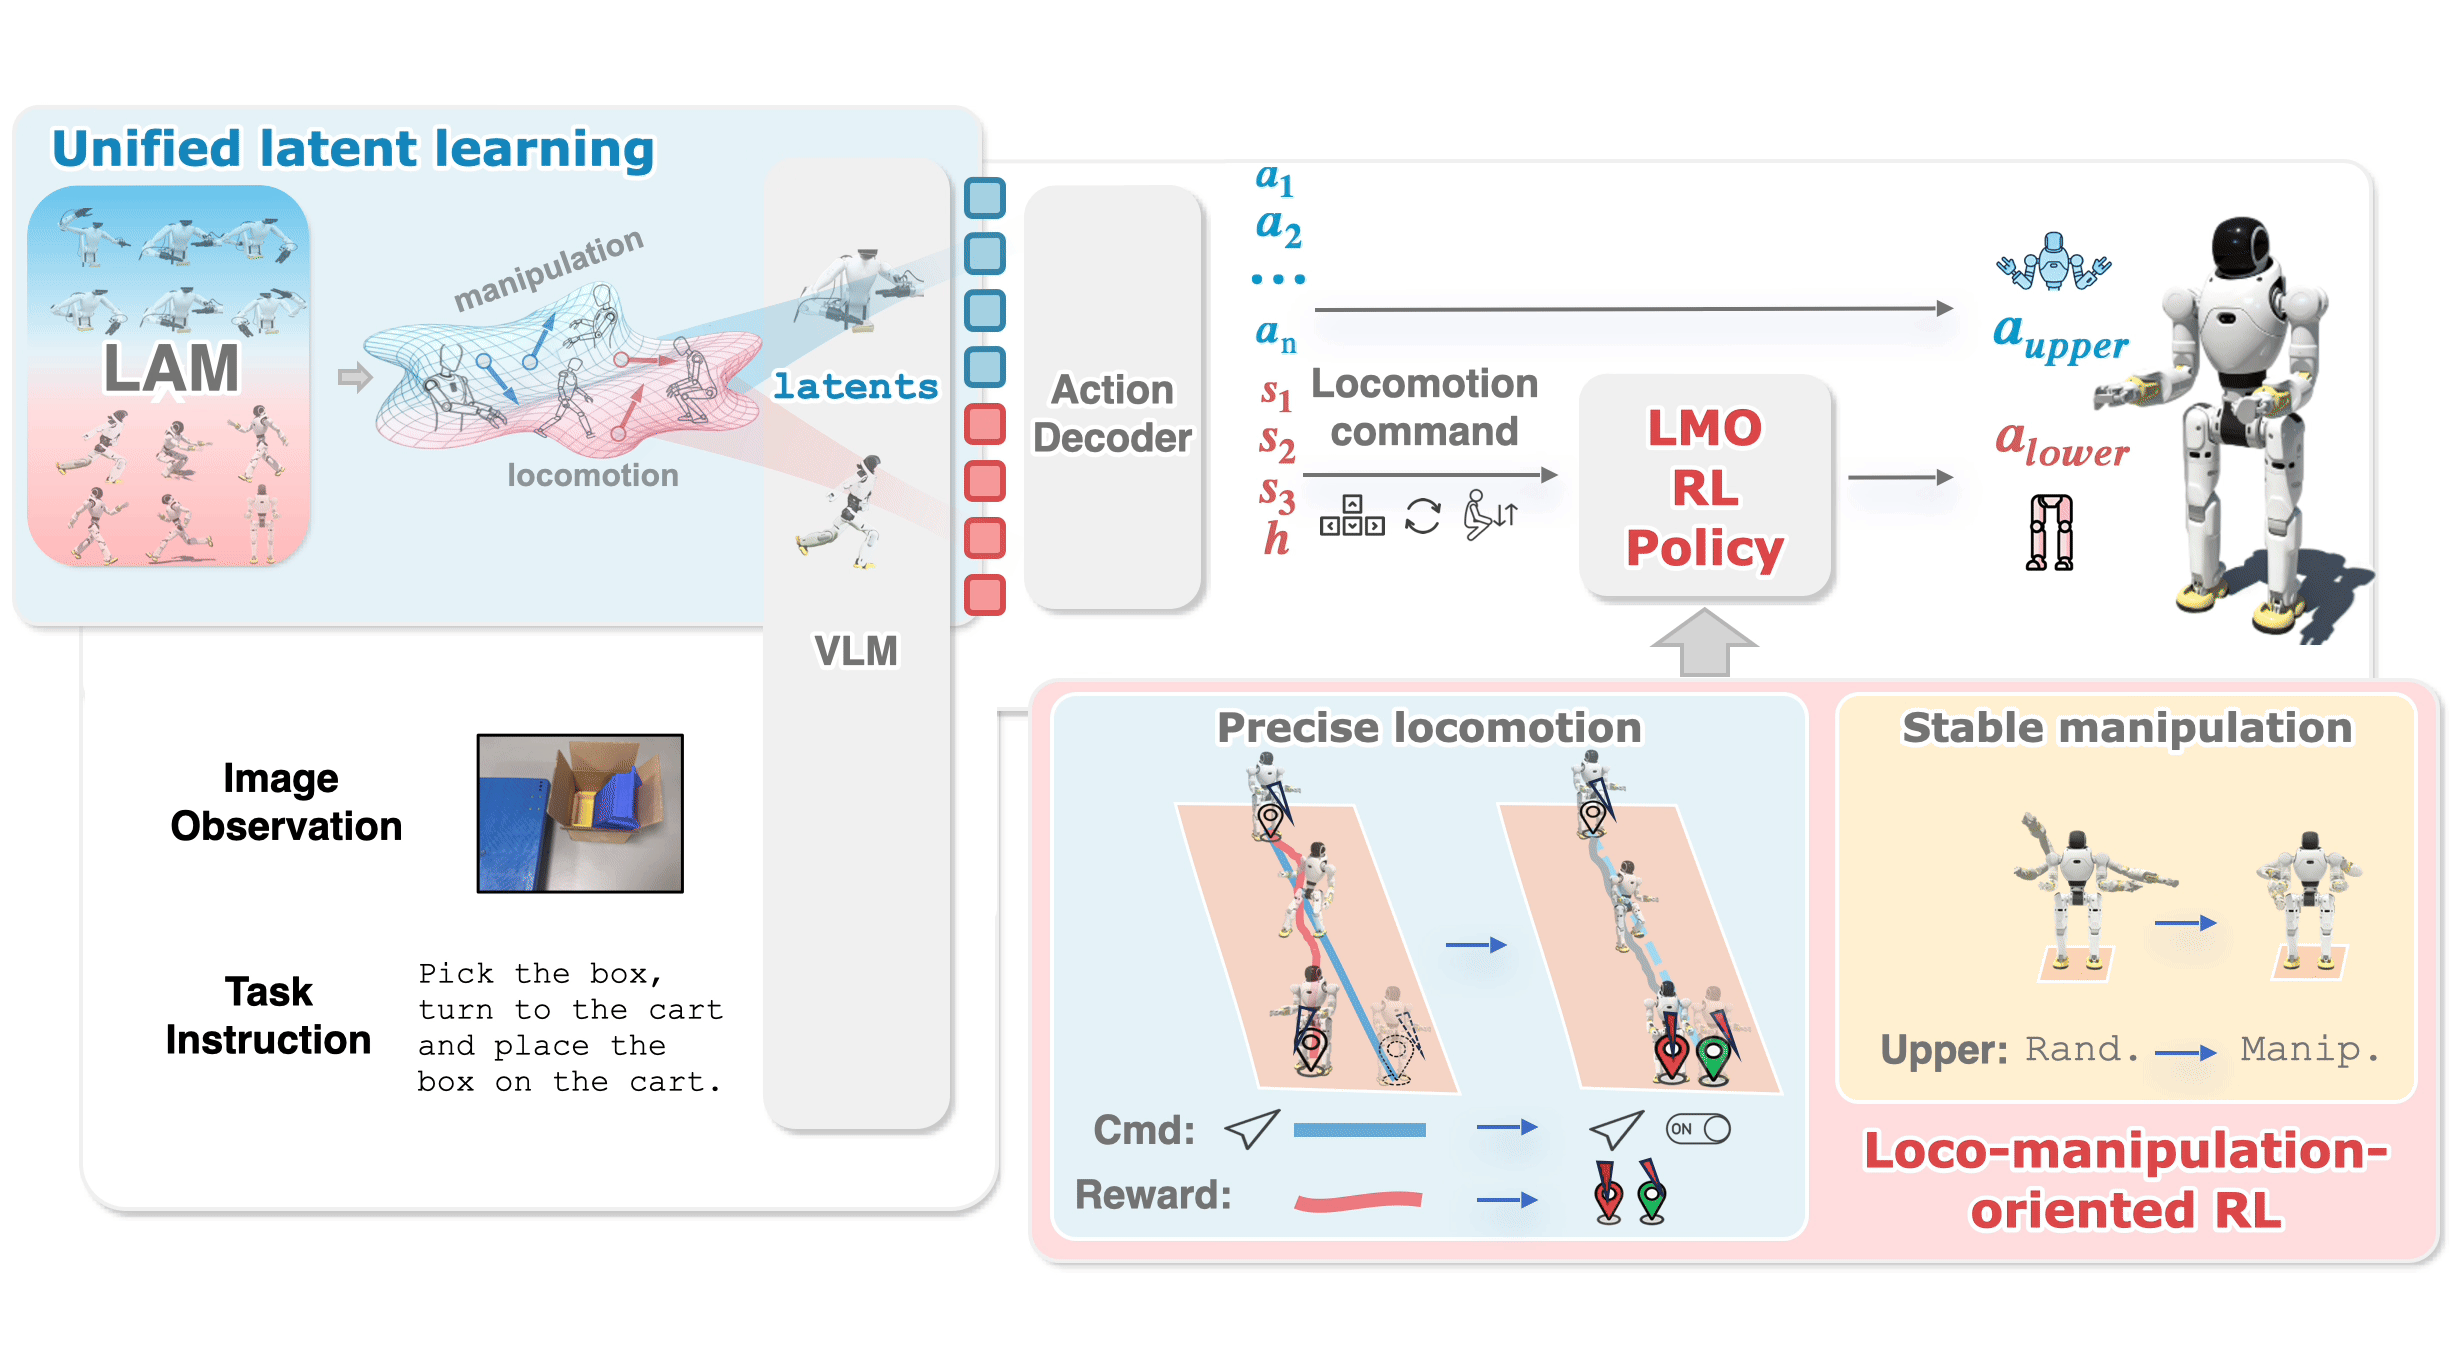
Deep-dive vào codebase WholebodyVLA — kiến trúc latent action, LMO RL policy, và cách xây dựng pipeline whole-body loco-manipulation cho humanoid.

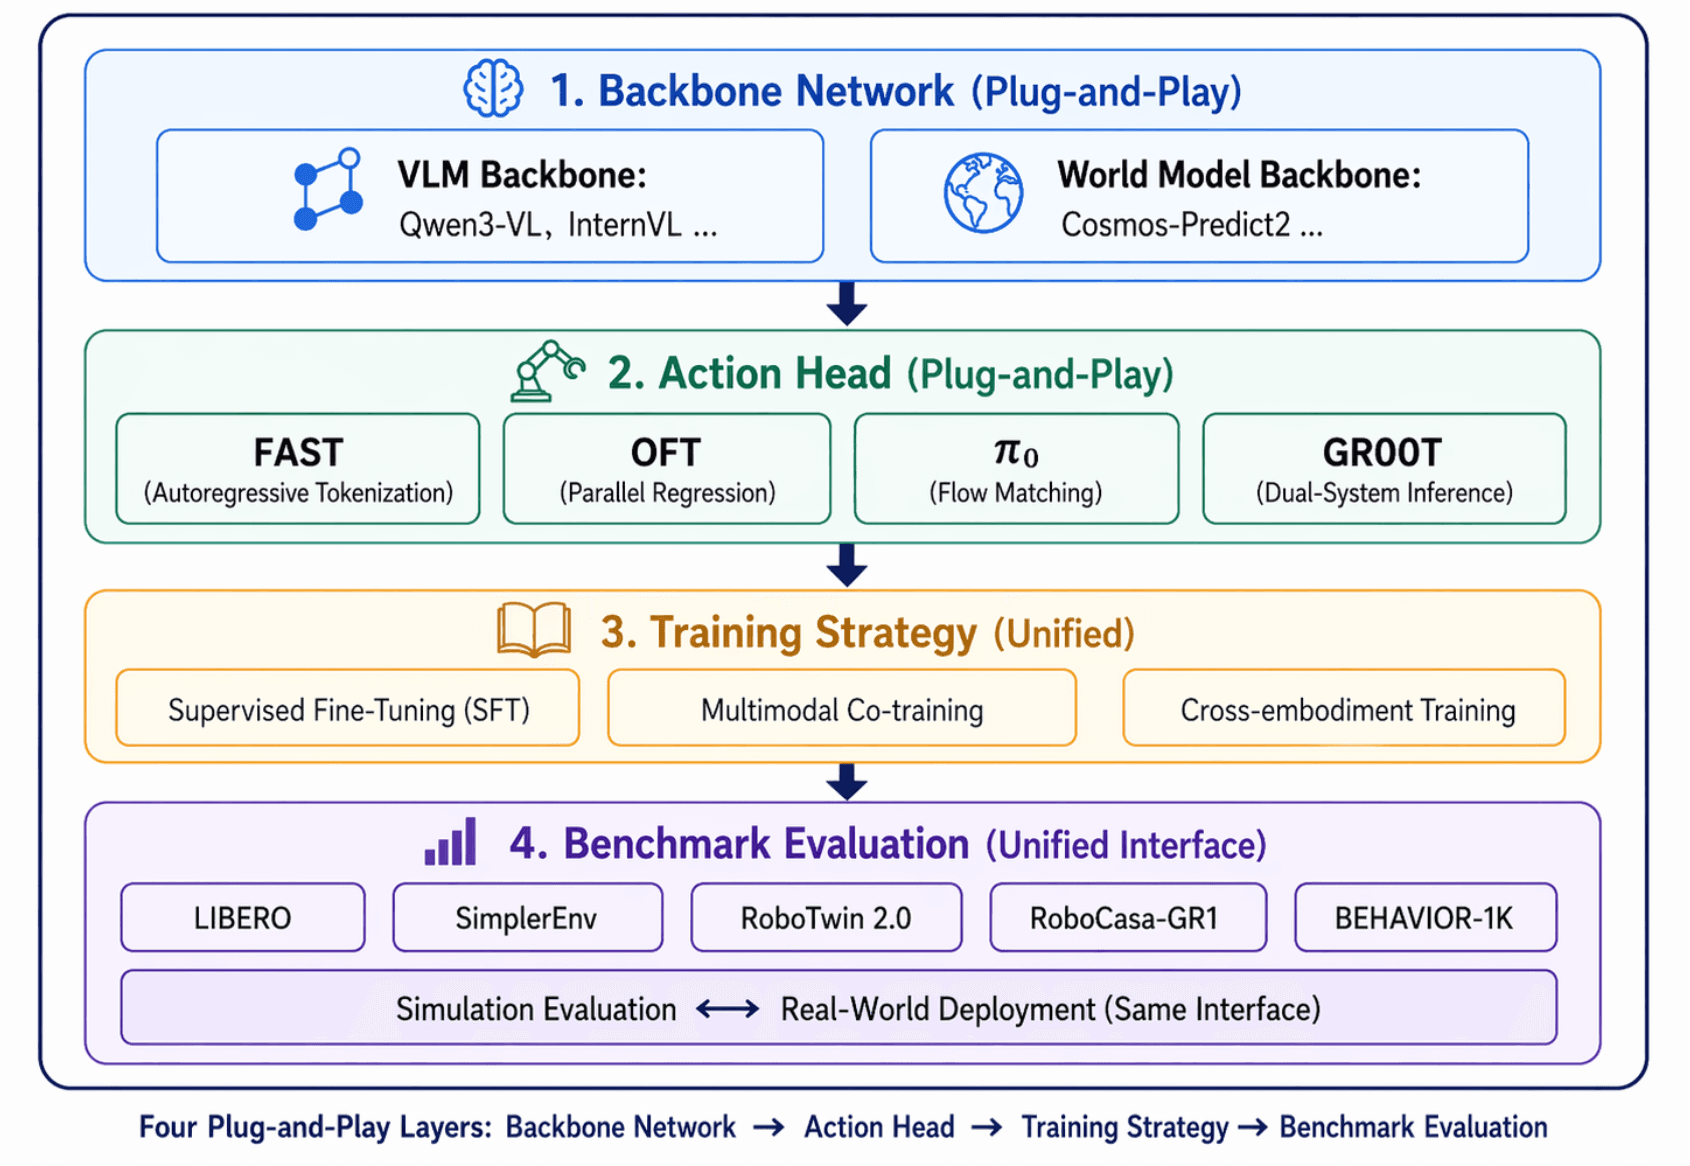
Hướng dẫn chi tiết xây dựng Vision-Language-Action model với StarVLA — framework mô-đun kiểu Lego từ ICLR 2026, hỗ trợ 4 kiến trúc action head.

Hướng dẫn chi tiết fine-tune VLA model GR00T N1 cho humanoid robot với Isaac Lab và dữ liệu AGIBOT World — từ cài đặt đến inference.
Phân tích kiến trúc Gemma 4 của Google — từ on-device AI đến ứng dụng thực tế trong điều khiển robot, perception và agentic workflows.
Phân tích Gemma 4 của Google — mô hình AI mã nguồn mở hỗ trợ multimodal, agentic, chạy trên Jetson và Raspberry Pi cho robotics.

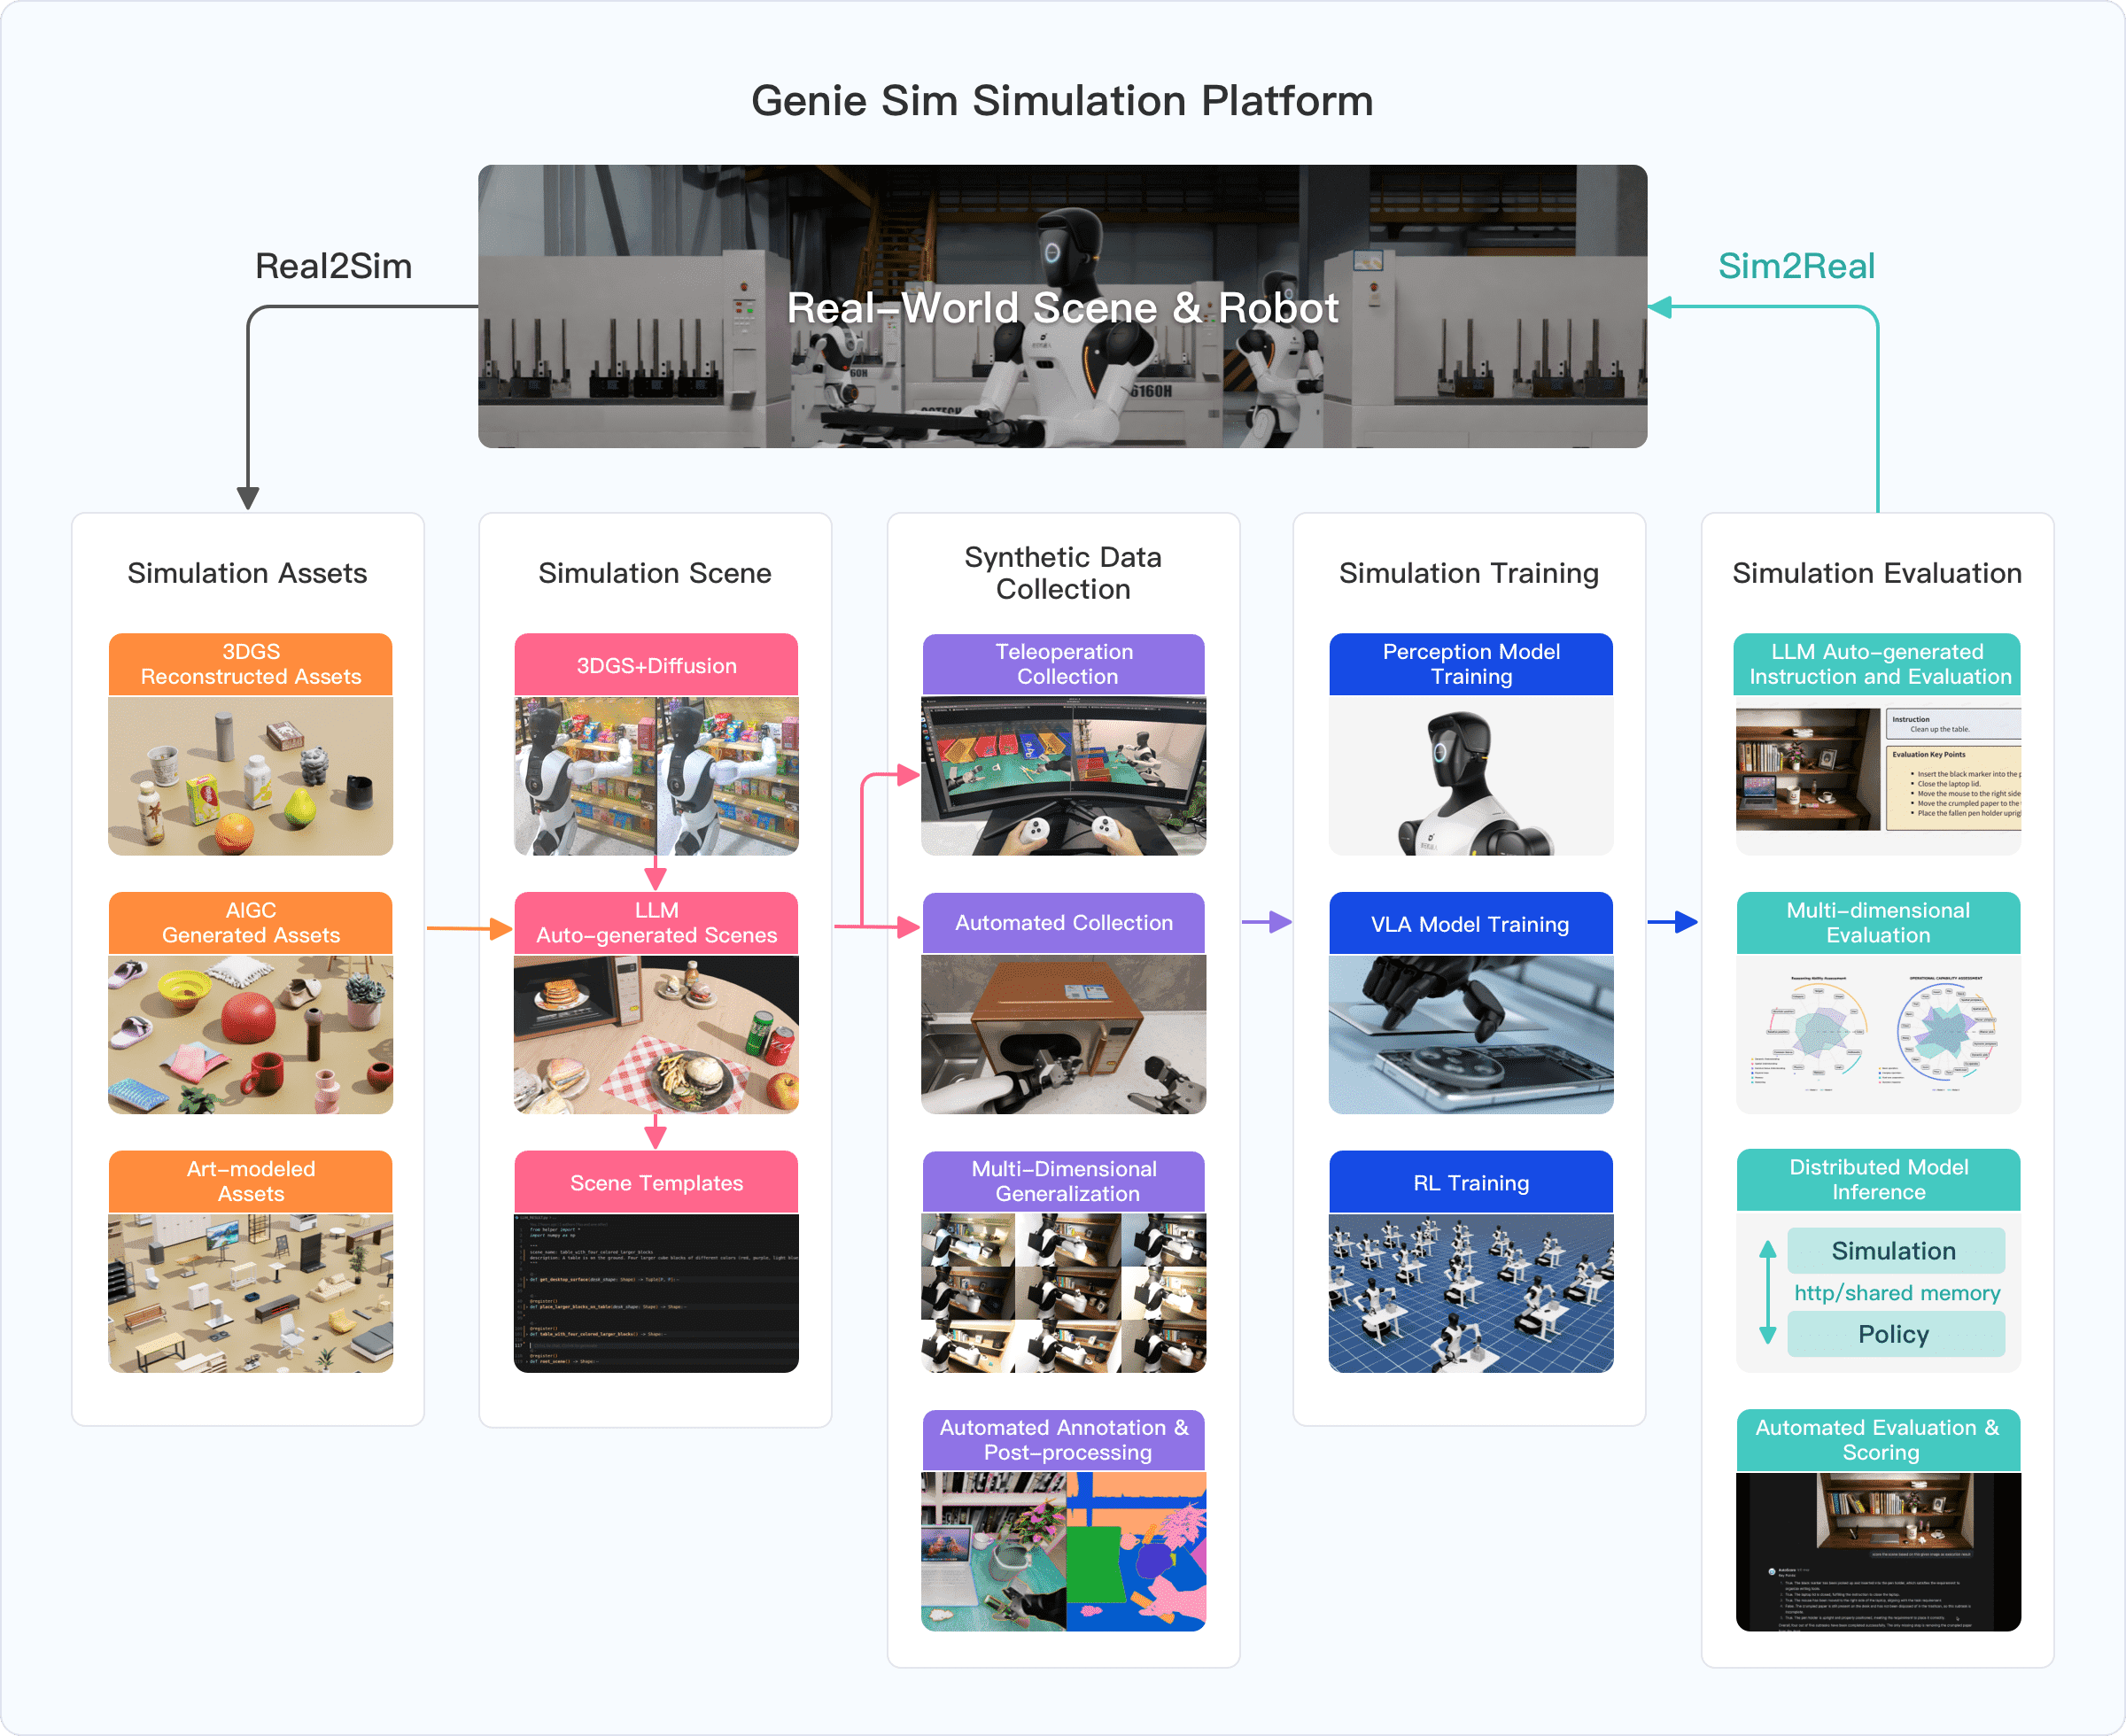
Hướng dẫn chi tiết dựng môi trường simulation với Genie Sim 3.0 — nền tảng open-source từ AGIBOT trên Isaac Sim để huấn luyện robot humanoid.

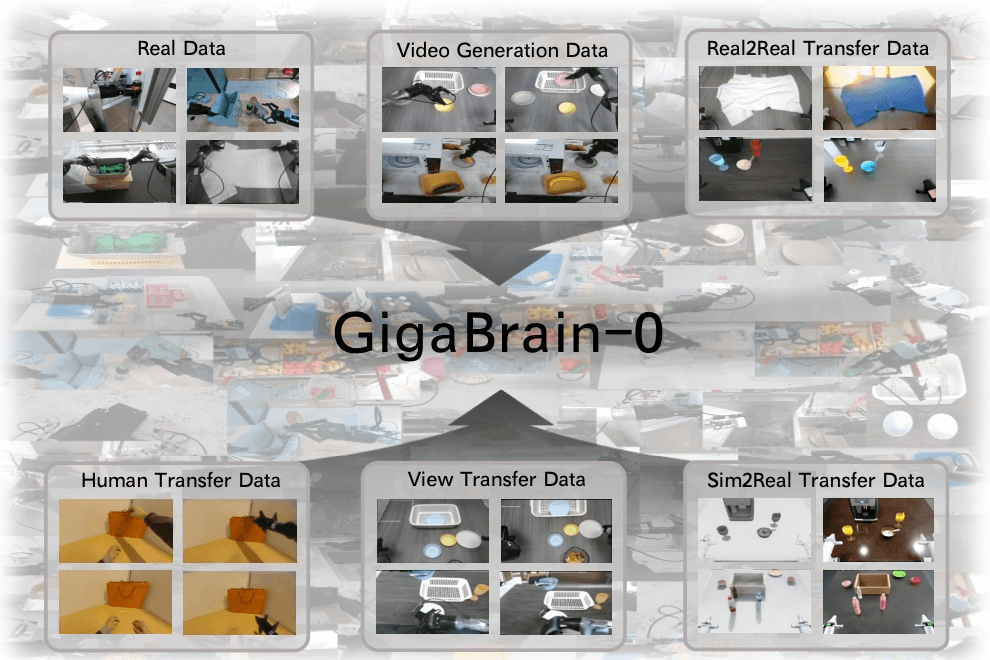
Hướng dẫn chi tiết huấn luyện VLA bằng World Model và Reinforcement Learning với framework RAMP từ GigaBrain — open-source, 3.5B params.

FlashSAC — off-policy RL mới vượt PPO về tốc độ lẫn hiệu quả trên 100+ tasks robotics, từ humanoid locomotion đến dexterous manipulation.
Tìm alternative InOrbit cho fleet AMR warehouse? So sánh thẳng thắn 5 nền tảng — giá, VDA 5050, hỗ trợ MiR/OTTO.

SimpleVLA-RL dùng reinforcement learning với reward đơn giản 0/1 để nâng VLA từ 17 lên 92 điểm — không cần thiết kế reward phức tạp.
Freedom Robotics tốt, nhưng có thể không hợp bạn. So sánh thẳng thắn 5 alternatives — giá, ROS 2, free tier, video live. Gồm VnRobo, Formant, InOrbit.