Tất cả bài viết
Trang 11 / 18

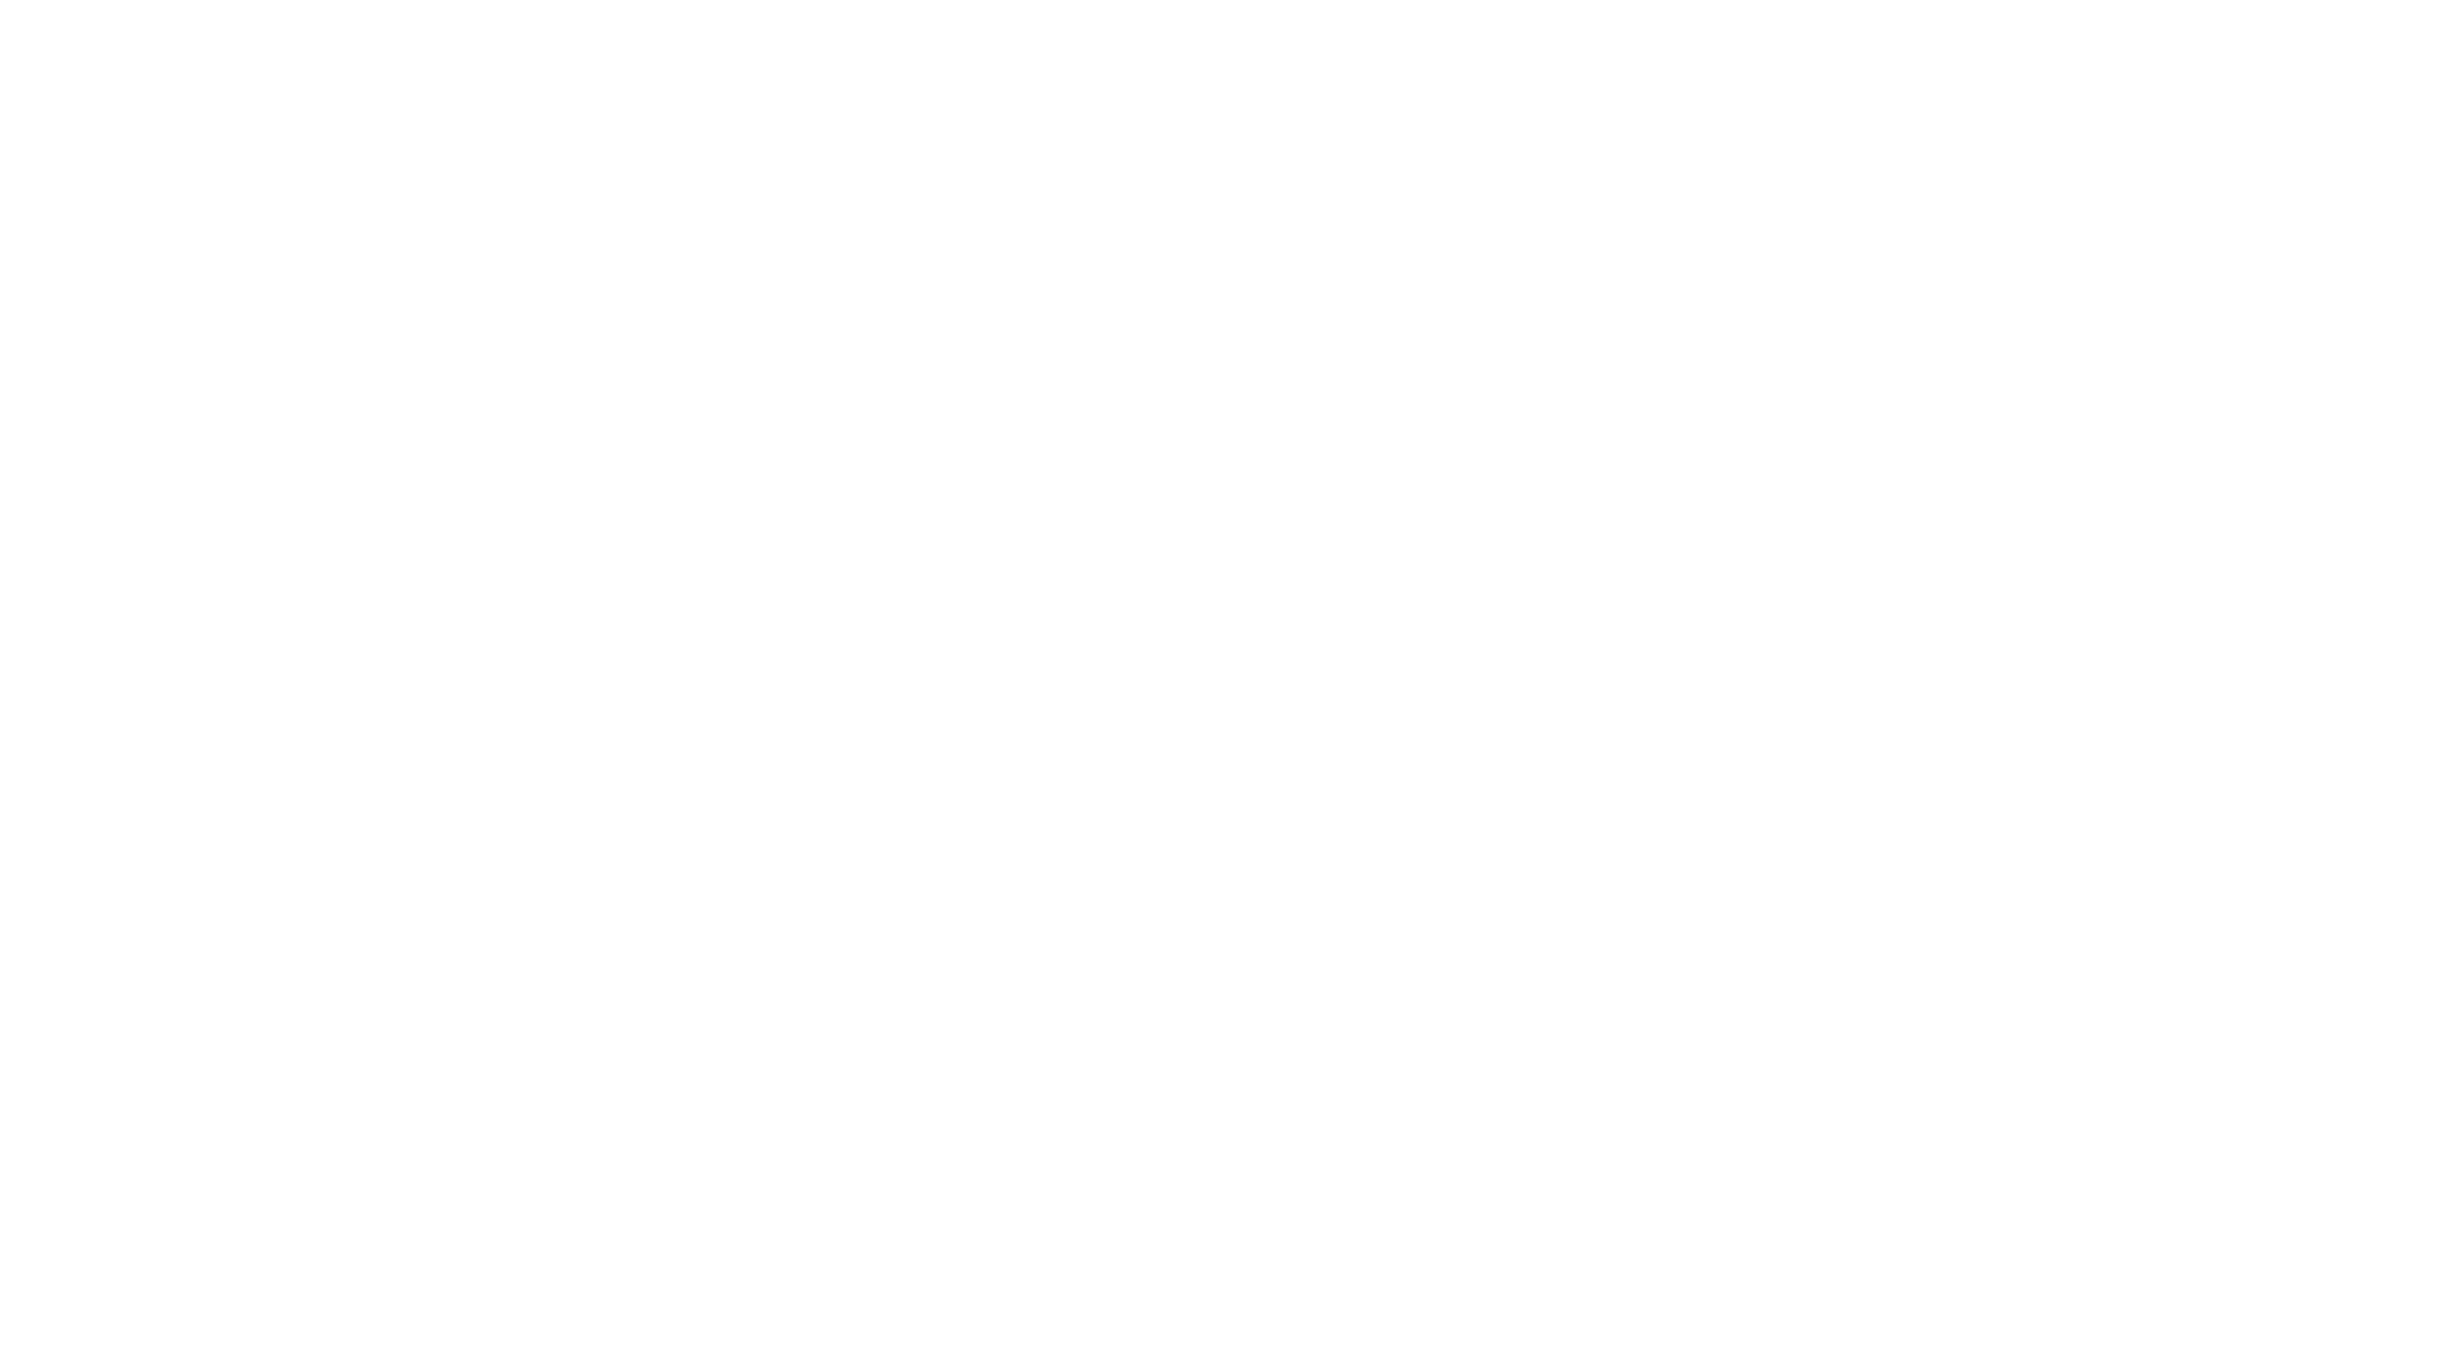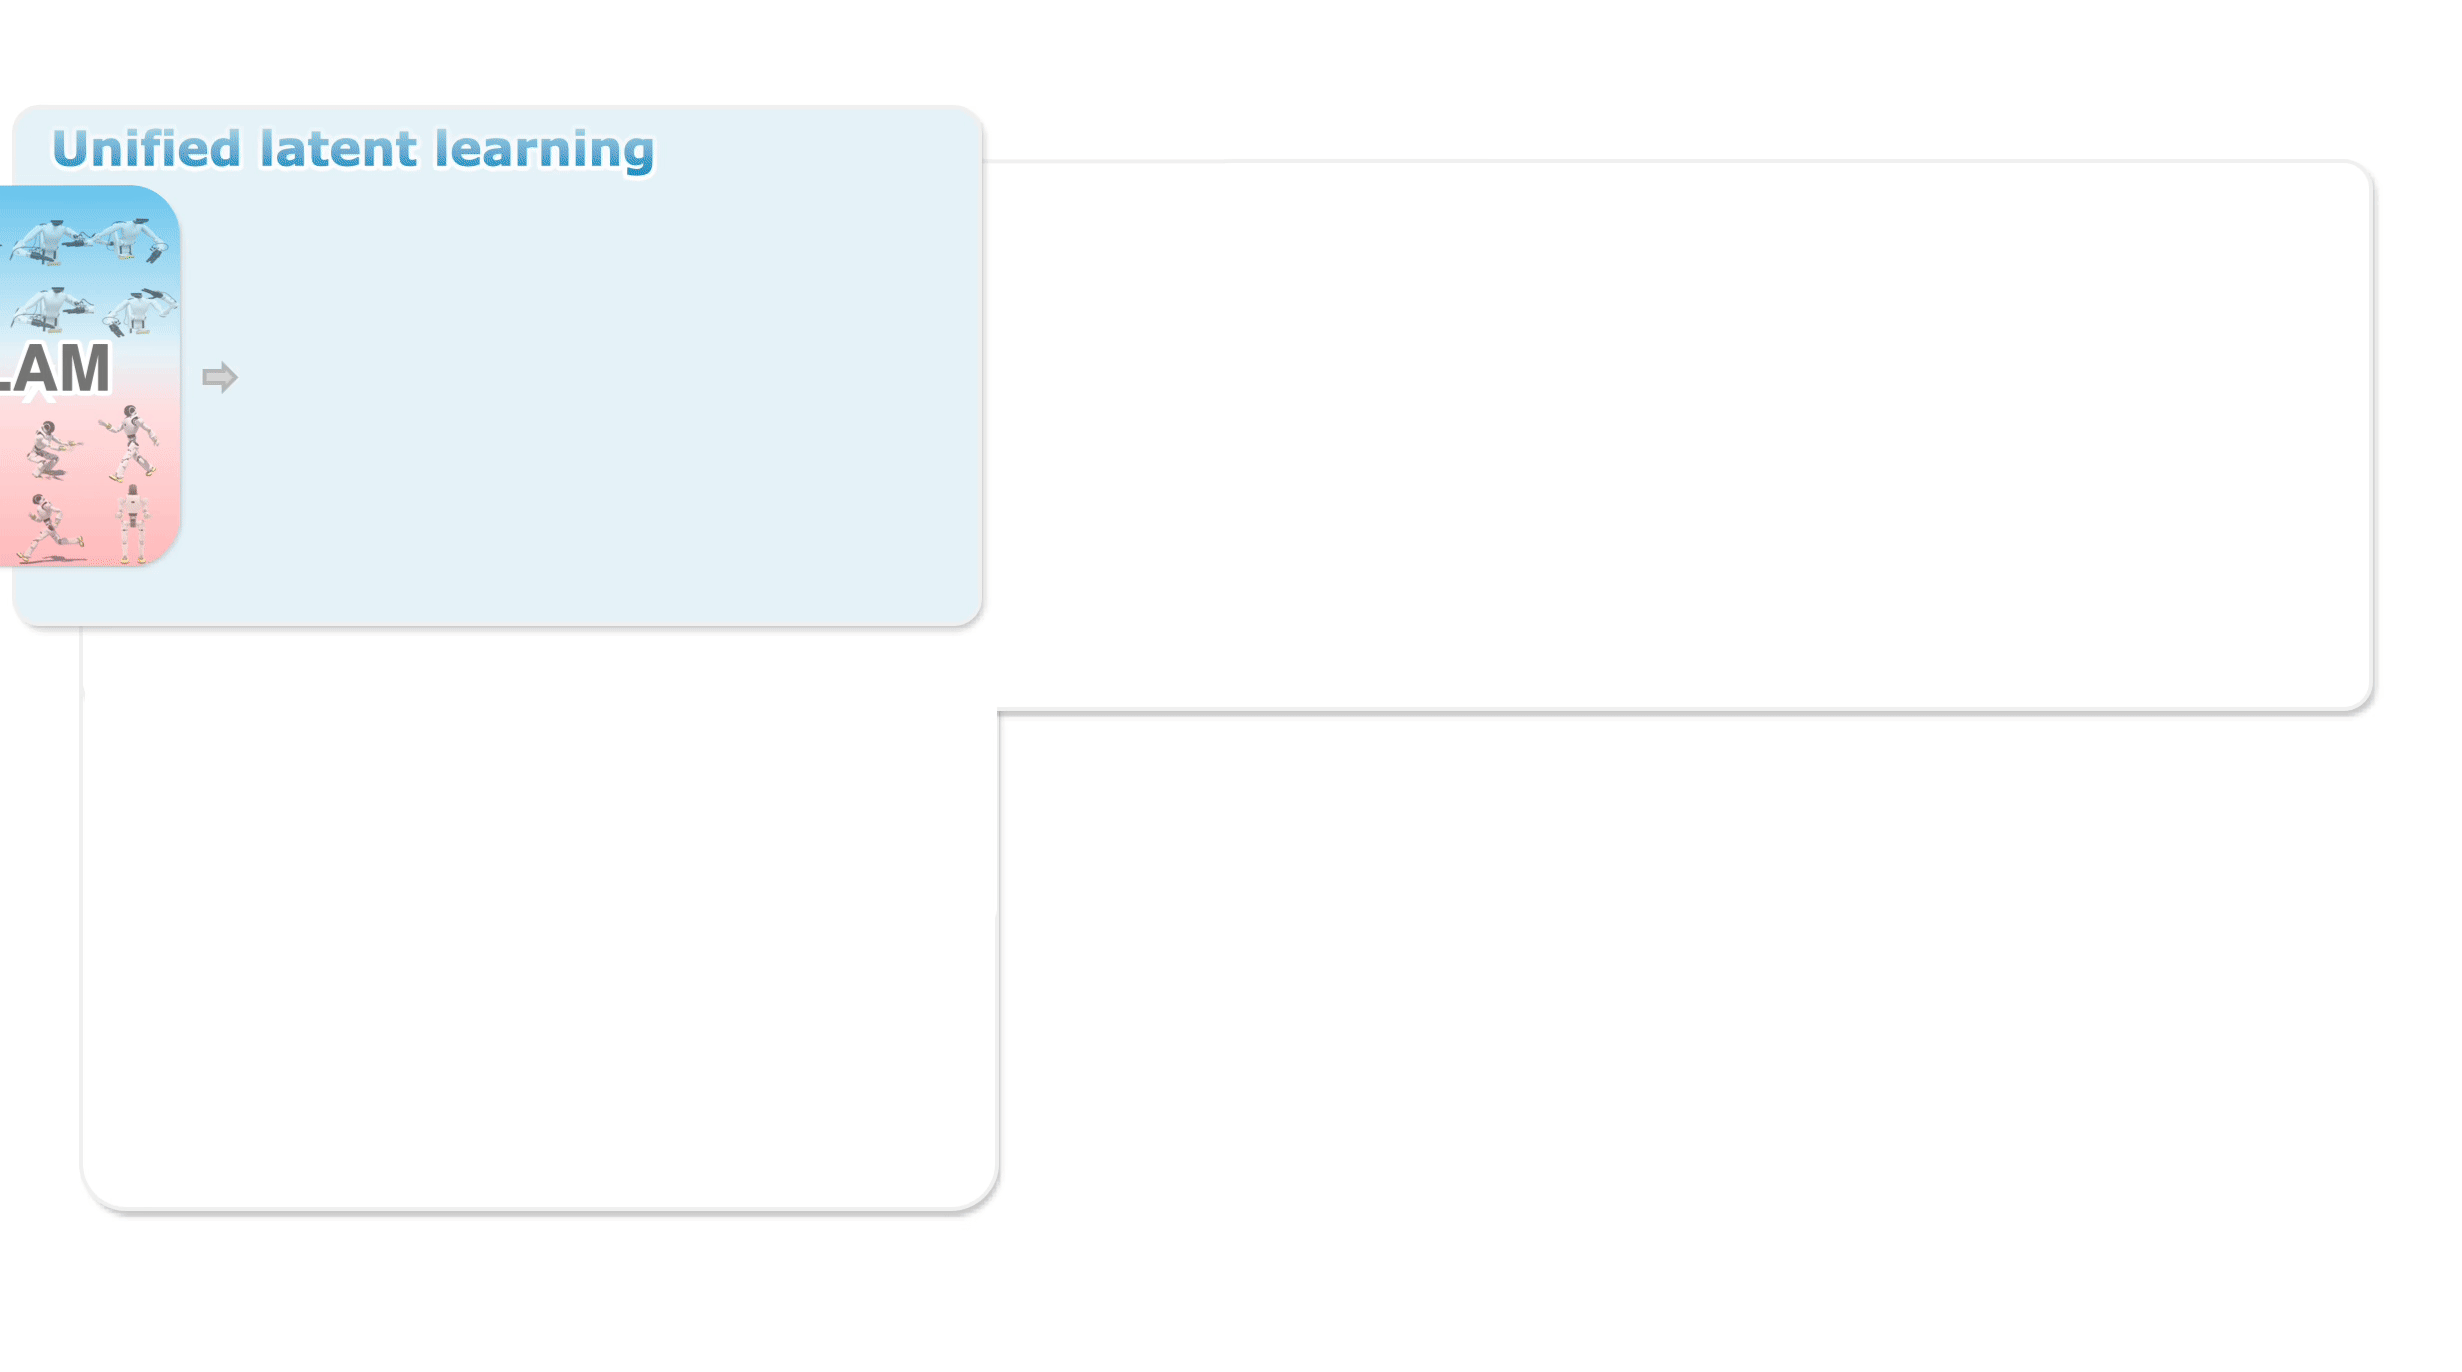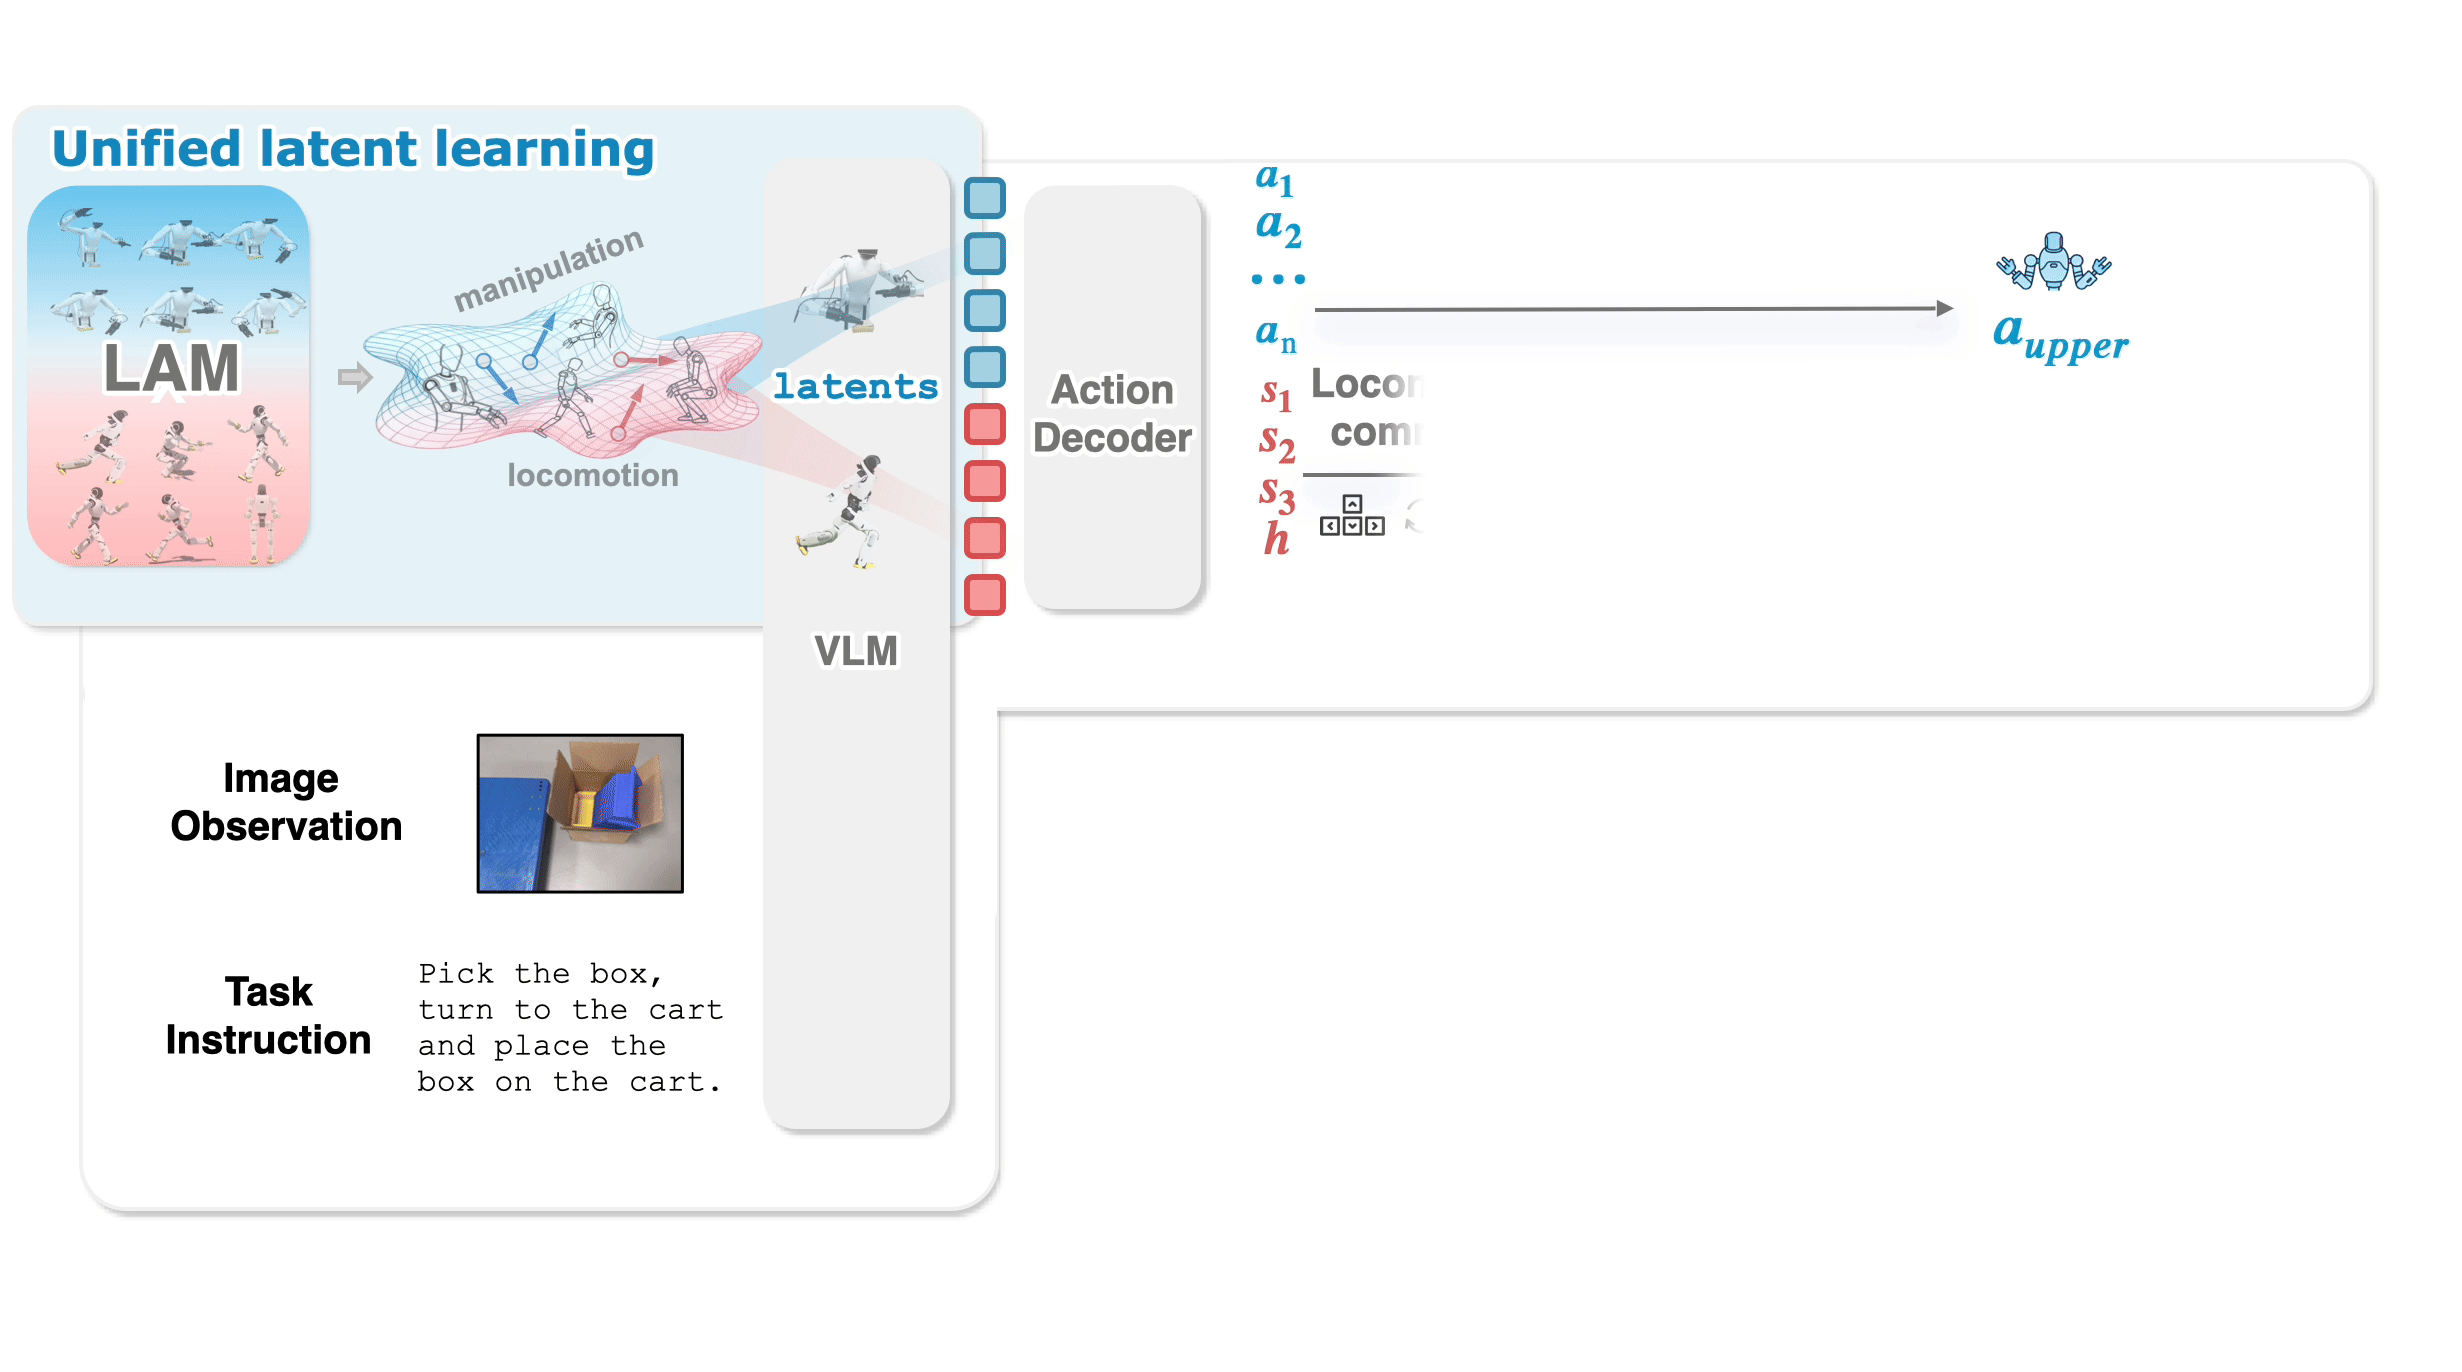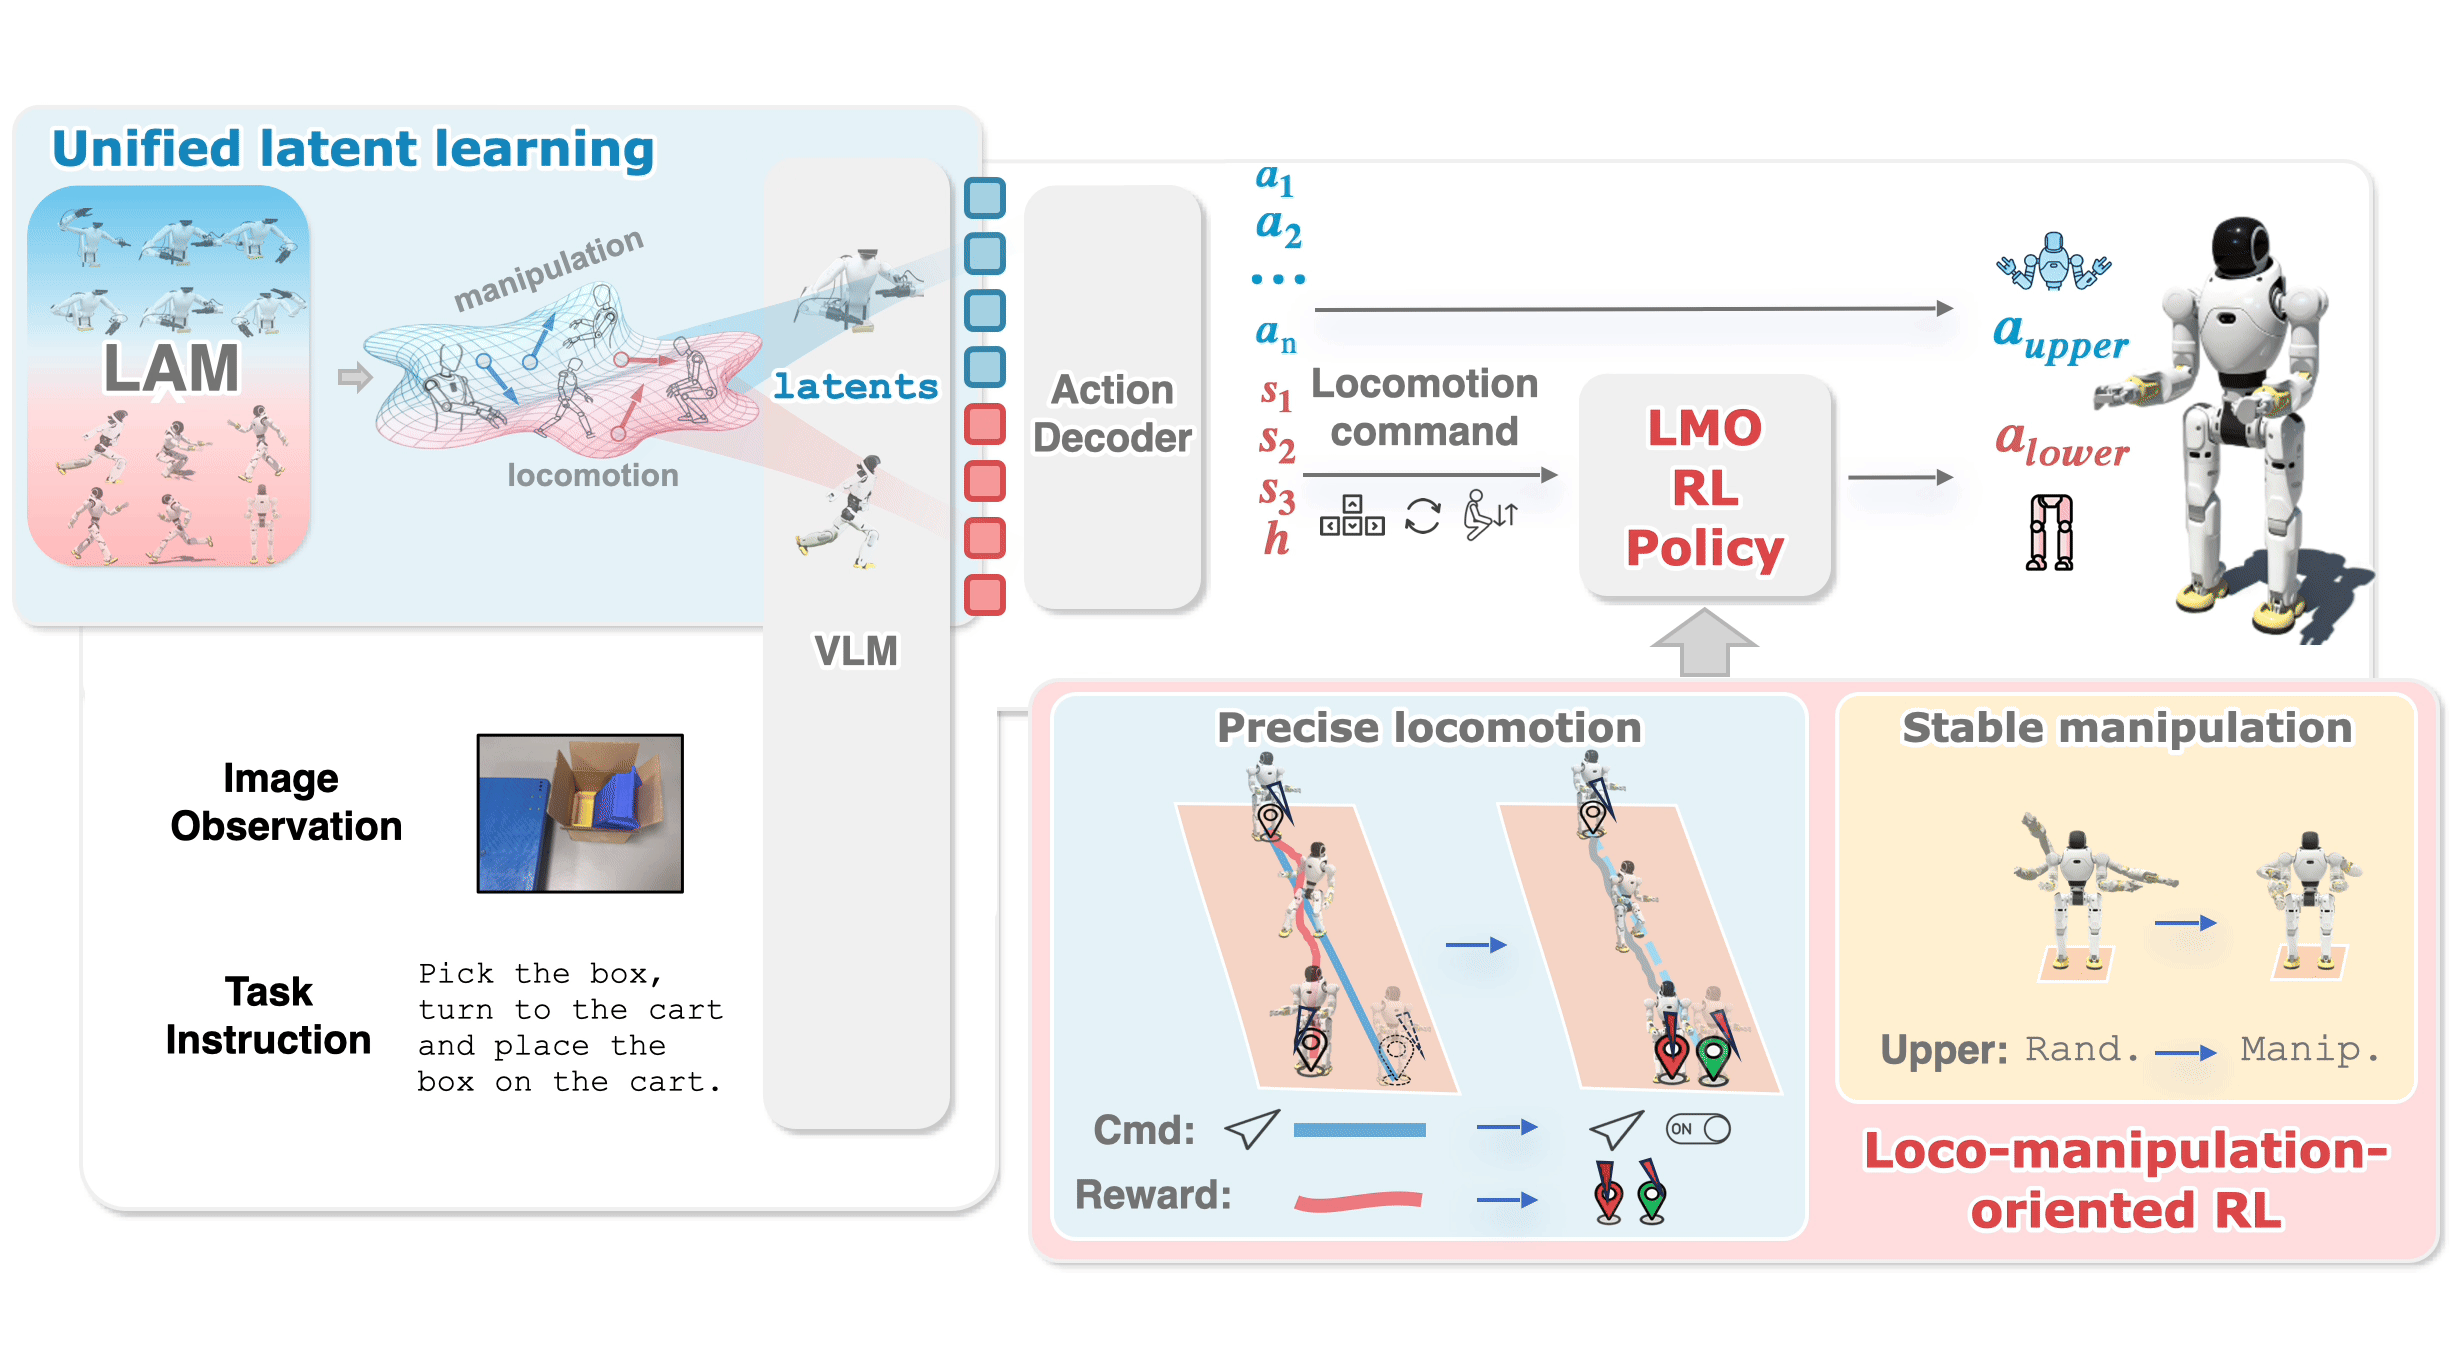
ICLR 2026 — pipeline thực chiến từ thu thập teleop, train unified latent VLA đến deploy whole-body loco-manipulation trên AgiBot X2.

Hướng dẫn chi tiết Ark v1.5 — Python framework open-source train ACT + Diffusion Policy seamless giữa sim và robot thật, native ROS, Gym-style API.

Hướng dẫn chi tiết Booster Gym — RL framework end-to-end open-source train humanoid Booster T1 walking từ teleop đến deploy thực tế.

NVIDIA NVlabs chứng minh: action as text đạt 94.7% trên LIBERO, vượt pi_0 và GR00T-N1 mà không cần sửa kiến trúc — chỉ với Qwen2.5-VL-3B.

Hướng dẫn chi tiết RDT2 từ THU-ML — foundation model zero-shot deploy cho bimanual UR5e và Franka, với code open-source.

Từng bước train cánh tay SO-101 trong NVIDIA Isaac Lab, thu thập dữ liệu teleop, fine-tune GR00T N1.5, và deploy policy lên robot thực tế.

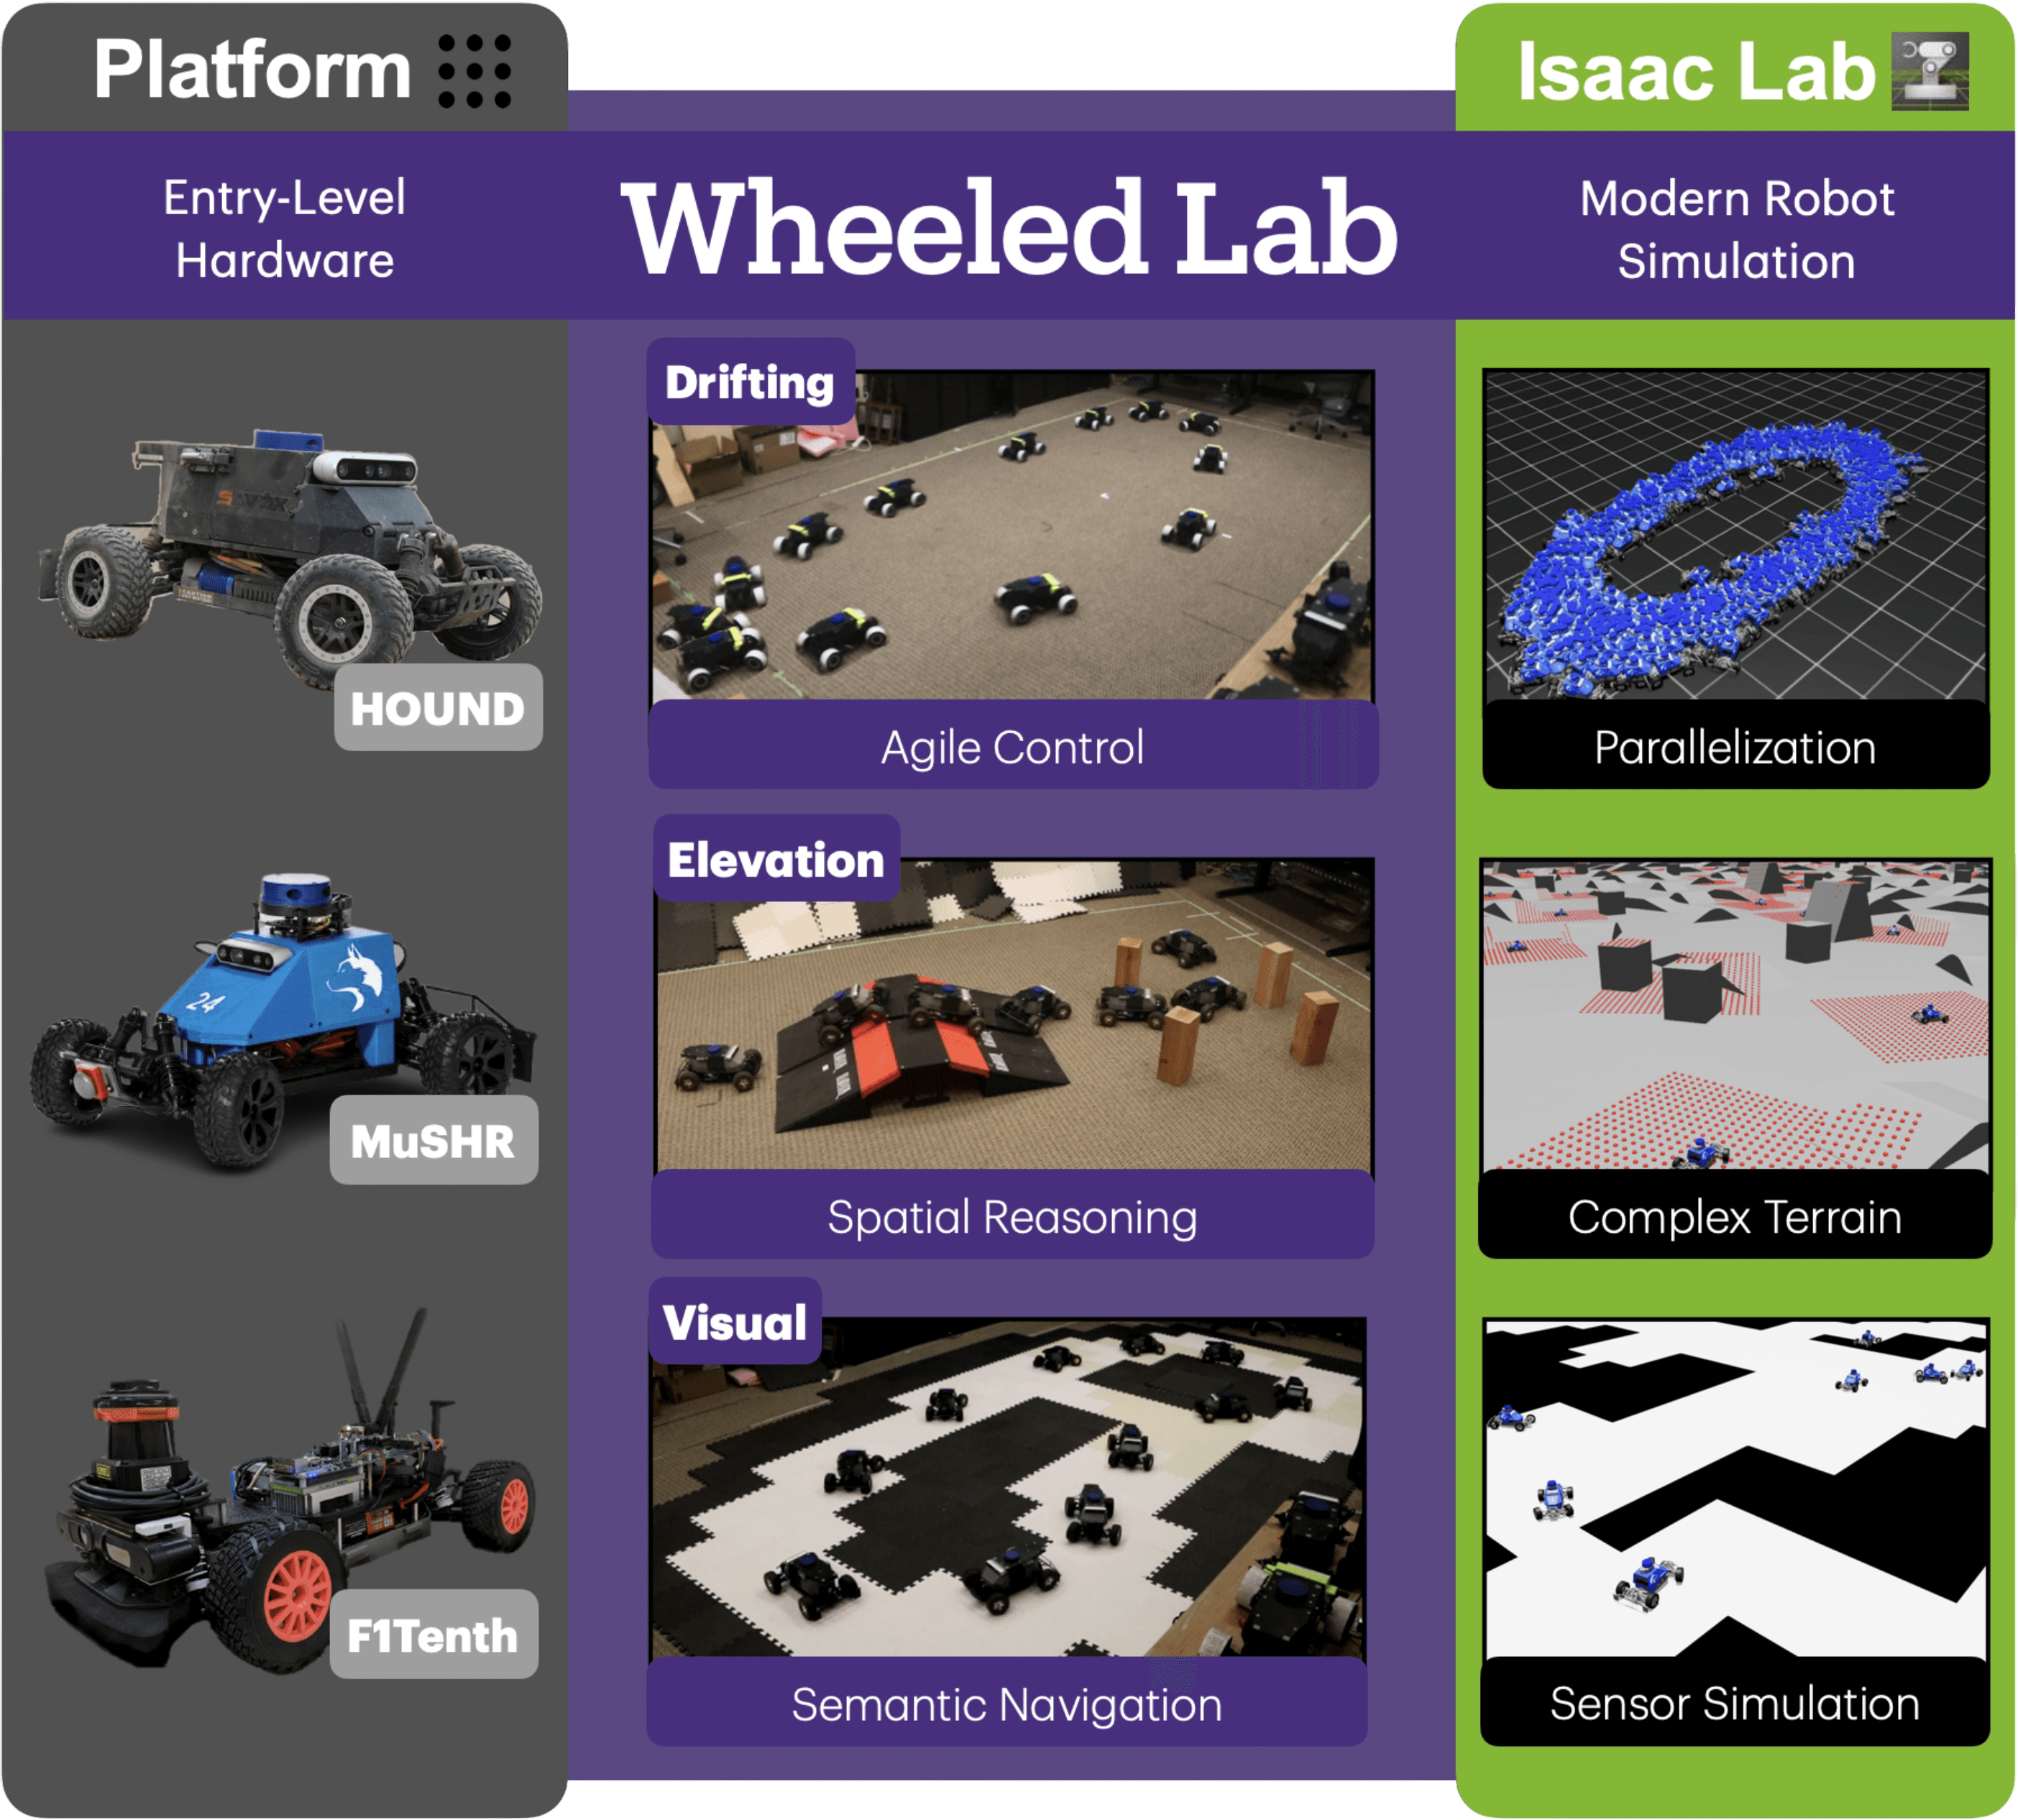
Hướng dẫn Wheeled Lab — open-source ecosystem để train RC car drift, leo dốc, visual nav trong Isaac Lab và deploy zero-shot ra xe thật dưới $1000.
Reproduce LIFT ICLR 2026: pretrain SAC trong MuJoCo Playground rồi sim2sim finetune world model trên Brax cho Booster T1, Unitree G1.

Hướng dẫn cài đặt và chạy Xiaomi-Robotics-0 — VLA 4.7B kết hợp Qwen3-VL và Diffusion Transformer, đạt 80ms inference trên RTX 4090.

Cách Google DeepMind xây dựng robot đánh bóng bàn trình độ nghiệp dư bằng Reinforcement Learning, kiến trúc phân cấp LLC-HLC, và kỹ thuật sim-to-real zero-shot.
Khám phá Dense Object Nets, DenseFusion và DenseMatcher — bộ ba công nghệ dense visual descriptor đang cách mạng hóa cách robot nhìn và cầm nắm vật thể.

Hướng dẫn pipeline training WholebodyVLA — từ thu thập dữ liệu egocentric, training LAM, fine-tune VLA đến deploy LMO RL policy trên humanoid thật.