VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam
VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN

Tất cả bài viết

Blog

Trang 9 / 18

← Quay lại Blog
Tutorial
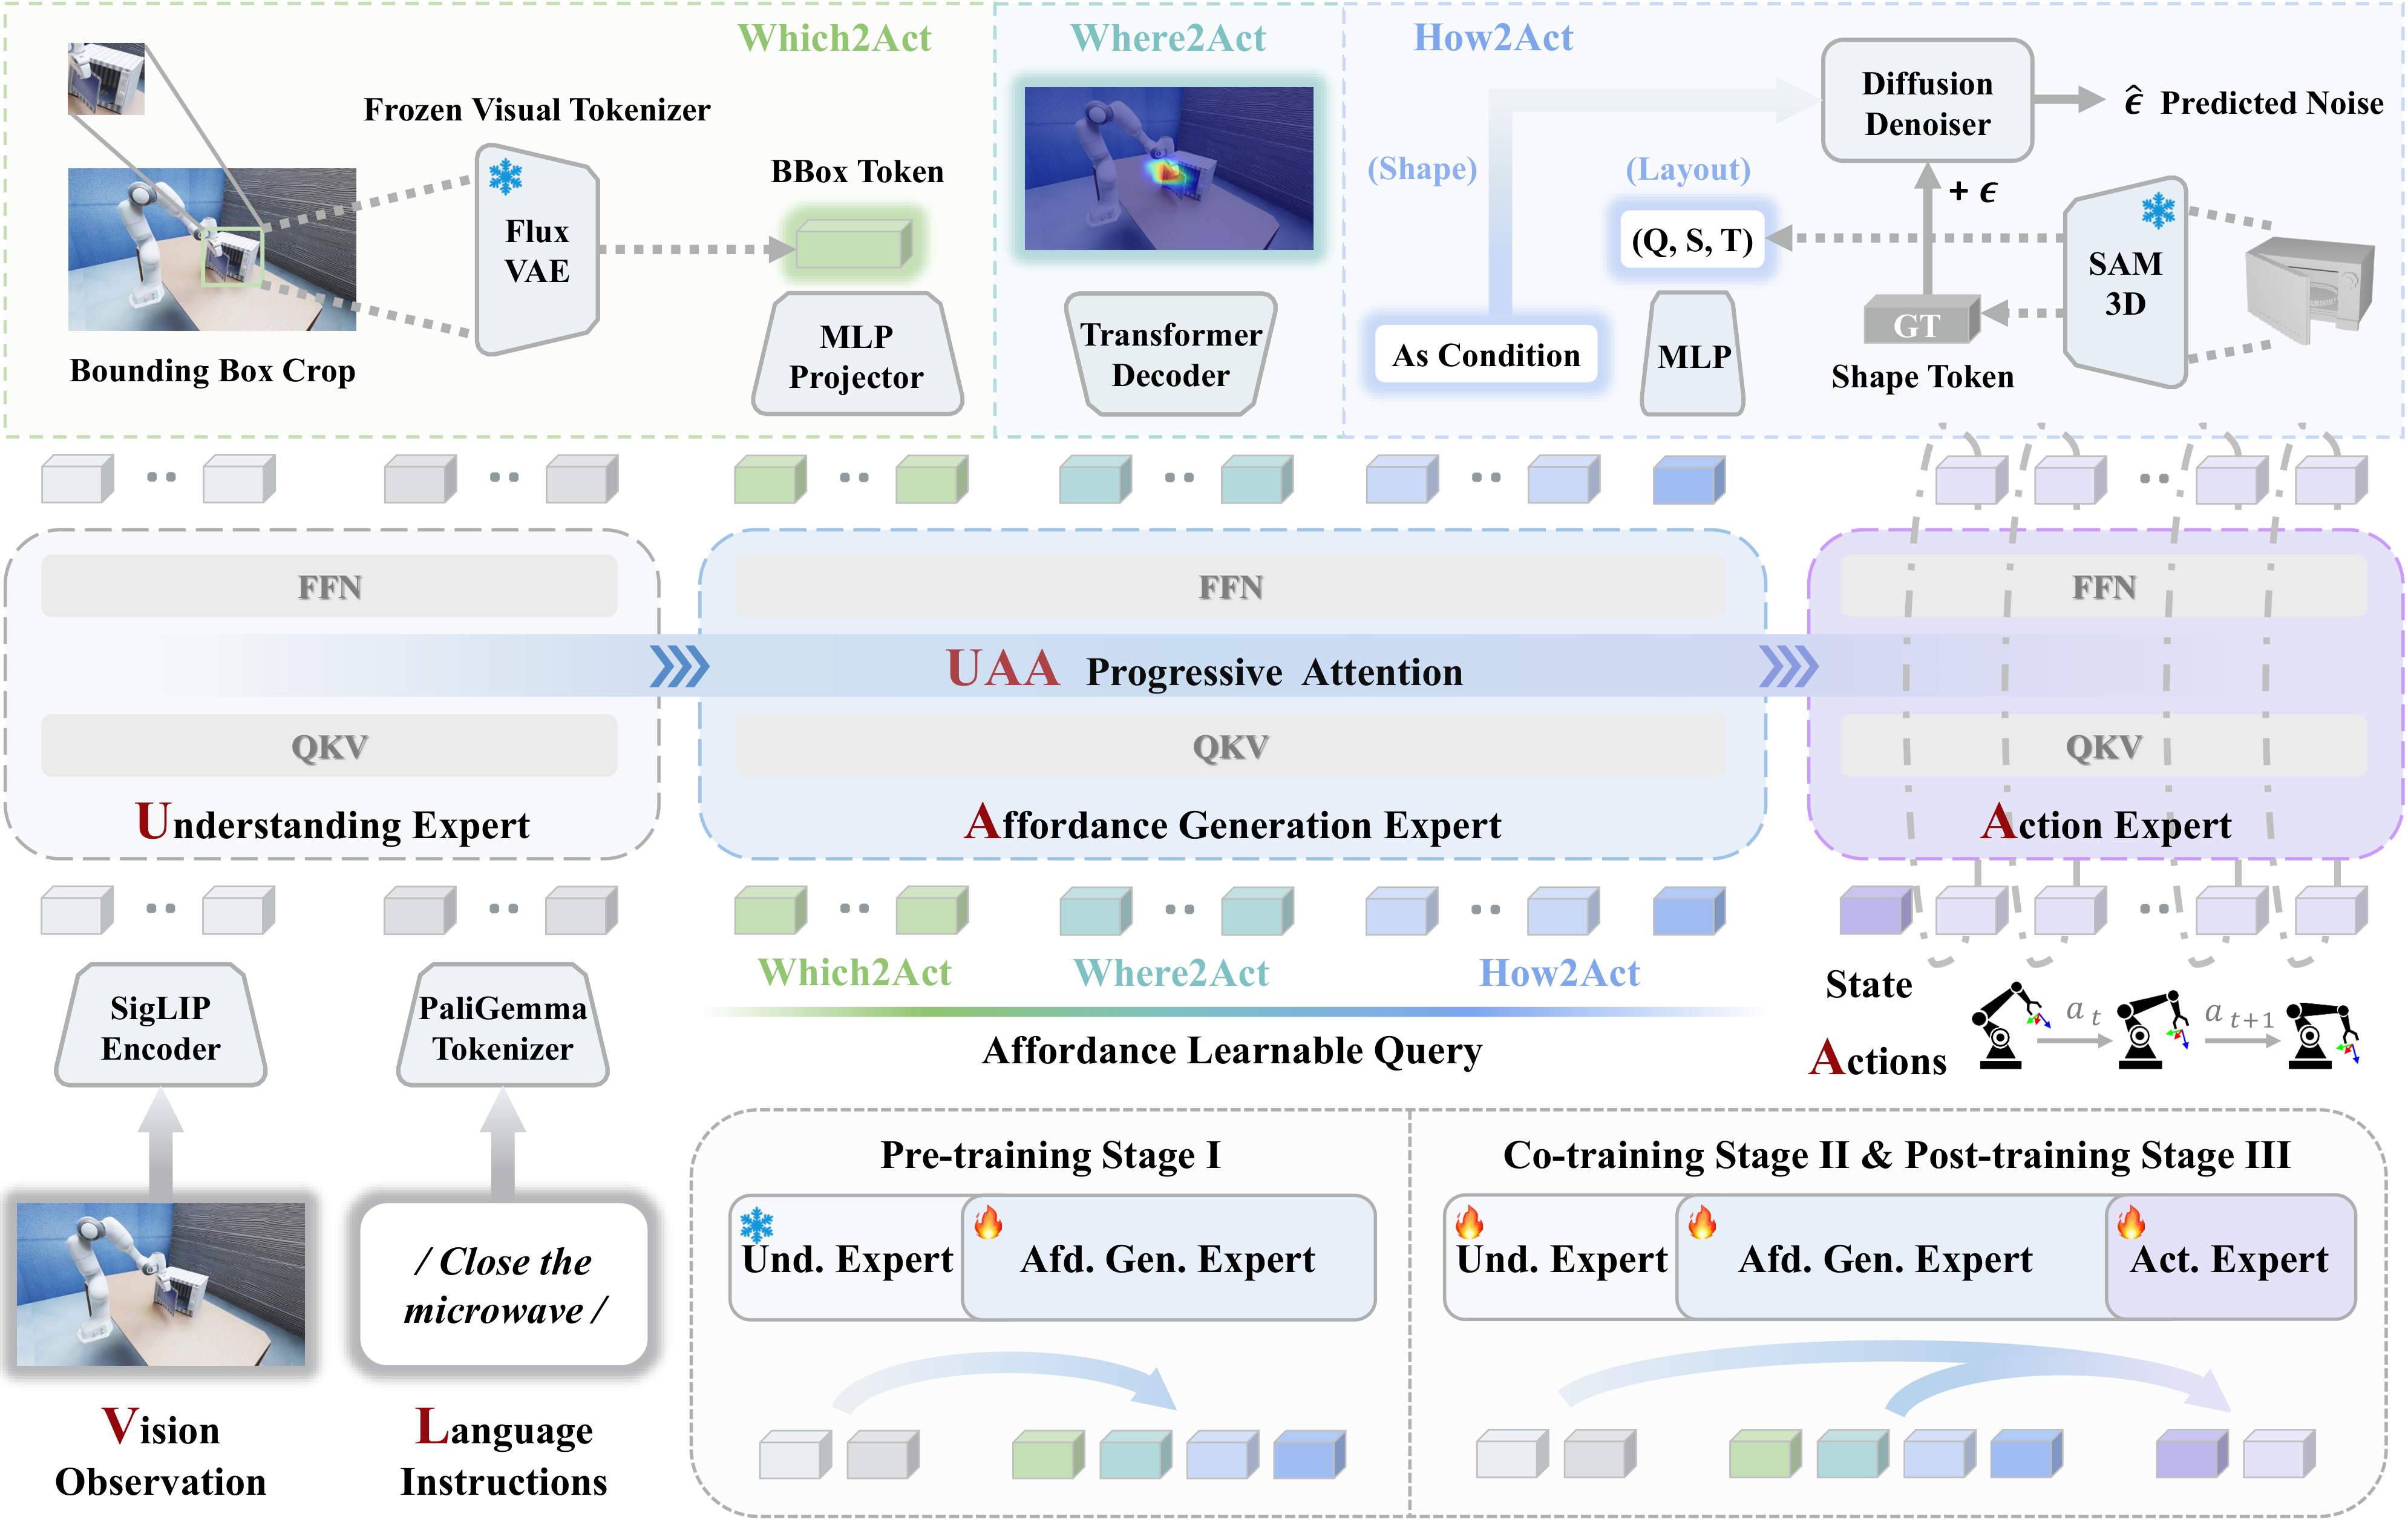
AffordanceVLA: VLA hiểu affordance
vlaaffordancerobot-manipulation
manipulation

AffordanceVLA: VLA hiểu affordance

Hướng dẫn AffordanceVLA từ paper mới, kiến trúc Which2Act/Where2Act/How2Act, cài đặt GitHub, training, inference và kết quả.

6/6/202612 phút đọc
NT
Nghiên cứu
Whole-body VLA
wall-ossvlalerobot
wholebody-vla

Wall-OSS-0.5: VLA 4B cho LeRobot

Wall-OSS-0.5 là VLA open-source 4B cho zero-shot real-robot manipulation, tích hợp LeRobot và dùng gradient-bridged co-training.

5/6/202614 phút đọc
NT
Tutorial
Chạy OpenEAI-VLA pretrained với Qwen3-VL
openeai-vlaqwen3-vlvla
manipulation

Chạy OpenEAI-VLA pretrained với Qwen3-VL

Hướng dẫn cài đặt, chạy inference và fine-tune OpenEAI-VLA, VLA mã nguồn mở dựa trên Qwen3-VL-4B cho robot arm giá rẻ.

5/6/202614 phút đọc
NT
So sánh
Navigation
movaiamrrobot-fleet
navigation

MOV.AI Alternatives 2026: So sánh 5 nền tảng AMR Robot

MOV.AI là OS cho AMR nhưng không phải lựa chọn duy nhất. So sánh thẳng thắn 5 alternatives — giá, tích hợp, độ phức tạp.

5/6/202611 phút đọc
NT
Tutorial
GRAIL: Dữ liệu synthetic cho G1 VLA
grailunitree-g1vla
wholebody-vla

GRAIL: Dữ liệu synthetic cho G1 VLA

Hướng dẫn GRAIL: tạo dữ liệu synthetic từ 3D assets và video priors để fine-tune VLA whole-body manipulation trên Unitree G1.

5/6/202612 phút đọc
NT
Tutorial
Chạy FineVLA cho robot dual-arm
vlafinevladual-arm
manipulation

Chạy FineVLA cho robot dual-arm

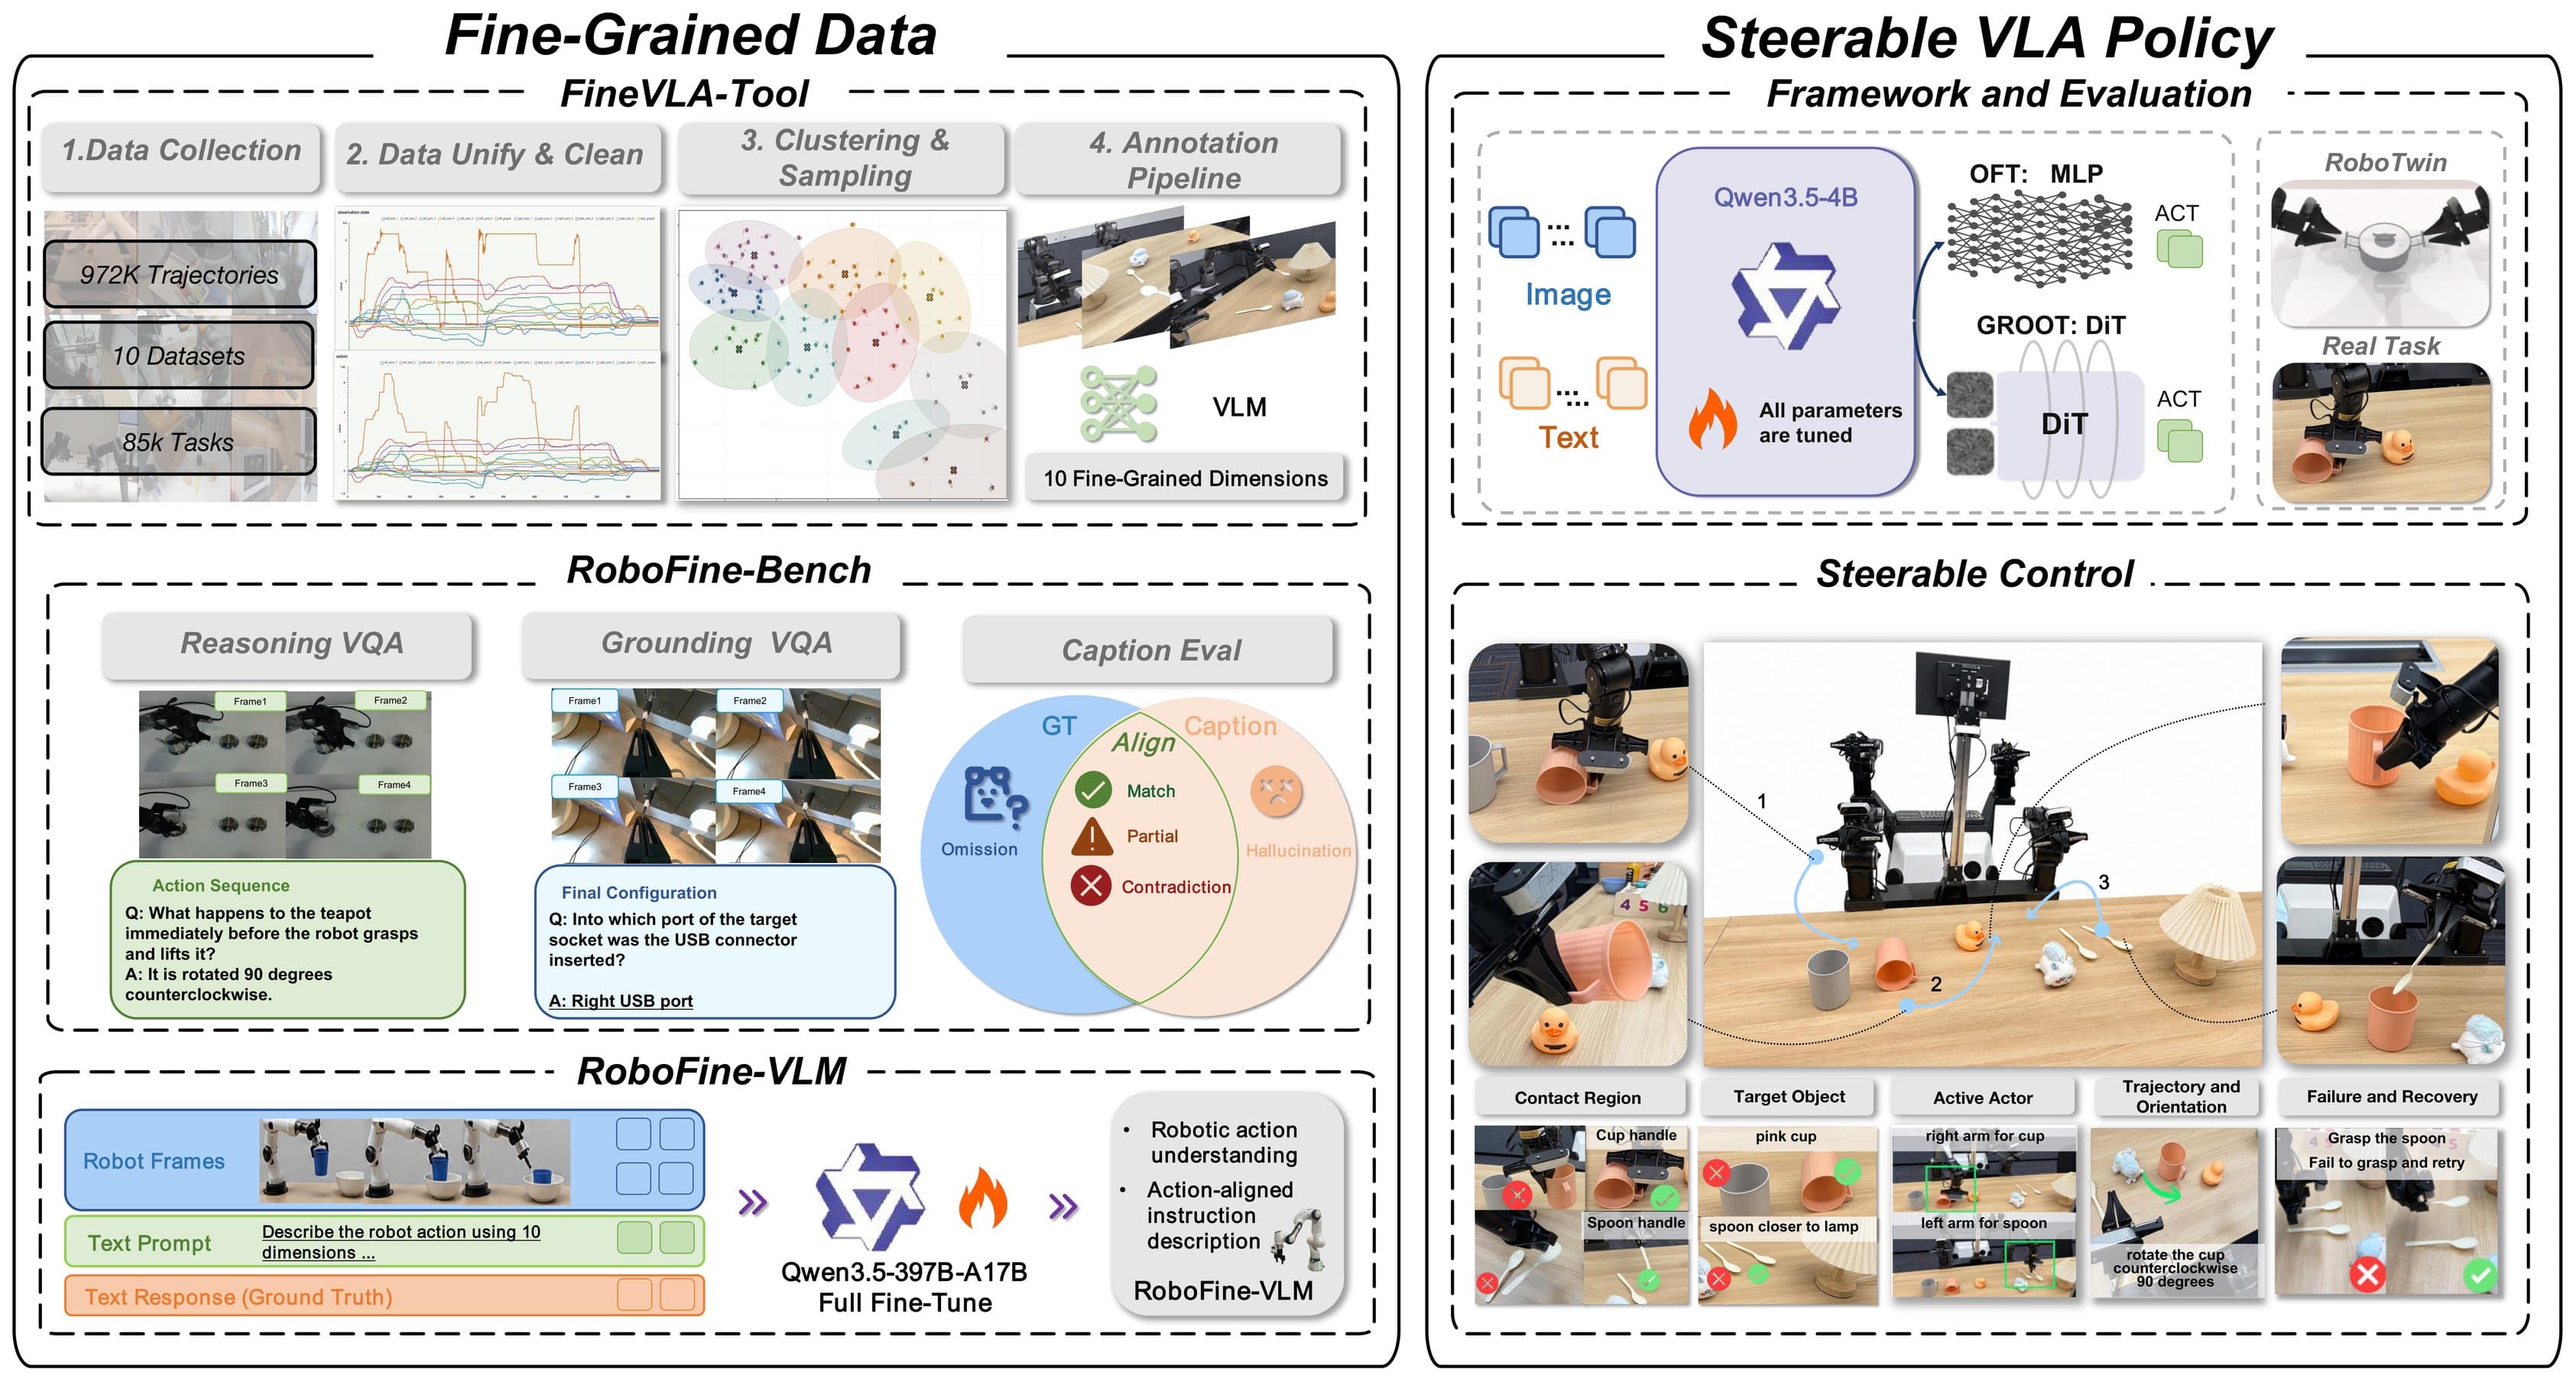
Hướng dẫn FineVLA: ý tưởng paper, kiến trúc, cài đặt, training, inference và kết quả cho VLA dual-arm.

5/6/202613 phút đọc
NT
So sánh
Humanoid
humanoidcamerargb-d
humanoid

Chọn camera cho humanoid robot: RGB-D và wrist camera

Hướng dẫn chọn camera cho humanoid robot: head RGB-D, wrist camera, RealSense, OAK-D, latency, ROS 2, calibration và affiliate placement.

4/6/20265 phút đọc
NT
Tutorial
Humanoid
humanoidhardwarejetson
humanoid

Bộ phần cứng humanoid robot: roadmap mua linh kiện

Hướng dẫn chọn phần cứng humanoid robot theo từng giai đoạn: compute, actuator, camera, IMU, nguồn, safety, logging và vị trí đặt affiliate links tự nhiên.

4/6/20266 phút đọc
NT
So sánh
Humanoid
humanoidjetsonedge-computing
humanoid

Chọn Jetson cho humanoid robot: Orin Nano hay Orin NX?

So sánh Jetson Orin Nano, Orin NX và cloud GPU cho humanoid robot theo ROS 2, camera, VLA inference, logging, training và ngân sách.

4/6/20265 phút đọc
NT
Deep Dive
Whole-body VLA
humanoidsoftwareros2
wholebody-vla

Software stack humanoid robot: từ ROS 2 đến VLA deployment

Kiến trúc software stack cho humanoid robot: realtime control, ROS 2, simulator, teleop data, LeRobot, VLA policy, deployment và monitoring.

4/6/20265 phút đọc
NT
Tutorial
EXPO-FT: RL Online Cho VLA π0.5
vlareinforcement-learningpi05
manipulation

EXPO-FT: RL Online Cho VLA π0.5

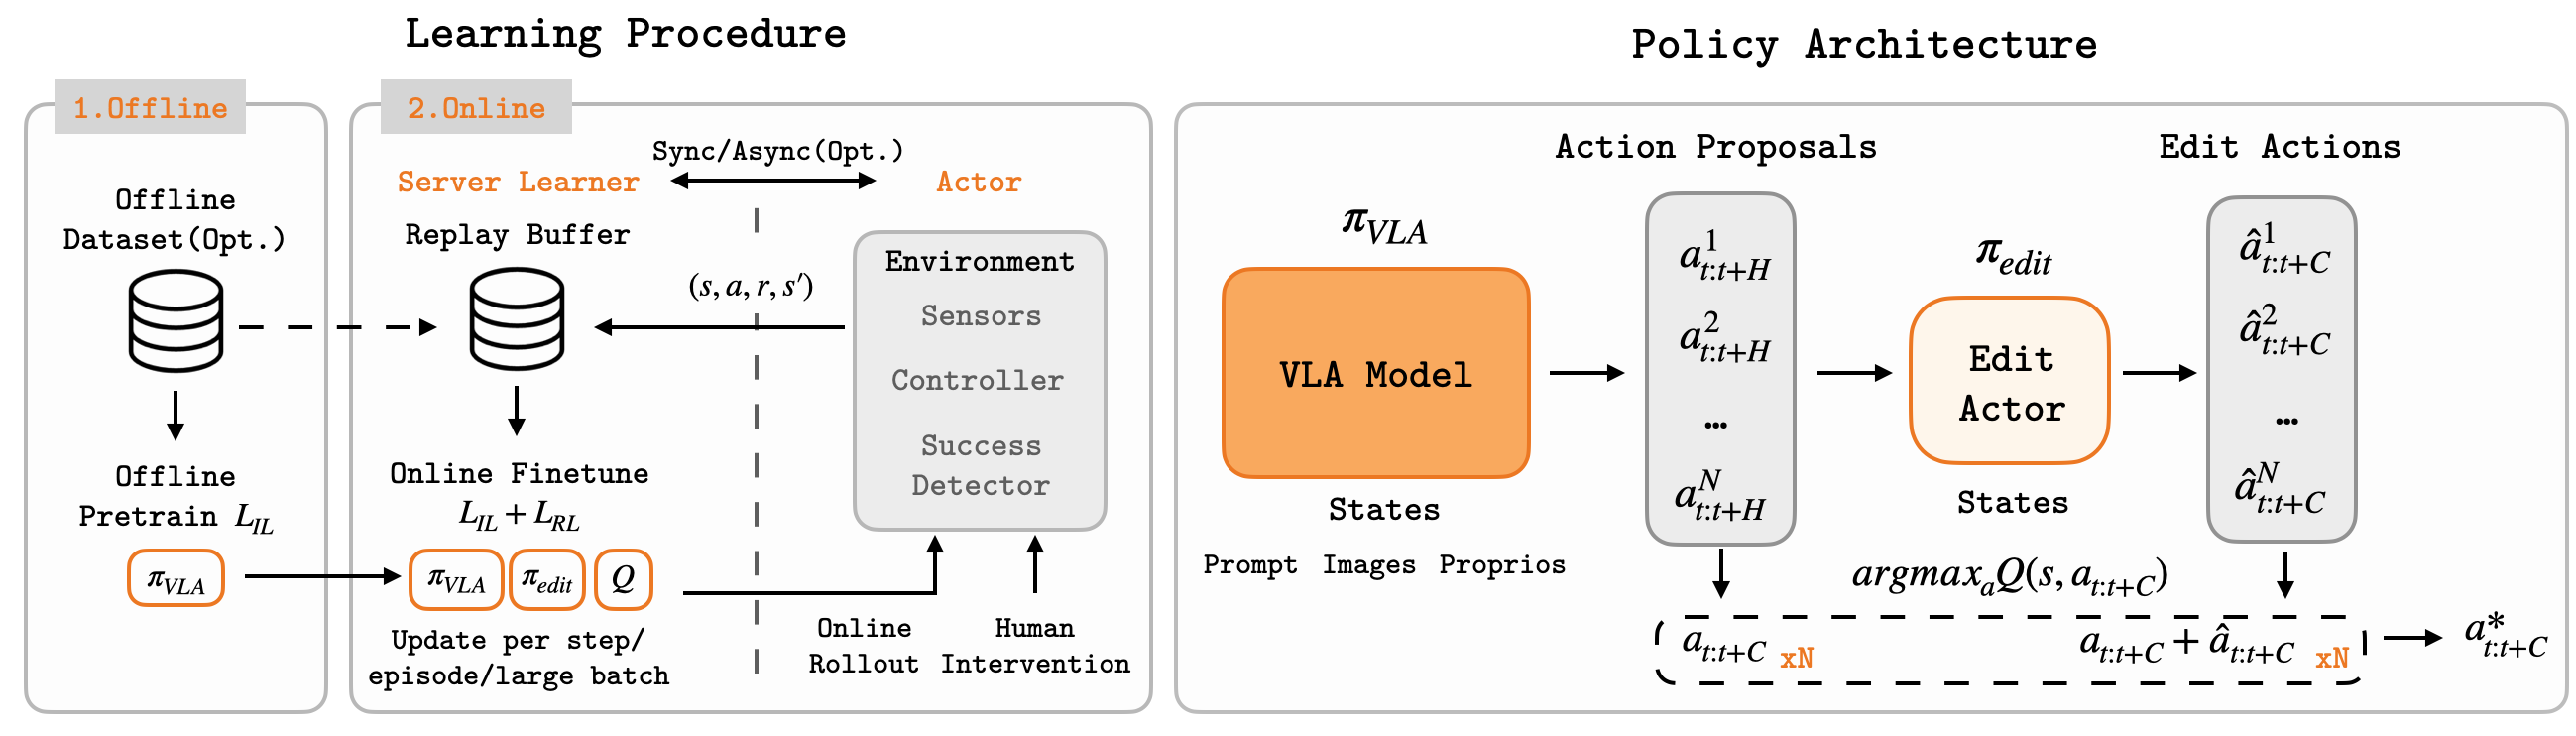
Hướng dẫn EXPO-FT mã nguồn mở: fine-tune VLA π0.5 bằng RL online với chỉ 19.1 phút dữ liệu robot thật.

4/6/202615 phút đọc
NT
Tutorial
OpenHelix: Build Dual-System VLA Từ Survey Đến Deploy
vladual-systemrobot-manipulation
wholebody-vla

OpenHelix: Build Dual-System VLA Từ Survey Đến Deploy

Hướng dẫn OpenHelix — cài đặt, train và deploy Dual-System VLA đạt SOTA trên CALVIN ABC-D với LLaVA-7B + 3D Diffuser Actor, beginner-friendly.

3/6/202612 phút đọc
NT
Trước1…7891011…18Sau
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam