VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam
VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN

Tất cả bài viết

Blog

Trang 8 / 18

← Quay lại Blog
Tutorial
Omega-QVLA: Nén VLA W4A4 trên Edge
omega-qvlavlaquantization
wholebody-vla

Omega-QVLA: Nén VLA W4A4 trên Edge

Hướng dẫn chạy Omega-QVLA để nén GR00T N1.5 và pi0.5 xuống W4A4 cho VLA manipulation trên edge.

10/6/202612 phút đọc
NT
Tutorial
HEX: VLA Toàn Thân Đa Embodiment cho Humanoid
vlawhole-bodyhumanoid
wholebody-vla

HEX: VLA Toàn Thân Đa Embodiment cho Humanoid

Hướng dẫn chi tiết HEX — VLA whole-body manipulation đầu tiên cho humanoid full-size, hỗ trợ 7 embodiment, open-source với Qwen3-VL + MoE + DiT flow-matching.

10/6/202610 phút đọc
NT
Tutorial
ProcVLM: Dense Reward từ Video cho VLA
procvlmvladense-reward
wholebody-vla

ProcVLM: Dense Reward từ Video cho VLA

Hướng dẫn ProcVLM: biến video robot thành dense reward để fine-tune VLA manipulation bằng RL và reward-guided training.

8/6/202613 phút đọc
NT
Tutorial
ACoT-VLA với LeRobot data
acot-vlavlalerobot
wholebody-vla

ACoT-VLA với LeRobot data

Hướng dẫn ACoT-VLA: action chain-of-thought, kiến trúc EAR/IAR, LeRobot-format data, training, inference và kết quả.

8/6/202616 phút đọc
NT
Nghiên cứu
Research
roboticsvietnamautomation
research

Toàn cảnh Robot Việt Nam 2026: Thị trường và Cơ hội

Thị trường robot Việt Nam 2026 — từ TOSY đến robot ngoại tại nhà máy FDI, AMR logistics đến cánh tay robot. Cơ hội và thách thức cho kỹ sư, doanh nghiệp.

7/6/202620 phút đọc
NT
Tutorial
StressDream: stress-test policy robot
stressdreamworld-modelvla
wholebody-vla

StressDream: stress-test policy robot

Hướng dẫn StressDream: dùng video world model và VLM để tìm failure plausible trước khi deploy policy robot manipulation.

7/6/202614 phút đọc
NT
Tutorial
Whole-body VLA
gr00tvisual-sim2realunitree-g1
wholebody-vla

Chạy GR00T-VisualSim2Real cho G1

Hướng dẫn train VIRAL và DoorMan cho Unitree G1 trong Isaac Lab: cài đặt, teacher-student, DAgger, GRPO, inference và sim-to-real.

7/6/202615 phút đọc
NT
Tutorial
Fine-tune G0Tiny bằng LeRobot
galaxeavlag0tinylerobot
wholebody-vla

Fine-tune G0Tiny bằng LeRobot

Hướng dẫn fine-tune GalaxeaVLA G0Tiny 250M với dataset LeRobot cho robot manipulation thực tế.

7/6/202614 phút đọc
NT
Tutorial
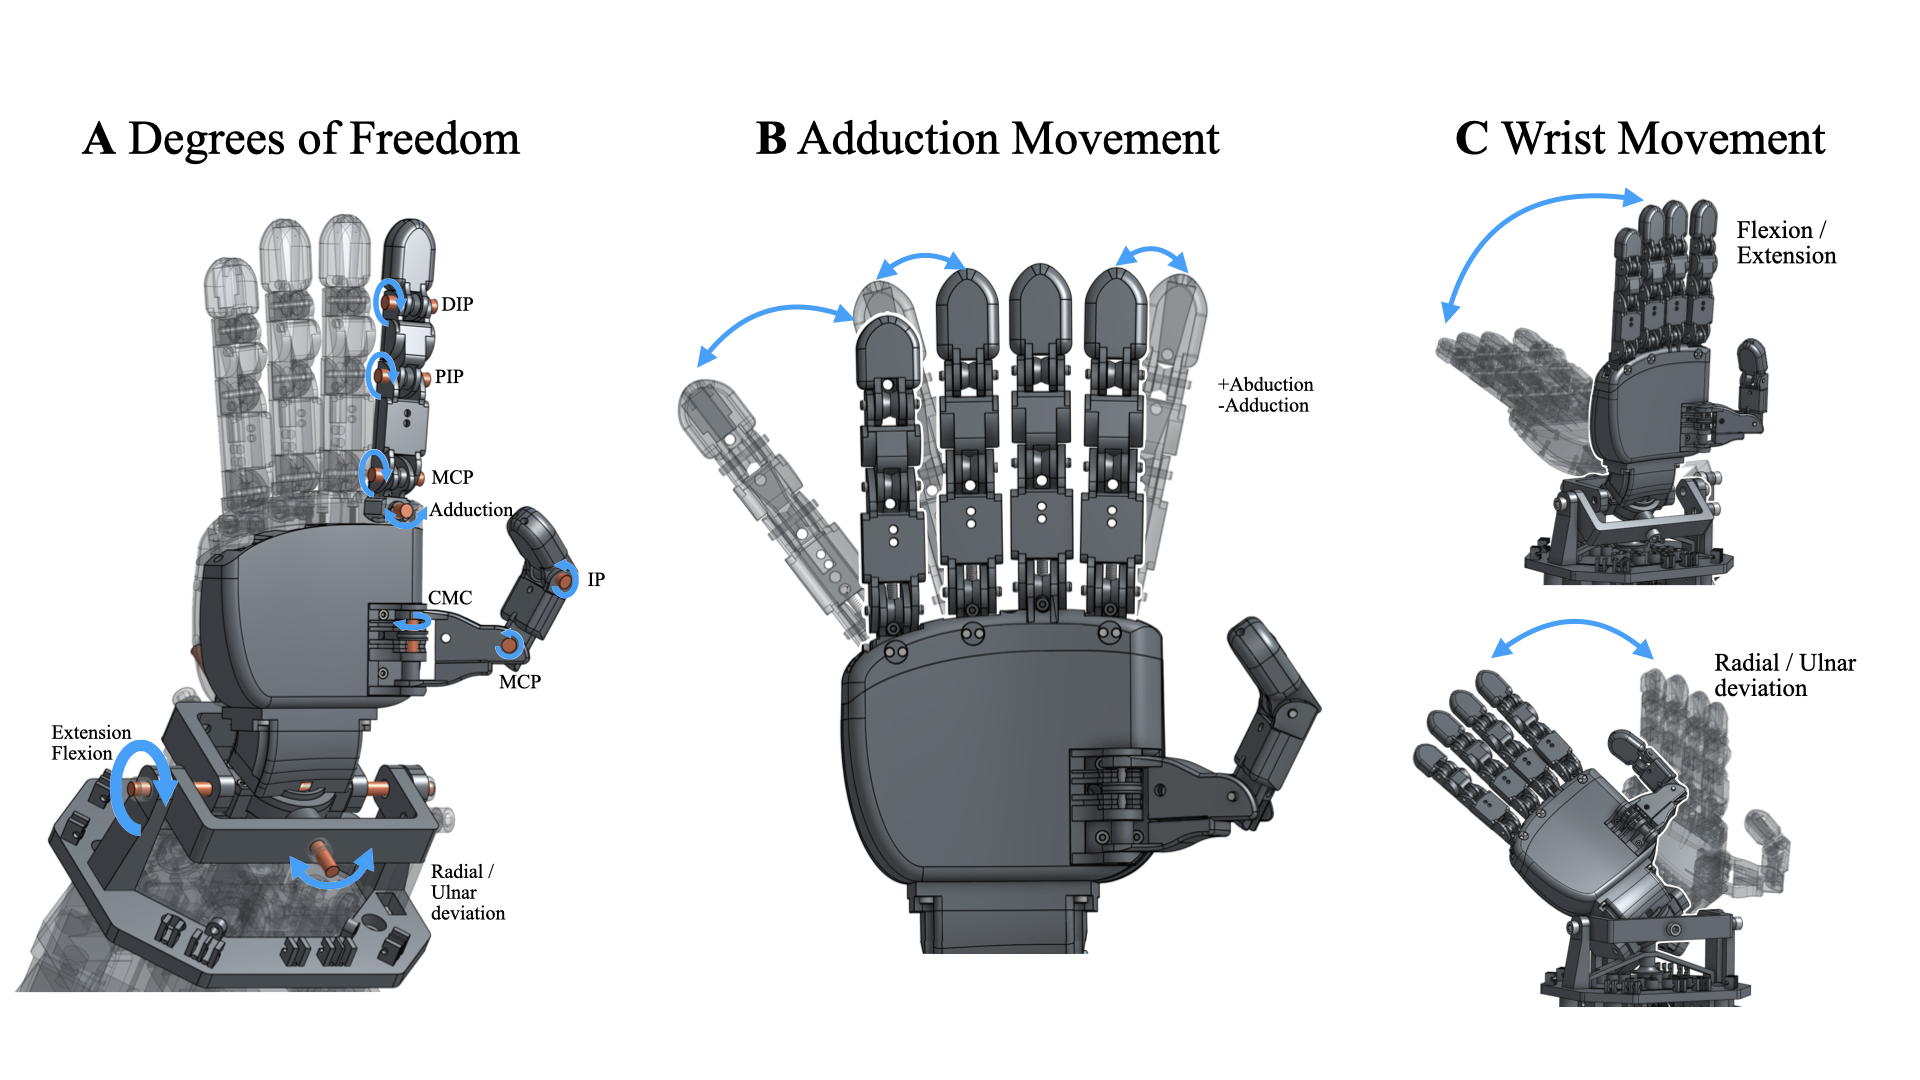
Build RUKA-v2: bàn tay robot 16-DOF
ruka-v2dexterous-manipulationrobot-hand
manipulation

Build RUKA-v2: bàn tay robot 16-DOF

Hướng dẫn build RUKA-v2, bàn tay robot open-source tendon-driven cho teleoperation, dexterous manipulation và policy learning.

6/6/202615 phút đọc
NT
Deep Dive
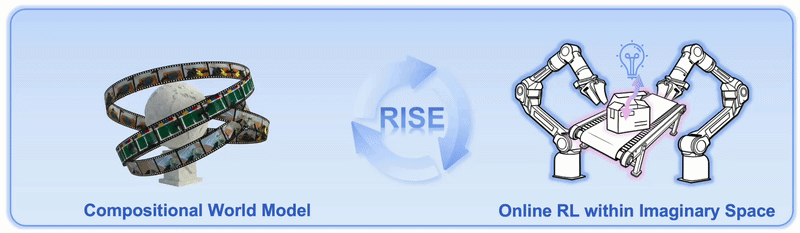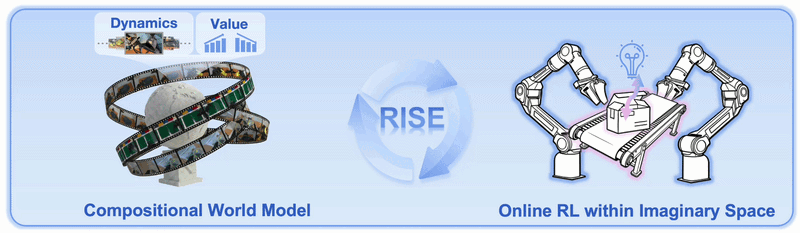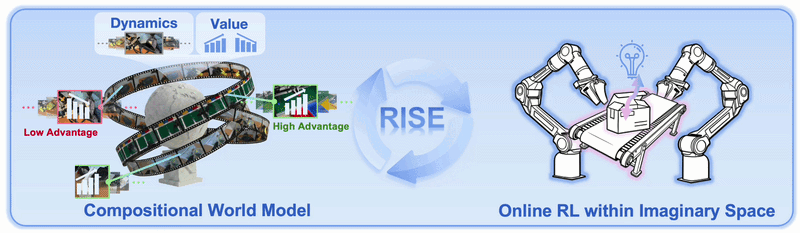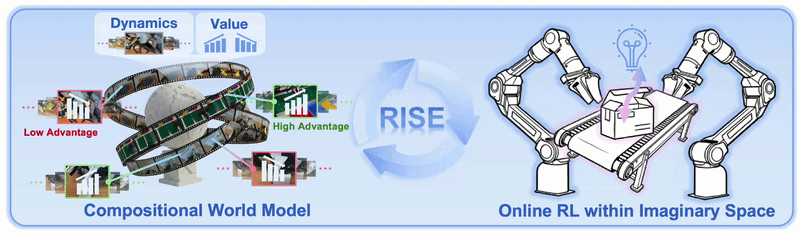
RISE: VLA tự cải thiện bằng imagination
vlaworld-modelreinforcement-learning
research

RISE: VLA tự cải thiện bằng imagination

RISE dùng compositional world model để cho VLA robot học RL trong imagination, giảm tương tác thật nhưng vẫn tăng mạnh kết quả manipulation.

6/6/202613 phút đọc
NT
Deep Dive
NVIDIA GR00T + SONIC Whole-Body VLA
nvidia-gr00tsonicwhole-body-vla
wholebody-vla

NVIDIA GR00T + SONIC Whole-Body VLA

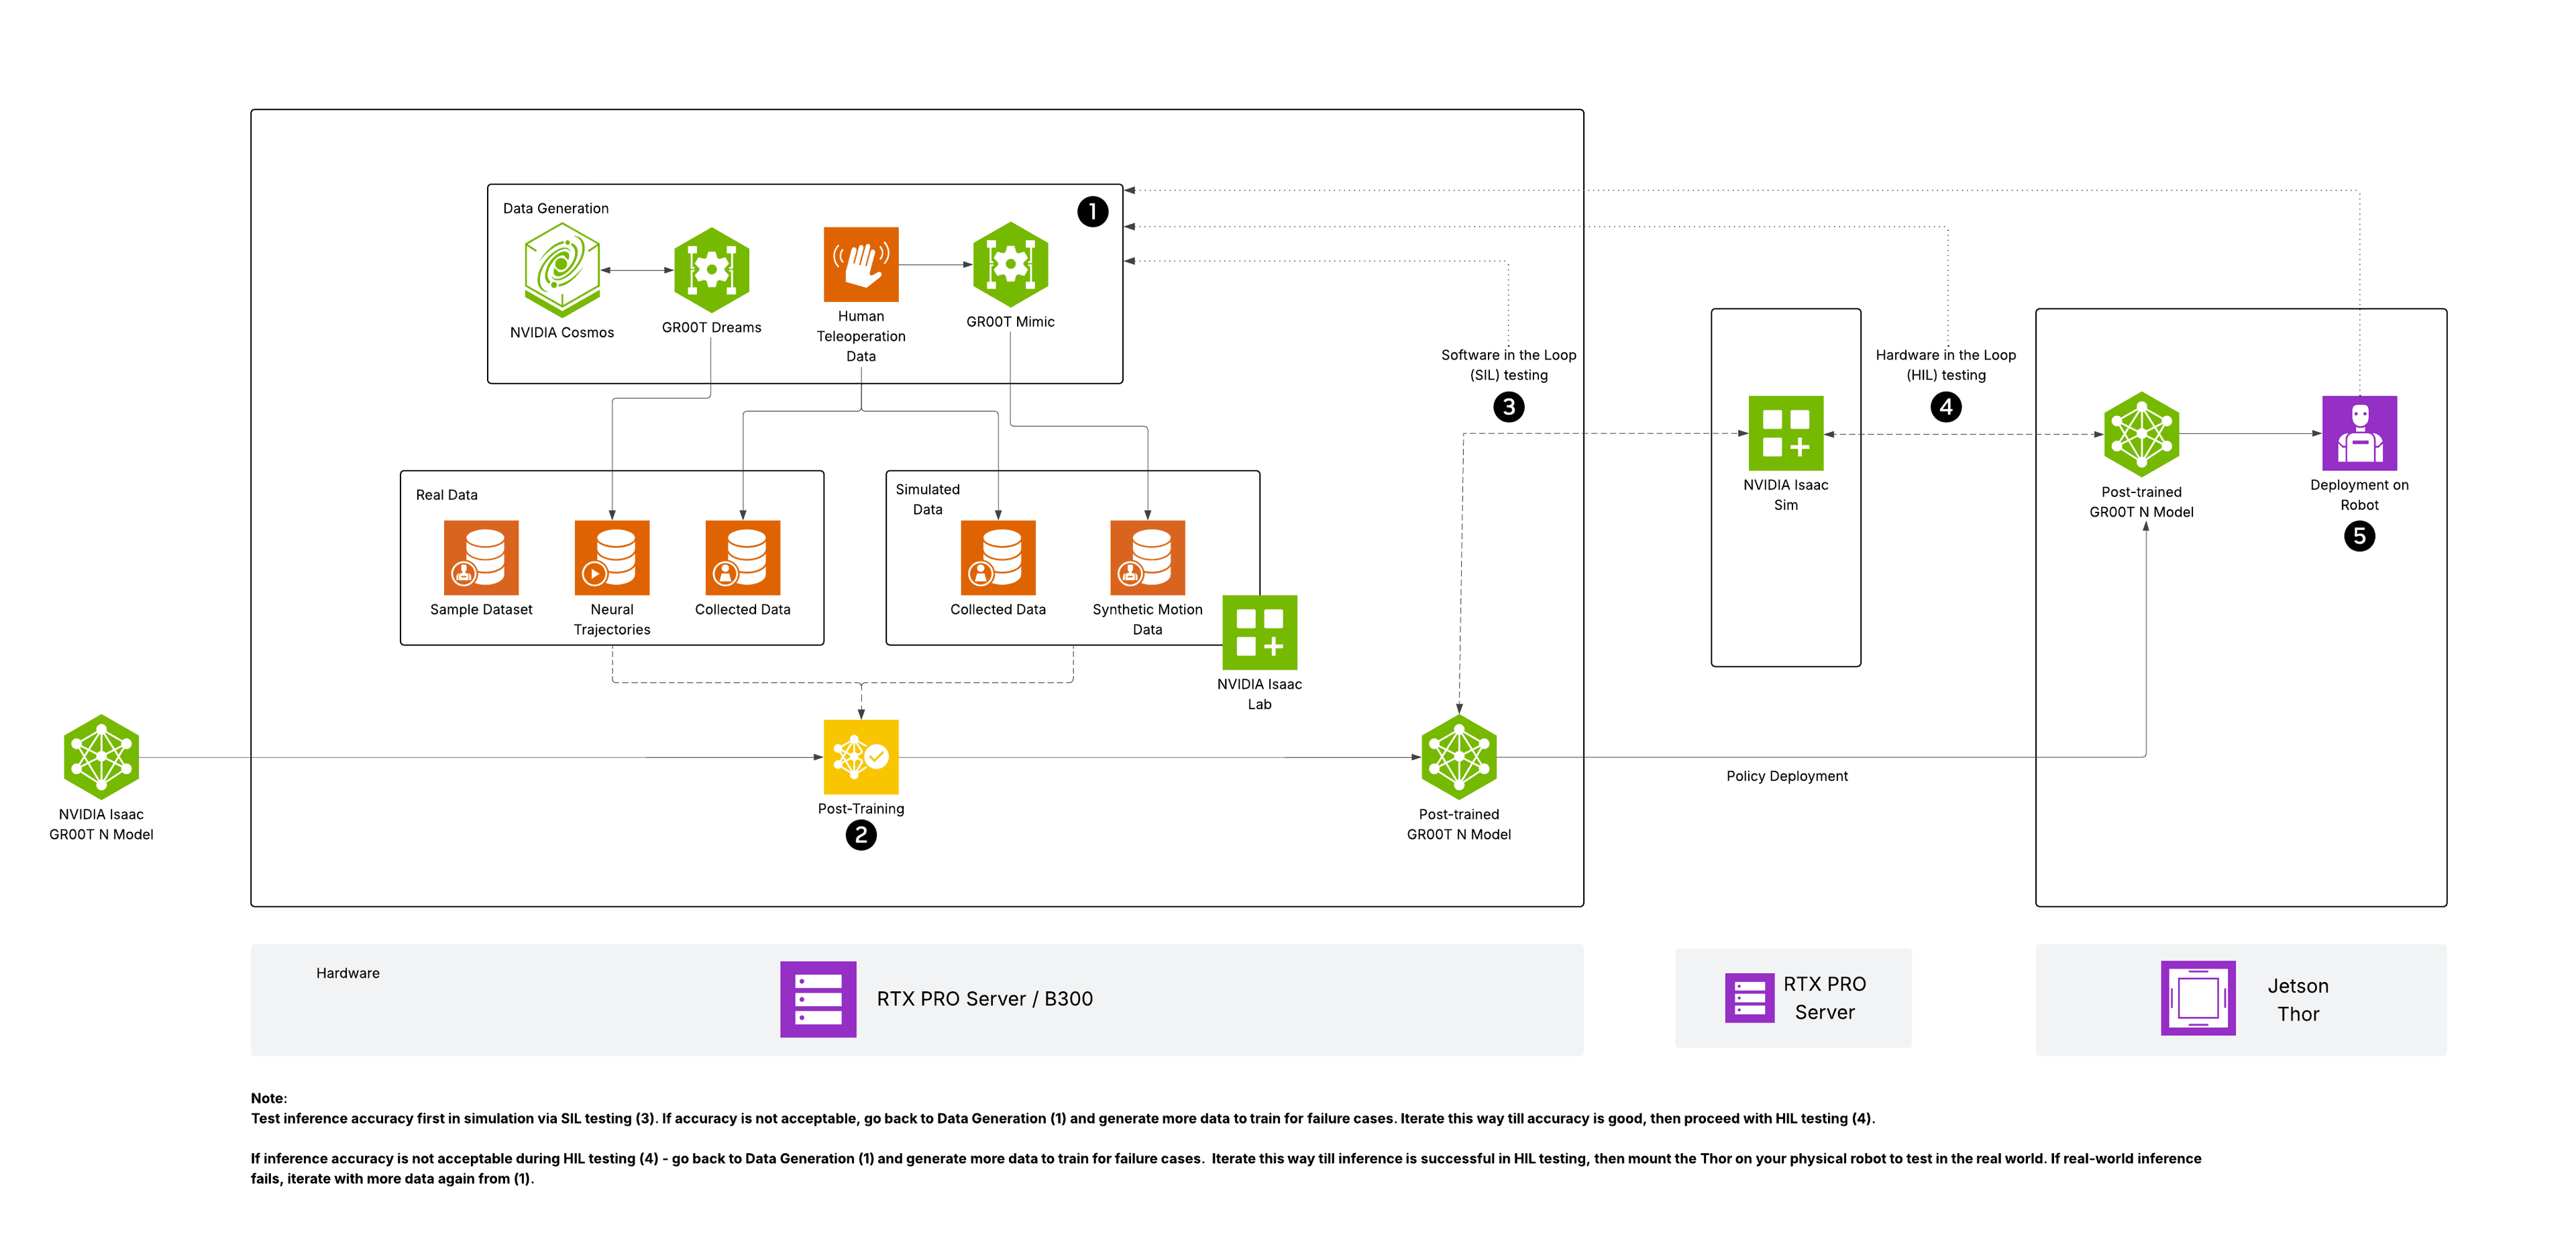
Hướng dẫn beginner về GR00T N1.7, SONIC và pipeline whole-body VLA: lấy data, fine-tune, inference và triển khai.

6/6/202613 phút đọc
NT
Tutorial
Whole-body VLA
gr00tvlasynthetic-data
wholebody-vla

Làm synthetic data cho GR00T VLA

Các bước tạo synthetic data cho GR00T whole-body VLA, định dạng LeRobot, modality.json, training và inference cho beginner.

6/6/202614 phút đọc
NT
Trước1…678910…18Sau
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam