Tất cả bài viết
Trang 10 / 18
Hướng dẫn chạy Wall-OSS-0.5, VLA 4B open-source zero-shot cho robot manipulation, từ paper đến LeRobot training và inference.

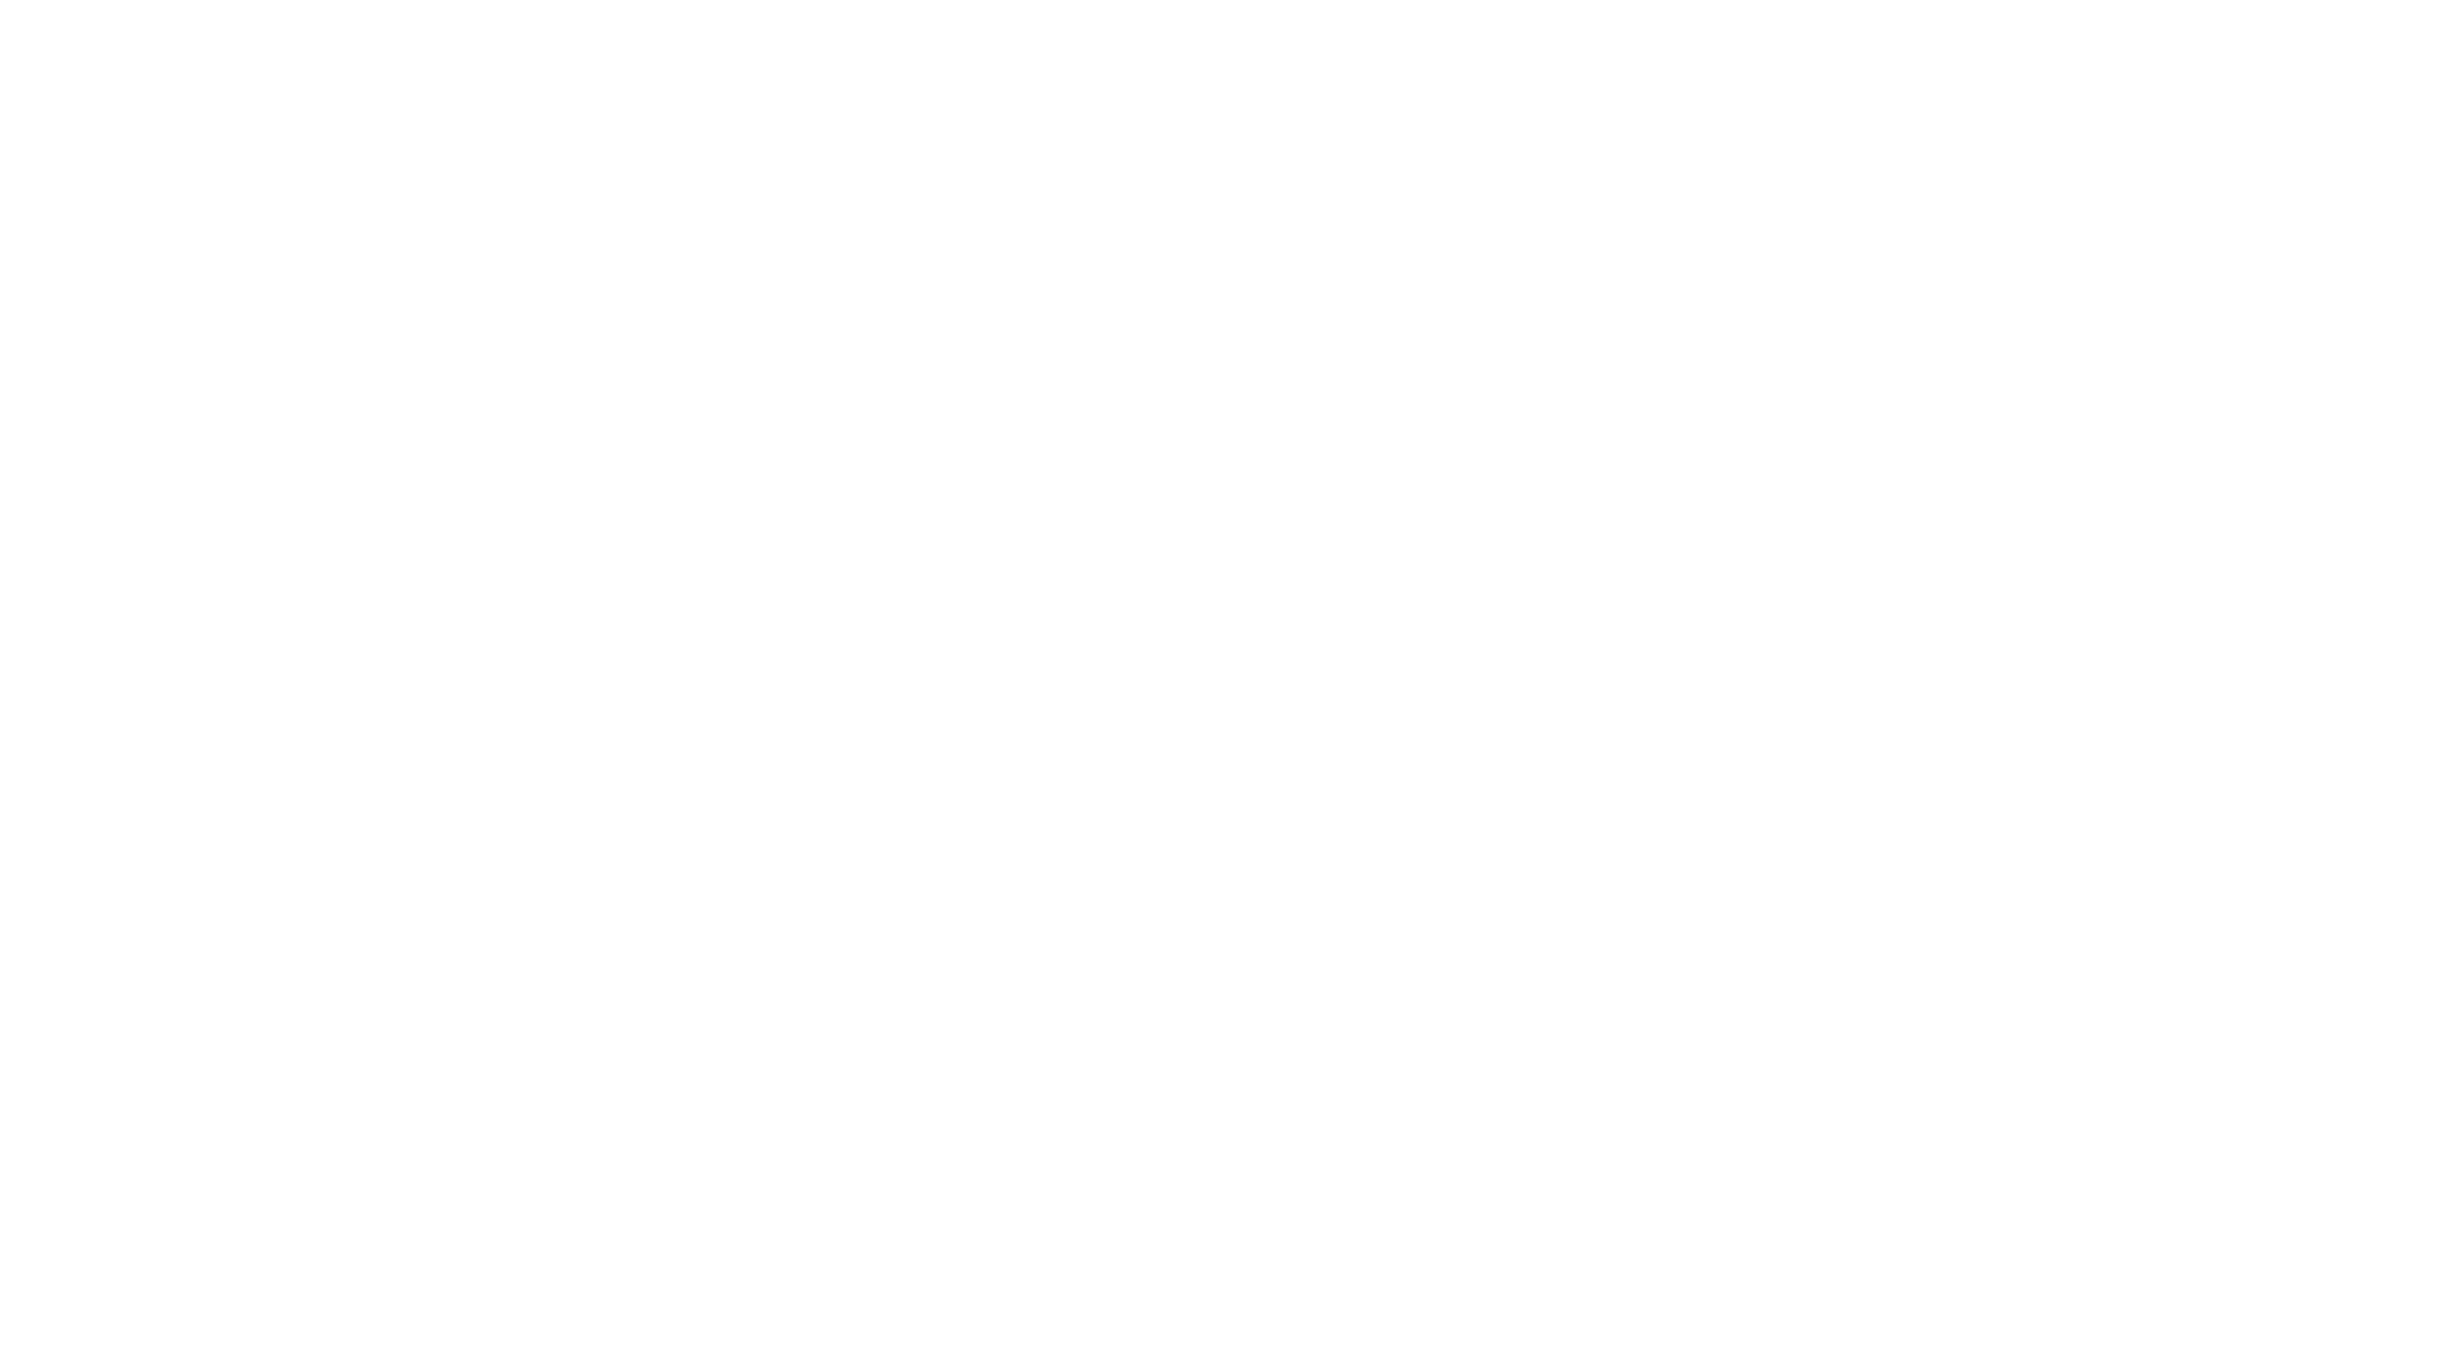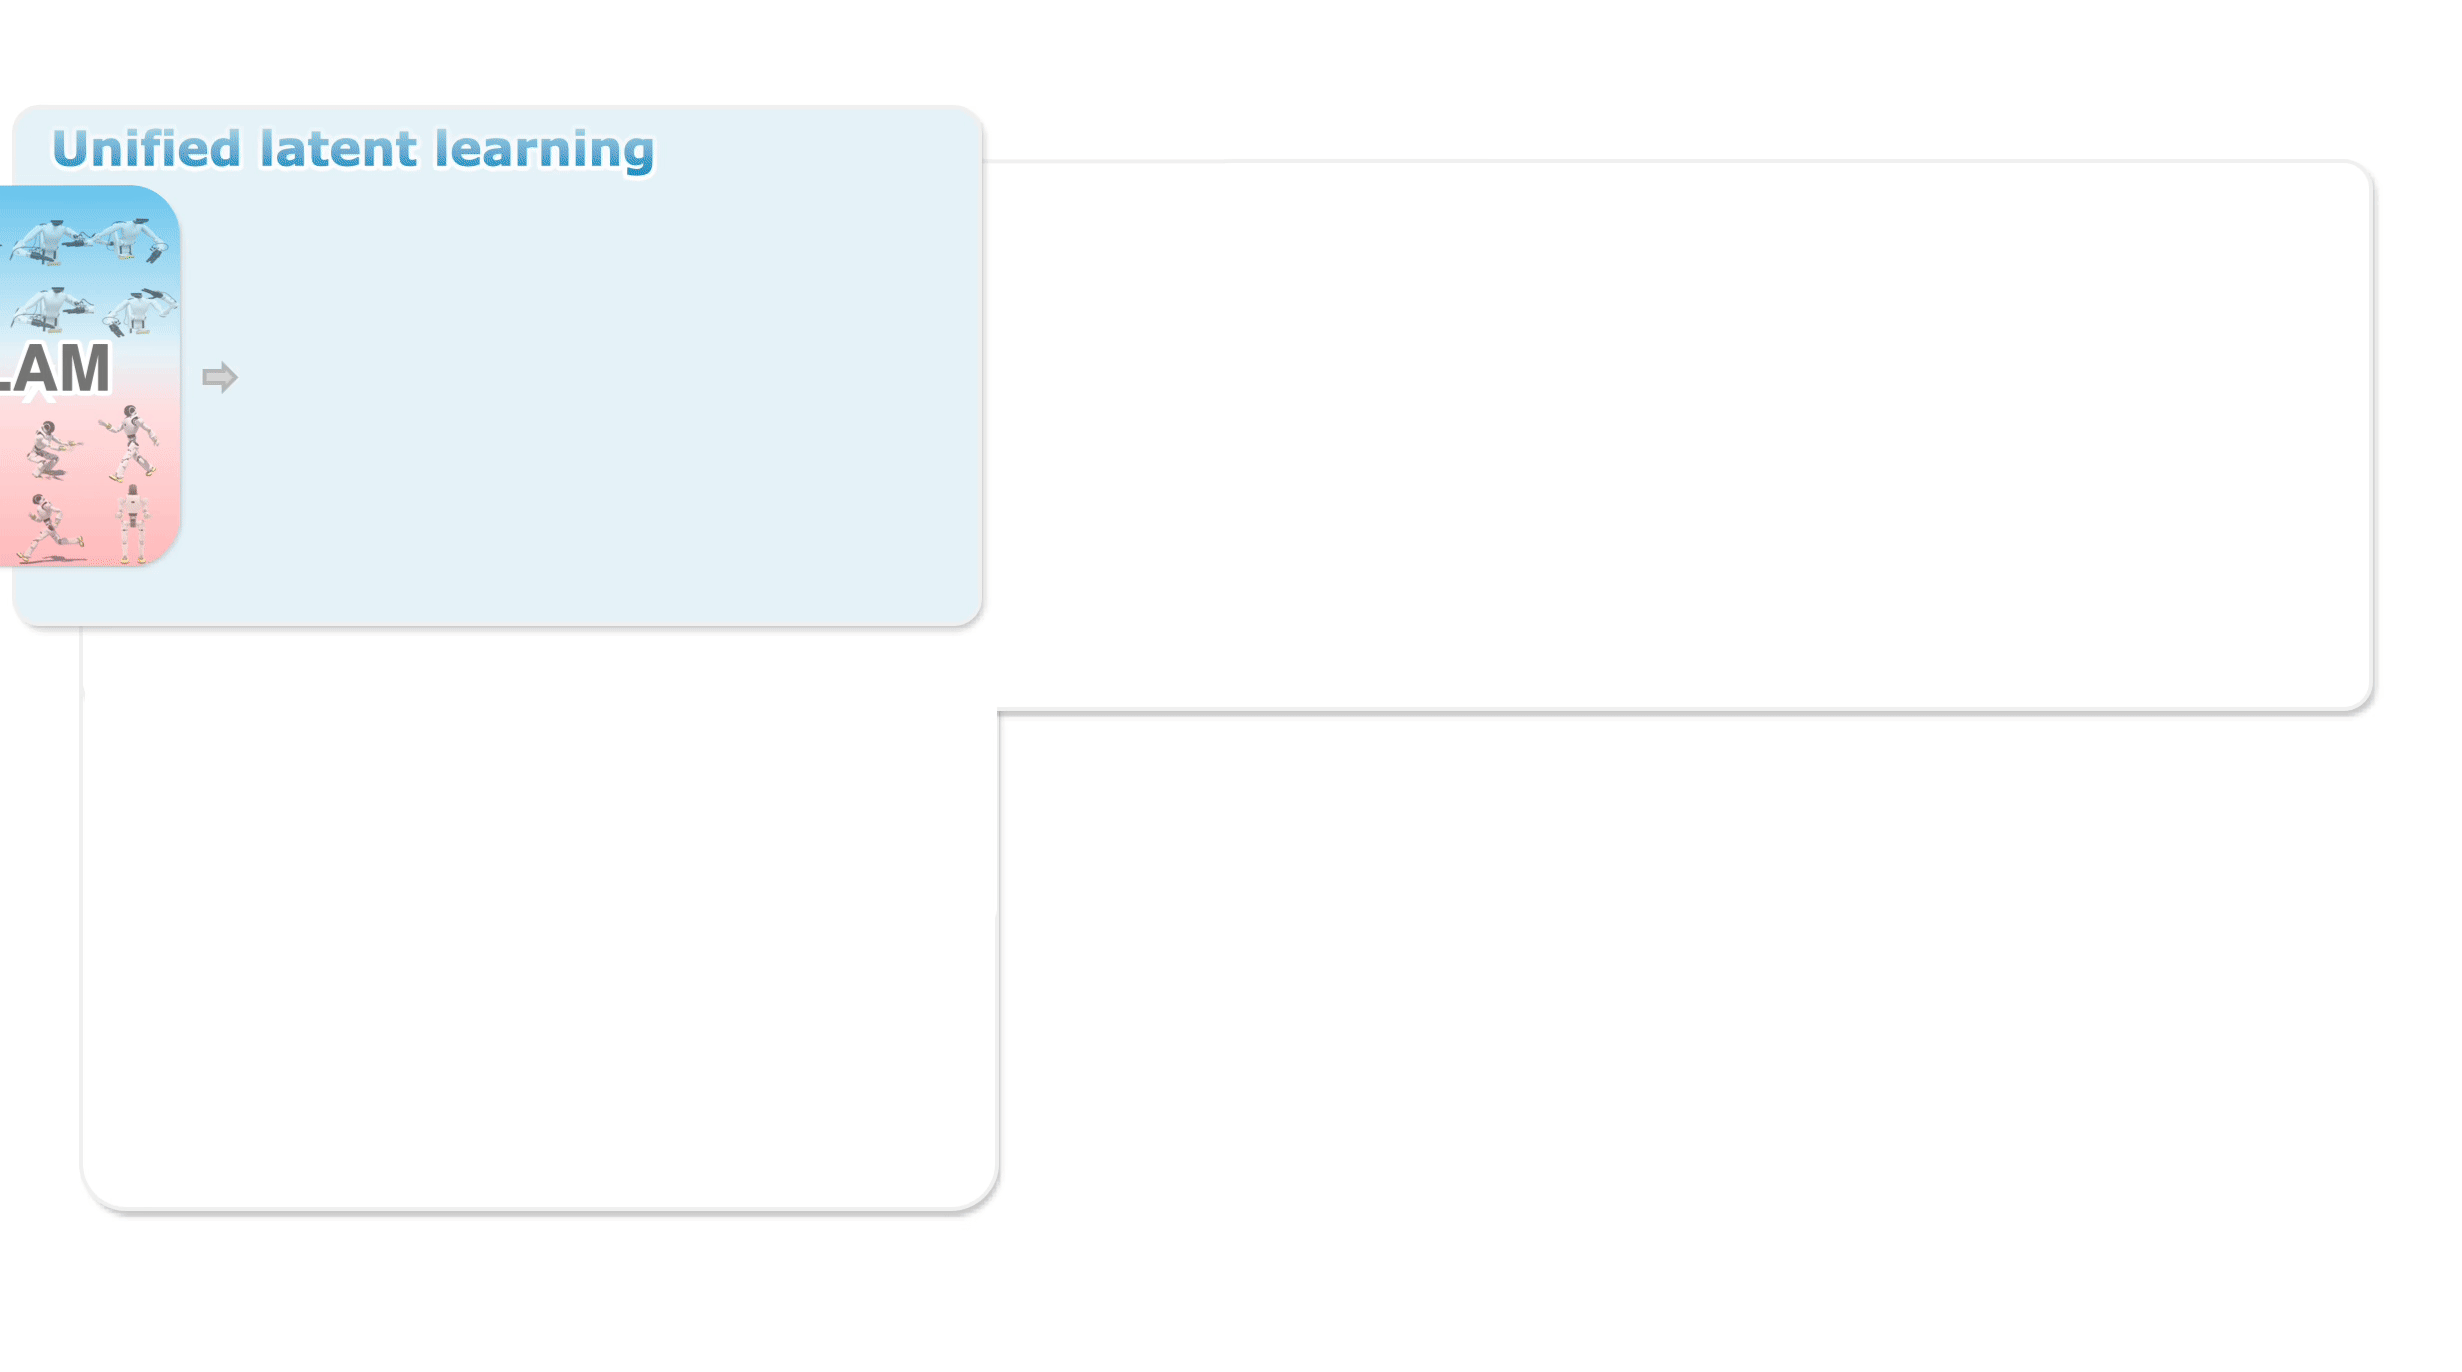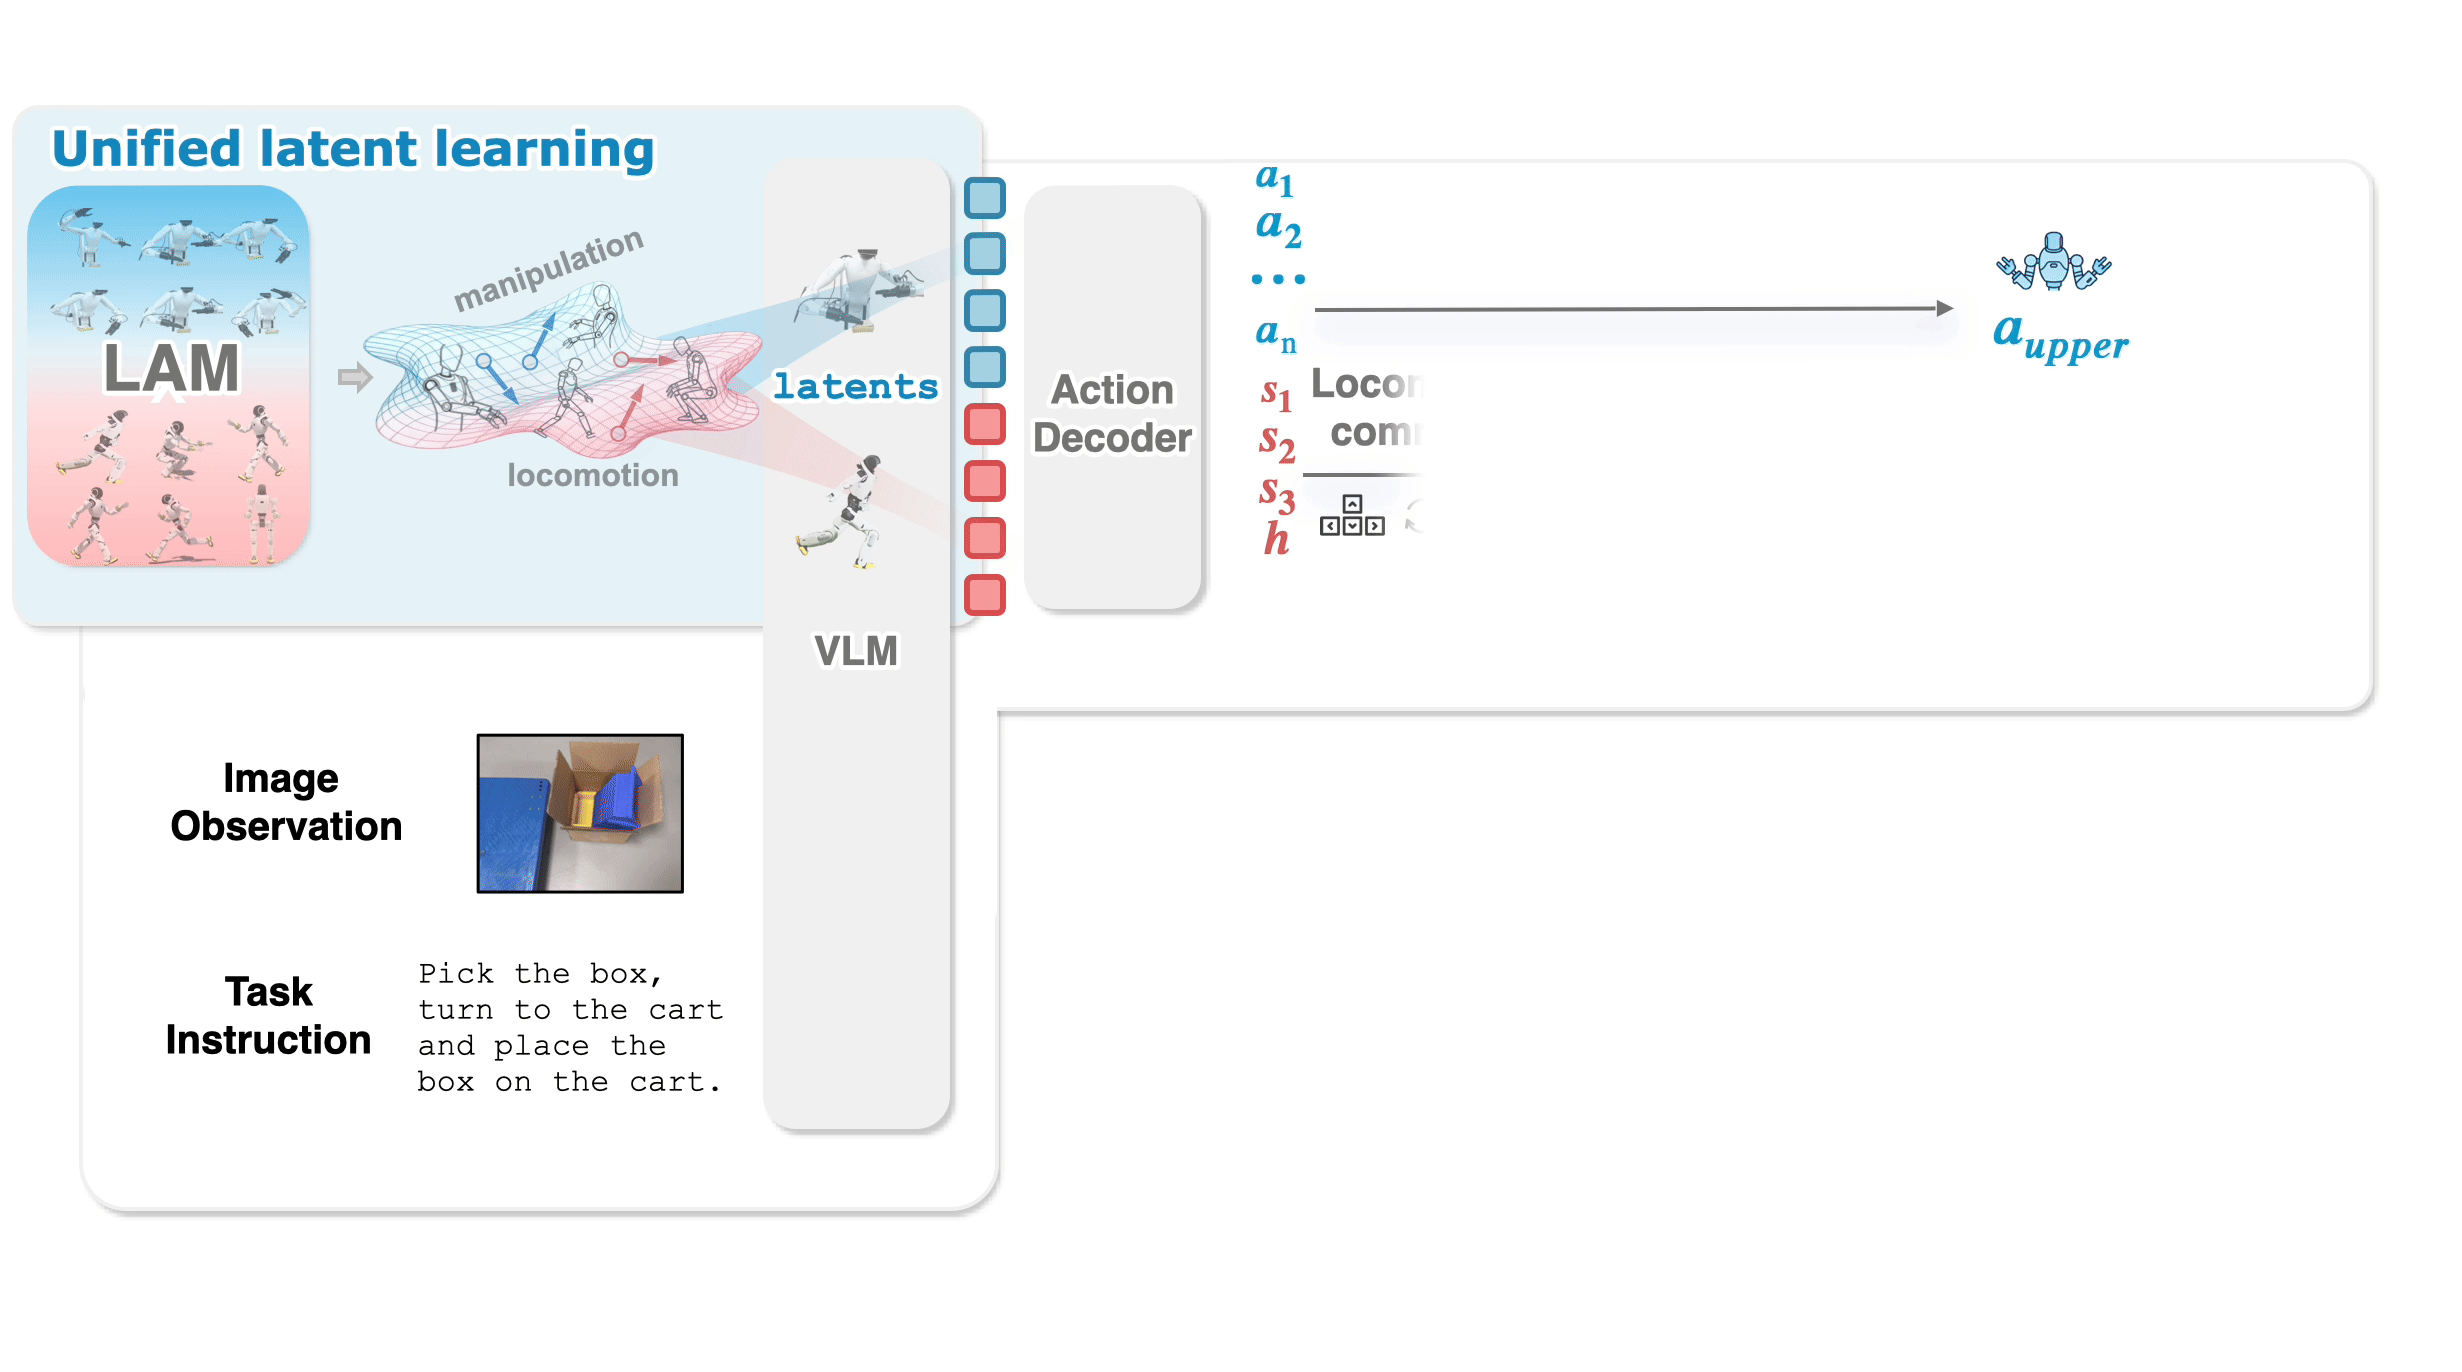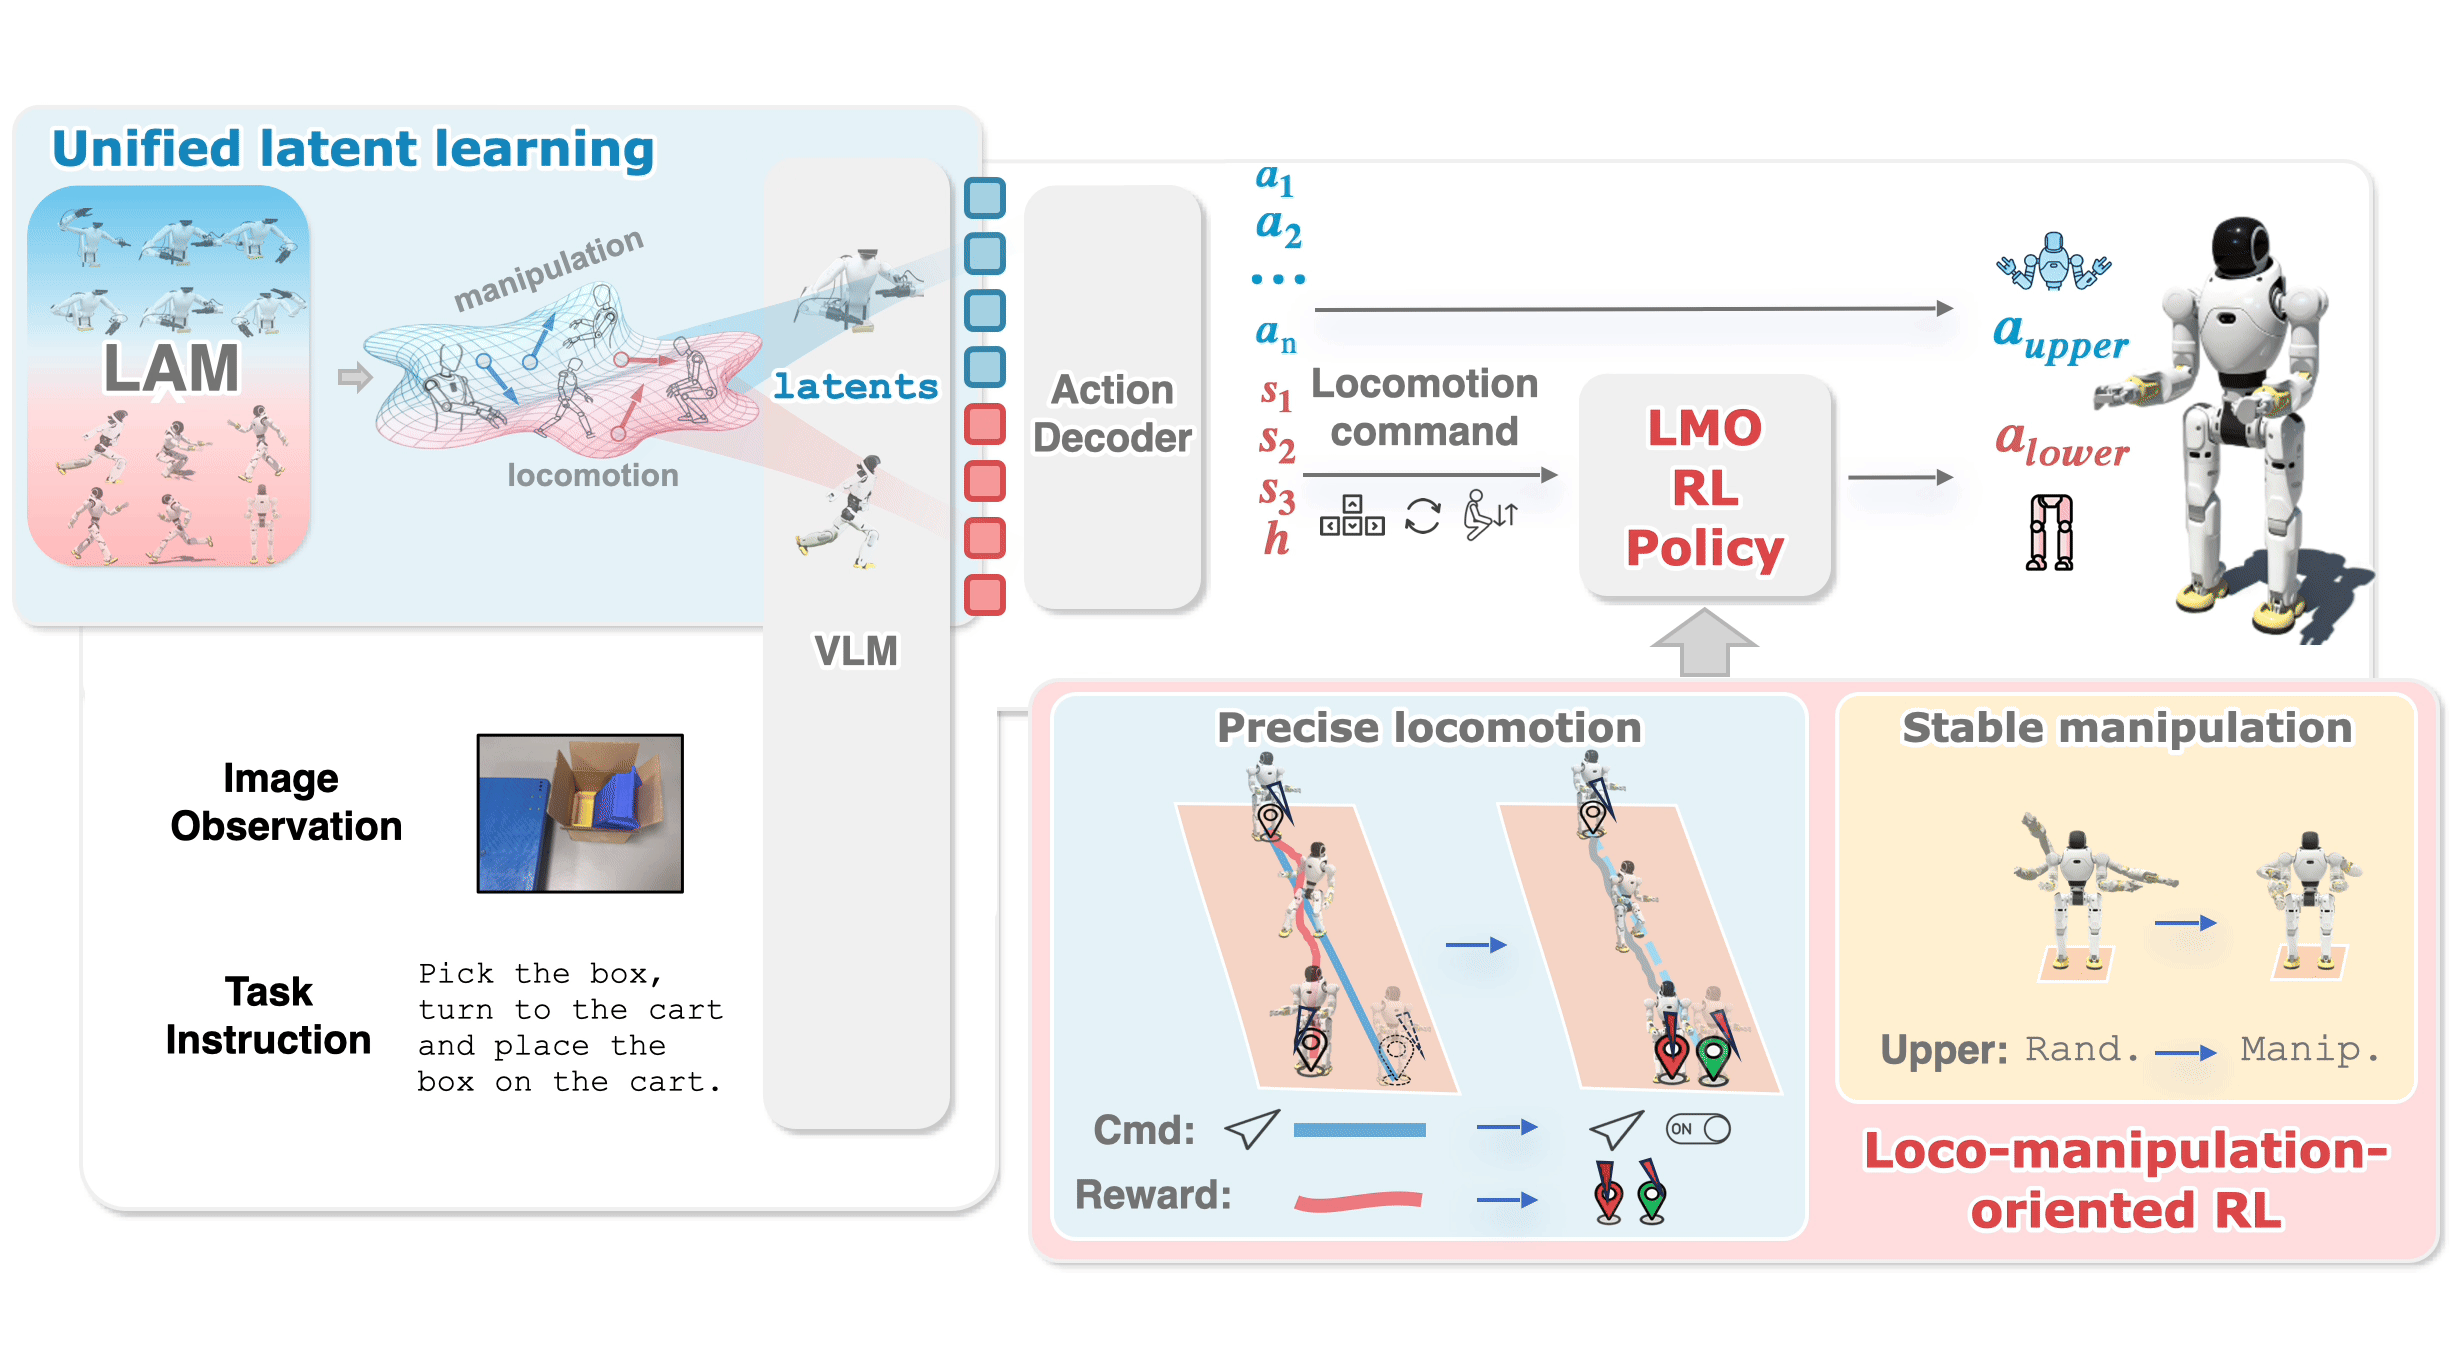
Deep dive WholeBodyVLA, LMO RL và xu hướng WBC + VLA giúp humanoid vừa đi vừa thao tác trong không gian lớn.

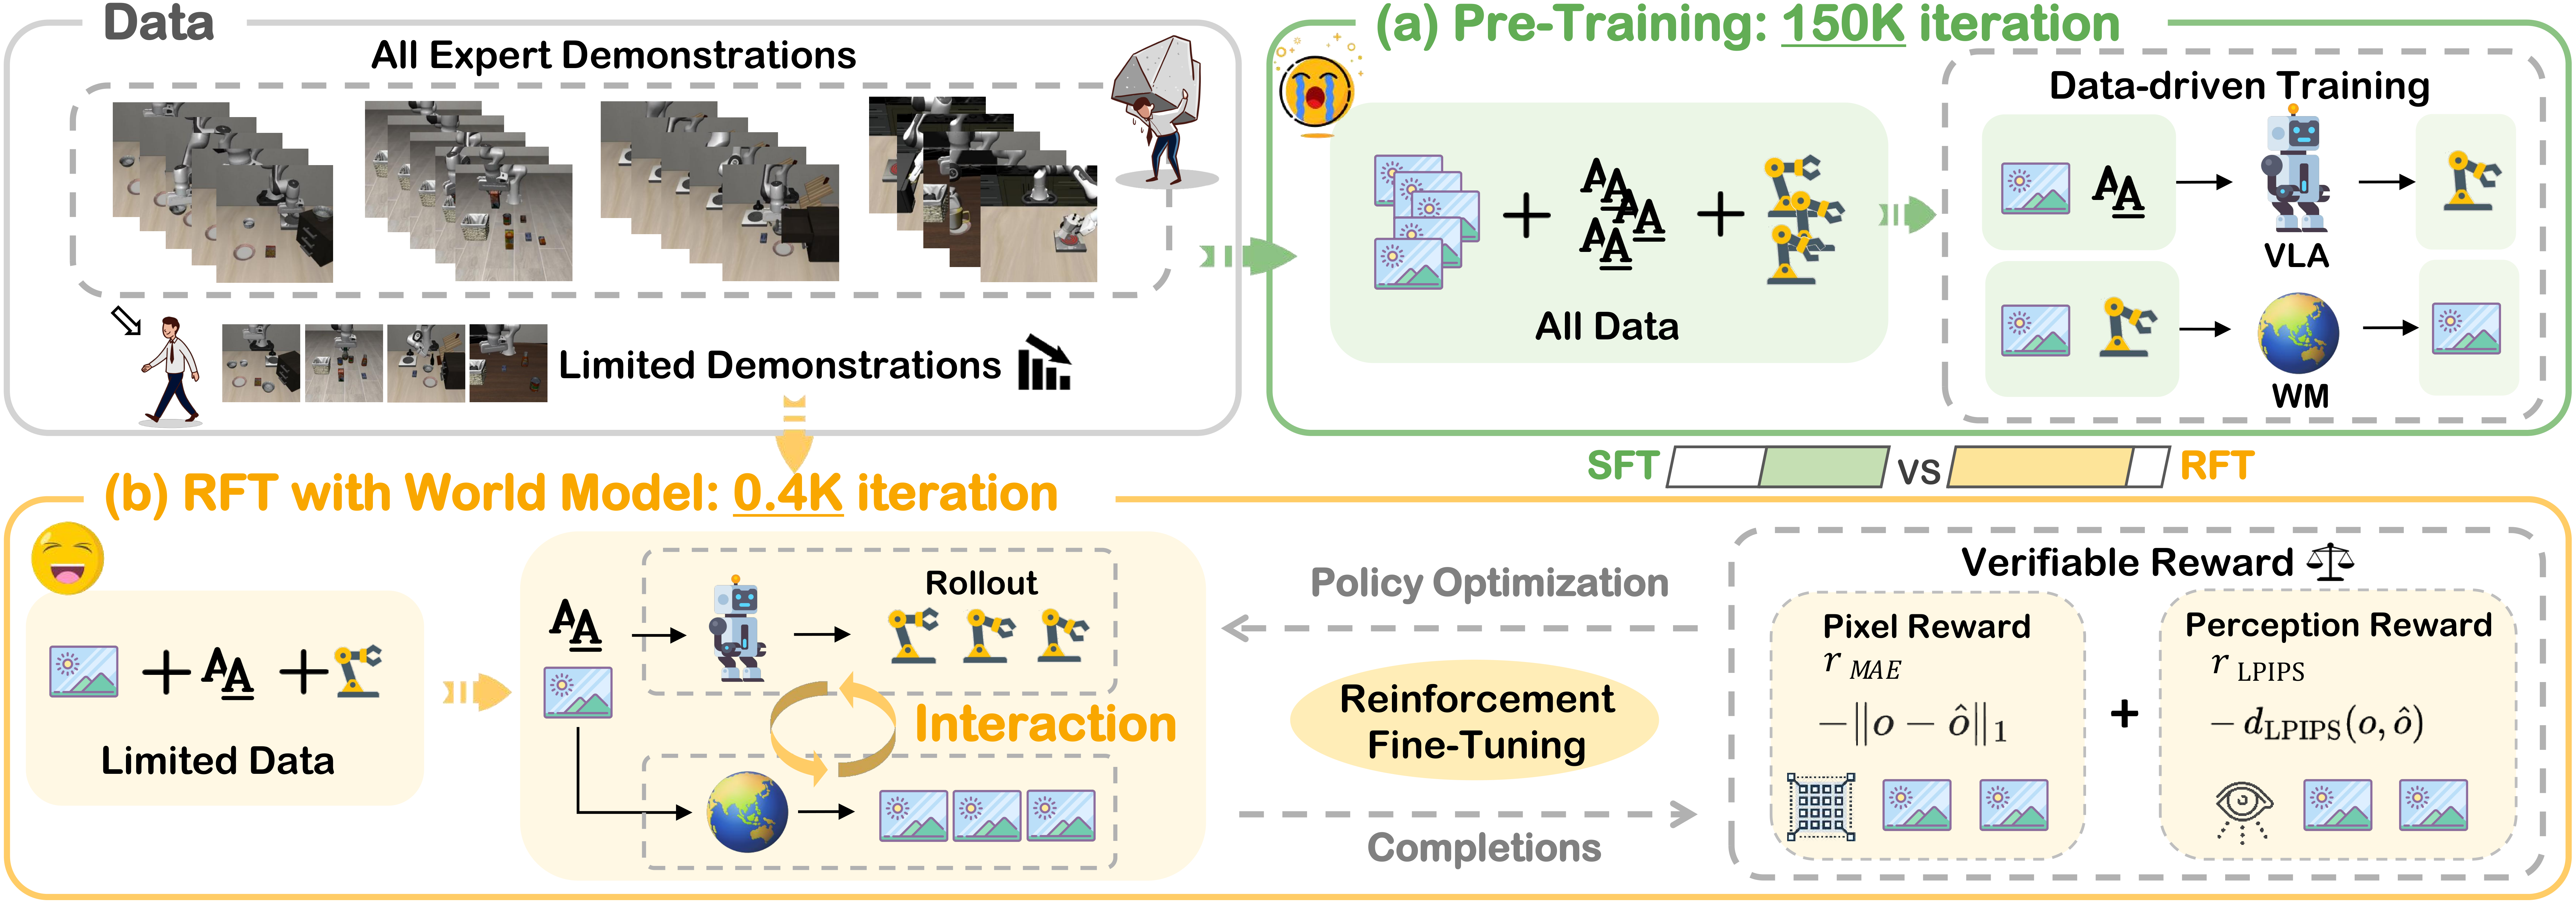
VLA-RFT dùng world model làm simulator để fine-tune VLA bằng GRPO, reward kiểm chứng và code GitHub trên LIBERO.

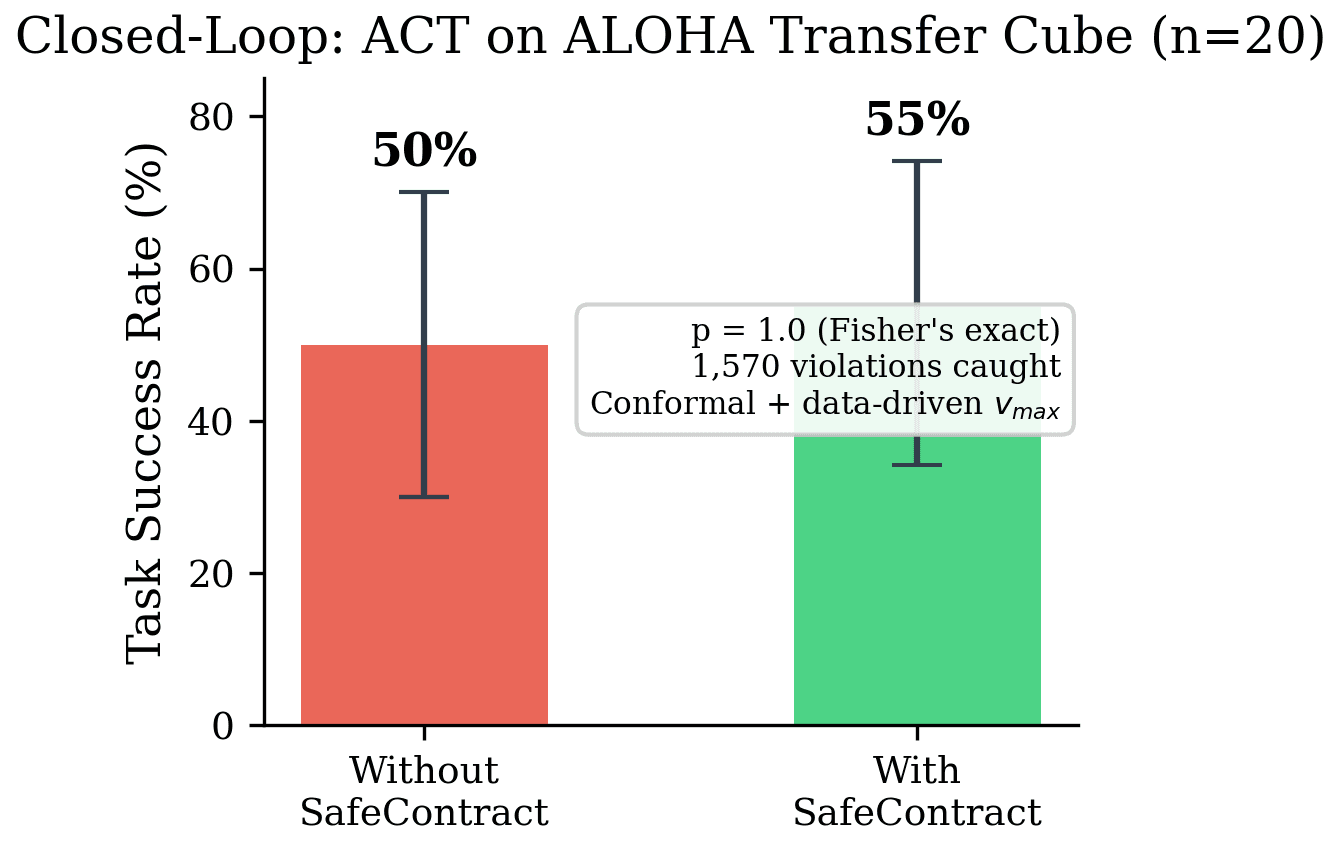
Cách dùng SafeContract để kiểm tra, hiệu chỉnh và chặn action nguy hiểm khi deploy SmolVLA/OpenVLA trên LeRobot.

Hướng dẫn A1 VLA open-source: giảm latency 72% trên Franka/AgiBot nhờ Inter-Layer Truncated Flow Matching, đạt SOTA trên LIBERO 96.6% và VLABench 53.5%.

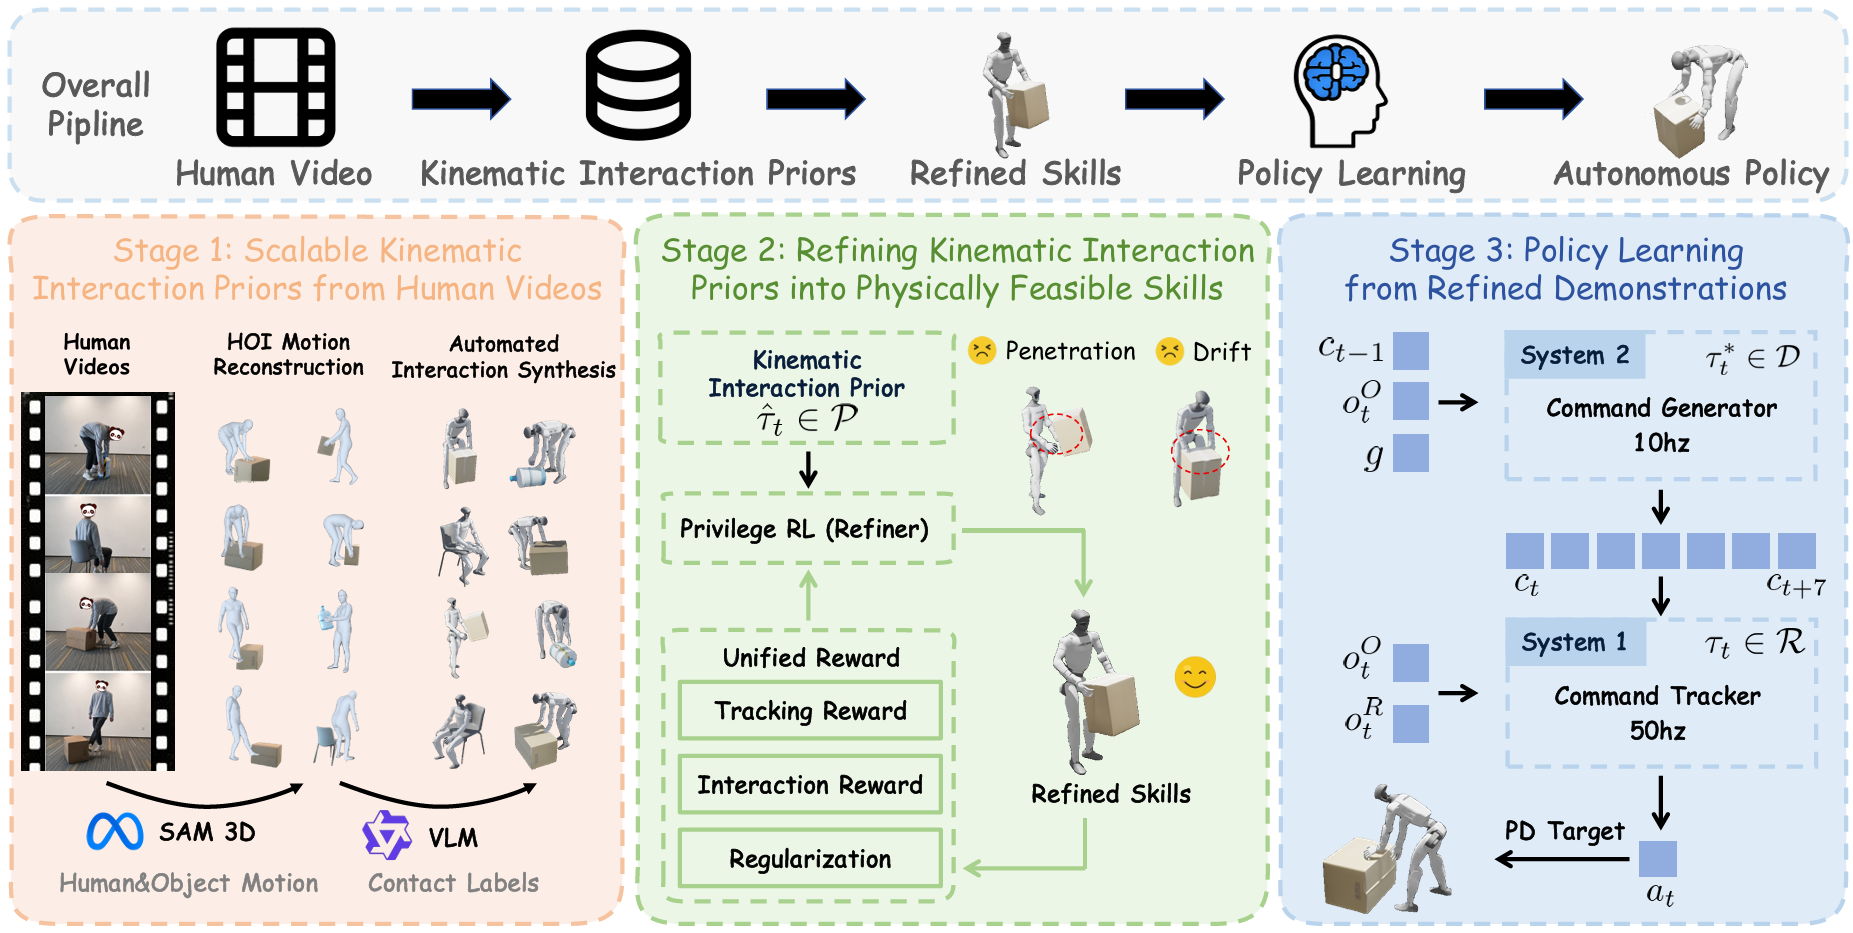
Hướng dẫn chi tiết SUGAR (arXiv 2026.05) — framework học loco-manipulation cho humanoid từ video người thật, full open-source, beginner-friendly từ A đến Z.

Hướng dẫn build LeRobot Humanoid $2500 từ HuggingFace — bipedal robot 3D-in full open-source: BOM, sim MJLab, training RL và deploy real-world cho beginner.
Hướng dẫn deploy GalaxeaVLA G0 Plus — VLA zero-shot Pick Up Anything bằng Docker trong 30 phút, code + checkpoint open-source trên HuggingFace.
Hướng dẫn X-VLA — flow-matching VLA 0.9B đạt SOTA trên 6 sim + 3 robot thật, native LeRobot, code open-source HuggingFace.

Hướng dẫn Multitask DiT Policy của LeRobot v0.5: train 1 policy cho nhiều task với CLIP text-conditioning, code open-source HuggingFace, deploy SO-100/SO-101.
Hướng dẫn ABot-M0 từ AMAP CVLab Alibaba: VLA train trên 6M+ trajectories, predict clean actions thay vì noise, code + weights open-source.

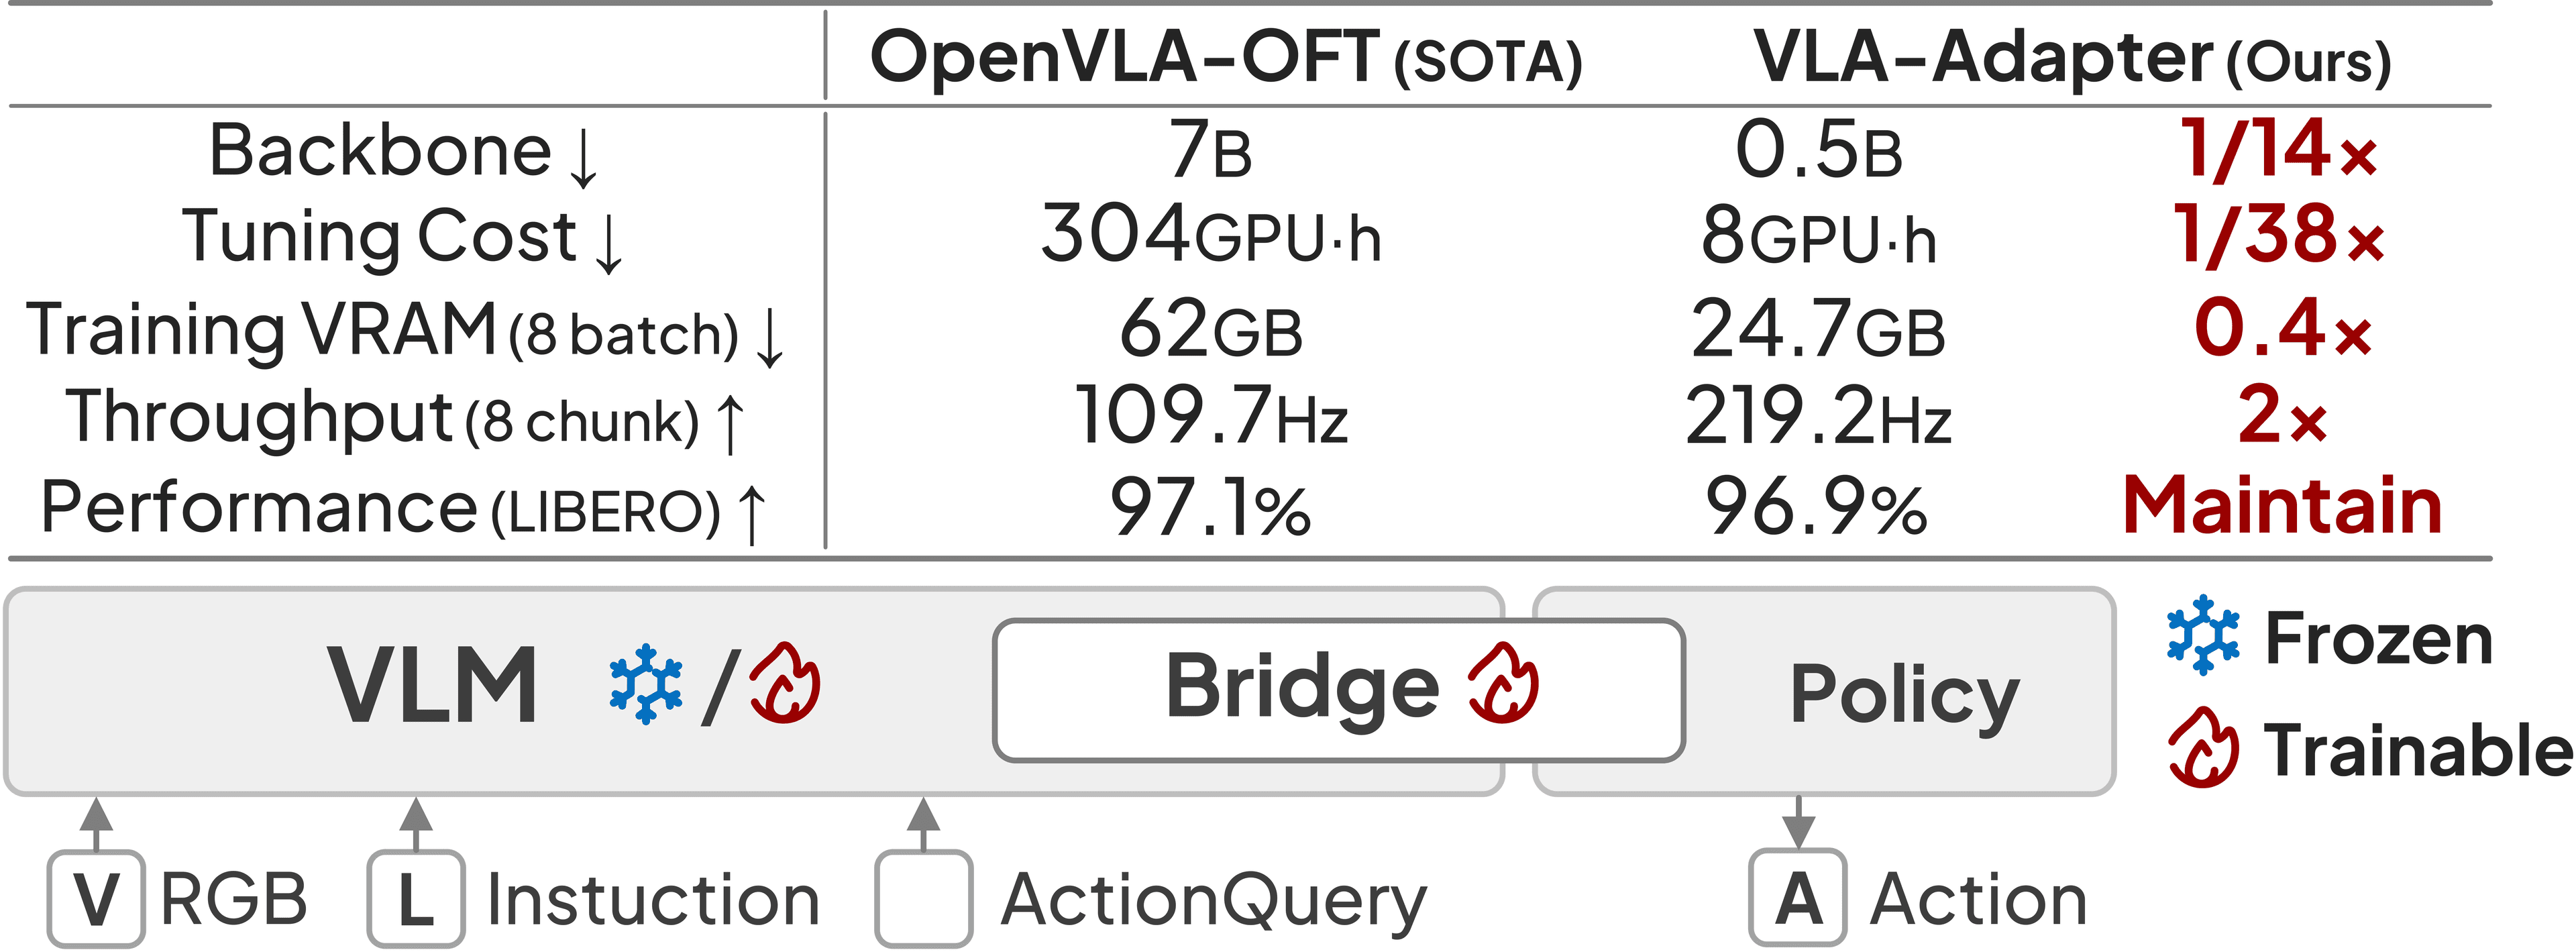
Hướng dẫn VLA-Adapter từ OpenHelix — train VLA 0.5B trên GPU consumer 8 giờ, đạt SOTA LIBERO, deploy thật trên Franka/UR-5.