Tất cả bài viết
Trang 4 / 18

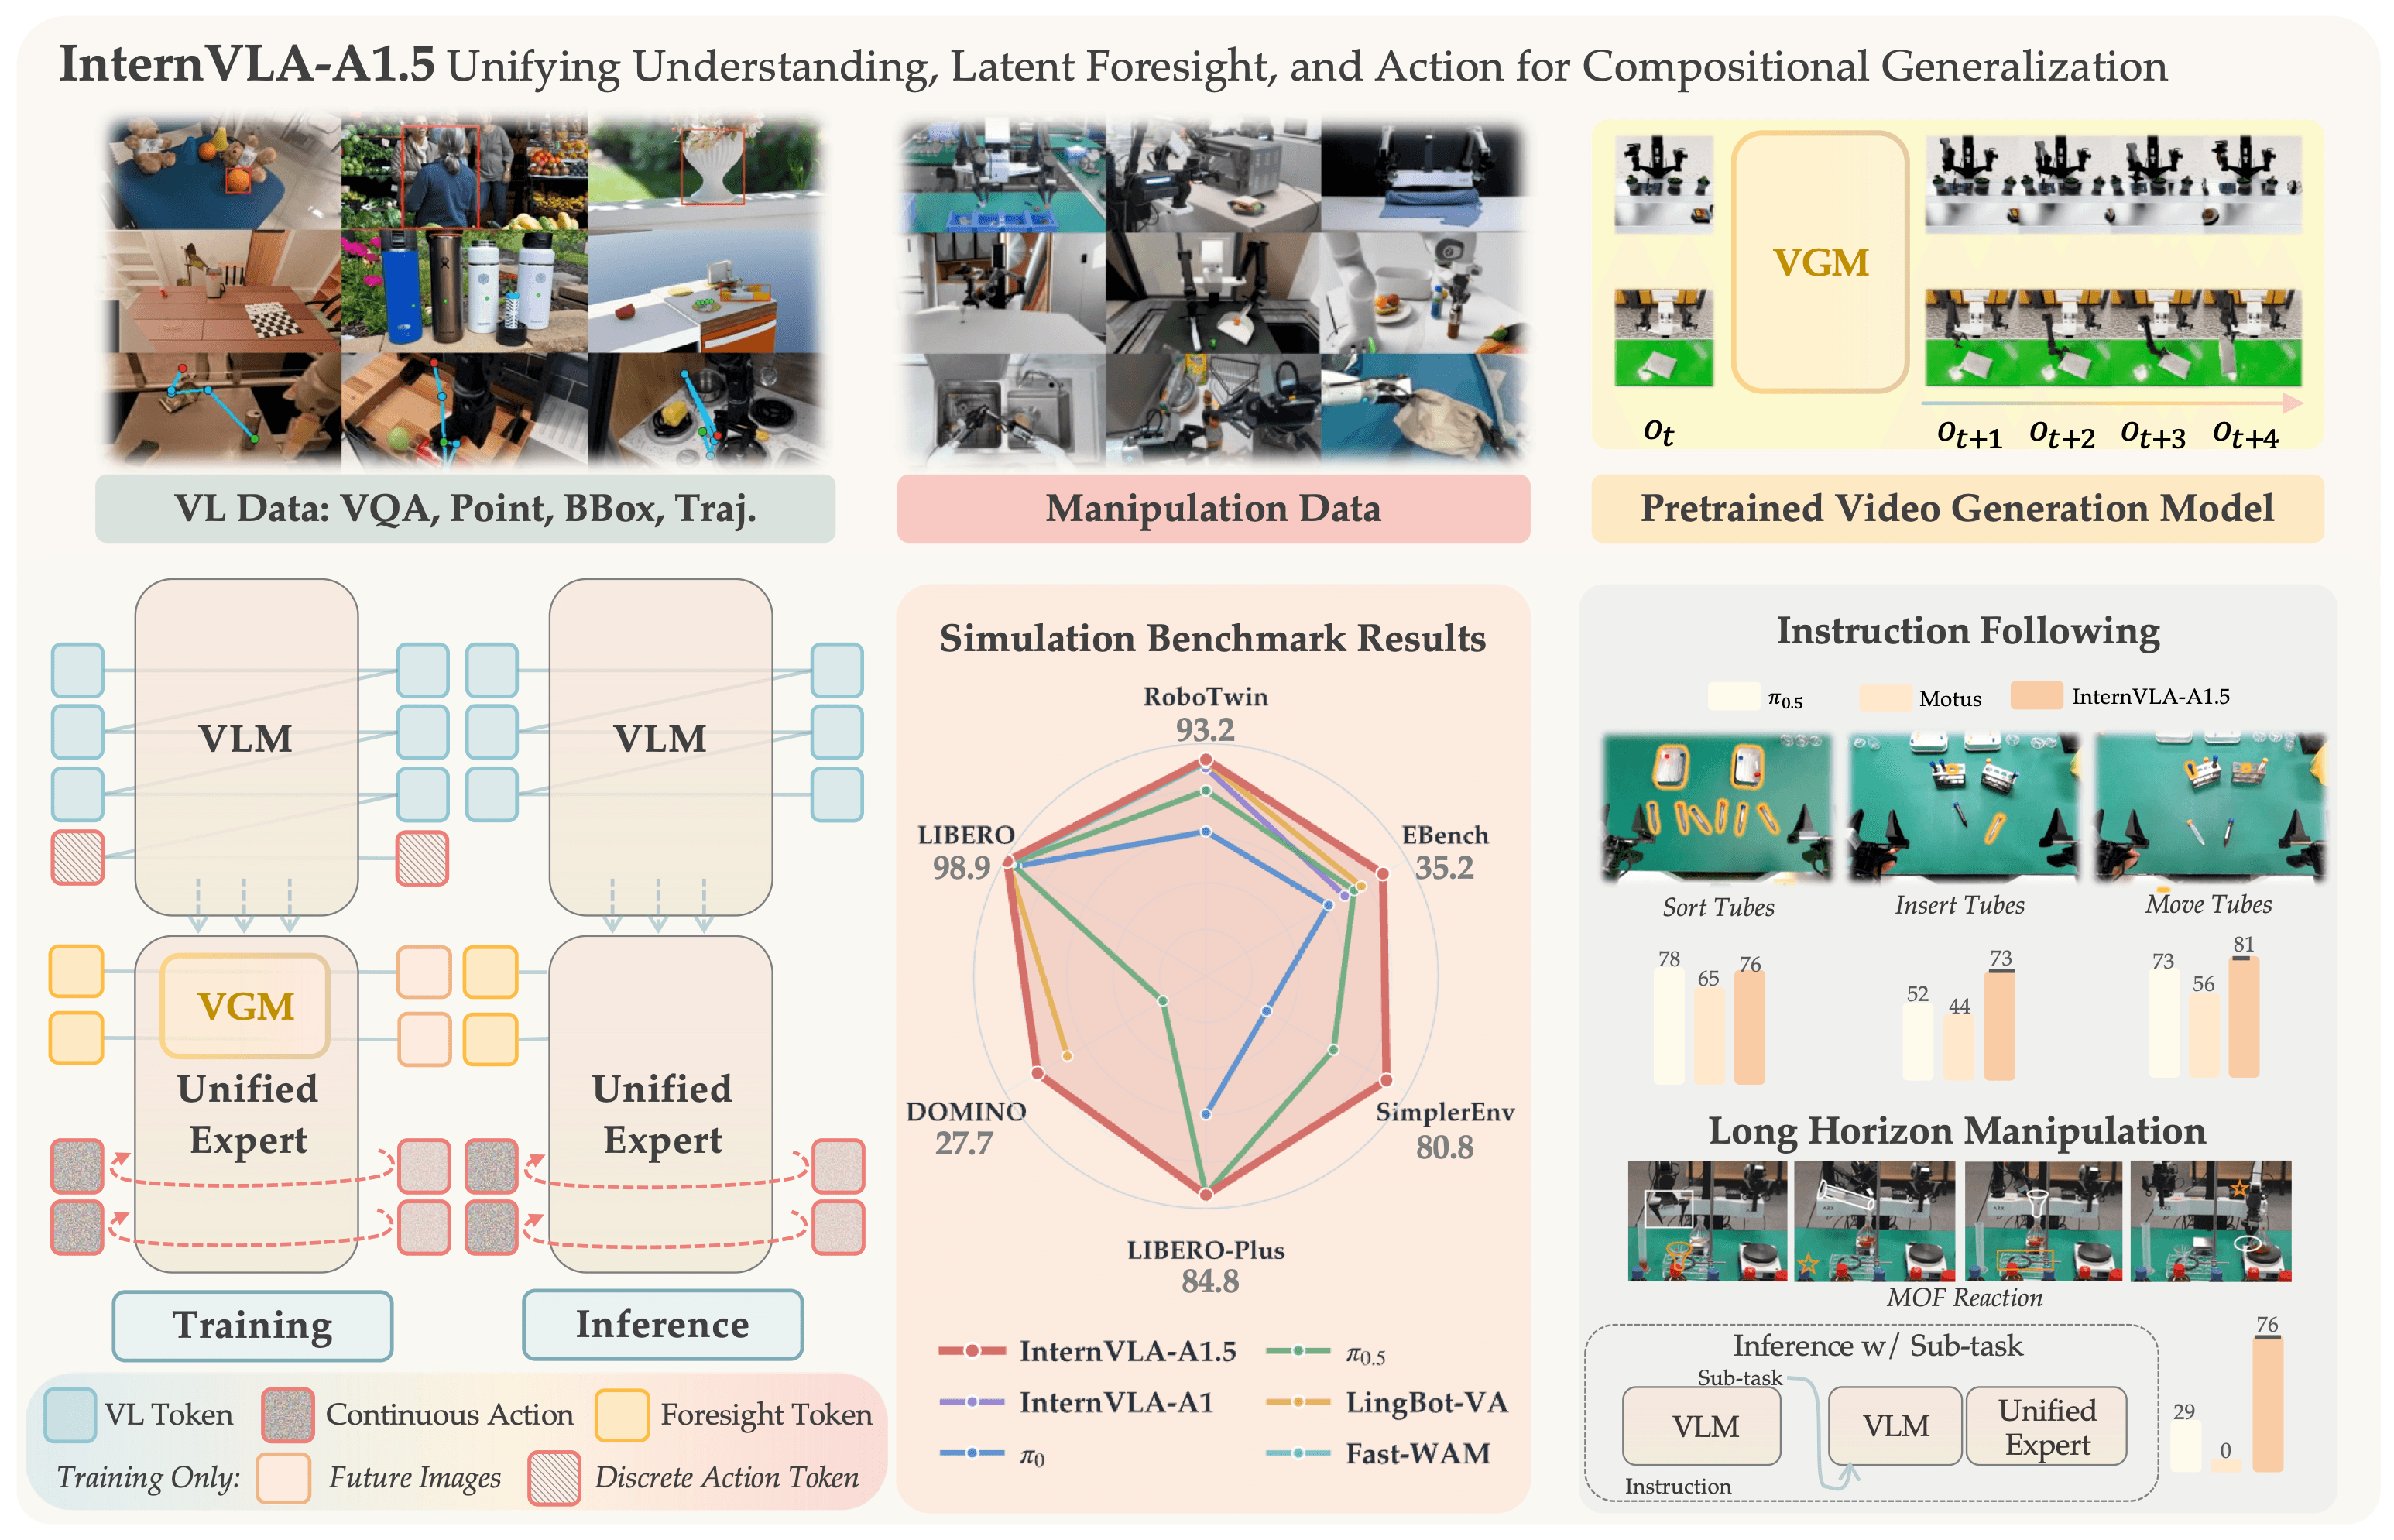
Hướng dẫn cài đặt, fine-tune và inference InternVLA-A1.5 trên LeRobot, với latent foresight cho manipulation VLA.

Hướng dẫn fine-tune và deploy GalaxeaVLA G0.5 — VLA autoregressive thống nhất Qwen3.5 2B, đạt 98.9% LIBERO, 82.5% zero-shot DROID, mã nguồn mở.

Hướng dẫn Cyclo Intelligence: dùng Behavior Tree để điều phối GR00T N1.7 whole-body VLA trên humanoid.

VLA open-source của USC PSI Lab đánh bại GR00T N1.6 với 80 demo. Hướng dẫn cài đặt, teleoperation, training 3 giai đoạn và deploy trên Unitree G1.

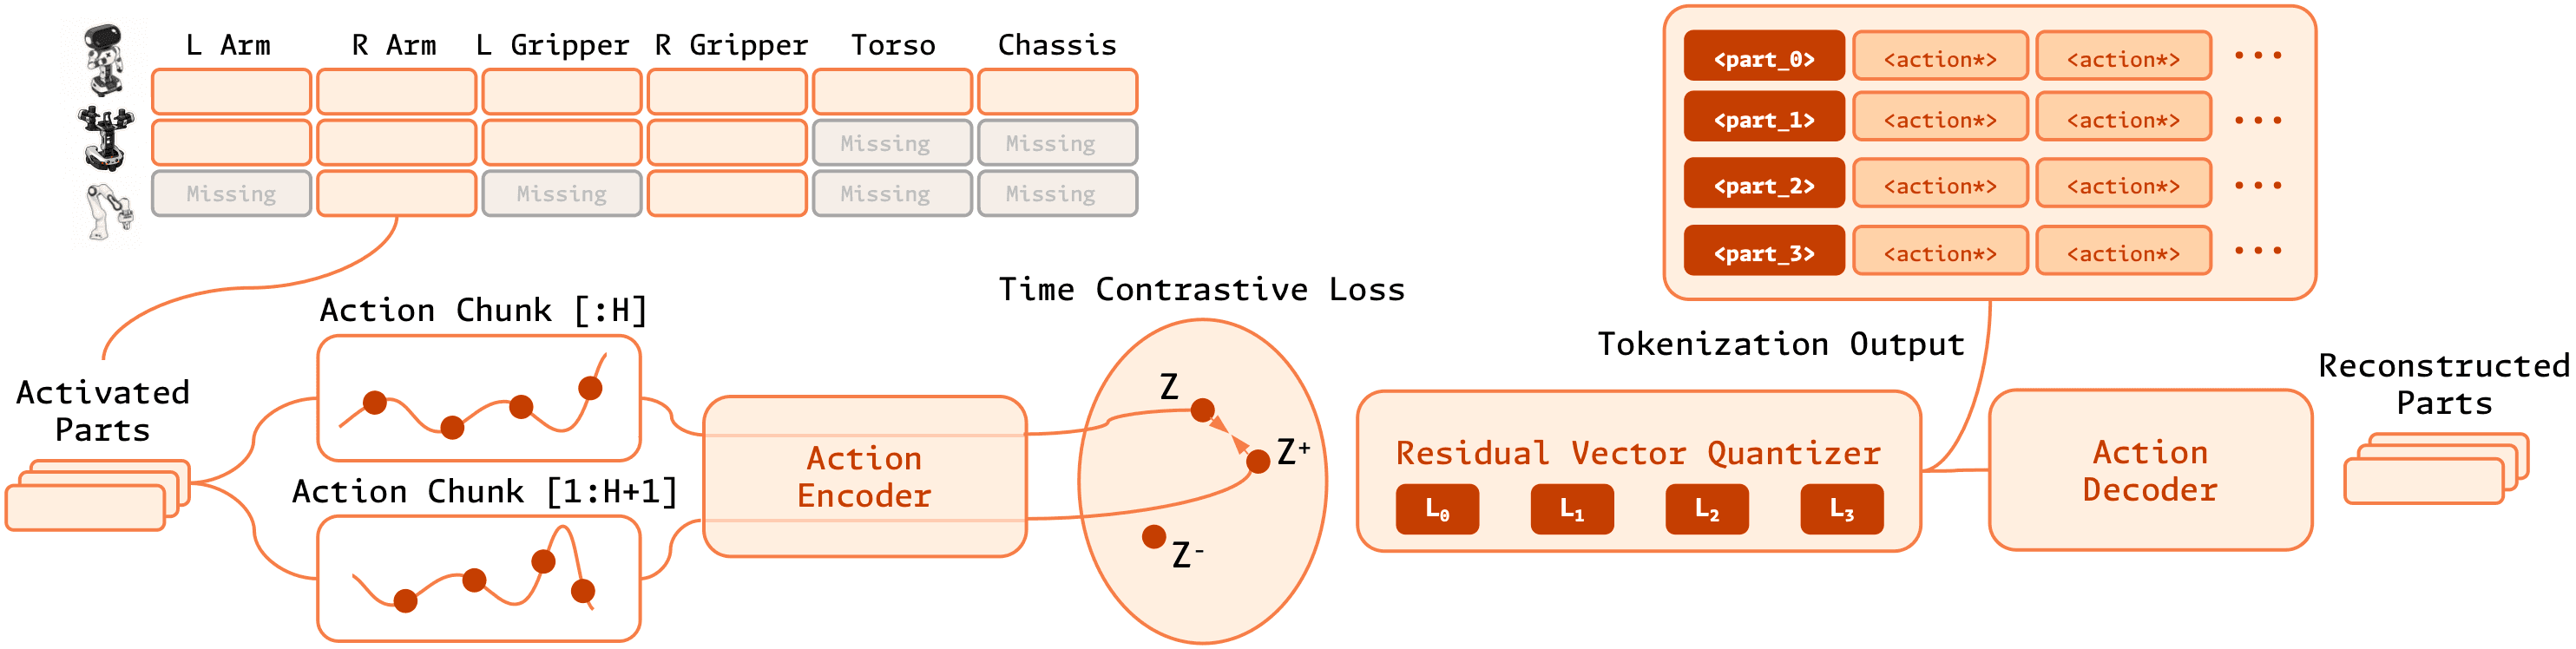
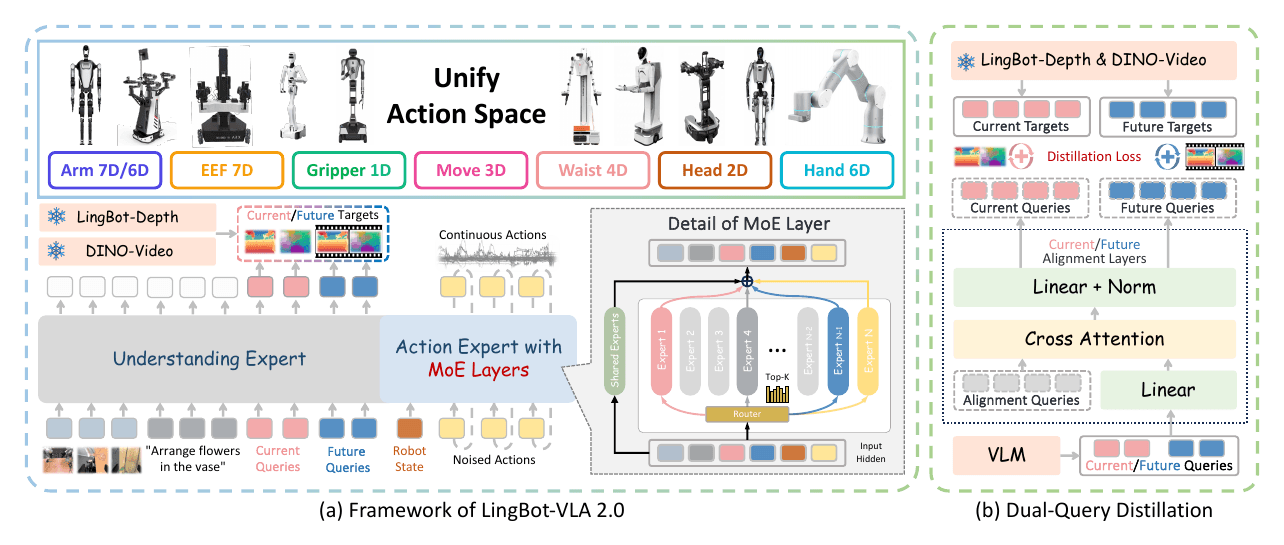
Hướng dẫn cài đặt, post-training và inference LingBot-VLA 2.0, VLA 55D đa hình thái cho RoboTwin 2.0.

Pipeline đầy đủ Isaac Teleop → LeRobot v0.6 → GR00T N1.7: thu thập dữ liệu teleop, fine-tune VLA và deploy trên robot arm — cập nhật tháng 7/2026.

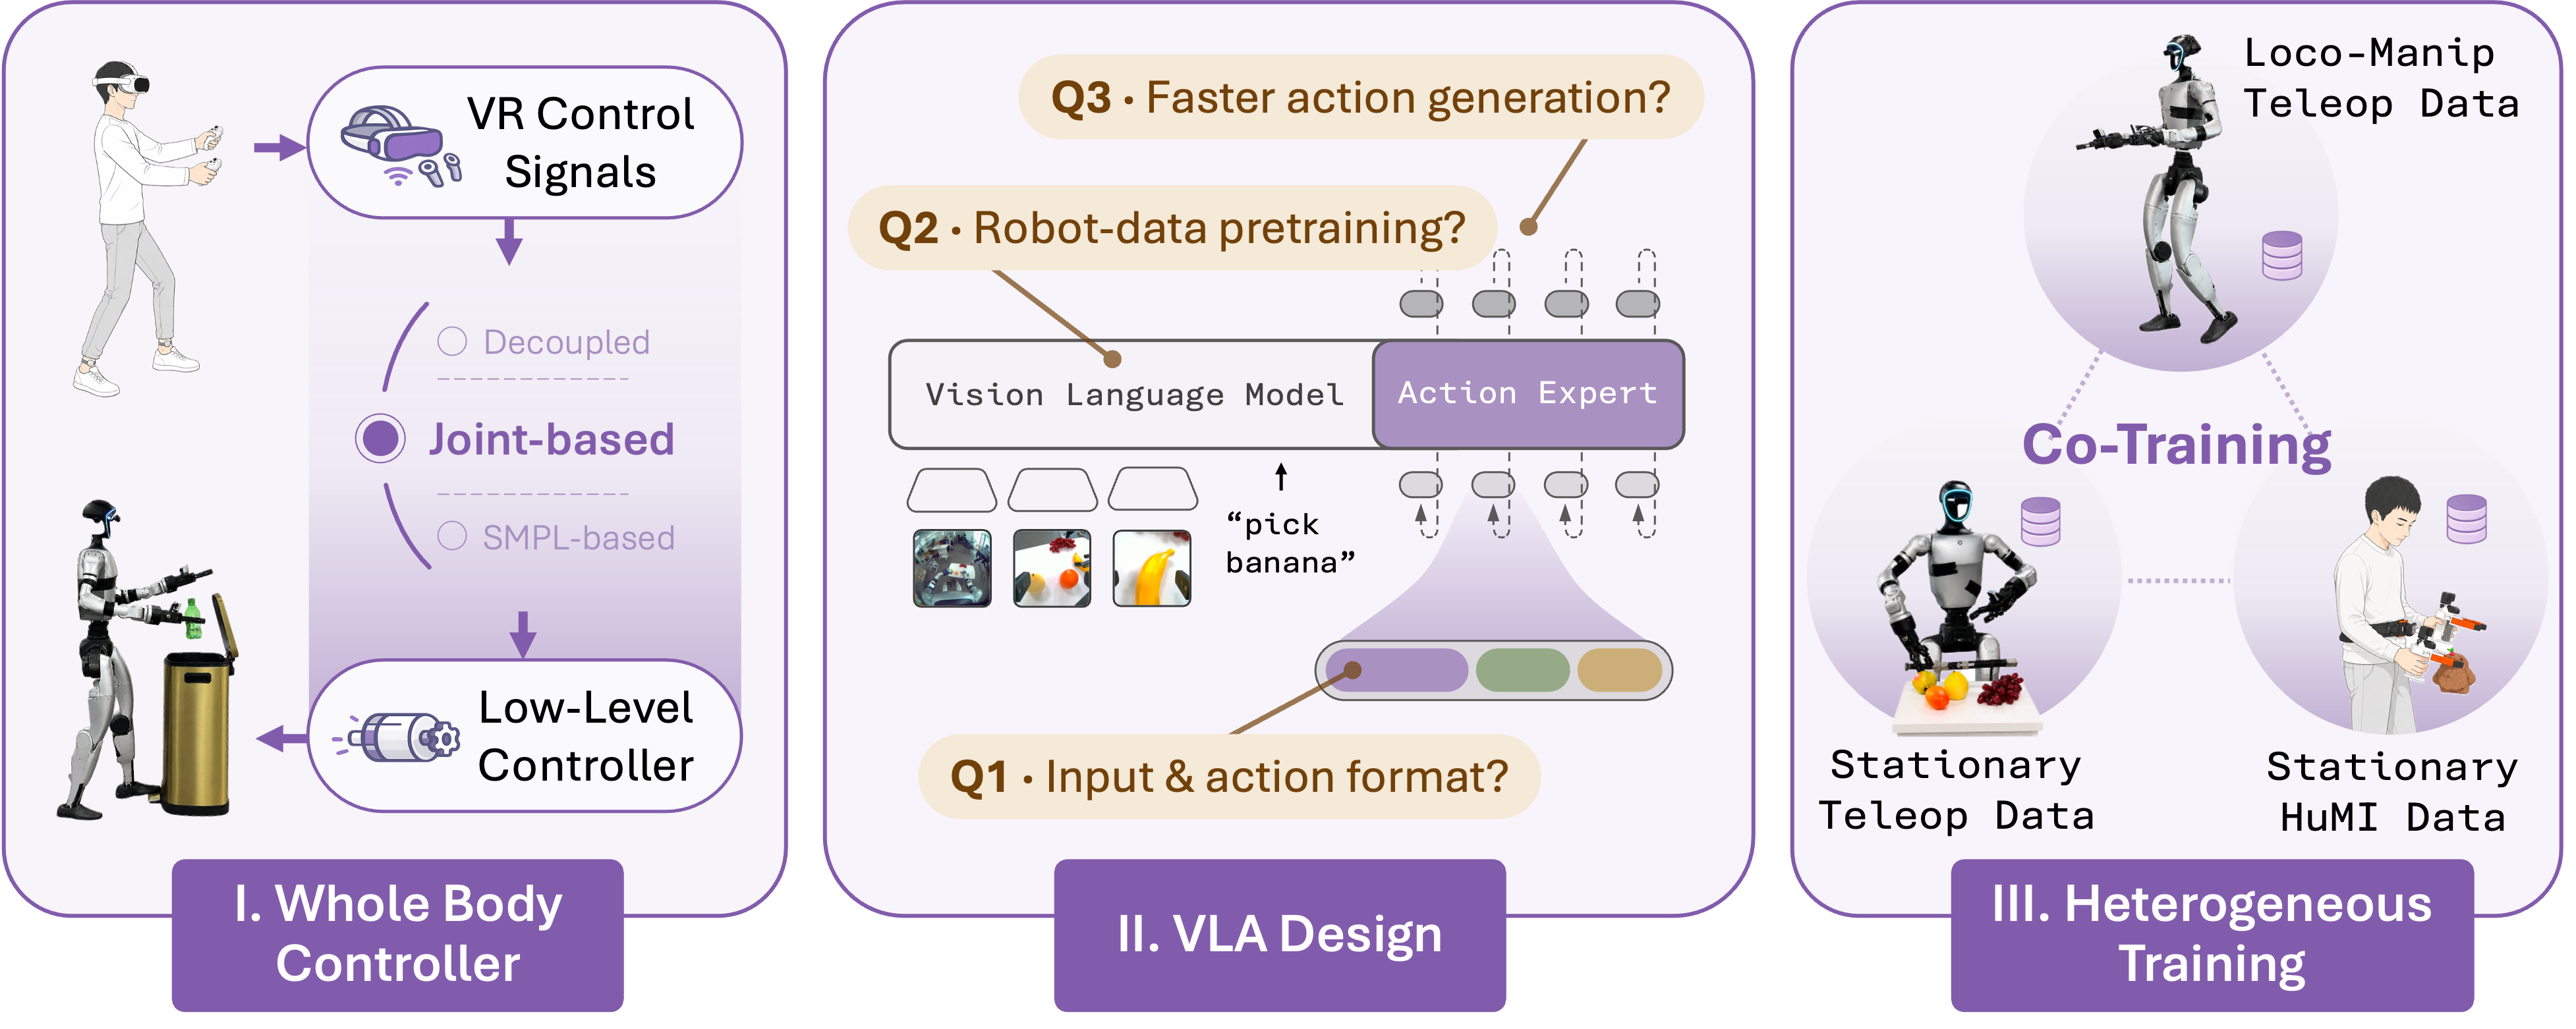
Hướng dẫn OpenHLM: xây VLA whole-body native cho Unitree G1 với HuMI co-training, dữ liệu LeRobot, training và inference.

LingBot-VLA 2.0 — VLA 6B tham số, 60.000 giờ dữ liệu, MoE Action Expert, Dual-Query Distillation, cross-embodiment mobile manipulation vượt π0.5.

Hướng dẫn DexVerse, benchmark open-source mới để test OpenVLA, π0.5 và diffusion policy trên 100 task dexterous manipulation.

Xây dựng hệ thống VR teleop với Apple Vision Pro + OpenHomie để điều khiển Unitree G1 và thu thập dữ liệu whole-body VLA chất lượng cao cho GR00T N1.5.

LaST-R1 — framework kết hợp Latent Chain-of-Thought reasoning với LAPO (RL) để fine-tune VLA đạt 99.8% success rate trên LIBERO chỉ với 1 demo/task.

OpenHLM (arXiv 2606.22174): 3 pha thực nghiệm — teleoperation 32-DOF, VLA π0.5, HuMI co-training — giúp Unitree G1 vượt GR00T N1.6 với chưa đến nửa số demo.