VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam
VnRoboVnRobo
Về chúng tôiBảng giáBlogLiên hệ
🇺🇸ENĐăng nhậpDùng thử miễn phí
🇺🇸EN

Tất cả bài viết

Blog

Trang 3 / 20

← Quay lại Blog
Nghiên cứu
IntentVLA: Giải Bài Toán Quan Sát Mơ Hồ khi Fine-tune VLA
vlamanipulationimitation-learning
wholebody-vla

IntentVLA: Giải Bài Toán Quan Sát Mơ Hồ khi Fine-tune VLA

IntentVLA mã hóa lịch sử quan sát 16 frame thành intent vector ngắn hạn để giải quyết observation aliasing — vấn đề khiến VLA tạo action mâu thuẫn liên tiếp.

13/9/202615 phút đọc
NT
Nghiên cứu
EgoHumanoid: Dạy Robot từ Demo VR Người, Không Cần Teleop
egohumanoidwholebody-vlavla
wholebody-vla

EgoHumanoid: Dạy Robot từ Demo VR Người, Không Cần Teleop

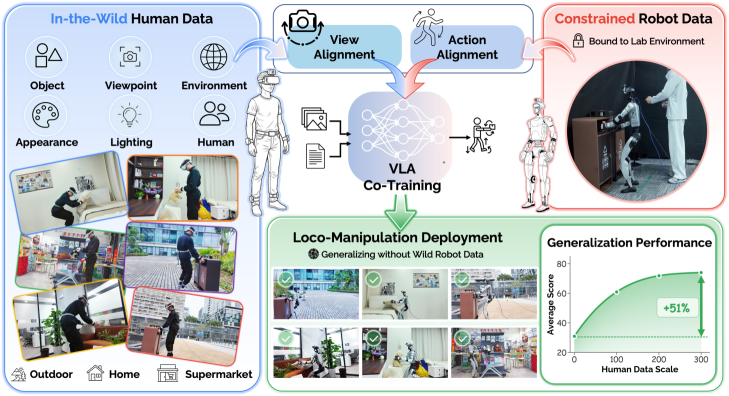
EgoHumanoid (RSS 2026) chứng minh co-train VLA từ egocentric human demo + ít robot data vượt robot-only baseline 51% ở môi trường mới.

13/9/202614 phút đọc
NT
Tutorial
EVO1: Fine-tune VLA 0.77B Real-Time trên SO-101
vlalerobotmanipulation
wholebody-vla

EVO1: Fine-tune VLA 0.77B Real-Time trên SO-101

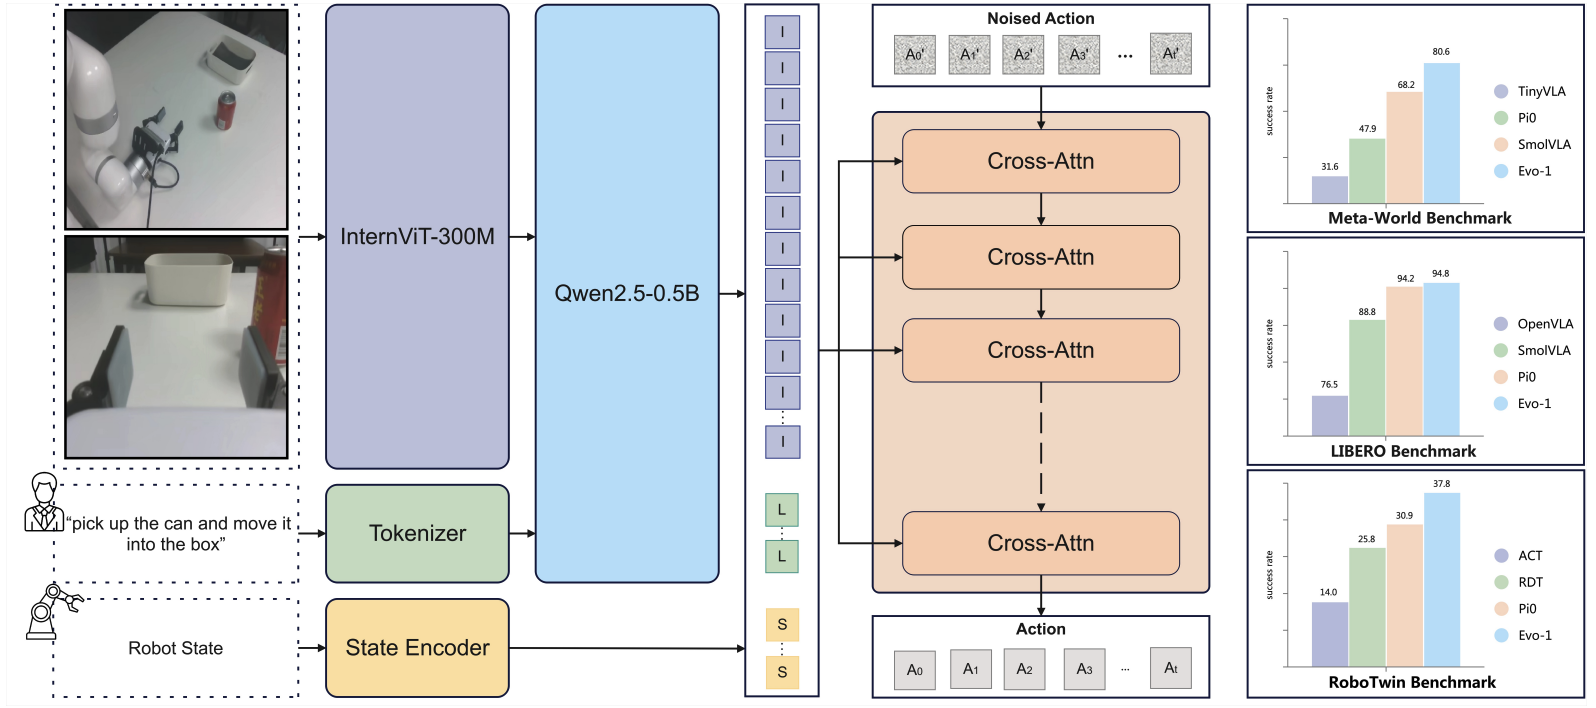
Fine-tune EVO1 (0.77B) trên SO-101 với LeRobot v0.6.0: VLA nhỏ đạt SOTA với InternVL3 + flow-matching, chạy 16.4 Hz, VRAM chỉ 2.3 GB — hướng dẫn A–Z.

8/9/202614 phút đọc
NT
Nghiên cứu
Embodiment Adaptation: Quadruped Thích Nghi Phần Cứng 0.5s
locomotionquadrupedreinforcement-learning
locomotion

Embodiment Adaptation: Quadruped Thích Nghi Phần Cứng 0.5s

Rapid Embodiment Adaptation giúp Go2 đi ổn định trong 0.5 giây khi chân bị khóa hoặc thêm 5 kg tải — UC San Diego & TU Darmstadt, arXiv 2608.01506.

6/9/202611 phút đọc
NT
Nghiên cứu
APT-RL: HOUND 6 m/s Với Multi-Skill Locomotion
locomotionquadrupedreinforcement-learning
locomotion

APT-RL: HOUND 6 m/s Với Multi-Skill Locomotion

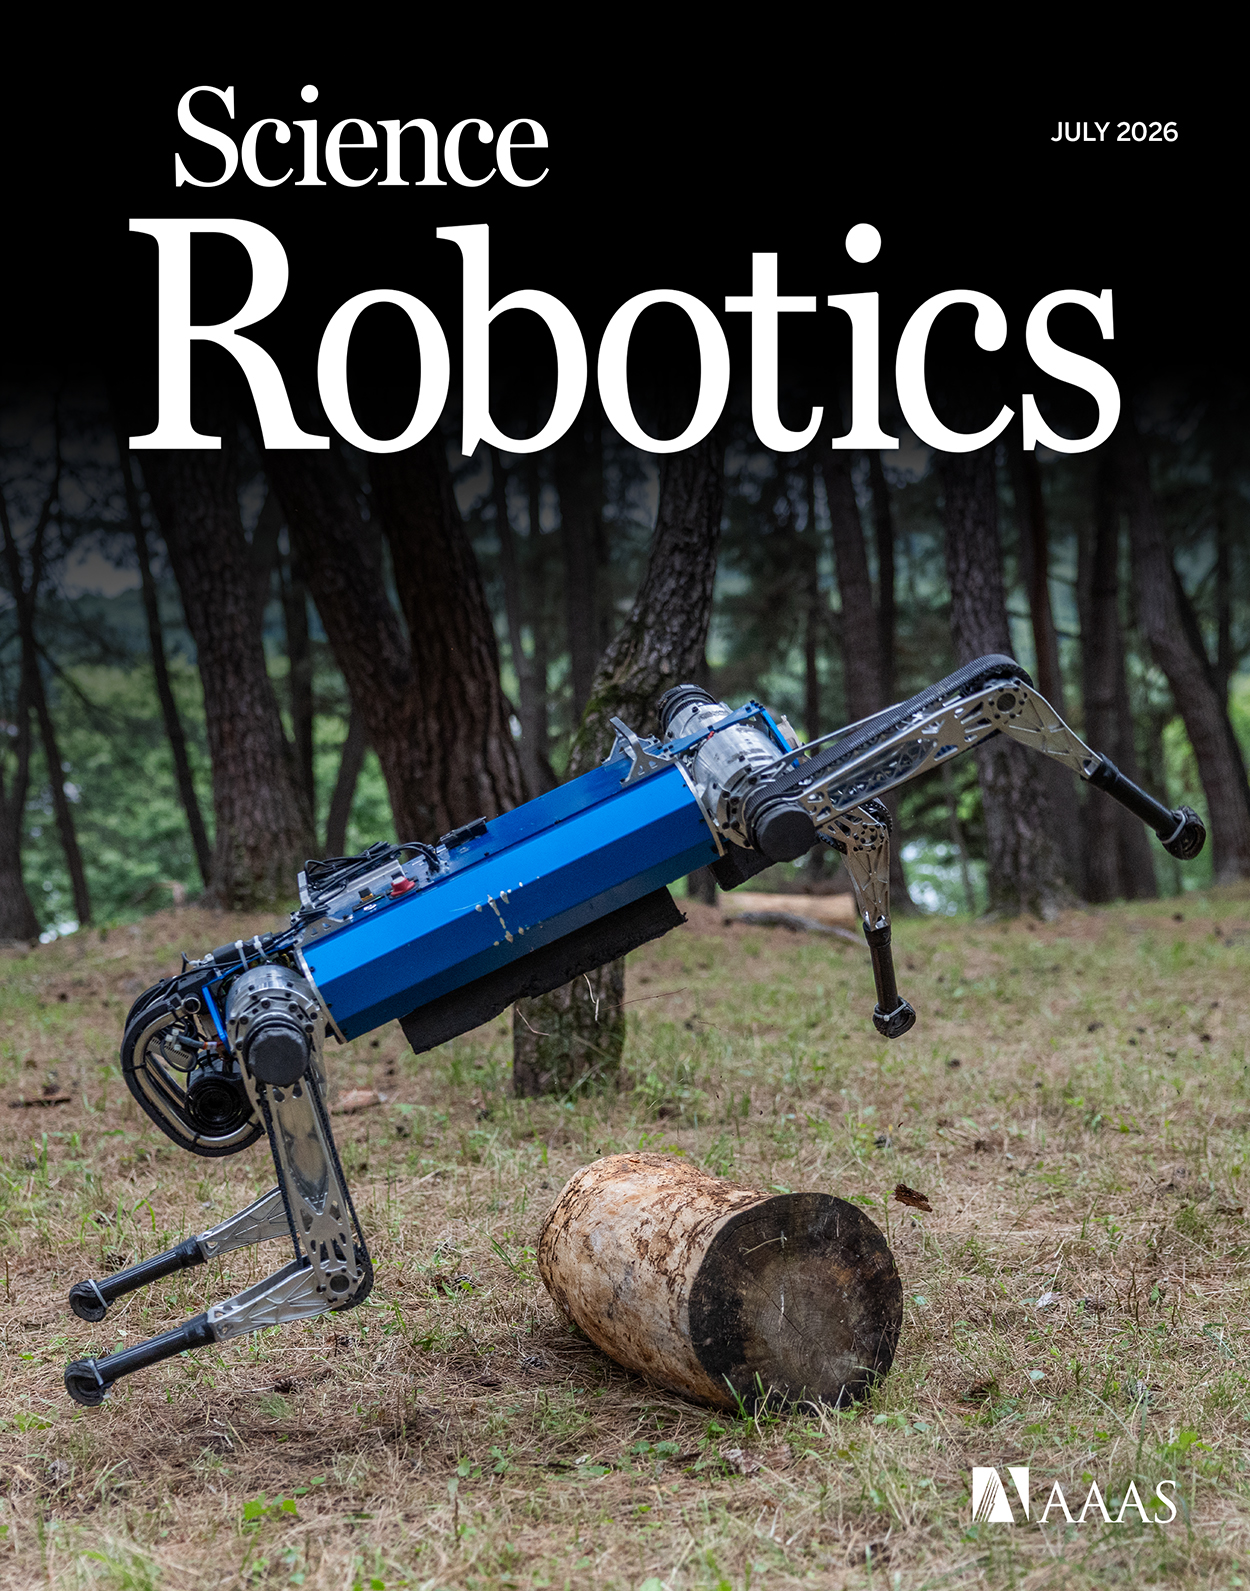
KAIST HOUND đạt 6 m/s qua cầu thang 3 bậc nhờ APT-RL: Transformer VAE, PPO curriculum, perceptual distillation. Lên bìa Science Robotics 2026.

3/9/202611 phút đọc
NT
Tutorial
BridgeVLA++: Train VLA 3D Manipulation Với Spatio-Temporal
vlamanipulation3d-manipulation
wholebody-vla

BridgeVLA++: Train VLA 3D Manipulation Với Spatio-Temporal

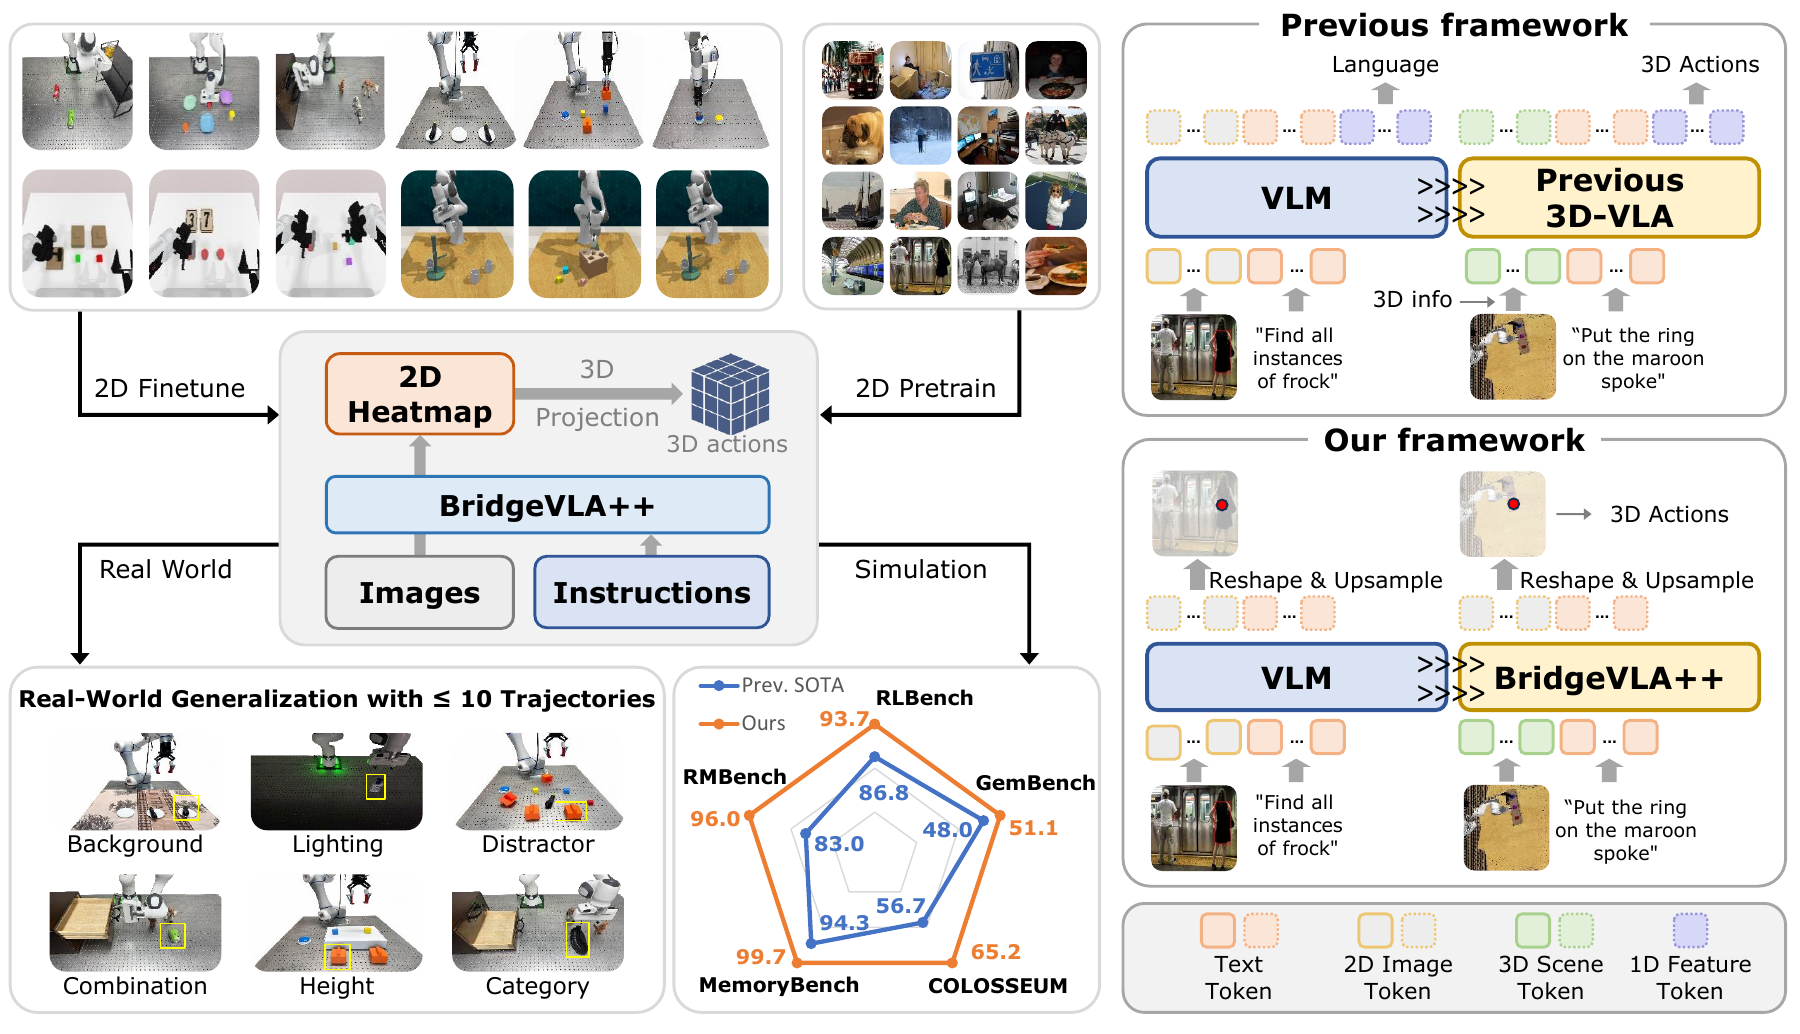
Hướng dẫn train BridgeVLA++ — VLA 3D manipulation với spatio-temporal memory đạt 93.7% RLBench và 96.0% RMBench từ chỉ 100 demo, SOTA trên 5 benchmark.

1/9/202611 phút đọc
NT
Tutorial
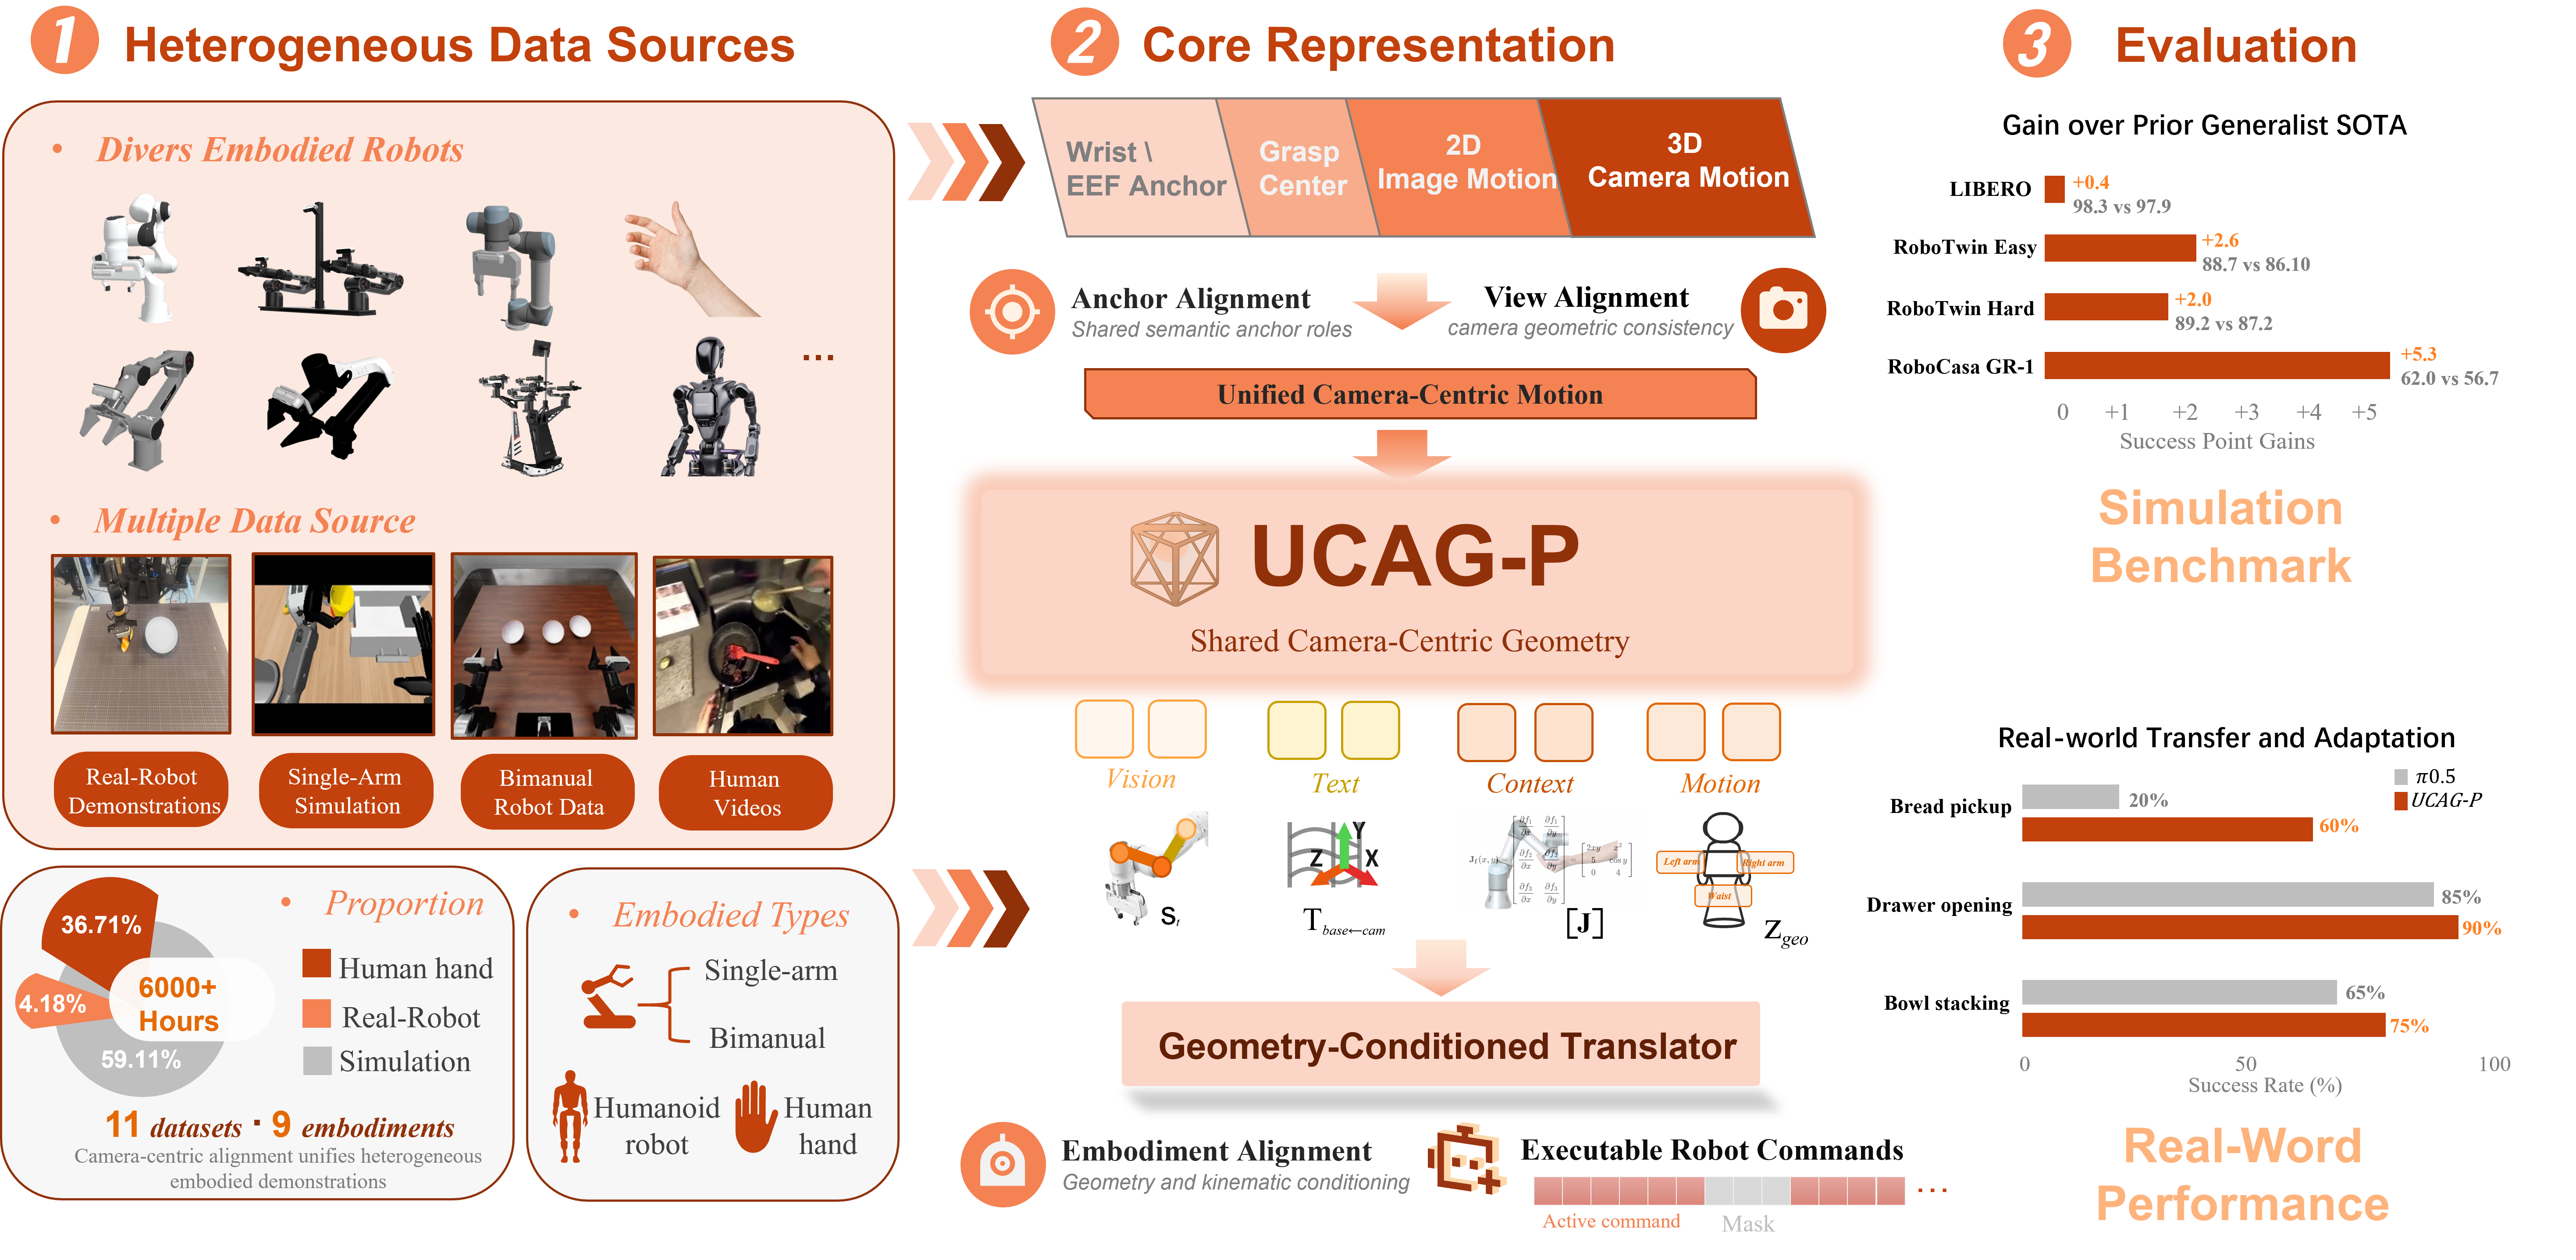
UCAG-P: Một Policy VLA Cho Mọi Robot (98.3% LIBERO)
vlacross-embodimentcamera-centric
ai

UCAG-P: Một Policy VLA Cho Mọi Robot (98.3% LIBERO)

UCAG-P của Xiaomi dùng camera-centric action geometry pre-train VLA policy cho arm, humanoid, bàn tay người — đạt 98.3% trên LIBERO không cần fine-tune riêng.

30/8/202612 phút đọc
NT
Deep Dive
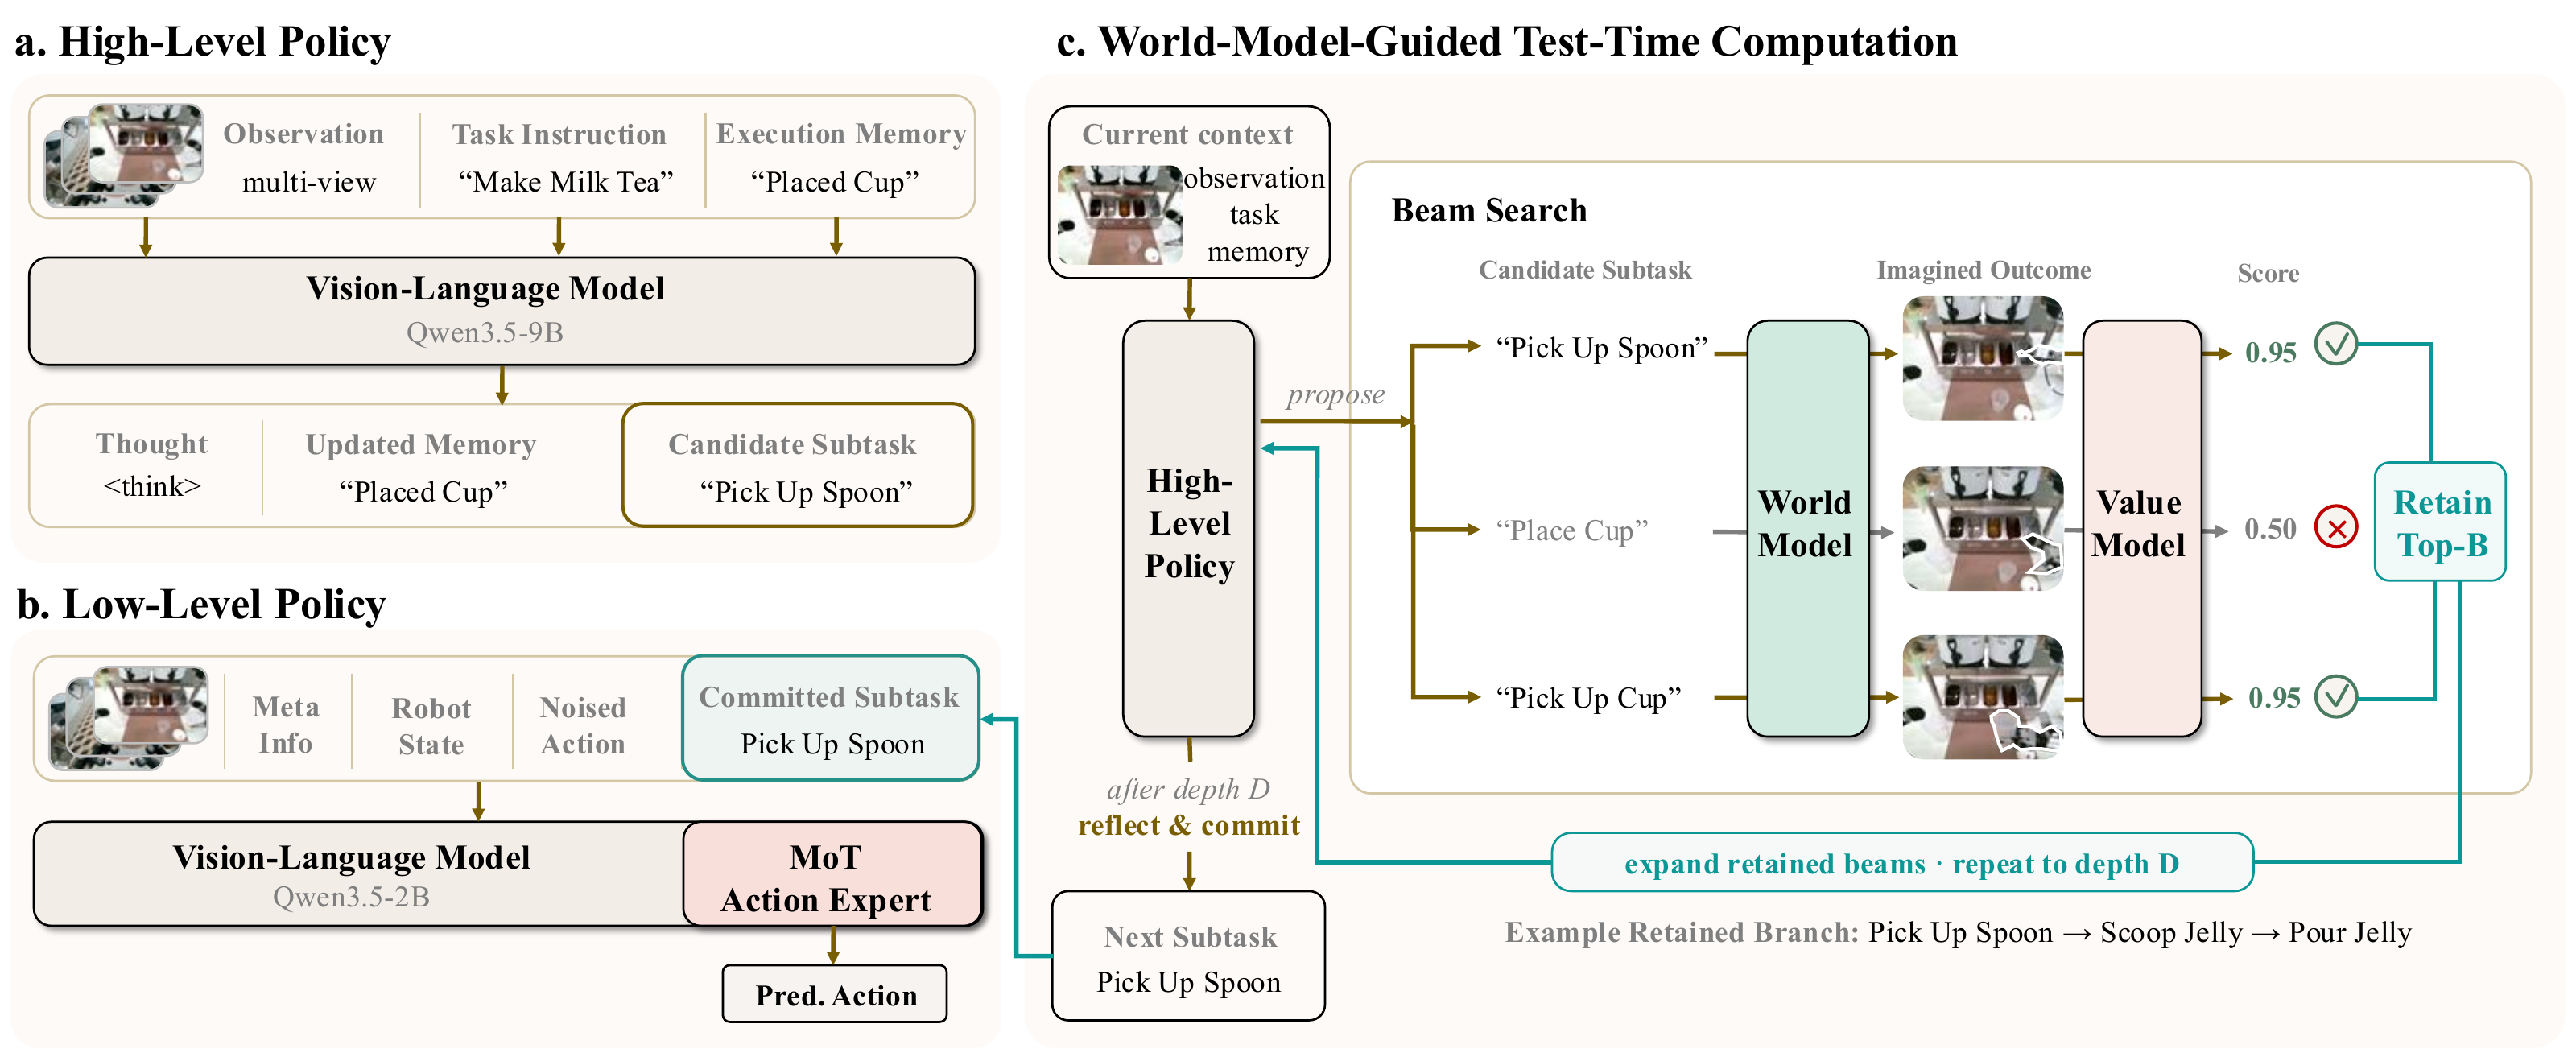
τ₀-VLA: VLA Phân Cấp với World-Model Test-Time Computation
vlalerobotmanipulation
wholebody-vla

τ₀-VLA: VLA Phân Cấp với World-Model Test-Time Computation

τ₀-VLA là VLA phân cấp open-source dùng Qwen3.5 + LeRobot, kết hợp world model và test-time computation cho long-horizon manipulation, đạt 45% success.

27/8/202611 phút đọc
NT
Nghiên cứu
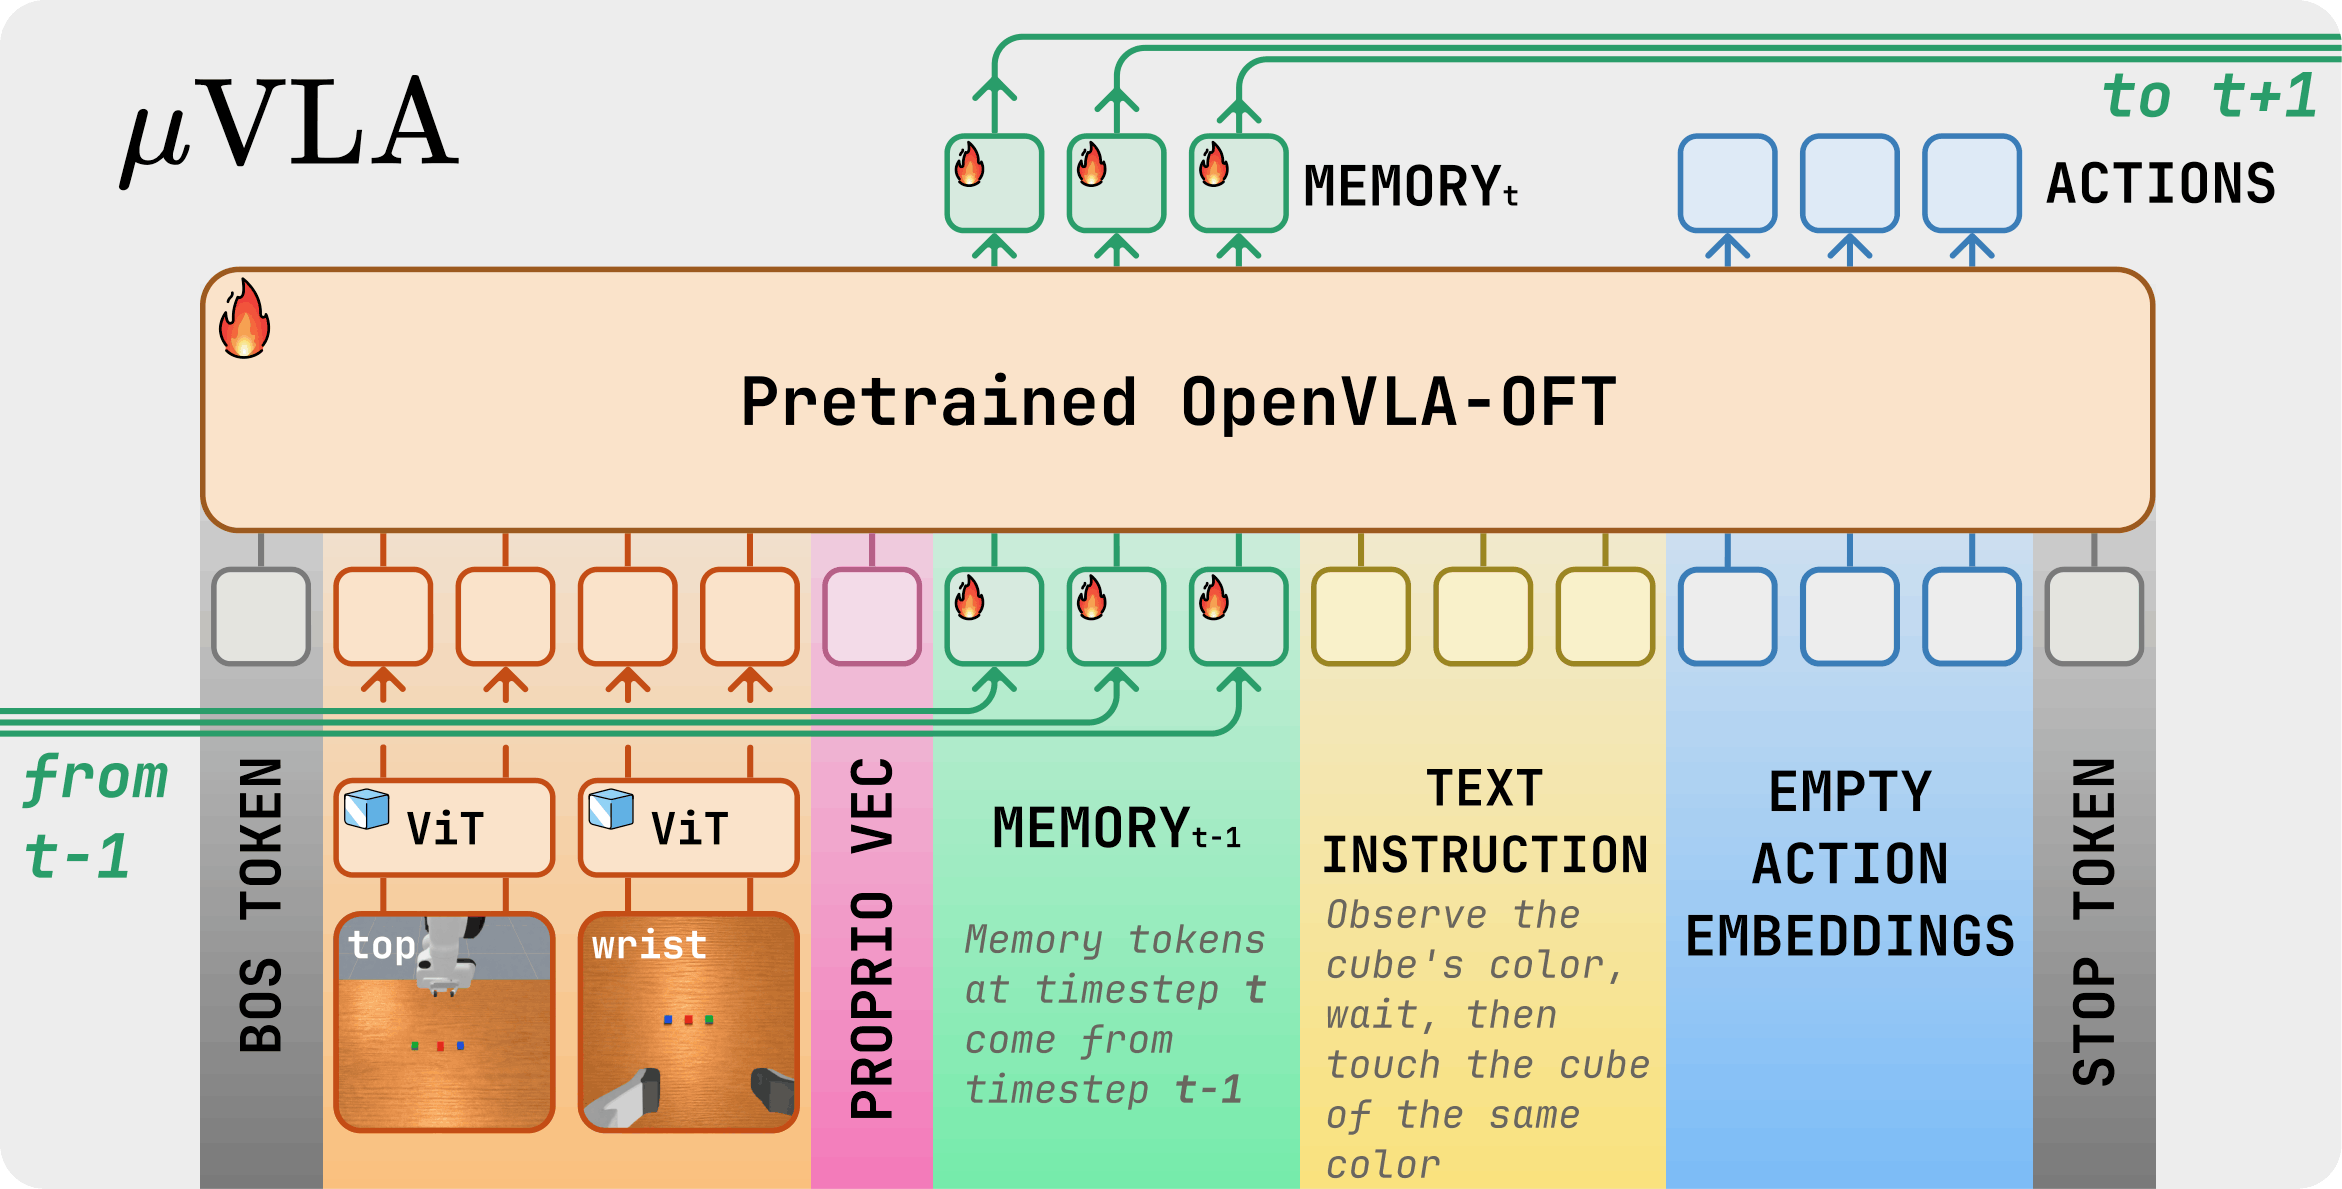
μVLA: Memory Token Tăng Tỉ Lệ Thành Công Từ 42% lên 84%
vlarecurrent-memoryopenvla
wholebody-vla

μVLA: Memory Token Tăng Tỉ Lệ Thành Công Từ 42% lên 84%

μVLA thêm learnable recurrent memory token vào OpenVLA-OFT để giải quyết partial observability, tăng success rate từ 42% lên 84% trên MIKASA-Robo.

25/8/202611 phút đọc
NT
Tutorial
Fine-tune MolmoAct2 trên SO-101 với LeRobot v0.6
molmoact2so-101lerobot
wholebody-vla

Fine-tune MolmoAct2 trên SO-101 với LeRobot v0.6

Fine-tune MolmoAct2 (VLA vượt π0.5) trên SO-101 với LoRA và LeRobot v0.6 — chạy được trên GPU 24GB, step-by-step từ đầu.

23/8/202613 phút đọc
NT
Tutorial
EvoVLA ECCV 2026: Diệt Stage Hallucination trong VLA
vlamanipulationreinforcement-learning
manipulation

EvoVLA ECCV 2026: Diệt Stage Hallucination trong VLA

Hướng dẫn EvoVLA (ECCV 2026): giải quyết stage hallucination trong VLA với SAR, Gemini hard negatives, đạt 69.2% trên benchmark thao tác dài hạn.

21/8/202611 phút đọc
NT
Nghiên cứu
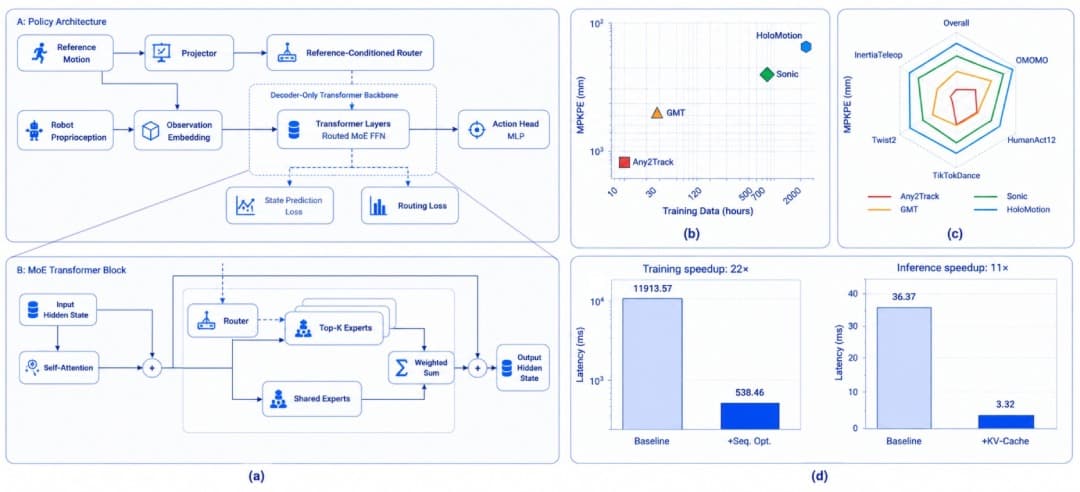
HoloMotion-1: Foundation Model MoE cho Whole-Body Humanoid
whole-body-controlhumanoidmoe
wholebody-vla

HoloMotion-1: Foundation Model MoE cho Whole-Body Humanoid

Horizon Robotics ra mắt HoloMotion-1 — mô hình nền tảng Sparse MoE 400M tham số, kiểm soát toàn thân humanoid zero-shot từ video in-the-wild sang robot G1 thật.

21/8/202612 phút đọc
NT
Trước12345…20Sau
VnRobo logoVnRobo logo

Hạ tầng AI cho robot công nghiệp thế hệ mới.

Sản phẩm

  • Tính năng
  • Bảng giá
  • Kiến thức
  • Dịch vụ

Công ty

  • Về chúng tôi
  • Blog
  • Liên hệ

Pháp lý

  • Chính sách bảo mật
  • Điều khoản sử dụng

© 2026 VnRobo. Bảo lưu mọi quyền.

Được tạo với♥tại Việt Nam