Tất cả bài viết
Trang 2 / 20

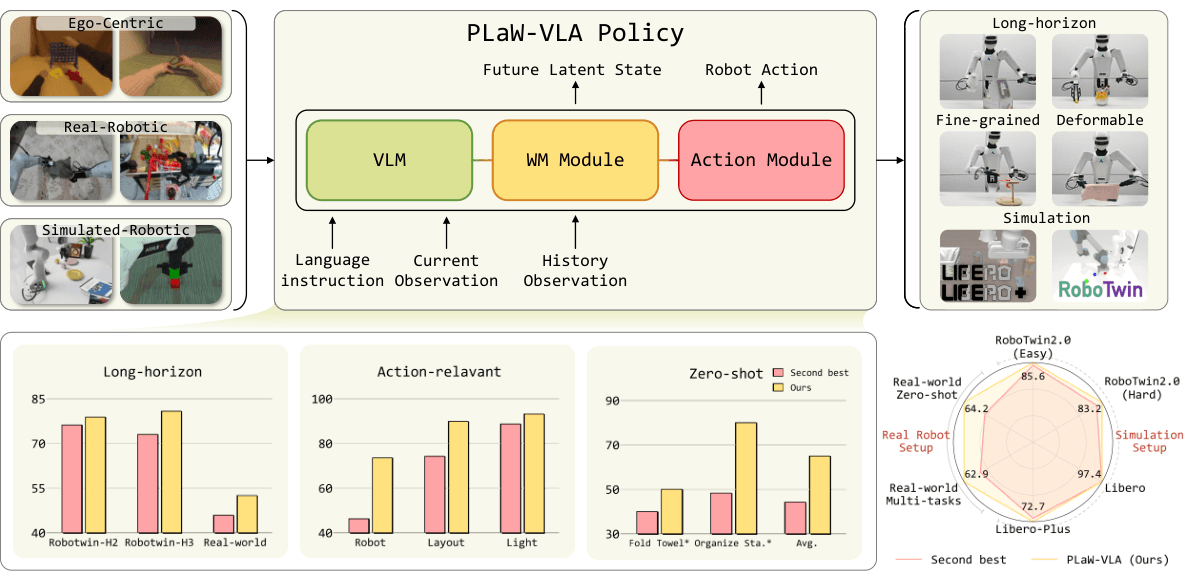
Hướng dẫn PLaW-VLA từ kiến trúc V-JEPA 2 đến cài đặt, training và inference LIBERO; phân biệt quickstart hiện tại với kết quả paper.

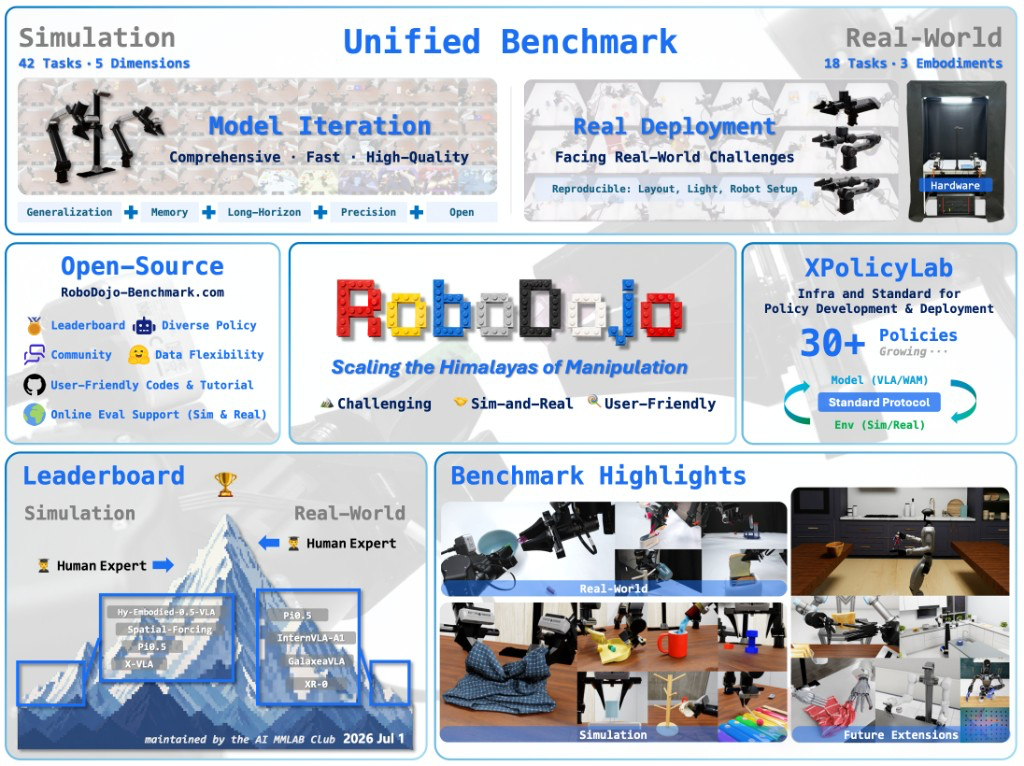
Hướng dẫn cài RoboDojo, dùng XPolicyLab để training và benchmark VLA trên 42 tác vụ, đọc kết quả và kiểm tra lỗi inference.

Hướng dẫn beginner fine-tune UnifoLM-WLA-1.0: model 6B open-source cho tabletop và whole-body manipulation trên Unitree G1.

Hiểu RSSM, latent dynamics và teacher–student distillation của DreamMimic; hướng dẫn cài đặt, training và đánh giá humanoid trong mô phỏng.

Khám phá UFO: latent skill, TeCH, training MJLab, tracking và teleop trên G1, cùng cách đọc benchmark và triển khai ONNX.

Học cách chuyển dữ liệu Agibot sang Unitree G1 bằng trajectory 6D, retargeting, GR00T N1.5 và fine-tune với ít dữ liệu robot đích.

Cài VLA-ACL, huấn luyện patch scorer trên OpenVLA-OFT và đánh giá LIBERO: giảm token ảnh bằng Action Consistency Learning.

Hướng dẫn RACE-VLA: dự đoán transition timing để kéo dài action chunk, giảm stop-and-go và chạy mượt hơn trên robot thật.

Hướng dẫn UMR/WEPVLA open-source: học robot manipulation từ 10 phút demo người bằng World Flow, Ego Trajectory và point-cloud VLA.

SimpleMemVLA loại bỏ module nhớ chuyên dụng, dùng native video context của Qwen3.5-4B làm bộ nhớ — đạt SOTA trên 4 benchmark manipulation dài hơi.

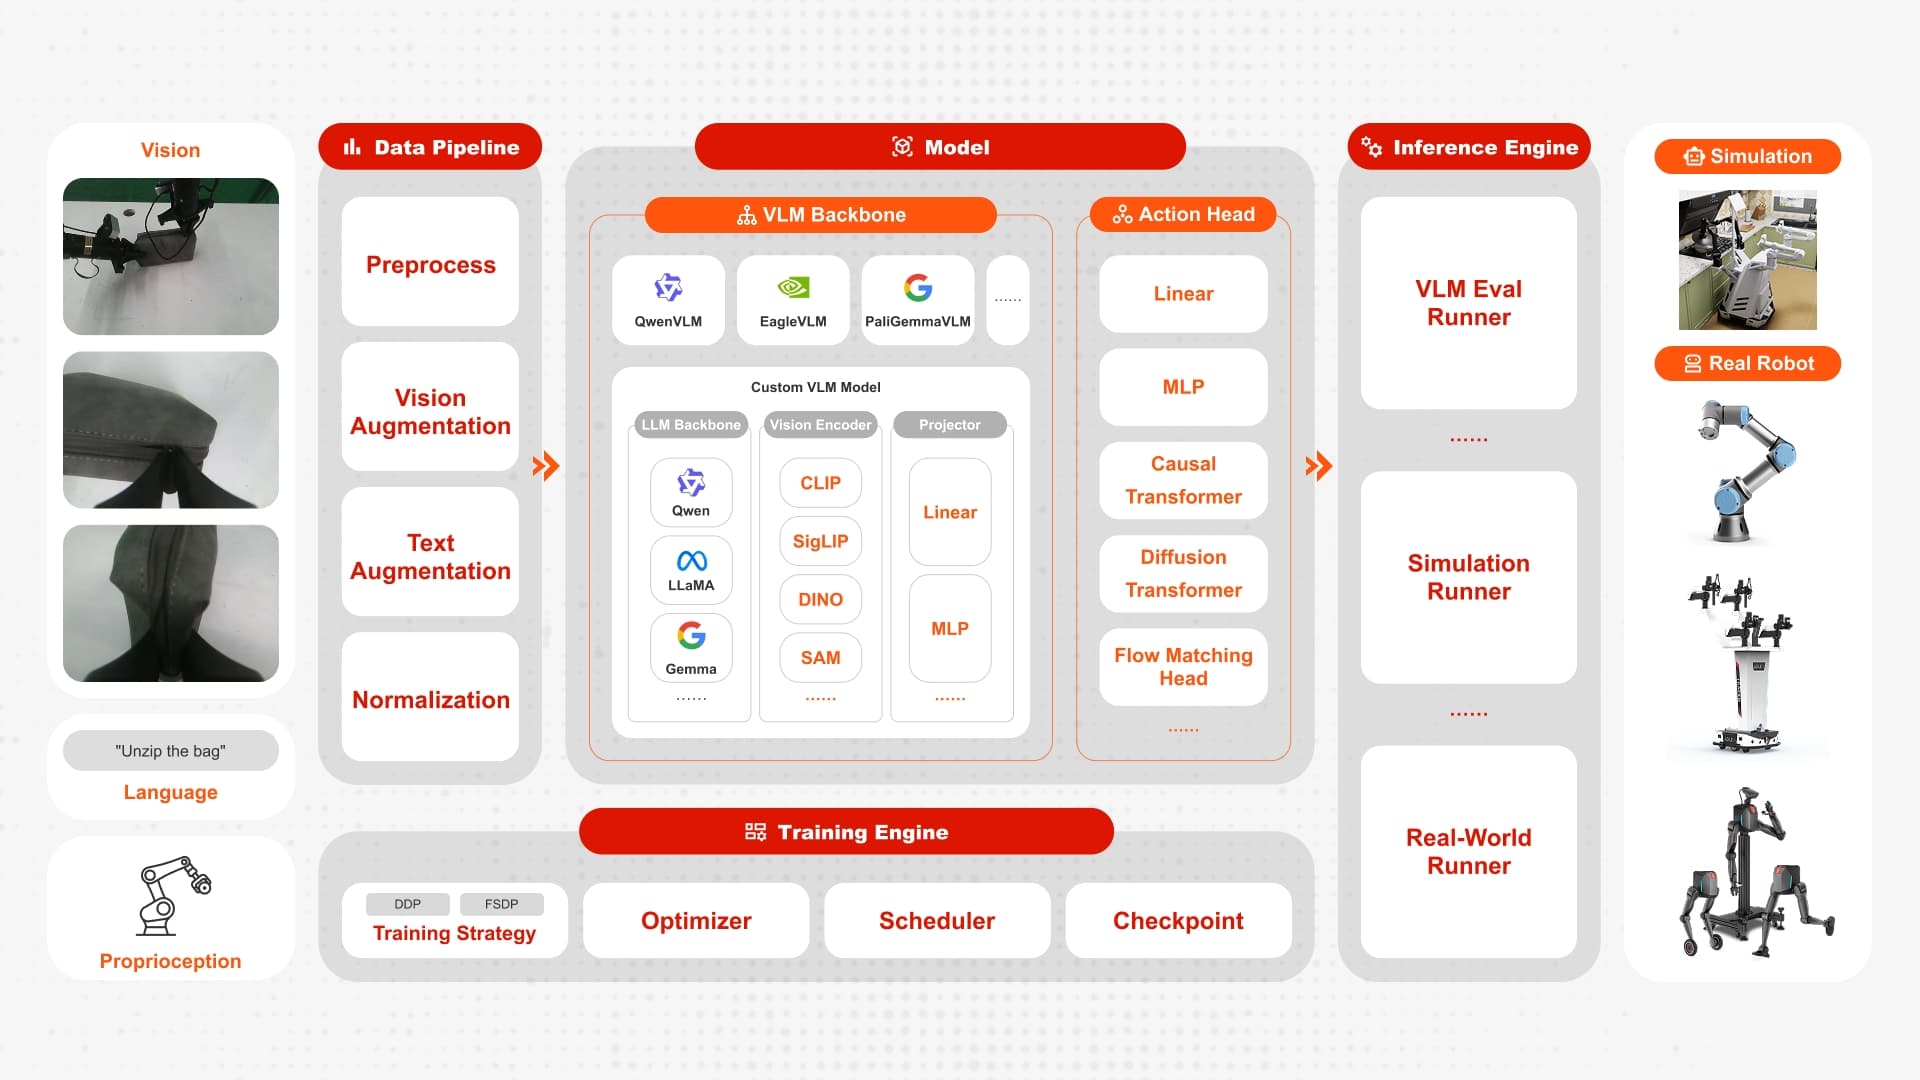
FluxVLA Engine — nền tảng kỹ thuật VLA open-source từ LimX Dynamics, hỗ trợ Pi0, GR00T, OpenVLA với pipeline đầy đủ từ data đến robot thực.

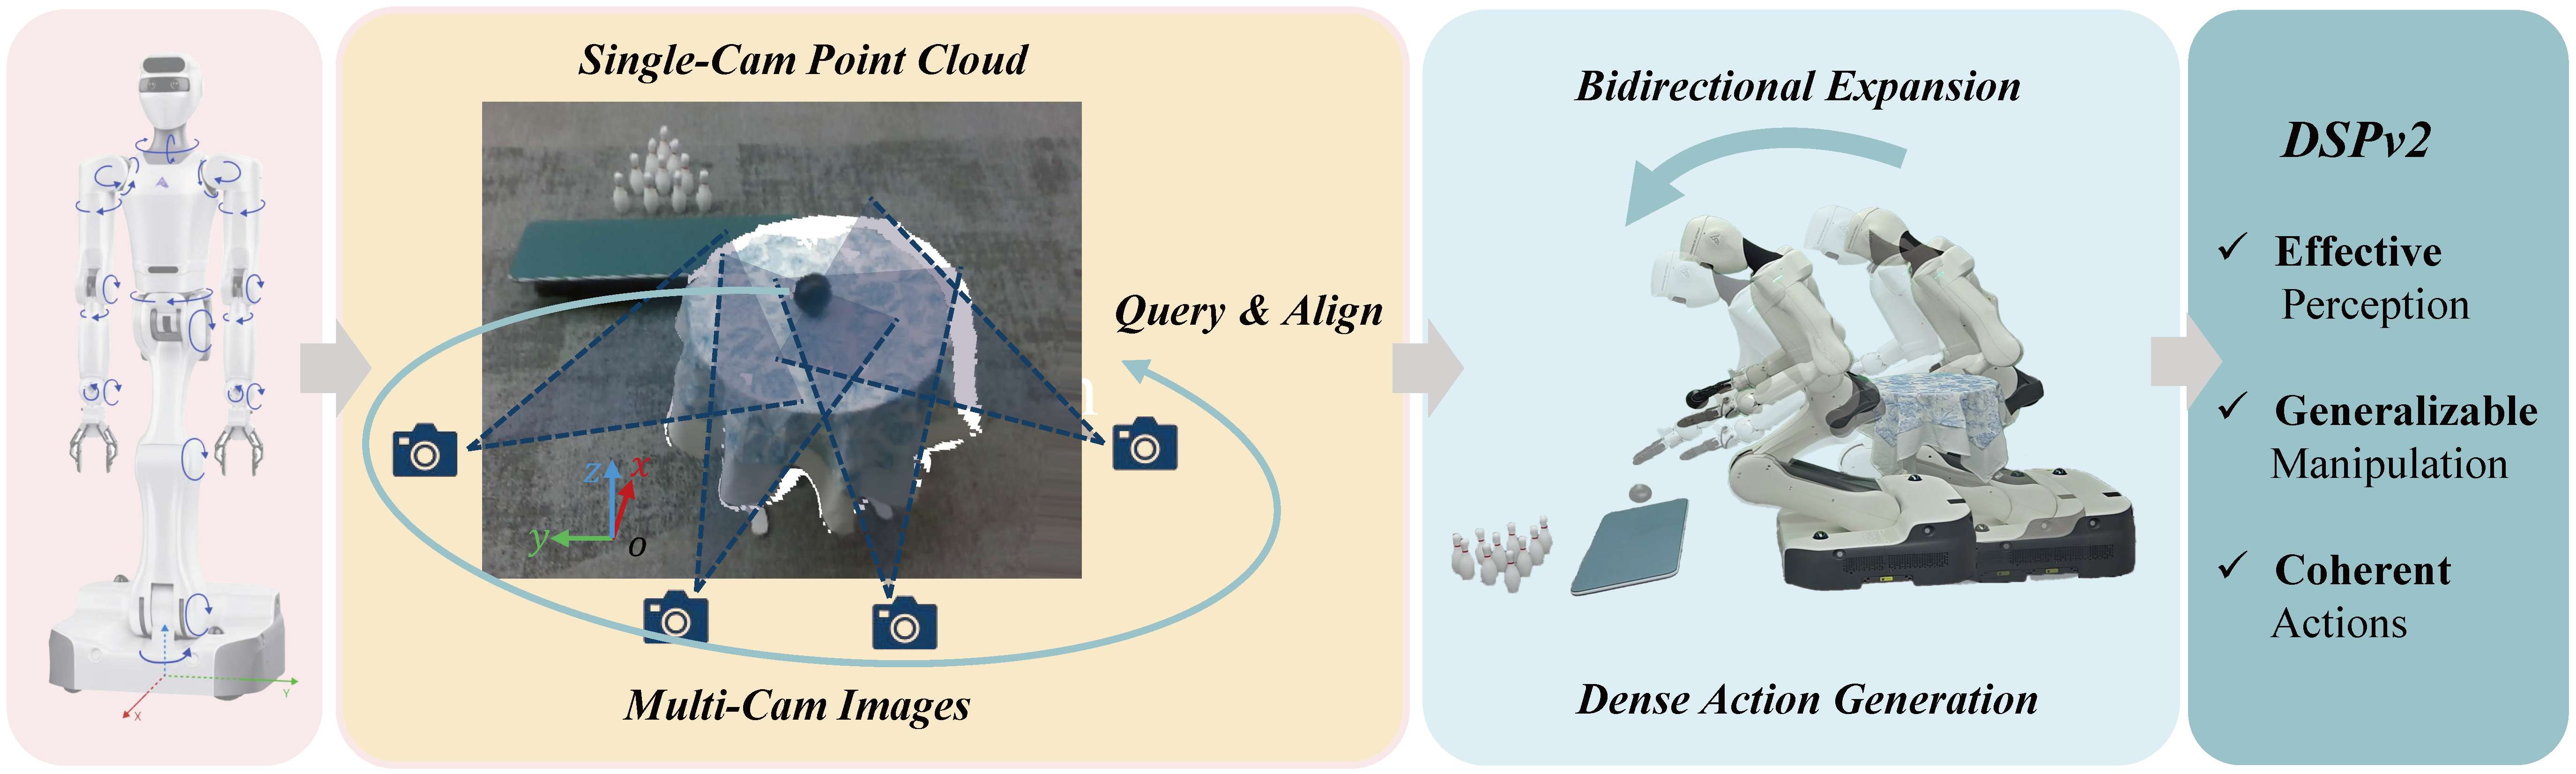
DSPv2 kết hợp 3D point cloud với multi-view DINOv2 để tạo policy toàn thân cho robot di động — hướng dẫn cài đặt, training và inference đầy đủ.