Series
Locomotion Zero To Hero
Series "Locomotion Zero To Hero" gồm 7 phần, đọc theo thứ tự từ phần 1.
Locomotion
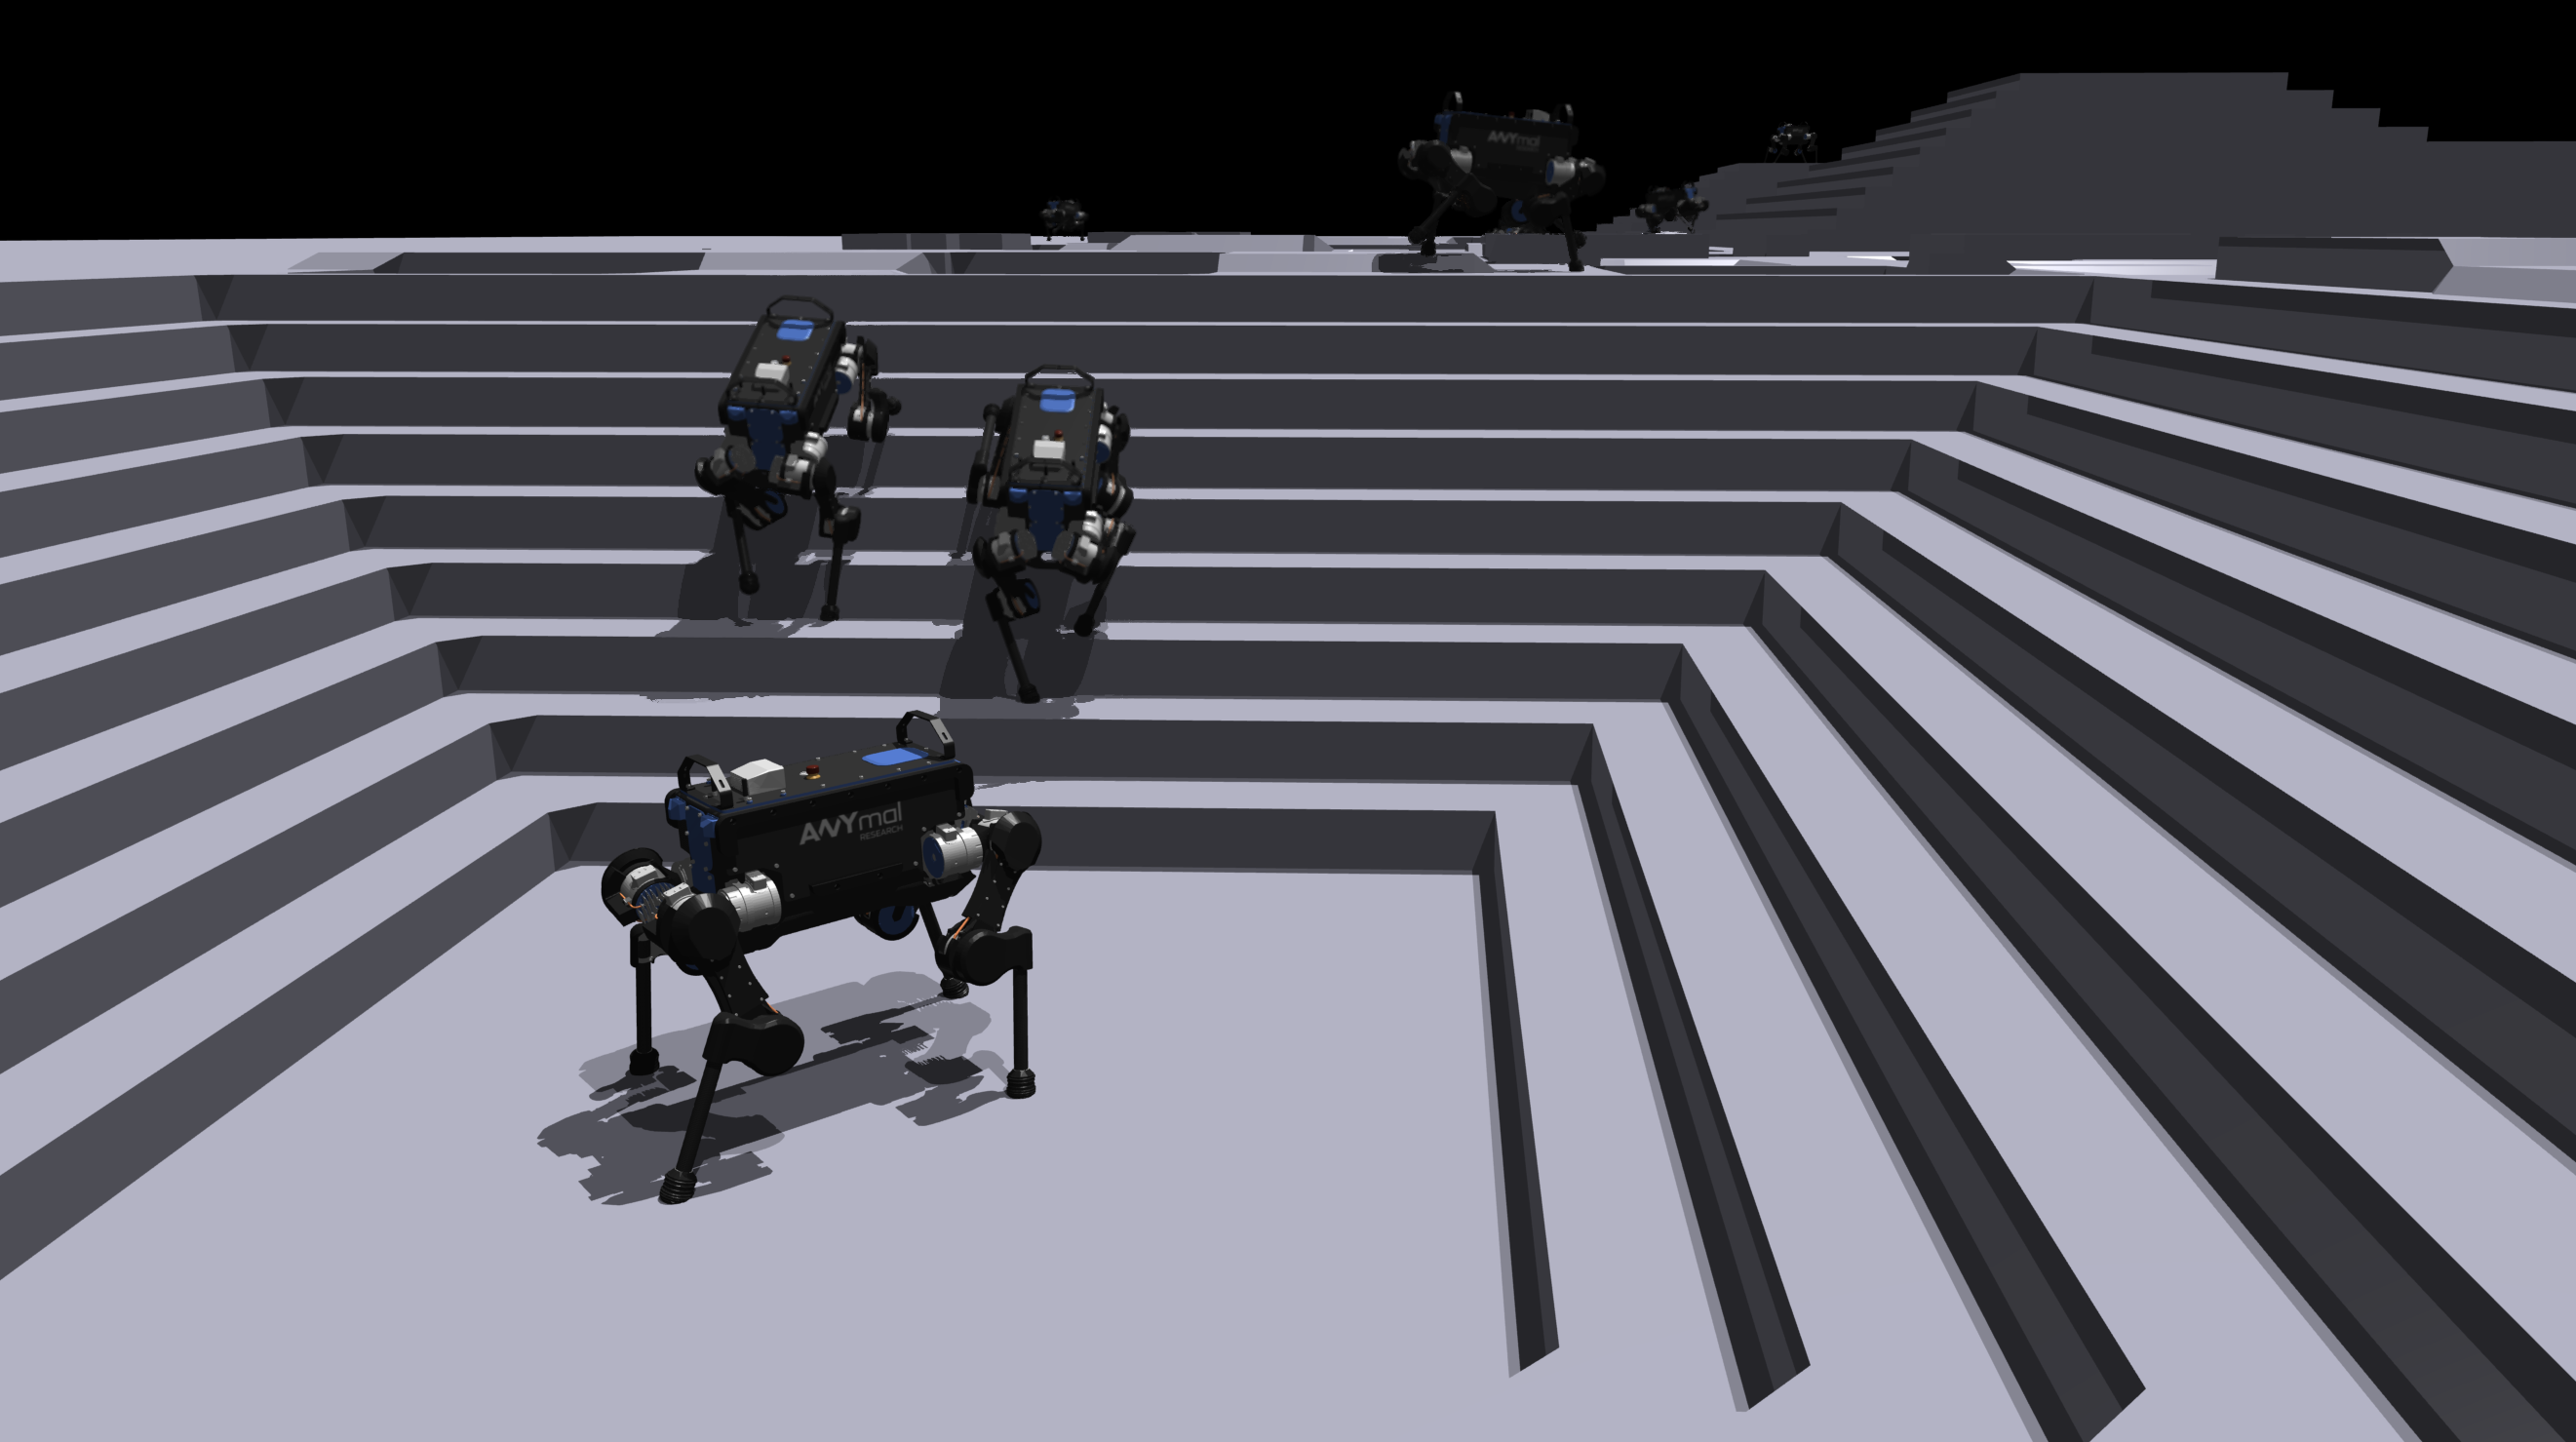
Locomotion cơ bản: Từ ZMP đến CPG
Lịch sử và lý thuyết điều khiển di chuyển robot — ZMP, CPG, inverse kinematics trước khi RL thống trị.

RL cho Locomotion: PPO, reward shaping và curriculum
Cách RL được áp dụng cho locomotion — từ reward design, observation space đến training pipeline với Isaac Lab.

Quadruped Locomotion: legged_gym đến Unitree Go2
Hands-on train locomotion policy với legged_gym và deploy lên robot 4 chân Unitree Go2 — từ sim đến real.

Walk These Ways: Adaptive locomotion một policy
Phân tích paper Walk-These-Ways — train 1 policy duy nhất cho nhiều kiểu di chuyển với multiplicity of behavior.

Robot Parkour: Nhảy, leo cầu thang bằng RL
Phân tích Extreme Parkour và SoloParkour — cách dạy robot nhảy, leo trèo và vượt địa hình phức tạp bằng RL.

Bipedal Walking: Điều khiển robot 2 chân bằng RL
Thách thức điều khiển robot bipedal — balance, fall recovery, terrain adaptation từ Cassie đến Digit và humanoid.

Sim-to-Real cho Locomotion: Thực tế và kinh nghiệm
Cách chuyển policy locomotion từ sim sang robot thật — domain randomization, actuator network và best practices.