Series
Groot N1 G1 Series
Series "Groot N1 G1 Series" gồm 5 phần, đọc theo thứ tự từ phần 1.
Humanoid
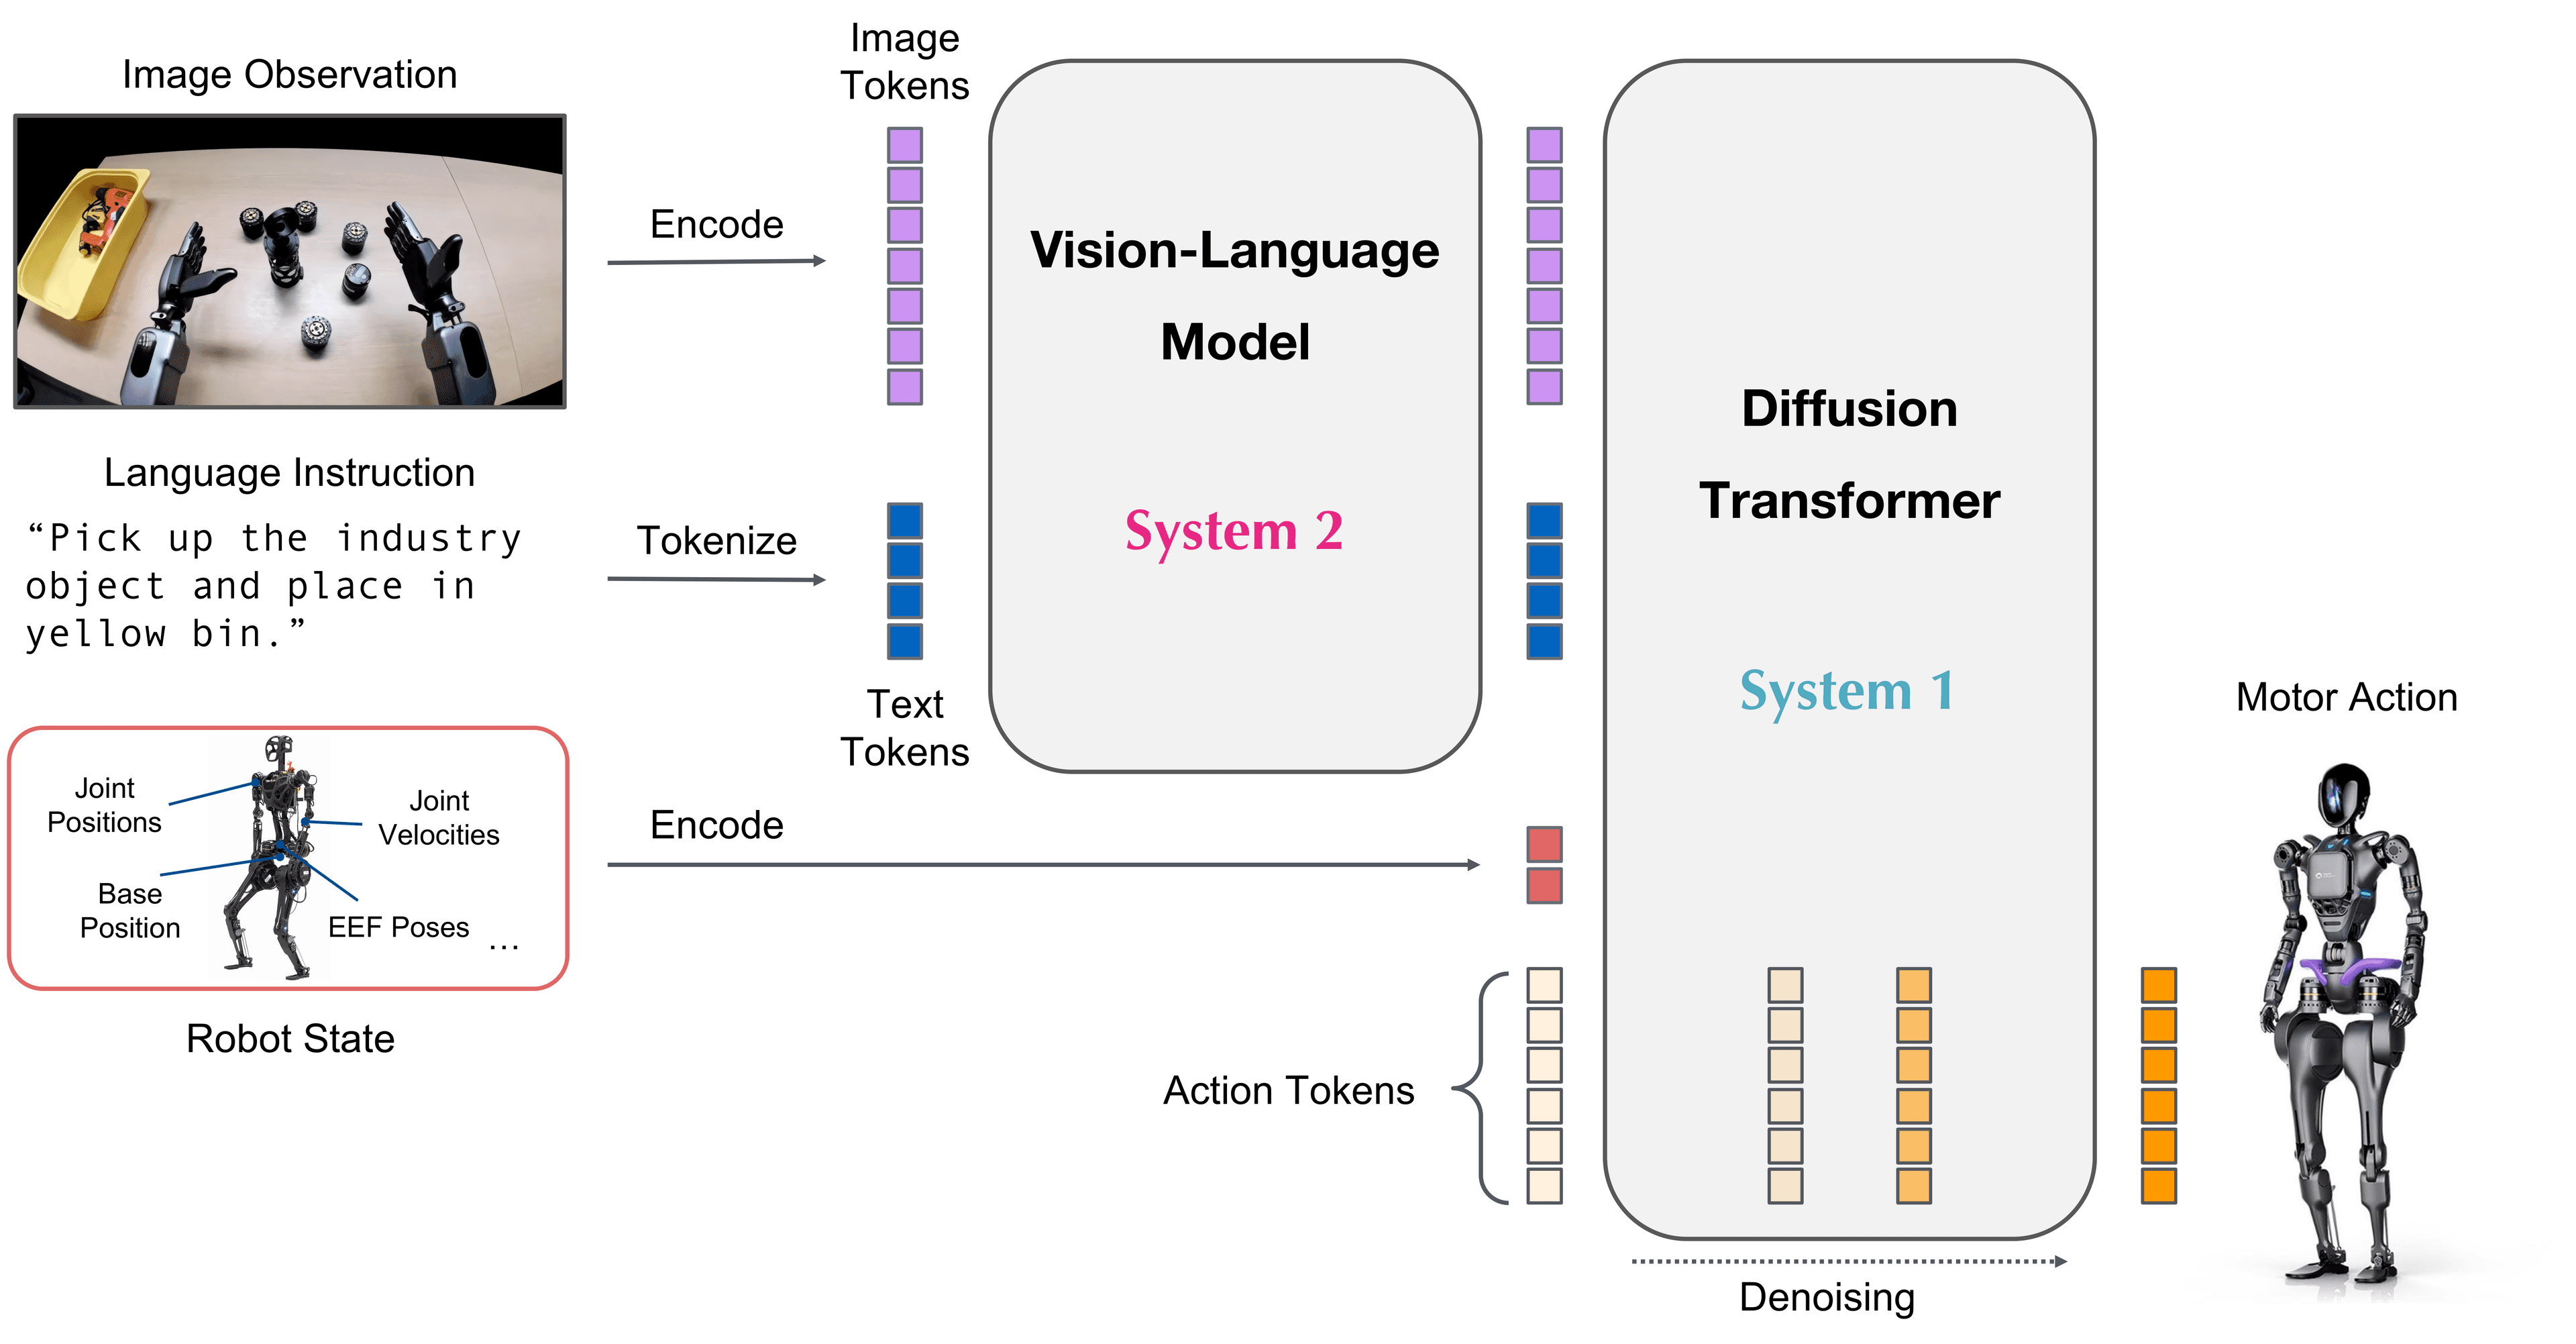
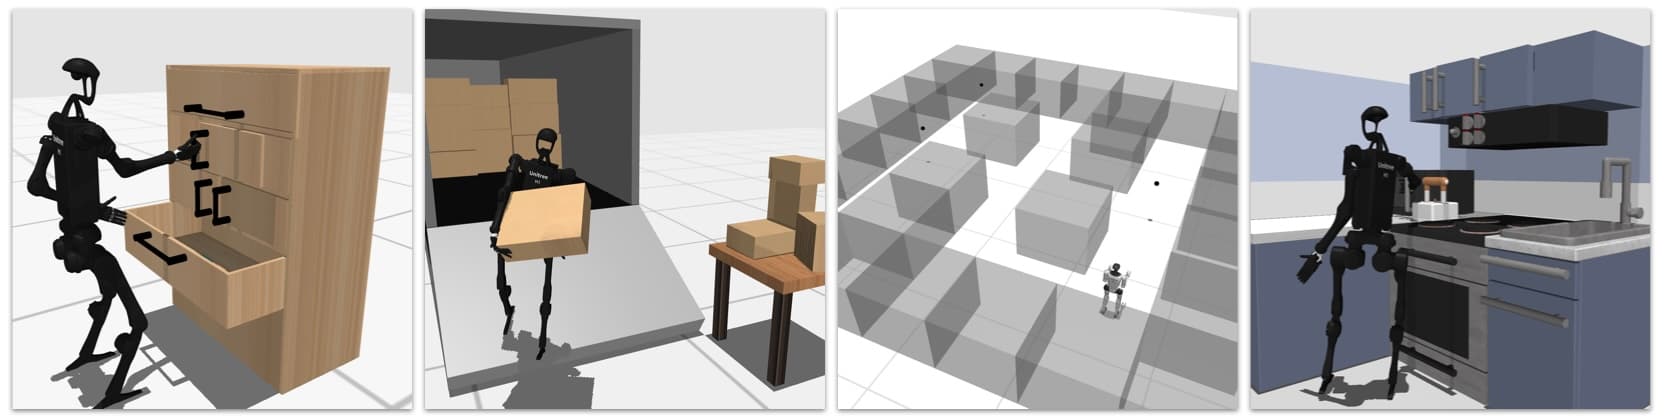
GR00T N1 + G1: kiến trúc WBC+VLA decoupled 6Hz–500Hz
Hiểu cách GR00T N1 (VLA 6Hz) kết hợp GR00T-WBC (200Hz) điều khiển Unitree G1 — kiến trúc decoupled, vì sao không chạy end-to-end, và cách adapt cho robot khác.

GR00T N1 + G1 (Bài 2): thu data Isaac Lab và xr_teleoperate
Hướng dẫn thu data cho GR00T N1 theo hai track: Isaac Lab simulation teleop (không cần robot) và xr_teleoperate thật trên G1 — ra LeRobot format cho fine-tune.

GR00T N1 + G1 (Bài 3): fine-tune — GPU, config, script
Hướng dẫn fine-tune GR00T N1 (2B params) với LeRobot dataset từ G1 — GPU, training config, tránh overfitting, evaluate checkpoint trước khi deploy.

GR00T N1 + G1 (Bài 4): deploy GR00T-WBC — GEAR + SONIC
Deploy GR00T-WBC (GEAR upper body 50Hz + SONIC locomotion 200Hz) trên Unitree G1 với checkpoint GR00T N1 đã fine-tune — joint mapping, PD tuning, safety.

GR00T N1 + G1 (Bài 5): sim2real và eval humanoid-bench
Closing the loop: domain randomization trong Isaac Lab, actuator modeling thu hẹp sim2real gap, deploy G1 thật, evaluate bằng humanoid-bench, kèm debug guide.