Series
Umi Vla Series
Series "Umi Vla Series" gồm 7 phần, đọc theo thứ tự từ phần 1.
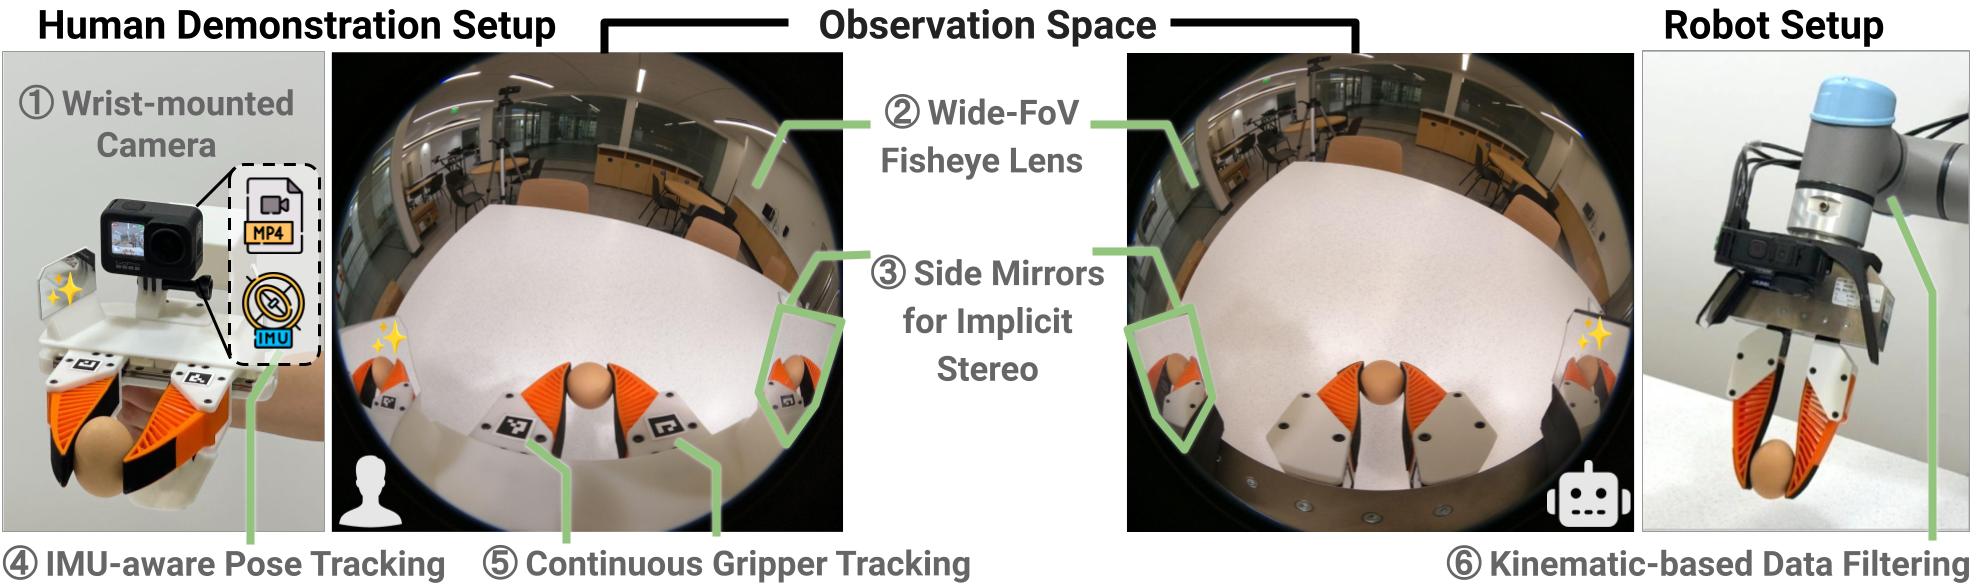
ManipulationUMI là gì? Cách thu data VLA cho robot mà không cần teleop
Hiểu ý tưởng cốt lõi của Universal Manipulation Interface: vì sao tách data collection khỏi robot là bước đột phá để scale imitation learning.

Lắp UMI gripper đầu tiên: in 3D, assembly, smoke test
In 3D và lắp ráp UMI handheld unit với GoPro — đường đi đã kiểm chứng từ repo Stanford. BOM đầy đủ, print settings, cách test trước khi thu demo.

Thu demo đơn tay với UMI và chạy SLAM pipeline chính thức
Hướng dẫn thu demo UMI đơn tay, chạy toàn bộ 8 script SLAM pipeline chính thức (00-07), kiểm tra chất lượng data, xuất replay_buffer.zarr.zip để train policy.

Train Diffusion Policy đầu tiên với UMI trên robot arm
Train Diffusion Policy từ replay_buffer.zarr.zip của UMI, đọc hiểu training metrics, deploy robot arm thật với eval_real_umi.py — dùng config chính thức.

Lên hai tay: UMI bimanual pipeline với scripts chính thức
Scale UMI lên bimanual: in 2 unit, thu demo hai tay, dùng demo_real_bimanual_robots.py và eval_real_bimanual_umi.py, train config umi_bimanual. Step-by-step.
Upgrade lên D405: khi nào nên thay GoPro trong UMI
Hướng dẫn quyết định khi nào nên upgrade từ GoPro UMI sang RealSense D405: D405 mang lại gì, bạn phải tự xây gì, và kiến trúc đúng để không mất data quality.

Whole-body VLA: kết hợp UMI + mocap/VR để thu data toàn thân
Mở rộng UMI từ upper-body manipulation sang whole-body humanoid data collection bằng mocap hoặc VR teleop — phân tích từ HumanPlus, OmniH2O, Open-TeleVision.