Series
Plotjuggler G1 Debug
Series "Plotjuggler G1 Debug" gồm 5 phần, đọc theo thứ tự từ phần 1.
Humanoid
PlotJuggler + G1: Cài đặt ROS2 và kết nối live
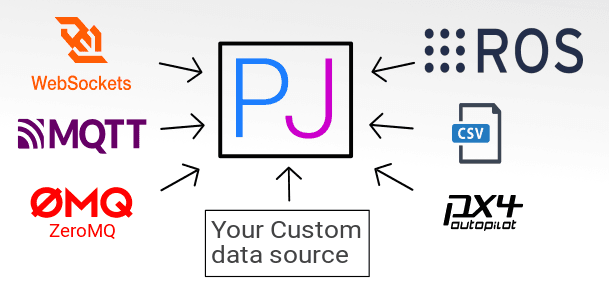
Cài ros-humble-plotjuggler-ros, cấu hình CycloneDDS cho Unitree G1, rồi stream live /lowstate và /sportmodestate trong 15 phút.

Visualize 23 khớp G1: MCAP bag replay & Layout XML
Dùng plugin DataLoadMCAP trong PlotJuggler để mở file .mcap từ G1, tạo grid multi-panel xem q/dq/tau của 23 khớp, và lưu layout XML để tái dùng nhiều session.

IMU Debug G1: Quaternion → Euler + FFT phân tích rung
ToolboxQuaternion chuyển IMU G1 sang roll/pitch/yaw, ToolboxFFT trên gyroscope phát hiện cộng hưởng cơ học, Moving Average làm mượt foot_force.

PlotJuggler Lua: Tính power, tracking error cho G1
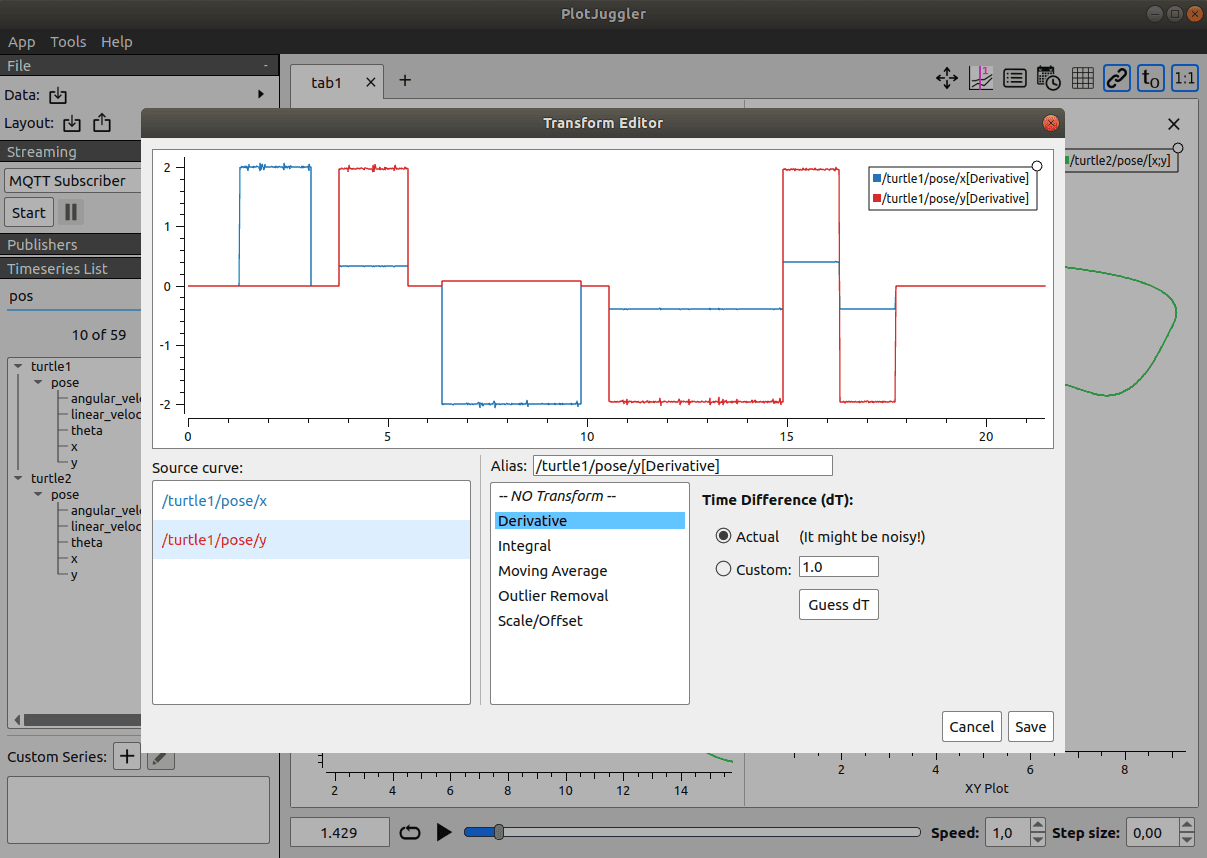
Custom Function Editor trong PlotJuggler viết Lua tính power per joint (τ × dq), velocity tracking error — phát hiện khớp quá tải mà /lowstate không có sẵn.

ZMQ + VideoViewer: Debug Sim-to-Real G1 với PlotJuggler
Cầu nối ZMQ từ MuJoCo/Python sang PlotJuggler stream state G1 realtime, đồng bộ VideoViewer với dữ liệu thật, so sánh gap sim-to-real từng khớp, từng pha gait.